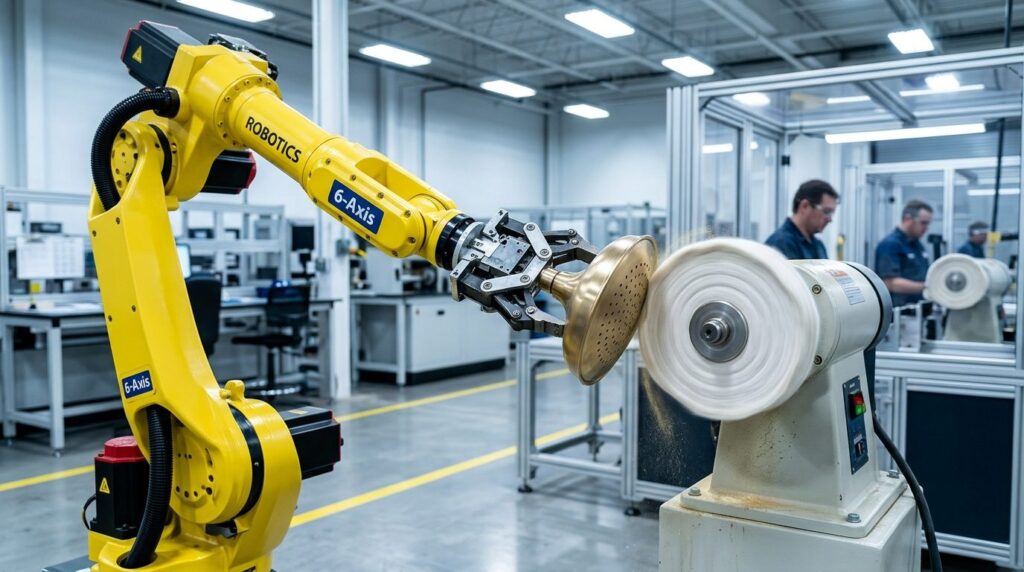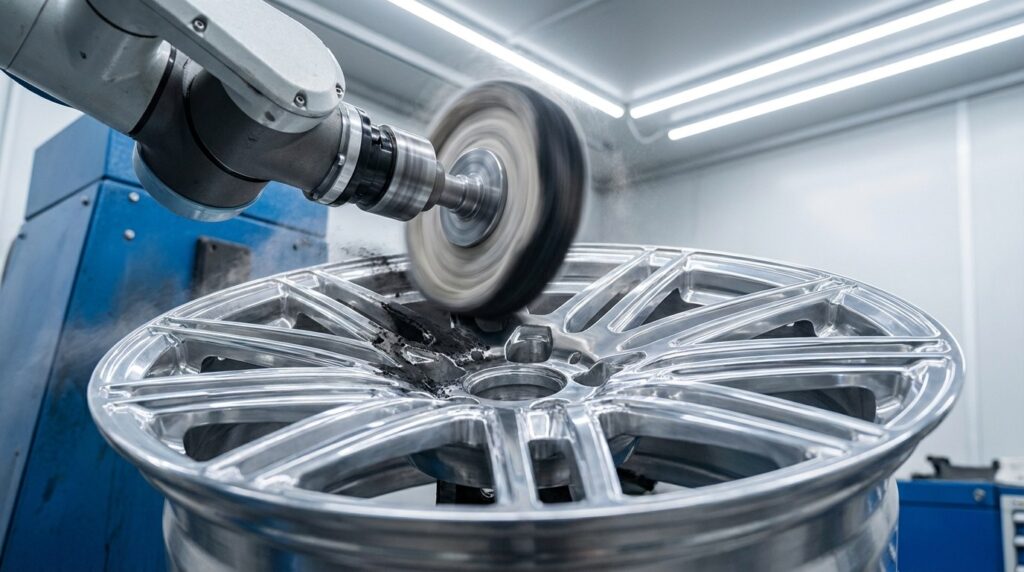
Dans le haut de gamme Fabrication d'automobiles et de véhicules électriques sector, as well as the aftermarket tuning industry, forged or cast alloy wheels featuring an extreme high-gloss or mirror finish are central to elevating a vehicle’s visual impact and sense of luxury. However, modern wheel designs are becoming increasingly avant-garde, packed with severely twisted 3D spokes, deep cavities, and narrow gaps. Achieving a uniform, dead-zone-free mirror polish on these extremely complex bionic or geometric surfaces is one of the hardest problems in traditional manufacturing. This article delves into the process challenges of polishing automotive rims and demonstrates how robotic automated polishing systems—equipped with active force control and Offline Programming (OLP) technologies—address the high labor costs and quality inconsistency of manual polishing, raising wheel surface quality across the board.
Que sont les jantes en alliage ?
Les roues en alliage (ou jantes) sont les éléments porteurs essentiels qui supportent les pneus automobiles et sont reliés aux essieux. En fonction des procédés de fabrication, elles sont principalement divisées en alliages d'aluminium moulés et en alliages d'aluminium forgés.
Scénarios d'application du polissage des jantes en alliage
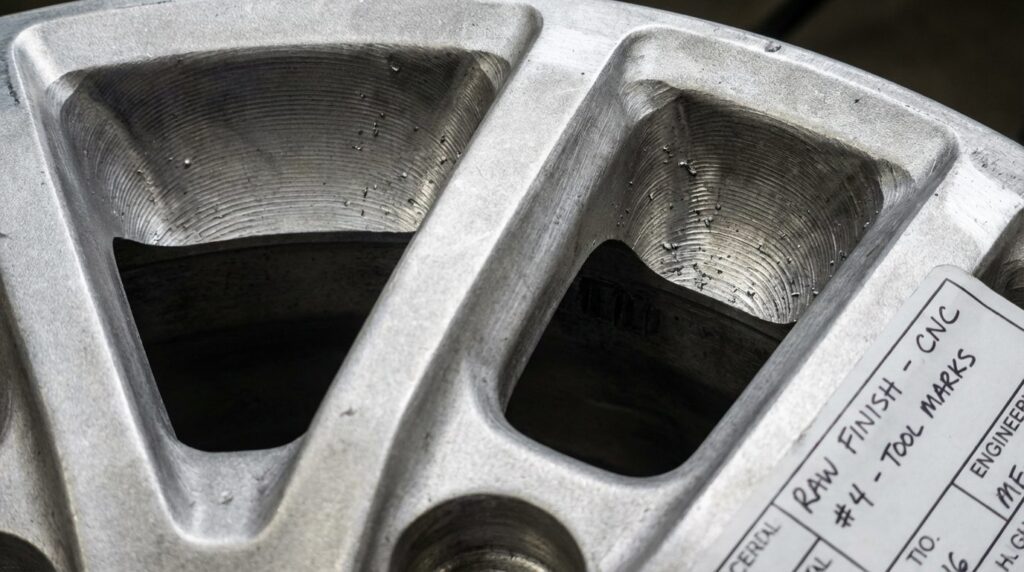
Particularly in the North American, European, and Middle Eastern aftermarket tuning sectors, consumers have a strong demand for “Fully Polished Wheels.” These rims undergo no painting or plating; they rely entirely on physical polishing to bring out the aluminum’s innate metallic luster. The polished surface becomes as smooth as glass, not only refracting light under the sun but also resisting the deep adhesion of brake dust thanks to its fine surface texture. However, transforming a raw blank—fresh off the CNC mill and covered in coarse tool marks—into a radiant finished product requires a long and precise surface treatment process.
Caractéristiques structurelles
La structure géométrique des roues automobiles entraîne une augmentation exponentielle des difficultés de polissage :
- Courbes 3D de forme libre extrêmement complexes: Les rayons de roue présentent généralement des torsions et des courbures multidimensionnelles. L'outil de polissage doit constamment ajuster sa position pour s'adapter à la surface.
- Cavités profondes et zones aveugles étroites: Les zones proches de l'alésage central, les espaces entre les rayons et le baril intérieur profond sont incroyablement étroits. Les meules de taille standard ne peuvent tout simplement pas y pénétrer.
- Exigences en matière de fidélité des contours intenses: Les roues forgées présentent des chanfreins CNC très nets et des lignes musclées. Si la pression de polissage est trop élevée, elle arrondira directement ces lignes industrielles acérées, détruisant ainsi l'intention originale du concepteur.
Principales caractéristiques du polissage des roues à haute brillance
Caractéristiques principales:
- Comprehensive Coverage with No Dead Zones: From the front face spokes to the side lips, down into the deep recesses, the gloss level must be uniform. No residual CNC tool marks or dull oxidation shadows are permitted.
- Reflets brillants (texture métal liquide): Éradiquer toutes les marques de rayures microscopiques pour faire chuter la rugosité de la surface à Ra < 0,05 μm, présentant un reflet de miroir impeccable.
- Fidélité du contour parfait: Préservation absolue des dimensions géométriques d'origine et des arêtes vives de la roue.
Paramètres techniques pour le polissage des roues
| Objet | Plage de paramètres | Notes |
|---|---|---|
| Élimination des marques d'outil CNC | P120 - P240 Roue en nylon/à lamelles | Estompe rapidement les marques d'usure laissées par l'usinage |
| Sisal Buffing (Base Polish) | 1500 - 2500 tr/min | Utilisé avec la cire coupée pour niveler la surface et la faire briller |
| Polissage au chiffon (miroir) | 2000 - 3000 tr/min | Utilisé avec la cire haute brillance pour un éclat ultime de l'aluminium |
| Contrôle de la force de contact | 10N - 30N (adaptatif à haute fréquence) | Empêche le gauchissement, protège les lignes nettes du dessin |
| Durée du cycle de production | 30 - 60 Minutes / Pièce | Dépend de la complexité et de la taille (17″-24″) des rayons 3D |
Pourquoi le polissage robotisé est-il préférable pour les jantes de qualité supérieure ?
Points douloureux du polissage manuel conventionnel
Si une usine compte sur des ouvriers polisseurs qui se débattent avec de lourdes jantes sur des tampons à piédestal, les retournant et les tournant manuellement, elle est confrontée à d'énormes difficultés :
| Point de douleur | Question spécifique | Impact |
|---|---|---|
| Inefficacité désastreuse | Il faut souvent 3 à 4 heures à un maître qualifié pour polir à la main une roue forgée très complexe de 22 pouces. | Capacity is severely bottlenecked and cannot handle high-volume orders or rapid deliveries. |
| Forme et brillance irrégulières | Le travail manuel ne permet pas de contrôler précisément la force dans les rainures profondes ou les angles vifs, ce qui provoque facilement des bords arrondis ou des zones mortes non polies. | Variations massives d'un lot à l'autre ; un jeu de 4 roues sur la même voiture présente des différences de couleur évidentes. |
| Risques extrêmes pour la santé et la poussière | Workers endure heavy labor and strong vibrations for hours in shops filled with combustible fine aluminum dust. | Recruitment is difficult, and the operation carries serious occupational-safety and explosion-risk exposure. |
Avantages de l'automatisation robotique
Introduction d'un système de polissage automatisé robotisé is how modern wheel manufacturers break capacity bottlenecks and compete in the premium market:
| Dimension de comparaison | Polissage manuel | Polissage robotisé | Amélioration |
|---|---|---|---|
| Couverture de la zone morte | Rainures profondes extrêmement dures | Mouvement agile à 6 axes + petites têtes | Dead-zone-free high-gloss coverage across the wheel |
| Fidélité des contours | Arrondit facilement les lignes coupantes | Force constante flottante au niveau du micron | Preserves the tough industrial lines cut by CNC |
| Efficacité de la production | Une perte de temps considérable | Travail infatigable et continu à grande vitesse | Cycle time reduced substantially; capacity multiplies |
| Flexibilité | Les nouveaux modèles nécessitent un réapprentissage | OLP Changement rapide en 1 clic | Suits the “high-mix, low-volume” aftermarket |
Avantages principaux:
- Programmation hors ligne (OLP) et planification de chemins complexes: To tackle the 3D spokes of a wheel, engineers simply import the CAD model into the software. The software automatically generates collision-free polishing paths. The robot executes wrist-flips and contortions beyond human capability, guiding the buffing wheel to glide smoothly over every complex bionic curve—the same OLP workflow described in our robotic polishing machine guide.
- Contrôle de force actif et conforme à haute fréquence: Lors du polissage des rayons fins ou des arêtes tranchantes, le capteur de force du robot réagit en quelques microsecondes, en maintenant une pression vers le bas extrêmement douce et absolument constante. Cela permet de ne supprimer que des marques d'outil de l'ordre du micron, sans jamais détruire les tolérances dimensionnelles et l'équilibre dynamique d'origine de la roue.
Processus automatisé de polissage des roues
Ce processus utilise 6 étapes essentielles to complete the transformation of a premium multi-spoke forged wheel from a “machined blank” to a “mirror finish.”

Processus complet de polissage robotisé des jantes en alliage
| Processus | Nom du processus | Equipement | Consommable | L'heure | Précision / Objectif |
|---|---|---|---|---|---|
| 01 | Chargement et positionnement automatiques | Robot ou positionneur rotatif | Fixation du cône d'expansion | 30s | Serrage concentrique absolu, empêche le polissage excentrique |
| 02 | Élimination des marques d'outil CNC | Robot + broche de polissage | Roue en nylon à grain moyen Roue en nylon à grain moyen | 10m | Estompe rapidement les marques d'usure évidentes laissées par l'usinage |
| 03 | Polish de préparation pour la zone aveugle | Robot + broche à longue portée | Petit bob en sisal + cire coupée | 8m | Plonge dans les espaces entre les rayons et l'alésage central pour la coloration de la base |
| 04 | Aplatissement global du sisal | Robot + tampon de piédestal | Grande roue en sisal + cire coupée | 12m | Vernis de base uniforme de grande surface sur le visage et les lèvres |
| 05 | Miroir en tissu Deep Polish | Robot + tampon de piédestal | Roue en coton doux + cire brillante | 15m | Polissage omnidirectionnel à grande vitesse pour une réflexion en miroir |
| 06 | Miroir à haute luminosité Insp. | Tunnel à rayures zébrées | - | 2m | Vérifie l'absence de zones mortes non polies ou de rayures dans les coins. |
Description du processus de polissage robotisé des jantes en alliage
Étape 1 : Chargement et positionnement automatiques
Objectif: Serrer fermement la roue sans endommager la surface.
Points clés: Typically utilizes a customized pneumatic expanding fixture inserted from the wheel’s Center Bore. This clamping method achieves concentric positioning while freeing up the front face, sides, and back of the wheel, allowing the robot to process omni-directionally.
Étape 2 : Élimination des marques de l'outil CNC
Objectif: Lisser les marques tranchantes et en escalier laissées par l'usinage.
Points clés: Utilizing a nylon wheel combined with active force control, the robot glides along the complex 3D paths generated by OLP, softly erasing the tool marks to lay the foundation for sisal polishing. The belt and wheel selection logic here follows the same stock-removal principles as general meulage robotisé, scaled to the wheel’s aluminum surfaces.
Étape 3 : Polissage de préparation de la zone aveugle
Objectif: Tackle the narrow crevices where standard polishers cannot reach.
Points clés: Le robot passe automatiquement à une broche à grande vitesse équipée d'un porte-outil à longue portée, portant un minuscule fil de sisal d'à peine quelques dizaines de millimètres de large. Tirant parti de la posture agile du robot, il plonge profondément dans les rayons pour en polir les pointes avec précision.
Étape 4 : Aplatissement global du sisal
Objectif: Unifie la brillance de toute la surface et élimine toutes les fines rayures.
Points clés: Associées à la cire de coupe liquide pulvérisée automatiquement, de grandes roues en sisal balayent rapidement les lèvres et les visages larges dans un mouvement de va-et-vient, afin d'obtenir un lustre de base uniforme.
Étape 5 : Polissage profond au miroir en tissu
Objectif: The final stage that delivers the high-gloss finish.
Points clés: Passage à des roues en tissu de coton pur extrêmement doux et à de la cire brillante. Le robot contrôle précisément l'angle de contact pour éviter que le bord de la roue en tissu ne provoque des micro-rayures sur la pièce. La surface polie prend une texture de métal liquide semblable à la surface de l'eau.
Étape 6 : Inspection du miroir à haute luminosité
Objectif: Sous des lumières d'inspection brillantes, des opérateurs humains ou des systèmes de vision artificielle effectuent un balayage à 360 degrés de la roue, s'assurant que chaque courbe tordue répond à la norme du miroir parfait.

Défis et solutions en matière d'usinage
Défi 1 : La programmation de chemins 3D très tordus prend énormément de temps
Problème:
- La conception des roues évolue rapidement. Si un opérateur utilise un boîtier d'apprentissage pour apprendre manuellement au robot, point par point, à se conformer à un rayon très tordu, la programmation d'un seul modèle peut prendre une semaine.
- Cette situation est tout à fait inacceptable dans le secteur du tuning du marché secondaire de l'automobile, où le mélange est important et le volume faible.
Solution:
- Introduire la technologie avancée OLP (Offline Programming) et Teach-Free.
- Les ingénieurs importent simplement le modèle CAO 3D de la roue dans le logiciel. Les algorithmes intégrés au logiciel reconnaissent automatiquement la topologie de la surface et génèrent en quelques minutes, d'un simple clic, une trajectoire de polissage parfaite et sans interférence.
- Résultat: Le temps de programmation des changements passe de plusieurs jours à quelques minutes seulement. Un client reçoit un nouveau plan de conception le matin, et le robot peut commencer à polir le prototype l'après-midi même.
Défi 2 : Une pression de polissage inégale détruit l'équilibre dynamique
Problème:
- Les roues automobiles sont des composants qui tournent à grande vitesse et qui exigent un équilibre dynamique extrêmement élevé.
- Si le robot exerce une pression trop forte lors du polissage d'un rayon spécifique, en meulant un peu trop d'aluminium, il déplace le centre de gravité de toute la roue, ce qui déclenche de fortes vibrations du véhicule à grande vitesse.
Solution:
- Capteurs de force/couple à 6 axes et rétroaction en boucle fermée à haute fréquence.
- Nous ne nous battons pas aveuglément pour une position, nous utilisons le contrôle de la force. Le robot glisse sur la surface comme s'il marchait sur de la glace fine, en maintenant une pression incroyablement légère et constante (par exemple, 10N). Il ressent la force de réaction comme une main humaine et absorbe automatiquement les erreurs.
- Résultat: Garantit que le taux d'enlèvement de matière est absolument identique sur chaque rayon symétrique. Les paramètres d'équilibre dynamique avant et après le polissage restent pratiquement inchangés, ce qui répond parfaitement aux normes de sécurité automobile.
Application Scenario
Production Background
A typical deployment for this equipment is a luxury automotive custom tuning shop in the Middle East specializing in oversized (20-inch to 24-inch), highly complex custom forged alloy wheels for supercars and top-tier luxury SUVs. The scenario below describes the production problem this class of business faces and how the cell answers it.
Défis techniques
- Wheel designs in this market are dramatic, featuring massive deep grooves, sharp chamfers, and intersecting 3D spokes.
- Manually polishing a single complex 22-inch wheel takes hours, and internal corners are still difficult to fully brighten. Capacity becomes the biggest hurdle to business expansion.
- The customer expects a deep mirror reflection and insists that the razor-sharp design lines of the wheel must not be rounded off.
La solution
| Objet | Configuration |
|---|---|
| Pièce à usiner | 20″-24″ Roues en alliage forgé 3D personnalisées Supercar |
| Matériau | High-Strength 6061-T6 Aluminum Forging Blanks |
| Equipement | Grand robot 6 axes + positionneur à deux stations + broche ATC |
| Technologie de base | Génération avancée de trajectoires OLP + fidélité du contour de la force constante |
| Processus | OLP Gen -> Mélange de nylon -> Sisal à cavité profonde -> Global Cloth Mirror |
| Durée du cycle | A fraction of the manual time for a fully polished complex 22″ wheel |
What the Cell Changes in Practice
- Efficiency: Polishing time for a single highly complex wheel drops from hours of manual work to a fraction of that, letting one dual-station robotic system cover the output that previously needed a full manual crew.
- Line preservation: OLP-planned paths and constant-force control keep the sharp chamfer lines intact while polishing the blind dead zones to a uniform mirror, which is what protects the product’s luxury premium.
- Agile order fulfillment: With offline programming, the shop can take on complex, one-off custom orders without a long re-tooling cycle—the robot transitions between designs as a programming task rather than a workshop rework.
FAQ
Q1 : Le robot peut-il gérer des lèvres intérieures extrêmement profondes, comme sur les roues Deep Dish ?
A: Yes. For heavily modified deep-dish wheels, we introduce an external axis via a rotary positioner in the system configuration. As the robot reaches deep into the barrel to polish, the positioner synchronously rotates and tilts the wheel, yielding the optimal posture space for the robot and resolving interference and deep cavity dead-zone issues.
Q2 : La poussière d'aluminium générée par le polissage des roues est explosive. Cet équipement est-il sûr ?
A: Aluminum dust is a genuine combustible-dust hazard, and the equipment is engineered around it. Similar to EV battery tray grinding, our wheel polishing cells come standard with ATEX/NFPA-oriented wet-type dust extraction systems. Fine aluminum powder generated during polishing is vacuumed away by negative pressure and submerged in a water bath, removing the conditions a dust explosion requires at the source.
Q3 : Outre le polissage des alliages d'aluminium, ce système peut-il traiter d'autres matériaux ou des roues revêtues ?
A: The robot itself is a highly flexible process carrier. By simply swapping to appropriate consumables (like harder abrasive flap wheels or specific compounds) and fine-tuning the force control parameters, this system can equally handle the surface polishing of magnesium alloy wheels, or perform surface roughening, leveling, and edge-cleanup preparation for wheels destined for powder coating or chrome plating—tasks that overlap with the machine types used for industrial deburring.
Q4 : La courbe d'apprentissage du système est-elle élevée pour les usines du marché de l'après-vente qui changent fréquemment de style ?
A: Notre philosophie est de “simplifier les processus complexes”. Vous n'avez pas besoin d'engager un programmeur robotique spécialisé. Grâce à notre logiciel visuel 3D OLP, les opérateurs importent simplement le modèle CAO de la roue, cliquent sur les surfaces à polir à l'écran et le système calcule automatiquement les trajectoires d'outils. L'ensemble du processus est aussi intuitif que l'utilisation d'un logiciel de découpe pour une imprimante 3D. Notre services d'évaluation de projets et de validation de concepts inclure une formation complète du personnel.
Conclusion
The mirror polishing of complex 3D alloy wheels is among the most demanding and highest-value processes in the automotive aftermarket. Adopting a cellule de polissage robotisée intégrant la technologie de planification hors ligne de la trajectoire OLP et de contrôle actif de la force à haute fréquence replaces inefficient manual polishing, erratic yields, and unpolished dead zones with a repeatable, documented process. It can sculpt hard, complex metallic curves into liquid-mirror textures in short cycle times, and it moves through every product changeover with agility. For wheel manufacturers and custom tuning shops, this is a practical route to raising product premiums and competing in the high-end market.
Si votre usine est confrontée à des problèmes tels que le temps excessif passé sur le polissage complexe des roues, le travail manuel détruisant les lignes de chanfrein nettes, ou de graves difficultés de recrutement, contactez notre équipe d'experts en automatisation automobile pour obtenir une évaluation technique dédiée au polissage des courbes en 3D et une solution d'essai de machine.