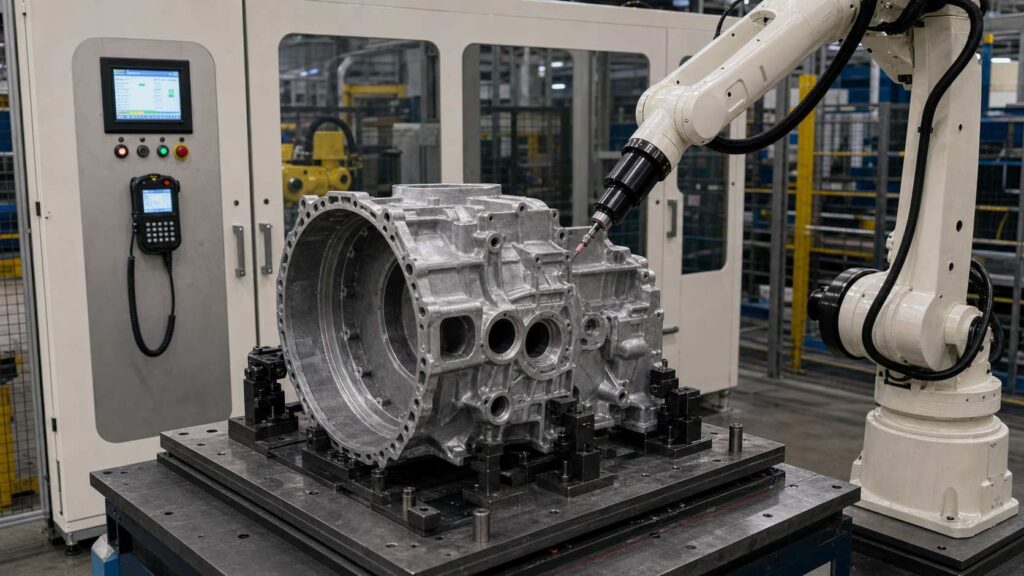
Les vilebrequins sont des composants rotatifs essentiels utilisés dans les systèmes moteurs, où ils transforment le mouvement alternatif des pistons en mouvement rotatif. En tant que pièce typique de type arbre, un vilebrequin comprend des tourillons principaux, des manetons, des contrepoids, des zones de transition arrondies et des sections d'extrémité. Lors de la coulée, du forgeage et de l'usinage de première ébauche, les problèmes de finition courants comprennent les bavures, les bavures de coulée, les arêtes vives, les surfaces rugueuses et les résidus localisés autour des zones de transition.
Traditional manual grinding is difficult to standardize, especially when operators need to process multiple journal transitions, fillet areas, end faces and local edge regions repeatedly. Different operators may apply different pressure and tool angles, which can lead to unstable finishing quality and over-grinding risks. This robotic grinding solution is designed for cast and forged crankshafts roughly 400–800 mm long with a swing circle typically under 250 mm, en mettant l'accent sur l'élimination des bavures, le meulage des congés, le lissage des arêtes et le nettoyage des surfaces avant l'usinage, l'assemblage ou le contrôle final.
What is a Crankshaft?
A crankshaft is a core rotating component in an internal combustion engine or power unit. It converts the linear motion of pistons into rotational output and transmits torque through the engine system. Depending on the design, crankshafts may be manufactured by casting, forging and subsequent machining, with precise journal surfaces, fillets and balance-related features. Forged steel dominates in high-load gasoline and diesel engines, while cast iron crankshafts appear mainly in large-bore diesel and cost-sensitive applications.
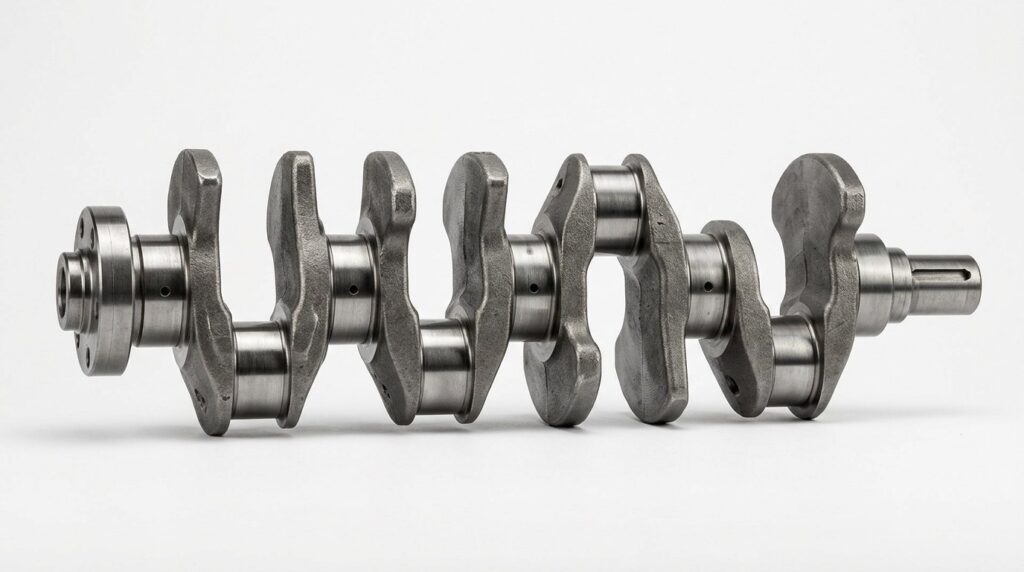
A typical crankshaft is a long shaft-type component with multiple journals, crank arms, transition fillets and end features. After casting or forging, it still requires finishing to remove burrs, flash, sharp edges and local surface residues before machining or assembly. The quality of these finishing operations affects machining preparation, surface consistency, balancing quality and final inspection.
| Objet | Détails |
|---|---|
| Nom de la pièce | Vilebrequin |
| Taille standard | Length commonly 400–800 mm by engine family; swing circle under ~250 mm |
| Matériau | Forged Steel / Cast Iron |
| Processus principal | Rectification robotisée |
| Processus assistés | Ébavurage, meulage des congés, nettoyage des surfaces |
| Principaux domaines d'activité | Journaux, transitions en congé, manivelles, faces d'extrémité, arêtes locales, surfaces brutes moulées/forgées |
| But décisif | Éliminer les bavures, les excès de matière et les arêtes vives tout en améliorant la qualité des congés et des surfaces |
For this type of workpiece, the main requirement is not decorative polishing. The key task is to remove casting or forging defects, smooth critical fillet areas and clean local edges before further machining or assembly. For these repeated features, meulage robotisé is the core process this solution is built on.
Applications courantes des vilebrequins
Les vilebrequins sont utilisés dans les moteurs et les systèmes de propulsion où un mouvement alternatif doit être converti en mouvement rotatif. On les trouve couramment dans les voitures particulières, les véhicules utilitaires, les camions, les autobus, les moteurs industriels et d'autres groupes motopropulseurs.
| Domaine d'application | Fonction classique |
|---|---|
| Moteurs de véhicules particuliers | Convertir le mouvement du piston en mouvement rotatif |
| Moteurs pour véhicules utilitaires | Assurer la transmission du couple dans les moteurs à usage intensif |
| Moteurs de camions | Prise en charge du fonctionnement du moteur à forte charge |
| Moteurs d'autobus | Utilisé dans les systèmes de transmission durables |
| Moteurs industriels | Utilisé dans les générateurs et les groupes électrogènes |
| Systèmes généraux de transmission | Utilisé comme élément clé d'un arbre rotatif |
Dans ces applications, les bavures, les bavures de moulage et les zones de congé irrégulières ne sont pas seulement un problème d'esthétique. Elles peuvent avoir une incidence sur les opérations d'usinage ultérieures, l'équilibrage, l'assemblage et les performances finales du moteur. Un processus de meulage robotisé contrôlé permet aux fabricants d'obtenir une qualité de finition plus constante sur les composants rotatifs de type arbre.
Analyse des points faibles de la finition du vilebrequin
Les vilebrequins posent plusieurs défis en matière de finition. Le premier défi réside dans la longueur de l'arbre. Un vilebrequin comporte de nombreux tourillons, des manivelles, des raccords arrondis et des éléments d'extrémité qui nécessitent un usinage homogène sur toute leur longueur.
Le deuxième défi concerne le nettoyage des congés et des transitions. Les congés revêtent une importance cruciale sur les vilebrequins, car ils influent sur la concentration des contraintes et la préparation à l'usinage. Les bavures, les bavures de moulage ou les résidus rugueux présents dans ces zones doivent être éliminés avec soin.
Le troisième défi concerne la finition des arêtes et des extrémités. Les extrémités, les raccords des bras et les arêtes peuvent présenter des bavures ou des aspérités après le moulage ou le forgeage. Le traitement manuel peut donner des résultats inégaux, en particulier dans le cadre d'une production en série répétée.
Le quatrième défi réside dans l'intensité du travail et les variations de qualité. Les opérateurs doivent travailler de manière répétitive sur de multiples éléments similaires le long d'une pièce de grande longueur, ce qui accroît la fatigue et complique le contrôle qualité.
| Problème courant | Domaine spécifique | Impact |
|---|---|---|
| Bavures | Guides, bras, extrémités | A une incidence sur l'usinage et la manutention |
| Flash | Zones de transition, limites | Réduit l'uniformité de la surface |
| Arêtes vives | Bras de manivelle, zones d'extrémité, transitions locales | Engendre des risques liés à la manipulation |
| Rugosité des arêtes | Transitions du journal vers le bras | A une incidence sur la préparation de l'usinage |
| Variation manuelle | Longue tige et motifs répétitifs | Entraîne une qualité de finition irrégulière |
| Poussière de meulage | Opération de meulage | A un impact sur l'environnement de travail et le confort de l'opérateur |
Par rapport à la rectification manuelle, la rectification robotisée offre un processus plus contrôlé et plus reproductible. Le robot peut suivre des trajectoires programmées sur des zones répétitives de tourillons et de congés tout en maintenant un contact stable avec l'outil et une logique de finition constante.
| Élément de comparaison | Meulage manuel | Rectification robotisée |
|---|---|---|
| Traitement des arbres longs | Cela dépend de l'habileté de l'opérateur | Trajectoire programmée reproductible |
| Rectification des filets | Facile à adapter selon les opérateurs | Des résultats stables et reproductibles |
| Élimination des bavures | Incohérent au niveau des bords locaux | Un traitement ciblé et cohérent |
| Intensité de main-d'œuvre | Charge de travail manuel importante | Réduit les tâches de meulage répétitives |
| Cohérence des processus | Difficile à normaliser | Les programmes peuvent être enregistrés et réutilisés |
| Production en série | Limité par les capacités du personnel | Convient aux modèles de vilebrequins à rotation répétée |
Pour les fabricants de vilebrequins, la rectification robotisée permet de transformer les opérations de finition répétitives en un processus plus standardisé. Elle contribue à améliorer l'uniformité des congés, à réduire les bavures non détectées et à garantir une production en série stable.
Procédé de rectification robotisée des vilebrequins
Une cellule de meulage robotisée pour vilebrequins peut être configurée en fonction de la taille de la pièce, du matériau, de l'état des bavures, des exigences de surface et du volume de production. Le système comprend généralement un robot industriel à six axes, un dispositif de fixation dédié, un outil de meulage abrasif, un outil d'ébavurage flexible, un mécanisme à contrôle de force ou un mécanisme souple, un système de dépoussiérage et une enceinte de sécurité.
Les vilebrequins étant longs, asymétriques et comportant des zones répétitives de tourillons et de congés, la planification de la trajectoire du robot revêt une importance particulière. Le système doit traiter les tourillons, les congés de transition, les manivelles et les extrémités tout en protégeant les surfaces d'usinage critiques.
| Étape | Processus | Objectif | Outil / Système |
|---|---|---|---|
| 1 | Chargement et positionnement | Fixez correctement le vilebrequin | Dispositif de fixation spécifique |
| 2 | Sélection des programmes | Sélectionnez le modèle de vilebrequin approprié | IHM / programme de robot |
| 3 | Meulage des bords du journal et du bras | Supprimer les reflets et lisser les contours locaux | Outil de meulage abrasif |
| 4 | Ébavurage des filets | Éliminer les bavures au niveau des transitions des congés | Outil d'ébavurage flexible |
| 5 | Finition des faces d'extrémité | Lisser les arêtes vives aux extrémités de l'arbre | Outil d'ébavurage rotatif / outil flexible |
| 6 | Nettoyage et finition des surfaces | Améliorer la propreté et l'uniformité des surfaces locales | Bande abrasive ou tête de meulage flexible |
| 7 | Contrôle qualité | Vérifier l'élimination des bavures et l'état des bords | Inspection manuelle ou visuelle |
| 8 | Déchargement et nettoyage | Enlevez la poussière et transférez la pièce | Nettoyage à l'air comprimé / par aspiration |
Étape 1 : Chargement et positionnement
Le vilebrequin est placé dans un gabarit spécial. Ce gabarit doit positionner la pièce en fonction des tourillons de référence ou des faces d'extrémité et permettre un accès aisé aux tourillons, aux congés, aux manivelles et aux faces d'extrémité.
Pour la production en série, le gabarit peut être conçu pour assurer un serrage stable et un repositionnement efficace. Si plusieurs modèles de vilebrequins sont fabriqués, il est possible d'utiliser des gabarits spécifiques à chaque modèle ou des solutions de gabarits à changement rapide.
Étape 2 : Choix du programme
L'opérateur sélectionne le programme de robot correspondant en fonction du modèle de vilebrequin. Chaque modèle peut présenter des trajectoires, des paramètres d'outils et des zones protégées différents selon la disposition des tourillons et l'emplacement des bavures.
Pour répondre à des besoins d'automatisation plus poussés, il est possible d'intégrer la lecture de codes-barres, la reconnaissance des gabarits ou le positionnement visuel afin de vérifier que le modèle de pièce est bien le bon.
Étape 3 : Ponçage des bords du journal et du bras
Le robot traite d'abord les bords du journal et les zones de transition des manivelles. Ces zones présentent souvent des bavures de moulage ou de forgeage, des arêtes vives et des contours irréguliers. Le robot suit la trajectoire programmée et élimine les excès de matière à l'aide d'une meule abrasive.
Il est important que le contact entre l'outil et la pièce soit stable lors de cette étape. Le meulage à force contrôlée permet de garantir une qualité constante et réduit le risque de surmeulage à proximité des surfaces de précision.
Étape 4 : Ébavurage des chanfreins
Une fois les arêtes principales traitées, le robot se déplace vers les zones de transition arrondies entre les tourillons et les manivelles. Ces zones sont cruciales pour la qualité de l'arbre et nécessitent un ébavurage minutieux ainsi qu'un traitement de surface soigné.
The system can use a flexible deburring tool or smaller grinding head to process fillet areas. Proper path design helps ensure repeated burr locations are treated consistently.
Étape 5 : Finition de la face frontale
Les faces d'extrémité du vilebrequin et certaines parties de l'arbre peuvent présenter des bavures ou des arêtes irrégulières après la coulée ou le forgeage. Cette étape a pour but de lisser les arêtes vives et de nettoyer les contours sans altérer les cotes critiques.
The robot uses a compliant or rotary deburring tool to finish the end faces and local edges. This helps improve handling safety and downstream processing consistency.
Étape 6 : Nettoyage et finition des surfaces
Après le meulage des arêtes et l'ébavurage des congés, le robot peut traiter certaines surfaces d'arbres ainsi que des zones locales moulées ou forgées afin d'améliorer la propreté et l'uniformité. Cette étape s'avère particulièrement utile avant l'usinage ou l'assemblage.
Ce procédé ne vise pas à obtenir un polissage miroir. Il permet plutôt d'éliminer les petits défauts, les résidus localisés et les irrégularités visibles afin d'obtenir une surface finie plus nette.
Étape 7 : Contrôle qualité
Après le meulage, le vilebrequin est inspecté afin de vérifier l'absence de bavures, l'état des congés, la propreté de la surface et l'absence de surmeulage. Les zones d'inspection prioritaires comprennent les tourillons, les congés, les jonctions des manivelles, les faces d'extrémité et les surfaces visibles de l'arbre.

Inspection can be carried out manually, with gauges or with visual assistance depending on the plant’s quality standard.
Étape 8 : Déchargement et nettoyage
Le vilebrequin fini est retiré du dispositif de fixation. La poussière et les résidus de meulage peuvent être éliminés par soufflage d'air, aspiration ou brossage. La pièce peut ensuite passer à l'étape d'usinage, d'équilibrage, de revêtement, d'emballage ou à la phase de production suivante.
Pour les lignes de production de plus grande envergure, la cellule de broyage peut être intégrée à des convoyeurs, à un système de chargement automatique et à un système centralisé de dépoussiérage.
Difficultés d'usinage et solutions
Les vilebrequins sont plus complexes que les simples arbres, car ils combinent une grande longueur, de multiples tourillons, des transitions arrondies et des sections de bras asymétriques. Le système robotisé doit être conçu pour garantir l'accessibilité des trajectoires, une finition contrôlée des arrondis, la stabilité des dispositifs de fixation et la protection des surfaces fonctionnelles.
| Défi | Cause | Solution robotique |
|---|---|---|
| Précision des arbres longs | Plusieurs éléments répétés sur toute la longueur de la tige | Utiliser des trajectoires programmées à plusieurs sections |
| Nettoyage de la zone du filet | Les zones de transition nécessitent un ébavurage minutieux | Utilisez des outils flexibles et des chemins d'accès adaptés |
| Fraises à face frontale | Les extrémités locales de l'arbre retiennent les bavures et les ébarbures | Utilisez des outils de finition ciblés pour les faces d'extrémité |
| Protection fonctionnelle des surfaces | Les dimensions des surfaces des journaux peuvent être déterminantes | Définir des zones protégées et des itinéraires optimisés |
| Production de poussière | Le broyage de pièces moulées ou forgées produit des particules fines | Utiliser une cellule fermée équipée d'un système d'aspiration des poussières |
Difficulté n° 1 : Traitement de plusieurs colonnes le long d'un long puits
Les vilebrequins comportent de multiples zones de tourillon qui se répètent tout le long de l'arbre, ce qui rend l'usinage manuel lent et irrégulier.
La solution consiste à diviser l'arbre en plusieurs sections programmées. Un robot à six axes peut ainsi conserver une orientation stable et répéter la même séquence d'un lot à l'autre.
Difficulté n° 2 : Nettoyage des transitions critiques des congés
Les transitions au niveau des chanfreins constituent des zones critiques où les bavures ou les résidus de matière peuvent nuire à l'usinage ultérieur et à la qualité des pièces. Les opérateurs manuels risquent de traiter ces zones de manière inégale.
La solution consiste à utiliser des outils d'ébavurage flexibles et des trajectoires soigneusement conçues qui épousent la géométrie du congé sans endommager les surfaces adjacentes.
Difficulté n° 3 : Finition des faces d'extrémité et des extrémités locales des arbres
Les extrémités et les extrémités locales des arbres présentent souvent des bavures après le moulage ou le forgeage. Ces zones peuvent passer inaperçues lors d'un traitement manuel.
La solution consiste à utiliser des outils d'ébavurage rotatifs ou des têtes de meulage souples pour usiner les faces d'extrémité de manière uniforme.
Difficulté n° 4 : Protection des surfaces usinées des tourillons
Certaines surfaces du vilebrequin peuvent avoir fait l'objet d'un usinage de précision ou d'un usinage ultérieur, notamment les zones des tourillons et les zones de référence. Celles-ci ne doivent pas être endommagées lors de la rectification.
La solution consiste à définir des zones protégées dans le programme du robot et à utiliser un système de fixation précis. Les trajectoires d'outils doivent éviter les surfaces critiques, et il est possible d'utiliser une force de contact réduite à proximité des zones sensibles.
Difficulté n° 5 : Maîtriser les poussières de meulage
Le meulage de vilebrequins moulés ou forgés génère de la poussière fine et des particules. Le meulage manuel expose directement les travailleurs à la source de poussière et rend les conditions de travail plus difficiles.
La solution consiste à utiliser une cellule de meulage robotisée fermée, équipée d'un système de dépoussiérage intégré. L'aspiration locale, les capots de protection et les systèmes de filtration contribuent à améliorer la propreté et la sécurité des opérateurs.
Application Scenario
Production Context
Un fabricant de composants pour groupes motopropulseurs produit des vilebrequins moulés et forgés destinés aux moteurs. Ces pièces comportent plusieurs tourillons, des transitions arrondies, des manivelles et des extrémités. Avant l'automatisation, les ouvriers éliminaient manuellement les bavures, les excès de matière et les arêtes vives après le moulage ou le forgeage.
At higher volumes, hand finishing could not keep up with upstream output, so the priorities were consistent fillets, no missed burrs and less repetitive grinding work.
Défis techniques
Le vilebrequin présentait de nombreuses zones sujettes à la formation de bavures, notamment les bords des tourillons, les transitions des congés, les jonctions des manivelles et les faces d'extrémité. Les opérateurs devaient constamment modifier l'angle et la position de l'outil, ce qui entraînait une qualité de finition irrégulière.
Another challenge was protecting functional surfaces. Some journal areas had to remain dimensionally accurate after machining, so the robotic system needed to remove burrs and flash without affecting critical geometry. Dust was the third concern, because manual grinding on long shafts kept operators at the dust source all shift.
Solution
UBRIGHT SOLUTIONS a conçu une cellule de rectification robotisée pour les vilebrequins moulés et forgés. Le système comprenait un robot industriel à six axes, un dispositif de fixation dédié aux vilebrequins, un outil de rectification abrasif, un outil d'ébavurage flexible et un système de dépoussiérage en circuit fermé.
Le robot a d'abord usiné les bords du journal et les contours du bras de manivelle, puis a éliminé les bavures au niveau des zones de transition des congés et des faces d'extrémité. Des trajectoires contrôlées de finition des congés ont été appliquées aux zones de transition. Des zones protégées ont été définies dans le programme afin d'éviter d'endommager les éléments usinés critiques.
| Objet | Configuration |
|---|---|
| Pièce à usiner | Vilebrequin moulé / forgé |
| Taille standard | Approx. 650 mm long, swing circle ≈ 190 mm |
| Processus principal | Rectification robotisée |
| Processus assisté | Ébavurage, meulage des congés, nettoyage des surfaces |
| Robot | Robot industriel à six axes |
| Outillage | Outil de meulage abrasif, outil d'ébavurage flexible |
| Calendrier | Dispositif de fixation dédié pour vilebrequin |
| Lutte contre la poussière | Cellule fermée avec système de dépoussiérage |
| Demande | Meulage des arêtes, ébavurage des congés, élimination des bavures |
Outcome Overview
In a deployment of this type, finishing quality on journal edges and fillet transitions becomes more stable. Journals, transition zones and end sections are all covered by the saved program on every part.
The cell takes on the heavy grinding work, and because every shaft runs the same path, the process becomes standardized by design. The enclosure captures dust at the source.
| Zone de résultats | Amélioration |
|---|---|
| Consistance du filet | Un traitement plus stable lors des transitions entre le journal et l'arm |
| Qualité de l'élimination des bavures | Moins de bavures non éliminées au niveau des faces d'extrémité et des arêtes locales |
| Nettoyage des surfaces | Un nettoyage plus uniforme des surfaces des arbres |
| Réduction des effectifs | Réduction de la charge de travail liée au meulage manuel répétitif |
| Stabilité de la production | Programmes robotiques réutilisables pour des modèles de vilebrequins récurrents |
| Lutte contre la poussière | Des cellules fermées pour une meilleure propreté de l'atelier |
FAQ
Q1: Why is robotic grinding suitable for crankshafts?
Le meulage robotisé est particulièrement adapté aux vilebrequins, car ceux-ci comportent de nombreux tourillons, des transitions arrondies et des extrémités qui nécessitent une finition homogène. Le robot peut suivre des trajectoires programmées et traiter les mêmes zones à plusieurs reprises, ce qui le rend idéal pour la production en série.
Q2: What defects can robotic grinding remove from crankshafts?
Le système permet d'éliminer les bavures, les excès de matière, les arêtes vives et les résidus superficiels localisés. Les zones de traitement les plus courantes comprennent les tourillons, les transitions de congés, les jonctions des bras de manivelle, les faces d'extrémité et les surfaces visibles des arbres.
Q3: Can the robot process fillet transitions accurately?
Oui. Grâce à une planification de trajectoire adaptée et à des outils d'ébavurage flexibles, le robot est capable de traiter les transitions de congés et les zones de bords localisées. L'accessibilité finale dépend de la géométrie du vilebrequin et du choix des outils.
Q4: Does a crankshaft need polishing?
Dans la plupart des cas, les vilebrequins ne nécessitent pas de polissage miroir décoratif. Les principales opérations requises sont le meulage, le nettoyage des congés, l'ébavurage et la préparation de surface avant l'usinage ou l'assemblage.
Q5: How does the robot avoid damaging functional journal surfaces?
Le programme du robot permet de définir des zones protégées et de limiter le contact de l'outil dans les zones de précision. Un serrage adéquat, un positionnement précis et une force de meulage contrôlée contribuent à protéger les surfaces critiques et à garantir la cohérence dimensionnelle.
Q6: Can one robotic grinding cell process different crankshaft models?
Oui. Une cellule de rectification robotisée peut traiter différents modèles de vilebrequins si les gabarits et les programmes sont correctement conçus. Pour les familles de produits similaires, l'utilisation de gabarits à changement rapide et de programmes enregistrés permet de réduire les temps de changement de série.
Q7: What tools are used for crankshaft robotic grinding?
Parmi les outils courants, on trouve les meules abrasives, les outils à bande, les têtes d'ébavurage flexibles, les outils d'ébavurage rotatifs et les outils de meulage souples. Le choix final de l'outil dépend de la configuration du tourillon, de la taille du congé et des exigences de finition.
Q8: Is dust collection necessary for crankshaft grinding?
Oui. Il est vivement recommandé de mettre en place un système de dépoussiérage. Le meulage de vilebrequins moulés ou forgés génère des particules fines ; la cellule robotisée doit donc être équipée d'un capot de protection, de points d'aspiration, de conduites de dépoussiérage et d'un système de filtration.
Conclusion
Les vilebrequins sont des composants rotatifs essentiels qui nécessitent une finition fiable au niveau des tourillons, des transitions arrondies, des manivelles et des extrémités. Les bavures, les bavures de moulage, les arêtes vives et les résidus de surface localisés peuvent nuire à la préparation à l'usinage, à la qualité de l'équilibrage, à la sécurité de manipulation et aux résultats du contrôle final s'ils ne sont pas éliminés correctement.
A robotic grinding solution helps crankshaft manufacturers improve fillet grinding, burr removal and surface cleaning in batch production. With dedicated fixtures, controlled tool paths, flexible deburring tools and integrated dust extraction, robotic finishing is well suited to repeated production of cast and forged crankshafts. For the cast structures that carry these shafts, see our balance shaft support robotic grinding solution.
Si la production de vos vilebrequins repose encore sur le nettoyage manuel des congés, le meulage des bords des tourillons ou l'élimination des bavures, Nous contacter for a customized robotic solution. Further engine-component finishing references are in the Automobile et véhicules électriques section and the Equipement catalog.