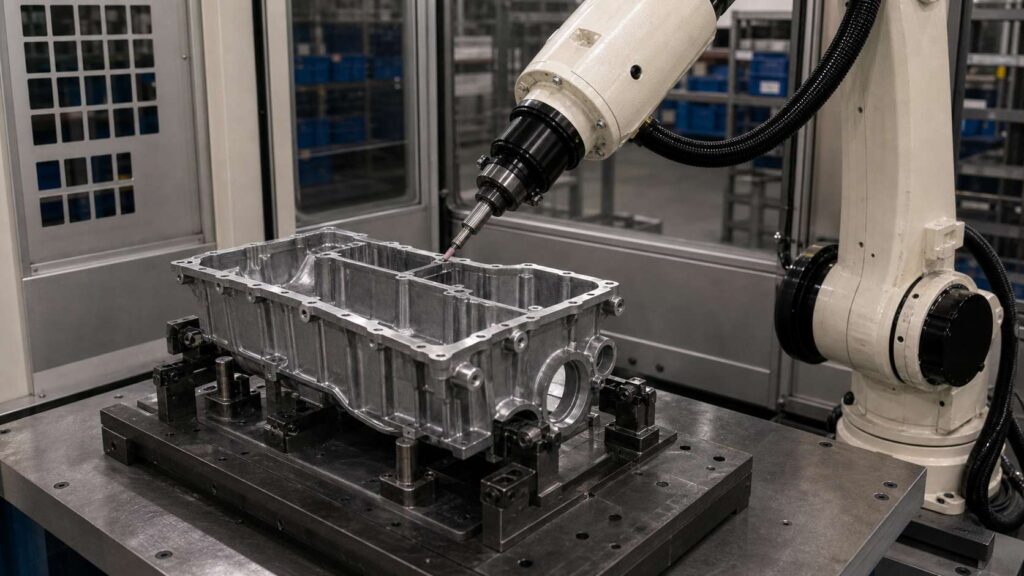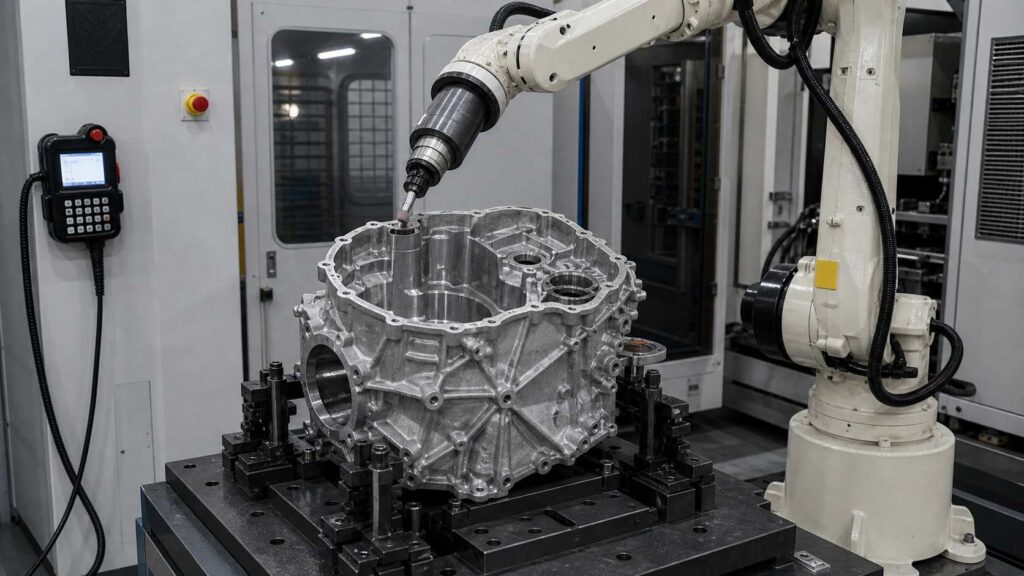
एल्यूमीनियम मिश्र धातु CVT ट्रांसमिशन मुख्य हाउसिंग बड़े संरचनात्मक डाई कास्टिंग घटक हैं जो निरंतर परिवर्तनीय ट्रांसमिशन प्रणालियों में उपयोग किए जाते हैं। CVT ट्रांसमिशन साइड कवर की तुलना में, मुख्य हाउसिंग की त्रि-आयामी संरचना अधिक जटिल होती है, जिसमें बड़े गुहा क्षेत्र, बेयरिंग छेद, शाफ्ट छेद, तेल मार्ग क्षेत्र, सीलिंग फ्लैंज, माउंटिंग बॉस, सुदृढ़ित रिब्स, मोटी दीवार वाले खंड और अनियमित बाहरी आकृति शामिल हैं।.
यह रोबोटिक डेबरींग और ग्राइंडिंग समाधान ऑटोमोटिव ट्रांसमिशन असेंबलीज़ में उपयोग किए जाने वाले एल्यूमीनियम मिश्र धातु CVT ट्रांसमिशन मुख्य हाउसिंग्स के लिए डिज़ाइन किया गया है। यह कैविटी ओपनिंग्स, बेयरिंग होल एजेस, माउंटिंग होल्स, सीलिंग फ्लैंजेस, रिब ट्रांजिशन्स और बाहरी आकृतियों से बर्स, फ्लैश, तीखे किनारे, पार्टिंग लाइन अवशेष और स्थानीय गेट-कट निशान हटाने में मदद करता है, साथ ही फिनिशिंग की एकरूपता में सुधार करता है और मैनुअल ग्राइंडिंग के कार्यभार को कम करता है।.
What Is an Aluminum Alloy CVT Transmission Main Housing?
एक एल्यूमीनियम मिश्र धातु का CVT ट्रांसमिशन मुख्य आवास निरंतर परिवर्तनीय ट्रांसमिशन का मुख्य संरचनात्मक भाग है। यह पुली, शाफ्ट, बेयरिंग, हाइड्रोलिक नियंत्रण क्षेत्र और आंतरिक तेल मार्ग संरचनाओं जैसे ट्रांसमिशन घटकों का समर्थन और संरक्षण करता है। इसे आमतौर पर साइड कवर, वाल्व बॉडी, सील और अन्य ट्रांसमिशन घटकों के साथ असेंबल करके पूर्ण CVT ट्रांसमिशन सिस्टम तैयार किया जाता है।.
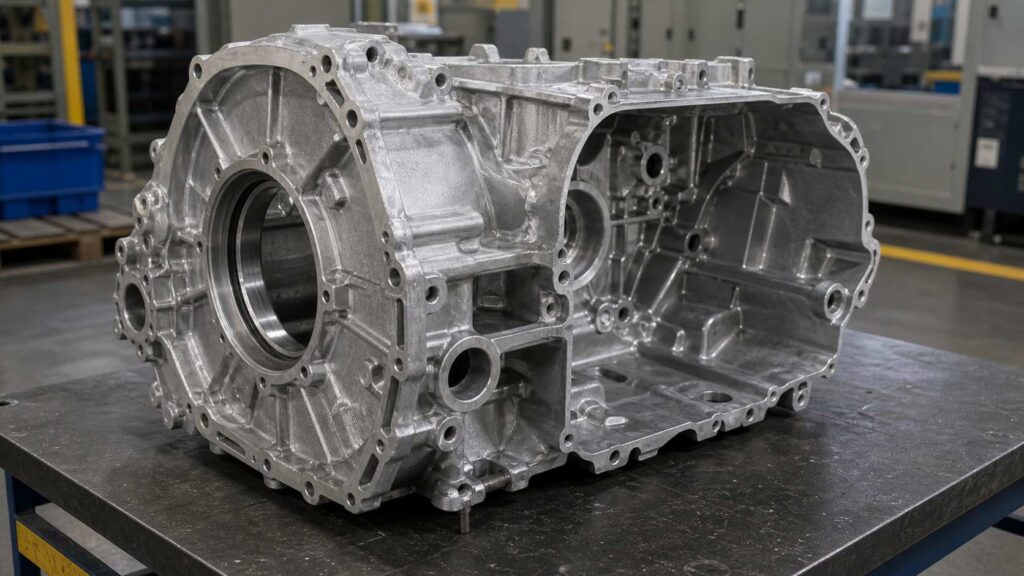
Function drives the finishing spec here: robotic deburring, local grinding, flash removal and edge cleanup, with no decorative polishing involved. Burrs and casting residues come off, while bearing holes, machined surfaces, sealing faces and internal functional areas stay as delivered.
| आइटम | विवरण |
|---|---|
| कार्यखंड का नाम | एल्यूमिनियम मिश्र धातु सीवीटी ट्रांसमिशन मुख्य आवास |
| वैकल्पिक नाम | सीवीटी मुख्य आवास / सीवीटी ट्रांसमिशन आवास / सीवीटी गियरबॉक्स मुख्य केस |
| आम आकार | ट्रांसमिशन मॉडल के आधार पर लगभग 350–800 मिमी लंबाई |
| सामग्री | एल्यूमिनियम मिश्र धातु डाई कास्टिंग |
| मुख्य प्रक्रिया | रोबोटिक डेबरींग और ग्राइंडिंग |
| सहायक प्रक्रियाएँ | फ्लैश हटाना, छेद के किनारों का डेबरींग, गुहा के किनारों की सफाई, स्थानीय गेट अवशेष की ग्राइंडिंग |
| प्रमुख प्रसंस्करण क्षेत्र | बड़ी गुहा उद्घाटन, बेयरिंग छेद, शाफ्ट छेद, माउंटिंग छेद, सीलिंग फ्लैंज, तेल मार्ग के किनारे, सुदृढ़ित पसलियाँ, बाहरी आकृति, गेट-कट क्षेत्र |
| संरक्षित क्षेत्र | बेयरिंग सीटें, सटीक शाफ्ट छेद, मशीनीकृत सीलिंग सतहें, गैस्केट संपर्क सतहें, तेल मार्ग कार्यात्मक सतहें, माउंटिंग संदर्भ सतहें |
| अंतिम लक्ष्य | सटीक ट्रांसमिशन-संबंधित सतहों की सुरक्षा करते हुए बुर्र, फ्लैश, तीखे किनारों और स्थानीय अवशेषों को हटाएँ। |
एल्यूमिनियम मिश्र धातु CVT ट्रांसमिशन मुख्य आवास की सामान्य फिनिशिंग चुनौतियाँ
एल्यूमिनियम मिश्र धातु के CVT ट्रांसमिशन मुख्य आवास को साइड कवर की तुलना में फिनिश करना अधिक कठिन होता है क्योंकि इसमें बड़ी गुहाएँ, सटीक छेद, सीलिंग फ्लैंज, मोटी दीवार वाले खंड और कई रिब संरचनाएँ शामिल होती हैं। गुहा के उद्घाटन, बेयरिंग छेद, शाफ्ट छेद, बोल्ट छेद, तेल मार्ग के किनारों, फ्लैंज सीमाओं, पार्टिंग लाइनों और स्थानीय गेट-कट क्षेत्रों के आसपास बर्र उत्पन्न हो सकते हैं।.
मैनुअल डेबरींग और ग्राइंडिंग अस्थिर हो सकती है क्योंकि ऑपरेटरों को गहरी गुहा विशेषताओं, दोहराए गए छेद समूहों और लंबे अनियमित बाहरी आकृतियों के आसपास काम करना पड़ता है। कुछ आंतरिक कोने या रिब संधि चूक सकती हैं, जबकि खुले किनारे या फ्लैंज क्षेत्र अधिक घिसे जा सकते हैं। चूंकि CVT मुख्य हाउसिंग में सटीक बेयरिंग सीटें, शाफ्ट छेद और मशीनीकृत सीलिंग सतहें शामिल होती हैं, अनियंत्रित मैनुअल ग्राइंडिंग से कार्यात्मक सतहें क्षतिग्रस्त हो सकती हैं जो ट्रांसमिशन असेंबली और संचालन को प्रभावित करती हैं।.
| सामान्य समस्या | विशिष्ट क्षेत्र | प्रभाव |
|---|---|---|
| कास्टिंग फ्लैश / पार्टिंग लाइन्स | बाहरी रूपरेखा, गुहा की सीमा, फ्लैंज के किनारे | असेंबली की सफाई और किनारों की एकरूपता को प्रभावित करता है। |
| गेट-कट अवशेष | मोटी दीवार वाले खंड, उभार वाले क्षेत्र, गैर-कार्यात्मक ढलाई क्षेत्र | नियंत्रित स्थानीय पिसाई की आवश्यकता है |
| छेद किनारे की बर्स | बेयरिंग छेद, शाफ्ट छेद, माउंटिंग छेद | असेंबली, बेयरिंग की स्थापना और बोल्ट लगाने को प्रभावित कर सकता है। |
| गुहा बर्स | बड़ी आंतरिक गुहा, तेल मार्ग के किनारे, स्थानीय उद्घाटन | सफाई और असेंबली के जोखिम उत्पन्न करता है |
| पसलियों के संक्रमण बर्स | मजबूत कंठ, बॉस सीमाएँ, आंतरिक कोने | हाथ से लगातार हटाना मुश्किल |
| मैनुअल भिन्नता | बार-बार छिद्र, लंबे आकार, बहु-कोणीय गुहा पहुँच | असंगत फिनिशिंग गुणवत्ता का कारण बनता है |
| संवेदनशील कार्यात्मक सतहें | बेयरिंग सीटें, सीलिंग सतहें, मशीनीकृत माउंटिंग सतहें | खरोंच या आयामी क्षति का जोखिम |
एल्यूमीनियम मिश्र धातु CVT ट्रांसमिशन मुख्य हाउसिंग के लिए रोबोटिक डेबरींग और ग्राइंडिंग प्रक्रिया
A robotic deburring and grinding cell for aluminum alloy CVT transmission main housings should be designed around rigid part positioning, multi-angle access, protected-surface management and controlled material removal; the reach needed for deep cavity work is exactly what 6-axis deburring equipment provides. The robot needs to process both external and internal features while avoiding contact with precision bearing seats, shaft holes, sealing surfaces and oil passage functional areas.
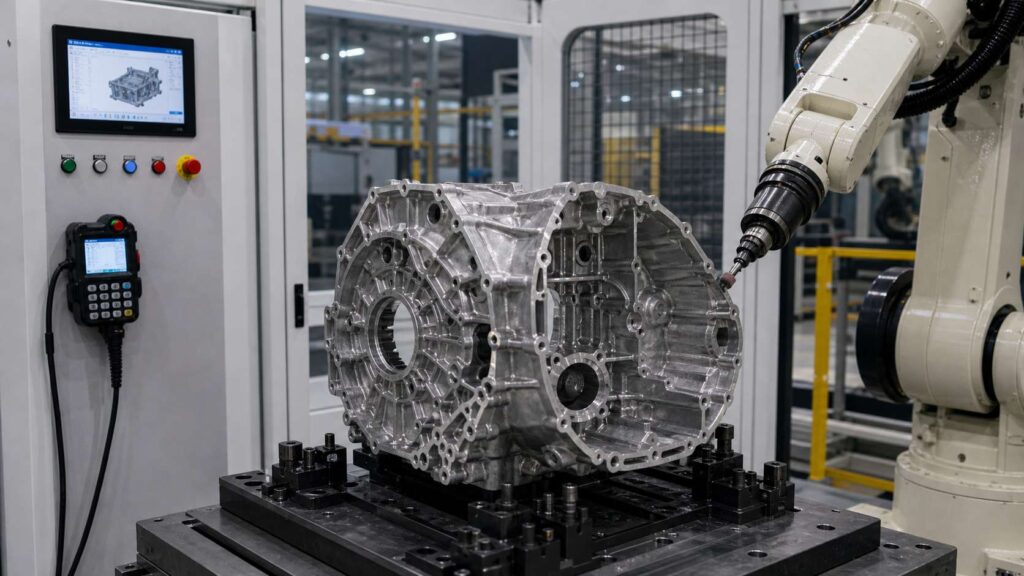
सीवीटी मुख्य हाउसिंग के लिए, प्रक्रिया में आमतौर पर लोडिंग, पोजिशनिंग, प्रोग्राम चयन, संरक्षित-क्षेत्र की पुष्टि, बाहरी रूपरेखा ग्राइंडिंग, गुहा खोलने का डेबरींग, बेयरिंग और शाफ्ट छेद के किनारे का उपचार, सीलिंग फ्लैंज की सफाई, रिब ट्रांज़िशन फिनिशिंग, स्थानीय गेट अवशेष ग्राइंडिंग, निरीक्षण और अनलोडिंग शामिल होती है। विभिन्न क्षेत्रों के लिए विभिन्न उपकरणों का उपयोग किया जा सकता है, जिनमें घर्षण ग्राइंडिंग उपकरण, लचीले डेबरींग उपकरण, चैम्फरिंग उपकरण, रोटरी ब्रश और अनुपालक फिनिशिंग हेड शामिल हैं।.
| चरण | प्रक्रिया | उद्देश्य | उपकरण / प्रणाली |
|---|---|---|---|
| 1 | लोडिंग और स्थिति निर्धारण | स्थिर बहु-पक्षीय प्रसंस्करण के लिए CVT मुख्य आवास को सुरक्षित करें। | समर्पित फिक्स्चर |
| 2 | कार्यक्रम चयन | सही हाउसिंग मॉडल और रोबोट पथ मिलाएँ | एचएमआई / रोबोट प्रोग्राम |
| 3 | संरक्षित क्षेत्र पुष्टि | बेयरिंग, शाफ्ट होल, सीलिंग और तेल मार्ग के नो-ग्राइंड क्षेत्रों को परिभाषित करें | फ़िक्सचर संदर्भ / प्रोग्राम सेटिंग |
| 4 | बाहरी रूपरेखा और विभाजन रेखा की ग्राइंडिंग | बाहरी कास्टिंग किनारों से फ्लैश और अवशेष हटाएँ। | घर्षक ग्राइंडिंग उपकरण |
| 5 | बड़ी गुहा उद्घाटन की बर्-हटाई | गुहा की सीमाओं से बुर और तीखे किनारों को हटाएँ। | लचीला डेबरींग उपकरण |
| 6 | बेयरिंग और शाफ्ट छेद के किनारे का उपचार | दोहराए जाने योग्य नियंत्रण के साथ बुर्र रहित सटीक छेद किनारों | चैम्फरिंग टूल / डेबरींग स्पिंडल |
| 7 | माउंटिंग होल का डेबरींग | बोल्ट छेदों और असेंबली छेदों से बर निकालें। | डेबरींग स्पिंडल / रोटरी टूल |
| 8 | सीलिंग फ्लैंज किनारे की सफाई | गास्केट की सतहों की सुरक्षा करते हुए फ्लैंग के किनारों को साफ़ करें। | अनुरूप डेबरींग उपकरण |
| 9 | रिब और बॉस संक्रमण फिनिशिंग | पसलियों की जड़ों, बॉस सीमाओं और स्थानीय कोनों को संसाधित करें। | छोटा डेबरींग हेड |
| 10 | स्थानीय गेट अवशेष पीसना | गैर-कार्यात्मक क्षेत्रों पर उभरे हुए अवशेष हटाएँ। | हल्का घर्षक ग्राइंडिंग उपकरण |
| 11 | गुणवत्ता निरीक्षण | बर् हटाने और संरक्षित कार्यात्मक सतहों की जाँच करें। | मैनुअल या दृश्य निरीक्षण |
| 12 | अनलोडिंग और सफाई | चिप हटाएँ और तैयार आवास को स्थानांतरित करें। | हवा से फूंकना / वैक्यूम सफाई |
चरण 1: लोडिंग और स्थिति निर्धारण
एल्यूमिनियम मिश्र धातु के CVT ट्रांसमिशन मुख्य आवास को एक समर्पित फिक्स्चर में लोड किया जाता है, जो ढलाई को स्थिर गैर-महत्वपूर्ण क्षेत्रों से सहारा देता है। चूंकि वर्कपीस साइड कवर की तुलना में बड़ा और भारी है, इसलिए डेबरींग और ग्राइंडिंग के दौरान रोबोट के साथ स्थिर संपर्क बनाए रखने के लिए फिक्स्चर की कठोरता महत्वपूर्ण है।.
फिक्स्चर को बाहरी रूपरेखा, बड़ी गुहा उद्घाटन, सीलिंग फ्लैंज, माउंटिंग छेद, बेयरिंग छेद के किनारों, रिब संक्रमणों और स्थानीय गेट-कट क्षेत्रों तक पहुंच की अनुमति देनी चाहिए। पुनरावृत्ति योग्य स्थिति निर्धारण रोबोट को सटीक बेयरिंग सीटों, शाफ्ट छेदों और मशीनी सतहों से सुरक्षित दूरी बनाए रखने में भी मदद करता है।.
चरण 2: कार्यक्रम चयन
Program selection at the HMI follows loading. Main housings differ across models in cavity shape, shaft layout, rib structure, mounting hole pattern and gate position, and each variant keeps its own verified program.
Everything the cell does is written there: processing order, tool type, robot postures, feed rate, spindle speed, contact force and protected zones. Recalling a proven program is how repeated batches keep identical deburring and grinding results.
चरण 3: संरक्षित क्षेत्र की पुष्टि
प्रक्रिया शुरू होने से पहले, सिस्टम CVT मुख्य आवास पर संरक्षित क्षेत्रों की पुष्टि करता है। इनमें आमतौर पर बेयरिंग सीटें, शाफ्ट छेद की सतहें, मशीनीकृत सीलिंग सतहें, गैस्केट संपर्क क्षेत्र, माउंटिंग संदर्भ सतहें और तेल मार्ग की कार्यात्मक सतहें शामिल होती हैं।.
यह कदम महत्वपूर्ण है क्योंकि कई बुर-प्रवण स्थान सटीक विशेषताओं के पास होते हैं। रोबोट को किनारों की सीमाओं और कास्टिंग संक्रमणों से बुर हटाने चाहिए, साथ ही घर्षणकारी उपकरणों को उन सतहों से दूर रखना चाहिए जो ट्रांसमिशन संरेखण, सीलिंग और हाइड्रोलिक प्रदर्शन को प्रभावित करती हैं।.
चरण 4: बाहरी रूपरेखा और विभાજक रेखा की ग्राइंडिंग
रोबोट बाहरी कास्टिंग किनारों को संसाधित करता है जहाँ फ्लैश, पार्टिंग लाइन अवशेष, ट्रिमिंग निशान या स्थानीय कास्टिंग दोष रह सकते हैं। इन क्षेत्रों में बाहरी आवास की सीमा, पार्श्व दीवारें, माउंटिंग बॉस, फ्लैंज किनारे और मोटी दीवार संक्रमण शामिल हो सकते हैं।.
एक घर्षण ग्राइंडिंग उपकरण नियंत्रित फीड गति और संपर्क दबाव के साथ उभरे हुए अवशेषों को हटा सकता है। एल्यूमीनियम मिश्र धातु CVT हाउसिंग के लिए, इस प्रक्रिया में अत्यधिक दबाव से बचना चाहिए, क्योंकि इससे गहरे उपकरण निशान बन सकते हैं या कास्टिंग से बहुत अधिक आधार सामग्री हट सकती है।.
चरण 5: बड़े गुहा उद्घाटन का डेबरींग
CVT मुख्य आवास की एक प्रमुख विशेषता इसका बड़ा आंतरिक गुहा है। डाई कास्टिंग, ट्रिमिंग या खुरदरी मशीनिंग के बाद गुहा की सीमा के आसपास बर या तीखे किनारे दिखाई दे सकते हैं।.
एक लचीला डेबरींग उपकरण नियंत्रित दबाव और प्रोग्रामित मार्ग के साथ गुहा के उद्घाटन किनारों को साफ कर सकता है। रोबोट को केवल बुर-प्रवण किनारे वाले क्षेत्रों पर ही प्रक्रिया करनी चाहिए और आंतरिक कार्यात्मक सतहों, मशीन किए गए पैड्स या तेल मार्ग क्षेत्रों के साथ अनावश्यक संपर्क से बचना चाहिए।.
चरण 6: बेयरिंग और शाफ्ट छेद के किनारे का उपचार
बेयरिंग छेद और शाफ्ट छेद CVT मुख्य आवास के महत्वपूर्ण क्षेत्र हैं। इन छेद किनारों पर बनी बर्स बेयरिंग की स्थापना, शाफ्ट असेंबली और ट्रांसमिशन संरेखण को प्रभावित कर सकती हैं।.
एक चेम्फरिंग टूल या डेबरींग स्पिंडल प्रत्येक छेद के किनारे को पुनरावृत्ति योग्य गहराई और कोण के साथ संसाधित कर सकता है। रोबोट छेद समूहों में समान प्रक्रिया दोहराता है, जिससे एकरूपता में सुधार होता है और मैनुअल प्रसंस्करण की तुलना में छूटे हुए बर्रों का जोखिम कम हो जाता है।.
चरण 7: माउंटिंग होल की बर्निंग
CVT मुख्य हाउसिंग में आमतौर पर फ्लैंज, बॉस और साइड वॉल के चारों ओर कई माउंटिंग होल और बोल्ट होल होते हैं। इन होल्स के आसपास की बर्ज़ बोल्ट असेंबली, स्वच्छता और गैस्केट इंस्टॉलेशन को प्रभावित कर सकती हैं।.
रोबोट प्रत्येक माउंटिंग होल को संसाधित करने के लिए डेबर्निंग स्पिंडल या रोटरी टूल का उपयोग कर सकता है। प्रोग्रामित होल रूटीन एक ही गहराई, कोण और टूल गति को बार-बार होल समूहों पर लागू करने की अनुमति देते हैं।.
चरण 8: सीलिंग फ्लैंज किनारे की सफाई
सीलिंग फ्लैंज एक निरंतर कार्यात्मक विशेषता है जिसे एक समान किनारे की गुणवत्ता की आवश्यकता होती है। फ्लैंज के किनारे पर बर्स गैस्केट की स्थापना और असेंबली की स्वच्छता को प्रभावित कर सकते हैं, लेकिन सीलिंग सतह स्वयं क्षतिग्रस्त नहीं होनी चाहिए।.
एक अनुकूलनीय डेबरींग उपकरण फ्लैंज की परिधि का अनुसरण कर सकता है और ढीले बुर्र तथा तीखे किनारों को हटा सकता है। रोबोट को उपकरण को किनारे की सीमा पर बनाए रखना चाहिए और गैस्केट संपर्क सतह को खरोंचने या गोल करने से बचना चाहिए।.
चरण 9: रिब और बॉस संक्रमण फिनिशिंग
मजबूत की गई पसलियाँ, बॉस और स्थानीय संरचनात्मक संक्रमण अक्सर डाई कास्टिंग या ट्रिमिंग के बाद छोटे बुर्र्स बनाए रखते हैं। ये क्षेत्र मैन्युअल रूप से संसाधित करना कठिन होते हैं क्योंकि उपकरण का कोण बार-बार बदलता रहता है और कुछ कोने गहरे होते हैं।.
रिवर रूट्स, बॉस सीमाओं और स्थानीय कोनों के लिए एक छोटा डेबरींग हेड या अनुकूल फिनिशिंग टूल इस्तेमाल किया जा सकता है। रोबोट संरचना को कई फिनिशिंग ज़ोन में विभाजित कर सकता है और प्रत्येक क्षेत्र को स्थिर मुद्रा में संसाधित कर सकता है।.
चरण 10: स्थानीय गेट अवशेष की पिसाई
कुछ CVT मुख्य हाउसिंग्स में मोटी दीवार वाले हिस्सों या निष्क्रिय कास्टिंग क्षेत्रों पर गेट-कट मार्क्स या स्थानीय रूप से उभरे अवशेष होते हैं। इन अवशेषों को साधारण ब्रशिंग के बजाय हल्की ग्राइंडिंग की आवश्यकता हो सकती है।.
एक हल्का घर्षणशील ग्राइंडिंग उपकरण नियंत्रित सामग्री हटाने के साथ इन उभरे हुए दोषों को दूर कर सकता है। रोबोट प्रोग्राम को ग्राइंडिंग को परिभाषित गैर-आवश्यक क्षेत्रों तक सीमित रखना चाहिए और सटीक सतहों, सीलिंग सतहों तथा बेयरिंग-संबंधी विशेषताओं से बचना चाहिए।.
चरण 11: गुणवत्ता निरीक्षण
रोबोटिक डेबरींग और ग्राइंडिंग के बाद, ऑपरेटर बाहरी रूपरेखा, गुहा का उद्घाटन, बेयरिंग छेद, शाफ्ट छेद, माउंटिंग छेद, सीलिंग फ्लैंज, रिब संक्रमण और गेट-कट क्षेत्रों का निरीक्षण करते हैं। निरीक्षण से यह पुष्टि होती है कि बर्स और तीखे किनारे हटा दिए गए हैं और संरक्षित कार्यात्मक सतहें क्षतिग्रस्त नहीं हैं।.
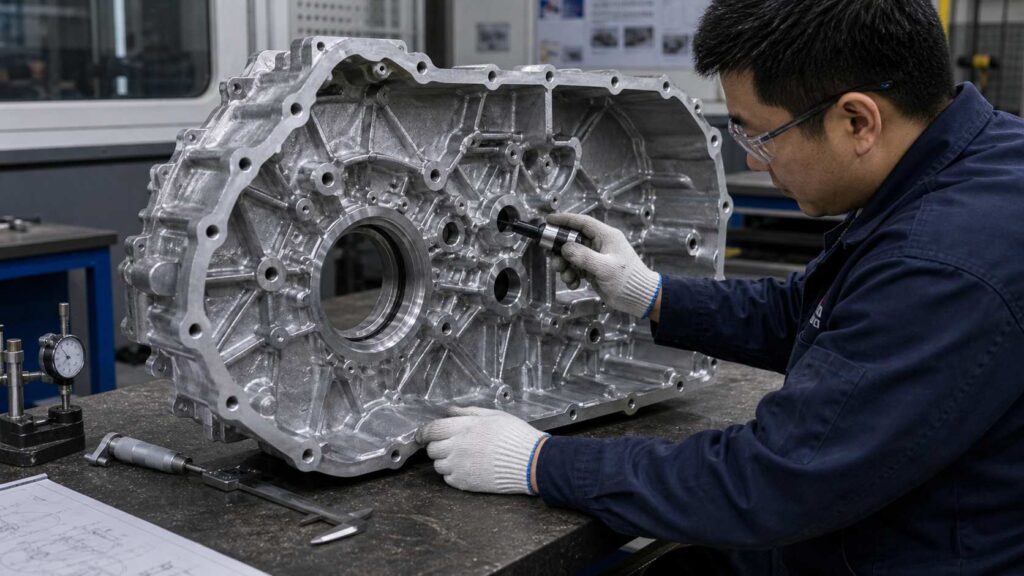
निरीक्षण में दृश्य जांच, मैनुअल स्पर्श जांच, नमूना गेज या कैमरा-आधारित सत्यापन शामिल हो सकते हैं। निरीक्षण प्रतिक्रिया रोबोट पथ अनुकूलन, उपकरण घिसाव क्षतिपूर्ति और निवारक रखरखाव में भी सहायता कर सकती है।.
चरण 12: अनलोडिंग और सफाई
निरीक्षण के बाद तैयार CVT ट्रांसमिशन मुख्य हाउसिंग को अनलोड करके अगली प्रक्रिया में स्थानांतरित किया जाता है। अल्युमिनियम की चिप्स और सूक्ष्म कणों को गुहा क्षेत्रों, छिद्रों, तेल मार्ग के किनारों, सीलिंग फ्लैंज और रिब इंटरसेक्शन से हटाया जाना चाहिए।.
CVT मुख्य हाउसिंग के डेबरींग और ग्राइंडिंग के लिए एल्यूमीनियम चिप और धूल संग्रहण सुविधा वाली एक बंद रोबोटिक सेल की सिफारिश की जाती है। यह कार्यशाला की स्वच्छता में सुधार करता है, ऑपरेटर के जोखिम को कम करता है और खुले मैनुअल ग्राइंडिंग की तुलना में अधिक नियंत्रित फिनिशिंग वातावरण प्रदान करता है।.
मशीनीकरण की कठिनाइयाँ और समाधान
| चुनौती | कारण | रोबोटिक समाधान |
|---|---|---|
| बड़ी आवास स्थिति निर्धारण | मुख्य आवास पार्श्व आवरण की तुलना में बड़ा और अधिक जटिल होता है। | कठोर समर्थन और पुनरावृत्ति योग्य संदर्भ वाला समर्पित फिक्स्चर |
| बहु-कोणीय गुहा पहुँच | गुहा के किनारों, पसलियों और आंतरिक विशेषताओं के लिए विभिन्न उपकरण स्थितियों की आवश्यकता होती है। | विभाजित प्रसंस्करण क्षेत्रों के साथ छह-अक्षीय रोबोट पथ नियोजन |
| बेयरिंग होल संरक्षण | बेयरिंग सीटें और शाफ्ट छेद बुर-प्रवण किनारों के पास हैं। | संरक्षित-क्षेत्र प्रोग्रामिंग और नियंत्रित छेद-किनारे रूटीन |
| गेट अवशेष निष्कासन | मोटी दीवार वाले क्षेत्रों में उठा हुआ गेट-कट निशान बना रह सकता है। | सीमित सामग्री हटाने के साथ स्थानीय हल्की ग्राइंडिंग |
| सीलिंग फ्लैंज की एकरूपता | लंबी फ्लैंज पथों को स्थिर बुर हटाने की आवश्यकता होती है। | अनुकूल उपकरणों के साथ प्रोग्रामित फ्लैंग-किनारे की बर्-हटाई |
| रिब और बॉस बर्स | सुदृढ़ीकृत संरचनाएँ छिपे हुए बुर स्थान बनाती हैं। | सुधारित मुद्रा के साथ छोटे डेबरींग उपकरण की पहुँच |
| मैनुअल गुणवत्ता भिन्नता | बार-बार होने वाले छेद और अनियमित आकार हाथ से संसाधित करना मुश्किल होता है। | सहेजे गए रोबोट प्रोग्राम और नियंत्रित संपर्क बल |
कठिनाई 1: बड़े सीवीटी मुख्य आवास का संरेखण
एक CVT ट्रांसमिशन मुख्य हाउसिंग एक बड़ा त्रि-आयामी डाई कास्टिंग है। इसमें विभिन्न सतहों पर गुहा विशेषताएँ, फ्लैंज, छेद, रिब्स और मोटी दीवार वाले क्षेत्र वितरित हैं। यदि फिक्सचर पर्याप्त कठोर नहीं है, तो ग्राइंडिंग और डेबरींग के दौरान कंपन हो सकता है।.
समाधान यह है कि एक समर्पित हाउसिंग फिक्स्चर का उपयोग किया जाए, जिसमें स्थिर समर्थन और पुनरावृत्ति योग्य लोकेशन बिंदु हों। यह फिक्स्चर भाग को सुरक्षित रूप से पकड़े और रोबोट को आवश्यक प्रसंस्करण क्षेत्रों तक कई कोणों से पहुँचने की अनुमति दे।.
कठिनाई 2: आंतरिक सतह को नुकसान पहुँचाए बिना गुहा के किनारे से बर् का हटाना
बड़ी खोखली उद्घाटन के किनारे बुर हो सकते हैं, लेकिन आंतरिक कार्यात्मक सतहों, तेल मार्ग क्षेत्रों और मशीनीकृत पैड्स की रक्षा करनी चाहिए। मैनुअल उपकरण इन क्षेत्रों में फिसल सकते हैं और खरोंच या अवांछित सामग्री हटान का कारण बन सकते हैं।.
समाधान यह है कि संरक्षित आंतरिक क्षेत्रों को परिभाषित किया जाए और गुहा के किनारे से बर् हटाने के लिए नियंत्रित रोबोटिक मार्गों का उपयोग किया जाए। रोबोट केवल किनारे की सीमा से बर् हटाता है, जबकि उपकरण को कार्यात्मक गुहा सतहों से दूर रखता है।.
कठिनाई 3: बीयरिंग और शाफ्ट होल के किनारों का सुसंगत उपचार
बेयरिंग छेद और शाफ्ट छेद ट्रांसमिशन असेंबली के लिए अत्यंत महत्वपूर्ण हैं। असंगत मैनुअल डेबरींग से कुछ छेदों पर बर्र रह सकते हैं या अन्य छेदों पर अत्यधिक चैम्फरिंग हो सकती है।.
समाधान यह है कि एक प्रोग्रामित छेद-किनारे उपचार प्रक्रिया का उपयोग किया जाए। एक चैम्फरिंग उपकरण या डेबरींग स्पिंडल प्रत्येक छेद को दोहराए जा सकने वाले कोण, गहराई और गति के साथ संसाधित कर सकता है, जिससे विभिन्न हाउसिंग मॉडलों में एकरूपता में सुधार होता है।.
कठिनाई 4: स्थानीय गेट अवशेष की पिसाई
CVT मुख्य आवास के गैर-कार्यात्मक क्षेत्रों पर गेट-कट अवशेष या मोटी विभाजन रेखा के निशान रह सकते हैं। ये उभरे हुए दोष अक्सर केवल ब्रश करने के लिए बहुत बड़े होते हैं, लेकिन इन्हें अनियंत्रित भारी ग्राइंडिंग द्वारा नहीं हटाया जाना चाहिए।.
समाधान यह है कि केवल परिभाषित स्थानीय क्षेत्रों में हल्की रोबोटिक ग्राइंडिंग का उपयोग किया जाए। रोबोट नियंत्रित दबाव और मार्ग की लंबाई लागू करके अवशेष हटाता है, साथ ही कास्टिंग शरीर से अत्यधिक सामग्री हटने से बचाता है।.
कठिनाई 5: सीलिंग सतहों और मशीनी संदर्भों की सुरक्षा
CVT मुख्य हाउसिंग में सीलिंग फेस, गैस्केट संपर्क सतहें और मशीनीकृत संदर्भ क्षेत्र होते हैं। ये सतहें बुर-प्रवण फ्लैंज और छेदों के पास होती हैं, इसलिए स्वचालित फिनिशिंग के दौरान इनकी सुरक्षा आवश्यक है।.
समाधान यह है कि रोबोट प्रोग्राम में सभी कार्यात्मक सतहों को बिना संपर्क वाले क्षेत्रों के रूप में परिभाषित किया जाए। रोबोट केवल किनारों की सीमाओं, बुर्र के स्थानों और गैर-आवश्यक अवशेषों को संसाधित करता है, साथ ही संरक्षित सतहों से सुरक्षित दूरी बनाए रखता है।.
Application Scenario
Scenario Background
CVT main housings carry a heavy finishing load out of the casting cell: burrs, flash, parting line residues and gate-cut marks accumulate on outer contours, cavity openings, bearing holes, mounting holes, sealing flanges, ribs and boss areas. Done manually, that cleanup dominates the labor budget of the finishing area.
Hand finishing a part with this many features does not standardize well. Workers reach deep into the cavity, work hole after hole, walk the long flange paths, and still leave rib corners under-processed while over-grinding exposed edges and gate cuts on other parts. That pattern is what pushes transmission plants toward robotic deburring and grinding.
तकनीकी चुनौतियाँ
One housing contains a large cavity, multiple bearing and shaft holes, sealing flanges, mounting holes, oil passage features, reinforced ribs and thick wall sections. Burr sites cover external and internal areas alike, and each needs its own tool and posture.
The engineering problem is three-way: remove burrs, grind locally where residues sit, and still keep bearing seats, shaft holes, sealing faces and machined reference surfaces completely untouched.
समाधान
For a housing of this size, the cell is typically built around a six-axis industrial robot, a dedicated fixture and a multi-tool package: abrasive grinding for contour flash and gate residues, flexible deburring on cavity and flange edges, a chamfering tool at the bearing and shaft hole edges and a small deburring head across ribs and boss transitions.
Bearing seats, shaft hole surfaces, sealing faces, machined pads and oil passage areas are all on the protected list in the program. The fixture grips the housing firmly yet exposes multiple sides to the robot, and the enclosed cell’s chip and dust collection captures particles throughout the finishing cycle.
| आइटम | संरचना |
|---|---|
| कार्यखंड | एल्यूमिनियम मिश्र धातु सीवीटी ट्रांसमिशन मुख्य आवास |
| आम आकार | मॉडल के आधार पर लगभग 350–800 मिमी लंबाई |
| मुख्य प्रक्रिया | रोबोटिक डेबरींग और ग्राइंडिंग |
| सहायित प्रक्रिया | फ्लैश हटाना, छेद के किनारों का डेबरींग, गुहा के किनारों की सफाई, स्थानीय गेट अवशेष की ग्राइंडिंग |
| रोबोट | छह-अक्षीय औद्योगिक रोबोट |
| उपकरण निर्माण | घर्षक ग्राइंडिंग उपकरण, लचीला डेबरींग उपकरण, चैम्फरिंग उपकरण, डेबरींग स्पिंडल, अनुकूल फिनिशिंग उपकरण |
| फिक्स्चर | समर्पित सीवीटी ट्रांसमिशन मुख्य आवास फिक्सचर |
| सुरक्षा रणनीति | संरक्षित बेयरिंग सीटें, शाफ्ट के छेद, सीलिंग सतहें, मशीनीकृत सतहें और तेल मार्ग क्षेत्र |
| धूल नियंत्रण | एल्यूमीनियम चिप और धूल संग्रहण के साथ बंद सेल |
अमल के परिणाम
The robotic cell took over repetitive deburring and grinding work on outer contours, cavity openings, bearing holes, shaft holes, mounting holes, sealing flanges, rib transitions and local gate-cut areas. Manpower concentrates on loading, unloading, inspection and tool maintenance, and the manual grinding intensity that went with hand finishing is gone.
नियंत्रित प्रक्रिया ने गुहा सीमाओं, दोहराए गए छेदों और लंबे फ्लैंज मार्गों के आसपास एकरूपता में सुधार किया। इसने बेयरिंग सीटों, शाफ्ट छेदों और मशीनीकृत सीलिंग सतहों को आकस्मिक क्षति का जोखिम भी कम कर दिया क्योंकि रोबोट ने परिभाषित संरक्षित क्षेत्रों के साथ सहेजे गए मार्गों का अनुसरण किया।.
| परिणाम क्षेत्र | सुधार |
|---|---|
| बाहरी रूपरेखा की गुणवत्ता | फ्लैश और पार्टिंग लाइन अवशेषों की अधिक स्थिर सफाई |
| गुहा किनारे की बर्-हटाई | बड़े गुहा सीमाओं के आसपास नियंत्रित बुर हटाव |
| बेयरिंग होल उपचार | बेयरिंग-संबंधित उद्घाटनों के पास दोहराई जा सकने वाली किनारों की सफाई |
| शाफ्ट छेद का डेबरींग | शाफ्ट छेद के किनारों के आसपास बेहतर सुसंगतता |
| माउंटिंग होल की सफ़ाई | दोहराए गए होल समूहों में छूटी हुई बर् की संख्या में कमी |
| सीलिंग फ्लैंज गुणवत्ता | गास्केट की सतहों की सुरक्षा करते हुए फ्लैंग के किनारों से लगातार बर् को हटाना |
| रिब और बॉस फिनिशिंग | पसलियों की जड़ों और स्थानीय संक्रमणों में अवशिष्ट बुर्रों में कमी |
| गेट अवशेष पिसाई | निर्दिष्ट क्षेत्रों में उभरे अवशेषों का नियंत्रित निष्कासन |
| कार्यात्मक सतह सुरक्षा | बेयरिंग सीटों, सीलिंग सतहों और मशीनीकृत पैडों को होने वाले नुकसान का कम जोखिम |
| श्रम में कमी | दोहराए जाने वाले मैनुअल डेबरींग और ग्राइंडिंग के कार्यभार में कमी |
| उत्पादन स्थिरता | दोहराए जाने वाले CVT हाउसिंग बैचों के लिए सहेजे गए प्रोग्राम |
| कार्यशाला का वातावरण | बंद एल्यूमिनियम चिप संग्रहण के साथ स्वच्छ फिनिशिंग क्षेत्र |
रोबोटिक ग्राइंडिंग प्रस्ताव के लिए आवश्यक जानकारी
आपके एल्यूमिनियम मिश्र धातु CVT ट्रांसमिशन मुख्य हाउसिंग के लिए उपयुक्त रोबोटिक डेबरींग और ग्राइंडिंग सेल की सिफारिश करने के लिए, हमें आमतौर पर भाग का ड्रॉइंग, सामग्री ग्रेड, कास्टिंग वजन, बर्ज़, फ्लैश, पार्टिंग लाइन्स और गेट-कट अवशेषों की तस्वीरें, आवश्यक प्रसंस्करण क्षेत्र, संरक्षित बेयरिंग या सीलिंग सतहें, वर्तमान मैनुअल चक्र समय और वार्षिक उत्पादन मात्रा की आवश्यकता होती है।.
Fixture design, robot reach, tool selection, chip collection layout and process feasibility all get settled against these details. For CVT transmission main housings, it is especially important to identify which cavity edges, bearing holes, shaft holes, flange boundaries, rib transitions and outer contours require processing, and which bearing seats, sealing faces, oil passage surfaces and machined reference areas must be protected during robotic finishing.
अक्सर पूछे जाने वाले प्रश्न
Q1: Is a CVT transmission main housing the same as a CVT transmission side cover?
The side cover is the thinner, cover-like half of the pair, while the CVT transmission main housing is the main structural body of the transmission. The main housing has larger cavity areas, more precision holes, thicker wall sections and more complex deburring and grinding requirements.
Q2: Why does a CVT transmission main housing need both deburring and grinding?
छेद के किनारों, गुहा की सीमाओं, फ्लैंज किनारों और रिब संक्रमणों के लिए डेबरींग का उपयोग किया जाता है। विभाजन रेखा के अवशेषों, गेट-कट निशानों और गैर-कार्यात्मक क्षेत्रों पर स्थानीय उभरी हुई ढलाई दोषों के लिए ग्राइंडिंग आवश्यक हो सकती है। इसलिए, इस प्रकार के हाउसिंग के लिए रोबोटिक डेबरींग और स्थानीय ग्राइंडिंग दोनों ही उपयोगी हैं।.
Q3: What areas can the robot process on a CVT transmission main housing?
The robot can process outer contours, cavity opening edges, bearing hole edges, shaft hole edges, mounting holes, sealing flanges, rib transitions, boss boundaries, parting line areas and local gate residues. The drawing plus the actual burr pattern on the casting decides the final processing map.
Q4: How are bearing holes and sealing surfaces protected during robotic grinding?
बेयरिंग छेद, शाफ्ट छेद, सीलिंग सतहें और मशीनीकृत संदर्भ सतहें फिक्स्चर की स्थिति निर्धारण, रोबोट मार्ग नियोजन और नो-ग्राइंड ज़ोन के माध्यम से संरक्षित की जाती हैं। रोबोट केवल आवश्यक किनारे या अवशिष्ट क्षेत्र को ही संसाधित करता है, जबकि घर्षण उपकरणों को महत्वपूर्ण कार्यात्मक सतहों से दूर रखता है।.
Q5: Can one robotic cell handle different CVT main housing models?
हाँ। एक रोबोटिक सेल अक्सर विभिन्न CVT ट्रांसमिशन मुख्य हाउसिंग मॉडलों को संभाल सकता है यदि फिक्स्चर, रोबोट की पहुंच और टूलिंग को भागों में होने वाले बदलाव के लिए डिज़ाइन किया गया हो। विभिन्न गुहा आकृतियों, छेद लेआउट, फ्लैंज आकृतियों और गेट स्थितियों के लिए अलग-अलग रोबोट प्रोग्राम सहेजे जा सकते हैं।.
Q6: Does the CVT main housing require decorative polishing?
Decorative polishing has no place on CVT main housings. The requirement is functional: deburring, flash removal, local grinding, edge cleanup and protection of precision transmission-related surfaces. Equipment for finer surface work on other parts is described in our robotic polishing machine guide.
निष्कर्ष
Aluminum alloy CVT transmission main housings have large cavity structures, bearing holes, shaft holes, mounting holes, sealing flanges, oil passage-related areas, reinforced ribs and irregular outer contours. These features make manual deburring and grinding difficult to standardize, especially around repeated holes, cavity boundaries and local gate-cut areas. The same logic applies to our aluminum cylinder block deburring and grinding solution for engine-side castings.
एक रोबोटिक डेबरींग और ग्राइंडिंग समाधान निर्माताओं को CVT ट्रांसमिशन मुख्य हाउसिंग से बर्स, फ्लैश, तीखे किनारों, पार्टिंग लाइन अवशेषों और स्थानीय कास्टिंग दोषों को हटाने में मदद करता है, साथ ही फिनिशिंग की एकरूपता में सुधार करता है और सटीक कार्यात्मक सतहों की रक्षा करता है। यदि आपका CVT ट्रांसमिशन मुख्य हाउसिंग उत्पादन अभी भी मैनुअल कैविटी एज डेबरींग, बेयरिंग होल की सफाई, फ्लैंज फिनिशिंग या स्थानीय गेट अवशेष ग्राइंडिंग पर निर्भर है, हमसे संपर्क करें for a customized robotic solution. For the rest of our powertrain casting work, start with ऑटोमोटिव और ईवी; उपकरण covers the machines.