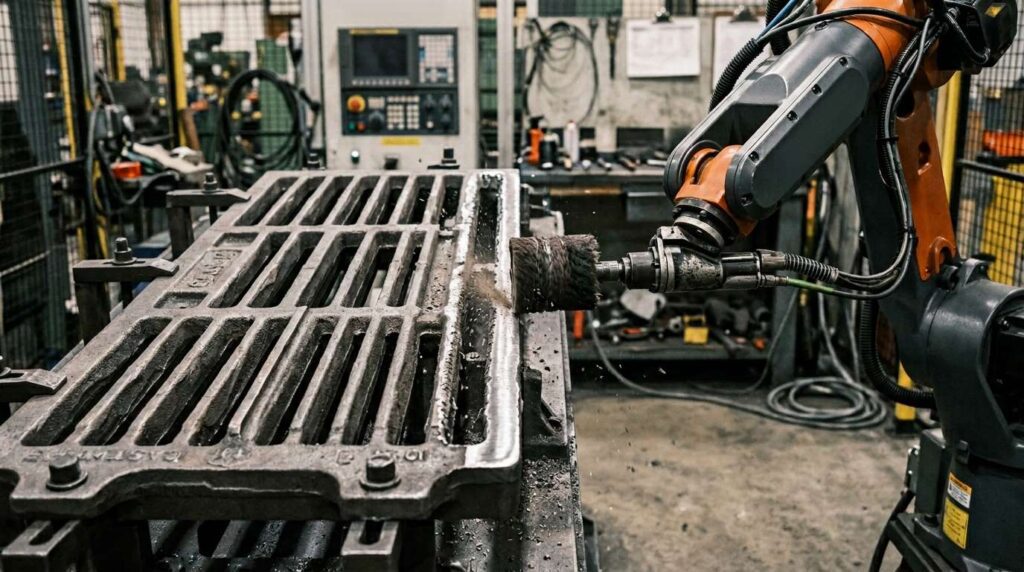

Aluminum alloy engine lower frames are structural casting components used in automotive engine lower assemblies, crankcase systems and powertrain support structures. In its common form, this part has a long lower-frame body, large internal openings, perimeter edges, sealing-area boundaries, multiple small holes, reinforced ribs and local pockets, making edge deburring more complex than on simple plate-like castings.
यह रोबोटिक किनारा डेबरींग समाधान एल्यूमीनियम मिश्र धातु इंजन के निचले फ्रेमों के लिए डिज़ाइन किया गया है, जिनकी लंबाई इंजन मॉडल के आधार पर लगभग 450–700 मिमी होती है। यह लंबे परिधीय किनारों, विंडो उद्घाटनों, छेद के किनारों, रिब संक्रमणों और सील-समीप सीमाओं से बुर्र, तीखे किनारे, हल्की फ्लैश और ट्रिमिंग अवशेष हटाने में मदद करता है, साथ ही किनारों की एकरूपता में सुधार करता है और मैनुअल डेबरींग के कार्यभार को कम करता है।.
What Is an Aluminum Alloy Engine Lower Frame?
एल्यूमिनियम मिश्र धातु का इंजन लोअर फ्रेम एक कास्ट संरचनात्मक घटक है जो इंजन असेंबली के निचले भाग के चारों ओर स्थित होता है। इसका सामान्यतः उपयोग इंजन के निचले ढांचे को सुदृढ़ करने, आसपास के घटकों से जुड़ने तथा इंजन-संबंधित प्रणालियों के लिए माउंटिंग, सीलिंग या सपोर्ट इंटरफेस प्रदान करने के लिए किया जाता है।.

Structurally, the workpiece follows a wide lower-frame layout with long edge boundaries, large internal windows, several holes, rib networks, pocket areas and contour lines near sealing or mounting regions. After casting and trimming, burrs and sharp edges may remain around the long perimeter, window openings, small holes, rib edges and cavity transitions. For this type of workpiece, the main finishing requirement is robotic edge deburring, edge rounding and local cleanup rather than heavy grinding or decorative polishing.
| आइटम | विवरण |
|---|---|
| कार्यखंड का नाम | एल्यूमिनियम मिश्र धातु इंजन निचला फ्रेम |
| आम आकार | लगभग 450–700 × 250–450 × 80–180 मिमी, मॉडल के आधार पर |
| सामग्री | एल्यूमिनियम मिश्र धातु कास्टिंग |
| मुख्य प्रक्रिया | रोबोटिक एज डेबरींग |
| सहायक प्रक्रियाएँ | किनारों को गोल करना, प्रकाश झिलमिलाहट हटाना, स्थानीय सतह की सफाई |
| प्रमुख प्रसंस्करण क्षेत्र | लंबी परिधीय किनारियाँ, आंतरिक खिड़की किनारियाँ, छेद उद्घाटन, रिब किनारियाँ, पॉकेट सीमाएँ, सील-समीपवर्ती रूपरेखाएँ |
| संरक्षित क्षेत्र | सील की जाने वाली सतहें, माउंटिंग सतहें, सटीक छेद, मशीनीकृत पैड, फिटिंग इंटरफेस |
| अंतिम लक्ष्य | तेज़ किनारों, बुर्रों और हल्की फ्लैश को हटाएँ, साथ ही स्थिर किनारे की गुणवत्ता बनाए रखें और कार्यात्मक सतहों की रक्षा करें। |
एल्यूमिनियम मिश्र धातु इंजन निचले फ्रेम की सामान्य फिनिशिंग चुनौतियाँ
An aluminum alloy engine lower frame is challenging because its quality requirement is concentrated on many edge boundaries rather than one heavy grinding area; the machine categories suited to this duty are compared in our deburring machine types guide. Long perimeter edges, internal windows, small holes and rib transitions all require controlled edge deburring, but the tool must not touch nearby sealing surfaces or machined interfaces.
मैनुअल किनारों की डेबरींग असंगत हो सकती है क्योंकि ऑपरेटरों को लंबी आकृति रेखाओं का अनुसरण करना होता है और खिड़कियों, छेदों और रिब्स के आसपास बार-बार मुद्रा बदलनी पड़ती है। कुछ किनारे तीखे रह सकते हैं, जबकि अन्य अत्यधिक गोल हो सकते हैं। एल्यूमीनियम मिश्र धातु के पुर्जों के लिए अत्यधिक दबाव से महत्वपूर्ण सीलिंग या माउंटिंग क्षेत्रों के पास दिखाई देने वाले निशान भी रह सकते हैं या सामग्री हट सकती है।.
| सामान्य समस्या | विशिष्ट क्षेत्र | प्रभाव |
|---|---|---|
| तेज़ धारें | लंबा परिधि, खिड़की के उद्घाटन, छेद | हैंडलिंग और असेंबली में जोखिम उत्पन्न करता है |
| प्रकाश फ्लैश / ट्रिमिंग अवशेष | बाहरी रूपरेखा, कटआउट किनारे, स्थानीय जेबें | किनारों की एकरूपता और दिखावट को प्रभावित करता है। |
| शेष बुर्र | पसलियों के किनारे, छिद्र के उद्घाटन, आंतरिक कोने | अस्थिर फिनिशिंग गुणवत्ता के कारण |
| असमान किनारा गोल करना | दोहराए गए लंबे आकृति-रेखाएँ और खिड़की सीमाएँ | असंगत किनारे का एहसास और गुणवत्ता होती है। |
| मैनुअल भिन्नता | कई छोटे छेद, लंबी धारियाँ और उभार | ऑपरेटरों के बीच अलग-अलग परिणाम उत्पन्न करता है। |
| संवेदनशील सीलिंग क्षेत्र | सीलिंग रेल, माउंटिंग सतहें, मशीनीकृत पैड | मैनुअल डेबरींग के दौरान क्षति का जोखिम |
एल्यूमीनियम मिश्र धातु इंजन के निचले फ्रेम के लिए रोबोटिक एज डेबरींग प्रक्रिया
A robotic edge deburring cell for aluminum alloy engine lower frames should be designed around edge tracking, controlled tool compliance, fixture stability and protected-surface management. The goal is not heavy stock removal, but stable burr removal and controlled edge rounding along many long and local edge features. Dual-station layouts such as our 5-axis dual-station deburring equipment let one side be unloaded and reloaded while the other is finished.

इंजन के निचले फ्रेमों के लिए, जिनकी सामान्यतः लंबाई लगभग 450–700 मिमी होती है, इस प्रक्रिया में आमतौर पर लोडिंग, प्रोग्राम चयन, संरक्षित क्षेत्र की पुष्टि, परिधीय किनारों का डेबरींग, विंडो किनारों का डेबरींग, छेद किनारों का उपचार, रिब और पॉकेट किनारों का फिनिशिंग, निरीक्षण और अनलोडिंग शामिल होती है। लचीले डेबरींग उपकरण, चैम्फरिंग उपकरण और छोटे फिनिशिंग उपकरण को किनारे के प्रकार के अनुसार संयोजित किया जा सकता है।.
| चरण | प्रक्रिया | उद्देश्य | उपकरण / प्रणाली |
|---|---|---|---|
| 1 | लोडिंग और स्थिति निर्धारण | स्थिर किनारे तक पहुँच के लिए निचले फ्रेम को सुरक्षित करें। | समर्पित फिक्स्चर |
| 2 | कार्यक्रम चयन | सही पार्ट मॉडल और एज पाथ मिलाएँ। | एचएमआई / रोबोट प्रोग्राम |
| 3 | संरक्षित क्षेत्र पुष्टि | सीलिंग, माउंटिंग और सटीक नो-टच क्षेत्रों को परिभाषित करें | फिक्सचर लॉजिक / प्रोग्राम सेटिंग |
| 4 | लंबी परिधि किनारे की बर्-हटाई | बाहरी रूपरेखा से तीखे किनारों और हल्की चमक को हटाएँ। | लचीला डेबरींग उपकरण |
| 5 | आंतरिक खिड़की के किनारे का डेबरींग | बड़े कटआउट और खिड़की की सीमाओं को संसाधित करें | अनुरूप डेबरींग उपकरण |
| 6 | छिद्र उद्घाटन किनारे का उपचार | छोटे छेदों और माउंटिंग उद्घाटनों से बर् को हटाएँ | चैम्फरिंग टूल / डेबरींग स्पिंडल |
| 7 | रिब और पॉकेट एज फिनिशिंग | स्थानीय रिब किनारों और अवतल संक्रमणों को साफ करें। | छोटा फिनिशिंग हेड |
| 8 | सीलिंग-समीप किनारा नियंत्रण | सीलिंग सतहों को छुए बिना सीलिंग आकृतियों के पास डेबुर करना | नियंत्रित मार्ग / बिना घिसाई वाले क्षेत्र |
| 9 | गुणवत्ता निरीक्षण | किनारों की निरंतरता और संरक्षित क्षेत्रों की जाँच करें। | मैनुअल या दृश्य निरीक्षण |
| 10 | अनलोडिंग और सफाई | चिप हटाएँ और वर्कपीस स्थानांतरित करें। | हवा से फूंकना / वैक्यूम सफाई |
चरण 1: लोडिंग और स्थिति निर्धारण
एल्यूमीनियम मिश्र धातु इंजन के निचले फ्रेम को एक समर्पित फिक्स्चर में रखा जाता है जो ढलाई को स्थिर गैर-महत्वपूर्ण क्षेत्रों से सहारा देता है। चूंकि वर्कपीस में लंबे किनारे, बड़े उद्घाटन और अपेक्षाकृत पतली रिब संरचनाएँ होती हैं, इसलिए निरंतर किनारे के संपर्क के लिए स्थिर स्थिति निर्धारण महत्वपूर्ण है।.
यह फिक्स्चर रोबोट को बार-बार पुनः स्थिति निर्धारण किए बिना परिधि, खिड़की के किनारों, छेद के उद्घाटन और पॉकेट क्षेत्रों तक पहुँचने की अनुमति देना चाहिए। अच्छी स्थिति सटीकता सीलिंग सतहों और मशीनीकृत पैड्स से सुरक्षित दूरी बनाए रखने में भी मदद करती है।.
चरण 2: कार्यक्रम चयन
With the frame clamped, the right program for that casting is called up at the HMI. This matters when one cell runs several lower frame variants with different edge paths, hole layouts or rib patterns.
चयनित प्रोग्राम किनारे की अनुक्रमणिका, उपकरण कोण, फीड गति, उपकरण अनुपालन और संरक्षित क्षेत्रों को परिभाषित करता है। सहेजे गए पथ दोहराए गए बैचों में एकसमान किनारे की गुणवत्ता बनाए रखने में मदद करते हैं।.
चरण 3: संरक्षित क्षेत्र की पुष्टि
डेबुरिंग शुरू होने से पहले, सिस्टम यह पुष्टि करता है कि किन क्षेत्रों को अछूता रखना है। इंजन के निचले फ्रेम के लिए, संरक्षित सतहों में आमतौर पर सीलिंग रेल, मशीनीकृत पैड, माउंटिंग सतहें, सटीक छेद और फिटिंग इंटरफेस शामिल होते हैं।.
यह कदम आवश्यक है क्योंकि कई बुर्र सील के निकट सीमाओं के पास स्थित होते हैं। रोबोट को किनारे को स्वयं साफ करना चाहिए, साथ ही समतल सीलिंग सतह या मशीनीकृत संदर्भ क्षेत्र से संपर्क से बचना चाहिए।.
चरण 4: लंबी परिधि किनारे का डेबरींग
लंबा परिधीय किनारा इंजन के निचले फ्रेम पर मुख्य प्रसंस्करण क्षेत्रों में से एक है। ढलाई और मोटे सफाई के बाद बाहरी रूपरेखा के साथ हल्की चमक, ट्रिमिंग अवशेष और तीखे किनारे रह सकते हैं।.
एक लचीला डेबरींग उपकरण लंबे किनारे के मार्ग का अनुसरण कर सकता है और नियंत्रित संपर्क दबाव लागू कर सकता है। रोबोट बुर्र हटाता है और समग्र भाग प्रोफ़ाइल को बदले बिना अधिक सुसंगत किनारे की स्थिति बनाता है।.
चरण 5: आंतरिक खिड़की के किनारे की बर्-हटाई
बड़ी आंतरिक खिड़कियाँ और कटआउट लंबे आंतरिक किनारों की सीमाएँ बनाते हैं। हैंडलिंग के दौरान इन क्षेत्रों को छूना आसान होता है और यदि बर्स बनी रहती हैं तो ये असेंबली की तैयारी को भी प्रभावित कर सकती हैं।.
एक अनुकूलनीय डेबरींग उपकरण आंतरिक खिड़की प्रोफ़ाइल का अनुसरण कर सकता है और सीधी किनारों, कोने के संक्रमणों तथा संकीर्ण खंडों को साफ कर सकता है। मैनुअल डेबरींग की तुलना में, रोबोट दोहराए गए खिड़की फीचर्स के आसपास उपकरण के कोण को अधिक स्थिर रख सकता है।.
चरण 6: छेद के किनारे का उपचार
इंजन के निचले फ्रेम में कई छोटे छेद, माउंटिंग छेद और स्थानीय उद्घाटन शामिल हैं। इन विशेषताओं के आसपास की बुर्रें बोल्ट डालने, असेंबली को सही स्थान पर बिठाने या बाद के निरीक्षण में बाधा डाल सकती हैं।.
Driven by the robot, a chamfering tool or spindle hits every hole opening with the same depth and angle, which keeps the bolt pattern uniform and cuts out manual rework.
चरण 7: रिब और पॉकेट किनारे की फिनिशिंग
रिब किनारे और गहरे पॉकेट स्थानीय क्षेत्र हैं जहाँ छोटे बुर रह सकते हैं। ये बुर अक्सर मैनुअल प्रोसेसिंग में छूट जाते हैं क्योंकि ये संरचनात्मक रिब्स के बीच या पॉकेट की सीमाओं के भीतर स्थित होते हैं।.
एक छोटा फिनिशिंग हेड इन स्थानीय किनारों तक पहुँच सकता है और अवशिष्ट बुर्रों को हटा सकता है। रोबोट फ्रेम को कई स्थानीय क्षेत्रों में विभाजित कर सकता है और स्थिर मुद्रा में रिब और पॉकेट किनारों को संसाधित कर सकता है।.
चरण 8: सीलिंग-समीपस्थ किनारा नियंत्रण
कुछ किनारे सीलिंग आकृतियों या मशीनी समतल सतहों के पास होते हैं। इन क्षेत्रों में सामान्य बाहरी किनारों की तुलना में मार्ग नियंत्रण अधिक सावधानीपूर्वक करना आवश्यक है, क्योंकि उपकरण को कार्यात्मक सतह को खरोंचने या अत्यधिक गोल करने से बचना चाहिए।.
रोबोट नियंत्रित उपकरण अभिविन्यास और नो-ग्राइंड ज़ोन का उपयोग करके केवल किनारे की सीमा से बर् को हटाता है। यह नज़दीकी तीखे किनारों और छोटे बर् को हटाते हुए सीलिंग सतह की अखंडता बनाए रखने में मदद करता है।.
चरण 9: गुणवत्ता निरीक्षण
रोबोटिक एज डेबरींग के बाद, ऑपरेटर परिधीय किनारों, आंतरिक खिड़कियों, छेद के उद्घाटन, रिब किनारों, पॉकेट सीमाओं और सीलिंग-समीप क्षेत्रों का निरीक्षण करते हैं। निरीक्षण से यह पुष्टि होती है कि तीखे किनारे हटा दिए गए हैं और संरक्षित सतहें स्वच्छ तथा बिना क्षति के बनी हुई हैं।.

दृश्य निरीक्षण को उत्पादन आवश्यकताओं के अनुसार मैनुअल स्पर्श जांच, नमूना किनारा गेज या कैमरा-आधारित निरीक्षण के साथ संयोजित किया जा सकता है। निरीक्षण परिणाम पथ अनुकूलन और उपकरण जीवन नियंत्रण में भी सहायक हो सकते हैं।.
चरण 10: अनलोडिंग और सफाई
निरीक्षण के बाद इंजन के निचले फ्रेम को अनलोड करके अगली प्रक्रिया में स्थानांतरित किया जाता है। छिद्रों, पॉकेट्स, खिड़कियों और रिब क्षेत्रों से एल्यूमीनियम की चिप्स और धूल हटाई जानी चाहिए।.
एल्यूमिनियम किनारों की डेबरींग के लिए चिप और धूल संग्रहण सुविधा सहित एक बंद रोबोटिक सेल की सिफारिश की जाती है। यह ढीले कणों को कम करने, स्वच्छता में सुधार करने और ऑपरेटर के बार-बार होने वाले मैनुअल डेबरींग कार्य के संपर्क को कम करने में मदद करता है।.
मशीनीकरण की कठिनाइयाँ और समाधान
| चुनौती | कारण | रोबोटिक समाधान |
|---|---|---|
| लंबा परिमितीय किनारा निरंतरता | बड़े फ्रेम की बॉडी लंबे किनारे के मार्ग बनाती है। | प्रोग्रामित किनारा-अनुसरण डेबरींग |
| आंतरिक खिड़की तीखे किनारे | बड़े उद्घाटन आंतरिक रूपरेखाओं के साथ बर्रों को बनाए रखते हैं। | विंडो प्रोफाइल के चारों ओर अनुपालक टूल पथ |
| छिद्र किनारा भिन्नता | कई छोटे छेद बार-बार किनारों के उपचार की आवश्यकता होती है। | स्पिंडल की चेम्फरिंग या डेबरींग रूटीन |
| सीलिंग-क्षेत्र संरक्षण | एज बर्स सीलिंग सतहों के पास हो सकते हैं। | स्पर्श रहित क्षेत्र और नियंत्रित उपकरण कोण |
| रिब और पॉकेट बर्स | स्थानीय संरचनात्मक विवरण छिपे हुए बुर्र बनाते हैं। | छोटा फिनिशिंग उपकरण और विभाजित स्थानीय क्षेत्र |
| एल्यूमिनियम ओवर-डेबरींग का जोखिम | नरम एल्यूमीनियम पर निशान लगाया जा सकता है या इसे अत्यधिक गोल किया जा सकता है। | नियंत्रित दबाव और उपयुक्त उपकरण अनुपालन |
कठिनाई 1: लंबी किनारी की गुणवत्ता को सुसंगत बनाए रखना
इंजन के निचले फ्रेम में लंबे परिधीय किनारे होते हैं जिन्हें हाथ से समान रूप से डेबुर करना मुश्किल होता है। मैनुअल प्रक्रिया में कुछ हिस्से तीखे रह सकते हैं जबकि अन्य क्षेत्रों को अत्यधिक गोल कर दिया जाता है।.
समाधान यह है कि एक प्रोग्राम किए गए किनारा-अनुसरण पथ का उपयोग एक लचीले डेबरींग उपकरण के साथ किया जाए। रोबोट लंबे आकृति-रेखा के साथ उपकरण के संपर्क को स्थिर बनाए रखता है, जिससे पूरे फ्रेम में किनारों की एकरूपता में सुधार होता है।.
कठिनाई 2: आंतरिक खिड़की के किनारे का डेबरींग
बड़े कटआउट और खिड़कियाँ सीधे खंडों, कोनों और संकीर्ण संक्रमणों के साथ आंतरिक किनारों की सीमाएँ बनाती हैं। यदि ऑपरेटर उपकरण का कोण स्थिर नहीं रख पाता है, तो इन क्षेत्रों के आसपास बर्स रह सकते हैं।.
समाधान प्रत्येक विंडो प्रोफ़ाइल के चारों ओर एक अनुकूलित डेबरींग मार्ग का उपयोग करना है। रोबोट आंतरिक रूपरेखा का अनुसरण करता है और नियंत्रित दबाव के साथ तीखे किनारों को हटाता है।.
कठिनाई 3: दोहराए गए छेद खोलने का उपचार
इस भाग में कई छोटे छेद और माउंटिंग उद्घाटन हैं। प्रत्येक छेद को सुसंगत किनारा उपचार की आवश्यकता होती है, लेकिन मैनुअल चैम्फरिंग एक स्थिति से दूसरी स्थिति में भिन्न हो सकती है।.
समाधान यह है कि बार-बार होने वाली रोबोटिक प्रक्रियाओं में चैम्फरिंग टूल या डेबरींग स्पिंडल का उपयोग किया जाए। रोबोट प्रत्येक छेद तक एक ही कोण और गहराई के साथ पहुँचता है, जिससे पुनरावृत्ति क्षमता में सुधार होता है।.
कठिनाई 4: सीलिंग सीमाओं के पास डेबरींग
कुछ बुर्र सीलिंग रेलों, गैस्केट सीमाओं या मशीनी पैडों के पास स्थित होते हैं। ये क्षेत्र संवेदनशील होते हैं क्योंकि खरोंच या अत्यधिक हटाने से सीलिंग या असेंबली प्रदर्शन प्रभावित हो सकता है।.
समाधान यह है कि सीलिंग सतहों को संरक्षित क्षेत्रों के रूप में परिभाषित किया जाए और किनारों के पास उपकरण की स्थिति को नियंत्रित किया जाए। रोबोट कार्यात्मक सीलिंग सतह को स्पर्श किए बिना किनारे से बर्र हटाता है।.
कठिनाई 5: स्थानीय रिब और पॉकेट बुर हटाना
रिब्स और पॉकेट्स छोटे किनारों वाले स्थान बनाते हैं जिन्हें मैनुअल डेबरींग के दौरान आसानी से चूक हो सकती है। ये अवशिष्ट बर्स मामूली दिख सकते हैं, लेकिन हैंडलिंग की गुणवत्ता और अंतिम निरीक्षण को प्रभावित कर सकते हैं।.
समाधान यह है कि एक छोटे फिनिशिंग उपकरण का उपयोग किया जाए और स्थानीय विशेषताओं को अलग-अलग प्रसंस्करण क्षेत्रों में विभाजित किया जाए। रोबोट प्रत्येक पसली के किनारे और पॉकेट की सीमा को दोहराए जाने योग्य मुद्रा और नियंत्रित संपर्क के साथ संसाधित करता है।.
Application Scenario
Scenario Background
Picture a casting line feeding aluminum engine lower frames into a manual finishing bench: workers walk each part around its long perimeter edges, internal windows, small holes, rib edges and pocket boundaries, knocking down sharp edges, light flash and burrs by hand.
As monthly output rises, that workflow gets harder to keep uniform: long edges stay sharp in places, and sealing-adjacent zones pick up tool marks. Plants in this position usually move the work to a robotic edge deburring cell to lock in edge consistency, ease the manual burden and protect functional surfaces.
तकनीकी चुनौतियाँ
The part brings long outer contours, large internal windows, dozens of small holes, reinforced ribs and local pocket features. Most defects are not heavy residues but repeated small burrs and sharp edges spread across many edge locations.
Edge consistency is the crux. The process must clean long and local edges while avoiding over-rounding, excessive removal or scratches near sealing surfaces and machined interfaces.
समाधान
For this duty, the cell pairs a six-axis industrial robot with a dedicated lower-frame fixture and an edge-focused tool set: a flexible deburring tool for the long perimeter, a compliant tool for internal windows, a chamfering tool for small holes and a small finishing head for ribs and pocket edges.
Sealing surfaces, machined pads, mounting faces and precision holes sit inside no-touch zones, so the robot only works the edge boundaries with controlled tool angle and contact pressure. Chip and dust extraction inside the enclosure keeps the finishing area clean.
| आइटम | संरचना |
|---|---|
| कार्यखंड | एल्यूमिनियम मिश्र धातु इंजन निचला फ्रेम |
| आम आकार | लगभग 450–700 × 250–450 × 80–180 मिमी, मॉडल के आधार पर |
| मुख्य प्रक्रिया | रोबोटिक एज डेबरींग |
| सहायित प्रक्रिया | किनारों को गोल करना, प्रकाश झिलमिलाहट हटाना, स्थानीय सतह की सफाई |
| रोबोट | छह-अक्षीय औद्योगिक रोबोट |
| उपकरण निर्माण | लचीला डेबरींग उपकरण, अनुपालक डेबरींग उपकरण, चैम्फरिंग उपकरण, छोटा फिनिशिंग हेड |
| फिक्स्चर | समर्पित इंजन निचले फ्रेम समर्थन फिक्स्चर |
| सुरक्षा रणनीति | संरक्षित सील सतहें, मशीनीकृत पैड, माउंटिंग सतहें और सटीक छेद |
| धूल नियंत्रण | एल्यूमीनियम चिप और धूल संग्रहण के साथ बंद सेल |
अमल के परिणाम
The robotic cell took over repetitive edge deburring work on long perimeter contours, internal windows, small holes, rib edges, pocket boundaries and sealing-adjacent edges. People on the line move to loading, unloading, inspection and tool maintenance; the repetitive deburring burden falls away and batch results even out.
किनारों पर केंद्रित इस प्रक्रिया ने अत्यधिक प्रसंस्करण के जोखिम को भी कम कर दिया। मैनुअल स्पर्श पर निर्भर रहने के बजाय, रोबोट ने नियंत्रित दबाव के साथ सहेजे गए किनारों के मार्गों का अनुसरण किया, जिससे इंजन के निचले फ्रेम में किनारों की स्थिति अधिक सुसंगत बनी रही।.
| परिणाम क्षेत्र | सुधार |
|---|---|
| परिधीय किनारे की गुणवत्ता | लंबी बाहरी रूपरेखाओं के साथ अधिक सुसंगत किनारा स्थिति |
| खिड़की के किनारे की बर्-हटाई | बड़े आंतरिक उद्घाटनों के आसपास सफाई |
| छिद्र किनारे का उपचार | छोटे छेदों और माउंटिंग उद्घाटनों के आसपास दोहराए जाने योग्य डेबरींग |
| सीलिंग-क्षेत्र संरक्षण | सीलिंग और मशीनी सतहों के पास खरोंचों का कम जोखिम |
| रिब और पॉकेट की सफ़ाई | स्थानीय संरचनात्मक विशेषताओं में कम छूटी हुई बर्स |
| किनारे की स्थिरता | बार-बार दोहराए जाने वाले बैचों में अधिक स्थिर किनारा गोलकरण |
| श्रम में कमी | दोहराए जाने वाले मैनुअल किनारा-डेबरींग कार्यभार में कमी |
| उत्पादन स्थिरता | दोहराए जाने वाले इंजन लोअर फ्रेम मॉडलों के लिए सहेजे गए प्रोग्राम |
| कार्यशाला का वातावरण | बंद एल्यूमिनियम चिप संग्रहण के साथ स्वच्छ फिनिशिंग क्षेत्र |
रोबोटिक ग्राइंडिंग प्रस्ताव के लिए आवश्यक जानकारी
आपके एल्यूमीनियम मिश्र धातु इंजन के निचले फ्रेम के लिए उपयुक्त रोबोटिक एज डेबरींग सेल की सिफारिश करने के लिए, हमें आमतौर पर भाग का ड्रॉइंग, सामग्री ग्रेड, कास्टिंग वजन, बर्स, फ्लैश या तीखे किनारों की तस्वीरें, आवश्यक किनारों को डेबरींग करने वाले क्षेत्र, संरक्षित सीलिंग या मशीनीकृत सतहें, वर्तमान मैनुअल डेबरींग चक्र समय और वार्षिक उत्पादन मात्रा की आवश्यकता होती है।.
Our engineers use these inputs to weigh fixture design, robot reach, tool choice, chip extraction layout and overall feasibility. For aluminum alloy engine lower frames, it is especially important to identify which edges require deburring and which sealing surfaces, machined pads or precision holes must be protected during robotic processing.
अक्सर पूछे जाने वाले प्रश्न
Q1: Is this workpiece an engine lower frame?
Yes. The part described here is an aluminum alloy engine lower frame, with a broad frame body, long perimeter edges, internal windows, small holes, ribs and pocket boundaries.
Q2: Why is robotic edge deburring suitable for this workpiece?
रोबोटिक एज डेबरींग उपयुक्त है क्योंकि इस भाग में कई बार दोहराई जाने वाली लंबी और स्थानीय किनारों की विशेषताएँ हैं। एक रोबोट नियंत्रित दबाव के साथ प्रोग्राम किए गए किनारे के मार्गों का अनुसरण कर सकता है, जिससे मैनुअल डेबरींग की तुलना में एकरूपता में सुधार होता है।.
Q3: What areas can the robot deburr on an engine lower frame?
रोबोट लंबे परिधीय किनारों, आंतरिक खिड़की किनारों, छोटे छेद उद्घाटनों, रिब किनारों, पॉकेट सीमाओं, स्थानीय कटआउट और सील-समीप किनारे क्षेत्रों से बर् हटा सकता है। सटीक प्रसंस्करण सीमा को ड्राइंग और वास्तविक बर् वितरण के अनुसार पुष्टि किया जाना चाहिए।.
Q4: Does this part need heavy grinding or polishing?
अधिकांश मामलों में, इस भाग को भारी ग्राइंडिंग या सजावटी पॉलिशिंग की आवश्यकता नहीं होती। मुख्य आवश्यकता किनारों की बर् का हटाना, किनारों को गोल करना, हल्की फ्लैश हटाना और स्थानीय सफाई है।.
Q5: How are sealing surfaces protected during edge deburring?
सीलिंग सतहों को फिक्स्चर की स्थिति निर्धारण, रोबोट मार्ग नियोजन और प्रोग्राम में नो-टच ज़ोन के माध्यम से संरक्षित किया जाता है। रोबोट केवल निकटवर्ती किनारे की सीमा को संसाधित करता है, साथ ही सीलिंग सतह या मशीन किए गए पैड से संपर्क से बचता है।.
Q6: Can one robotic cell handle similar lower frame models?
हाँ। एक रोबोटिक सेल अक्सर समान एल्यूमीनियम मिश्र धातु इंजन लोअर फ्रेम मॉडलों को संभाल सकता है, यदि फिक्स्चर, टूल एक्सेस और रोबोट की पहुंच को पार्ट वेरिएशन के लिए डिज़ाइन किया गया हो। विभिन्न एज प्रोग्राम विभिन्न मॉडलों या पार्ट नंबरों के लिए सहेजे जा सकते हैं।.
निष्कर्ष
Aluminum alloy engine lower frames have long perimeter edges, internal windows, small holes, ribs, pockets and sealing-adjacent contours, making manual edge deburring difficult to standardize. A robotic edge deburring solution helps manufacturers remove sharp edges, burrs and light flash while improving edge consistency and protecting key functional surfaces. For a heavier transmission-side casting in the same family, see our large aluminum alloy engine gear housing deburring and grinding solution.
यदि आपके इंजन के निचले फ्रेम का उत्पादन अभी भी मैन्युअल पेरिमीटर डेबरींग, विंडो किनारे की सफाई या होल-एज ट्रीटमेंट पर निर्भर करता है, हमसे संपर्क करें for a customized robotic solution. More casting-specific references are collected under ऑटोमोटिव और ईवी, and the hardware behind them is listed in उपकरण.