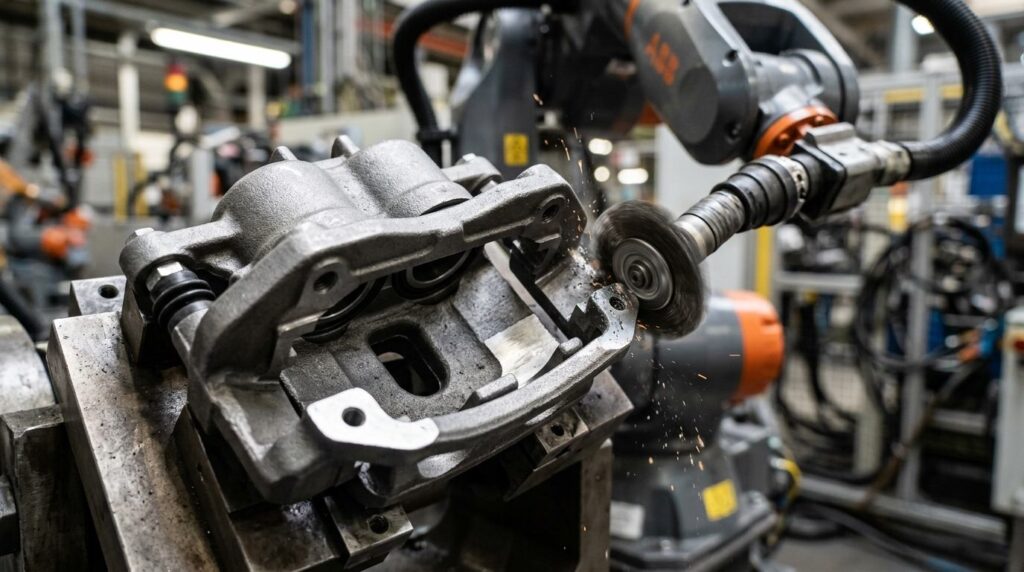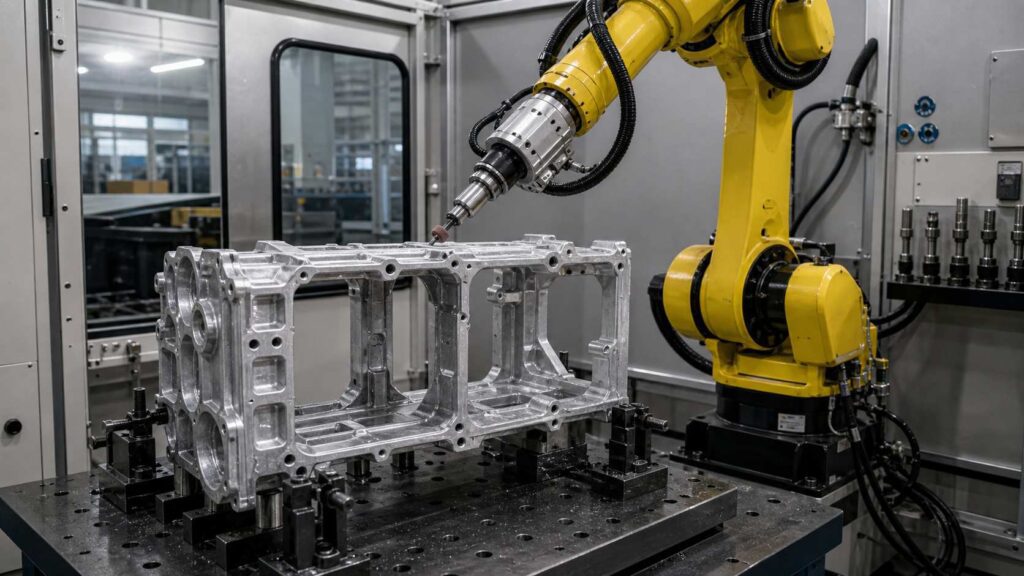
Aluminum alloy cylinder block skirt frames are structural casting components used in automotive engine and powertrain systems. This part includes a large open frame structure, multiple window openings, mounting holes, reinforced ribs, bosses, outer flanges and recessed cavity areas, making post-casting deburring and grinding more difficult than simple aluminum castings.
Cette solution robotisée d'ébavurage et de meulage est conçue pour les jupes de blocs-cylindres en alliage d'aluminium dont les dimensions varient généralement entre 400 et 600 mm de longueur, selon le modèle de moteur. Elle permet d'éliminer les bavures, les bavures de coulée, les lignes de joint, les arêtes vives et les résidus de point d'injection au niveau des ouvertures de fenêtre, des contours extérieurs, des trous de fixation, des transitions entre les nervures et des bords des cavités en creux, tout en améliorant l'uniformité de la finition et en réduisant la charge de travail liée au meulage manuel.
What Is an Aluminum Alloy Cylinder Block Skirt Frame?
Un châssis de jupe de bloc-cylindres en alliage d'aluminium est une pièce moulée structurelle qui entoure la partie inférieure du bloc-moteur ou la zone de support du carter. Il contribue à renforcer la structure du moteur, à soutenir les zones liées aux paliers et à assurer la liaison avec d'autres composants du groupe motopropulseur grâce à des trous de fixation, des brides et des surfaces d'ajustage.

The workpiece has a rectangular open-frame layout with large internal windows, dense reinforcing ribs, multiple bolt holes, raised bosses and irregular outer contours. After casting and trimming, burrs, flash, parting lines, gate residues or sharp edges may remain around the window edges, outer perimeter, hole openings, rib roots and cavity transitions. For this type of workpiece, the main finishing requirement is robotic deburring, local grinding and edge rounding rather than decorative polishing.
| Objet | Détails |
|---|---|
| Nom de la pièce | Cadre de jupe de bloc-cylindres en alliage d'aluminium |
| Taille standard | Environ 400–600 × 250–400 × 80–180 mm, selon le modèle |
| Matériau | Moulage d'alliages d'aluminium |
| Processus principal | Ébavurage et meulage robotisés |
| Processus assistés | Arrondissage des arêtes, élimination des bavures, nettoyage local de la surface |
| Principaux domaines d'activité | Contour extérieur, ouvertures de fenêtre, trous de fixation, transitions entre les nervures, bords des bossages, bords des cavités en retrait, zones de découpe des points d'injection |
| Zones protégées | Faces de montage, surfaces d'étanchéité, interfaces liées aux roulements, alésages de précision, zones d'ajustement usinées |
| But décisif | Éliminer les bavures, les excès de matière, les lignes de joint et les résidus de point d'injection, et améliorer l'uniformité de la finition |
Problèmes courants liés à la finition du châssis de la jupe du bloc-cylindres en alliage d'aluminium
Le châssis de la jupe d'un bloc-cylindres en alliage d'aluminium est plus difficile à finir qu'une simple pièce moulée plane, car il comporte de nombreuses ouvertures, des nervures étroites, des groupes de trous, des bossages et des surfaces fonctionnelles. Les bavures ne se concentrent pas dans une seule zone, mais sont réparties sur les bords extérieurs, les ouvertures internes, les intersections des nervures, les contours des trous et les transitions en creux.
L'ébavurage manuel peut donner des résultats inégaux, car les opérateurs doivent fréquemment modifier la position de l'outil et la pression d'ébavurage. Les zones des nervures fines et les bords intérieurs des fenêtres sont souvent négligés, tandis que les surfaces fonctionnelles situées à proximité des zones à ébavurer risquent d'être endommagées si l'opérateur applique une force excessive. L'alliage d'aluminium étant plus tendre que la fonte, un ébavurage excessif peut également entraîner l'apparition de marques d'outils indésirables ou une enlèvement localisé de matière.
| Problème courant | Domaine spécifique | Impact |
|---|---|---|
| Flash de moulage / Lignes de joint | Contour extérieur, périmètre du cadre, bords de la bride | Cela a une incidence sur l'uniformité et l'aspect des bords |
| Résidus de porte | Emplacements de découpe de la porte autour du corps de la pièce moulée ou de la zone de la bride | Nécessite un enlèvement de matière plus important au niveau local |
| Arêtes vives | Ouvertures de fenêtres, trous de fixation, bords extérieurs | Engendre des risques liés à la manutention et à l'assemblage |
| Bavures résiduelles | Arêtes de nervures, bords saillants, transitions de cavités en retrait | Entraîne une qualité de finition irrégulière |
| Variation manuelle | Bords de fenêtre, groupes de trous et transitions de nervures répétés | Cela entraîne des résultats incohérents d'un opérateur à l'autre |
| Domaines fonctionnels sensibles | Faces de montage, surfaces d'étanchéité, interfaces liées aux roulements, alésages de précision | Risque de dommages lors du meulage manuel |
Procédé robotisé d'ébavurage et de meulage pour le châssis de la jupe d'un bloc-cylindres en alliage d'aluminium
A robotic deburring and grinding cell for aluminum alloy cylinder block skirt frames should be designed around fixture stability, multi-angle accessibility, controlled contact force and protected-surface control. The process must remove burrs, flash, parting lines and gate residues from the complex frame structure while avoiding damage to mounting faces, sealing surfaces and precision fitting areas. To compare robot cells with dedicated machine formats for this kind of work, see our deburring machine types guide.
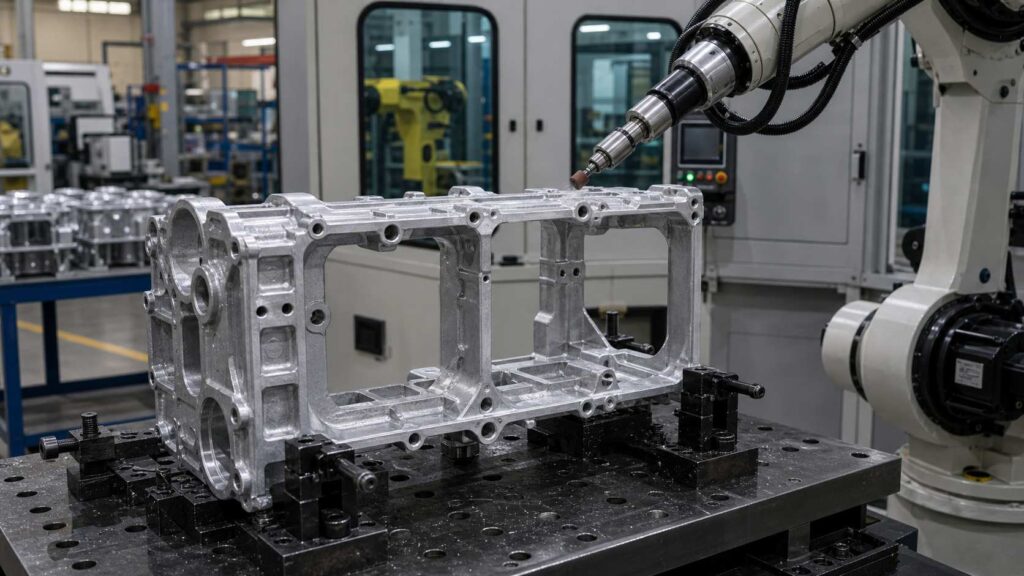
Pour les jupes de blocs-cylindres en alliage d'aluminium dont les dimensions typiques varient entre 400 et 600 mm de longueur, le processus comprend généralement le positionnement de la pièce, la sélection du programme, la vérification de la zone protégée, la rectification des contours extérieurs, l'ébavurage des bords des fenêtres et des trous, la finition des transitions entre les nervures, le contrôle qualité et le déchargement. Différents outils peuvent être utilisés pour différentes zones, notamment des outils de rectification abrasifs, des outils d'ébavurage flexibles, des outils de chanfreinage et de petites têtes de rectification.
| Étape | Processus | Objectif | Outil / Système |
|---|---|---|---|
| 1 | Chargement et positionnement | Fixez la pièce à usiner pour garantir un accès stable | Dispositif de fixation spécifique |
| 2 | Sélection des programmes | Associez le modèle et le chemin d'accès correspondants | IHM / Programme de robot |
| 3 | Confirmation de l'aire protégée | Définir des zones sans meulage et des interfaces protégées | Logique de programmation / Paramètres du programme |
| 4 | Rectification des contours extérieurs | Éliminer les bavures et les lignes de jointure sur les bords du cadre | Outil de meulage abrasif |
| 5 | Ébavurage des bords des fenêtres et des trous | Éliminer les bavures des ouvertures internes et des trous de fixation | Outil d'ébavurage flexible / Outil de chanfreinage |
| 6 | Finition des raccords entre nervures et bossages | Usiner les nervures, les bossages et les transitions en creux | Petite tête de meulage / Outil flexible |
| 7 | Contrôle qualité | Vérifier l'élimination des bavures et les zones protégées | Inspection manuelle ou visuelle |
| 8 | Déchargement et nettoyage | Enlever la poussière et déplacer la pièce | Soufflage d'air / Aspiration |
Étape 1 : Chargement et positionnement
Le châssis de la jupe du bloc-cylindres en alliage d'aluminium est placé dans un dispositif de fixation spécial qui soutient la pièce moulée au niveau de zones stables et non critiques. La pièce présentant de larges ouvertures, des nervures fines et un profil extérieur irrégulier, un serrage stable est essentiel pour éviter les vibrations pendant les opérations d'ébavurage et de meulage.
Le dispositif de fixation doit permettre au robot d'atteindre le contour extérieur, les bords intérieurs des fenêtres, les trous de fixation et les transitions entre les nervures sans qu'il soit nécessaire de le repositionner manuellement à plusieurs reprises. Une bonne précision de positionnement aide également le robot à maintenir une distance de sécurité par rapport aux surfaces de fixation protégées et aux interfaces usinées.
Étape 2 : Choix du programme
Once the frame is clamped, the matching program is selected at the HMI. This is what lets one cell run several skirt frame models with different window shapes, hole positions or rib layouts.
Le programme sélectionné définit la trajectoire de l'outil, l'ordre d'usinage, la position du robot, la vitesse de l'outil, la vitesse d'avance et les zones protégées. Les programmes enregistrés permettent d'améliorer la répétabilité et de réduire la dépendance à l'égard de l'expérience de l'opérateur lors de la production de lots répétés.
Étape 3 : Confirmation de la zone protégée
Avant que le robot ne commence le meulage, le système vérifie quelles zones ne doivent pas être touchées par l'outil abrasif. Pour le châssis de la jupe d'un bloc-cylindres, les zones protégées comprennent généralement les faces de montage, les surfaces d'étanchéité, les alésages de précision, les interfaces liées aux paliers et les surfaces d'ajustage usinées.
Cette étape est cruciale, car de nombreuses bavures se trouvent à proximité immédiate de zones fonctionnelles. Le robot doit éliminer les bavures au niveau des bords et des transitions locales, tout en évitant tout contact avec les surfaces susceptibles d'affecter la précision de l'assemblage ou l'efficacité de l'étanchéité.
Étape 4 : Rectification des contours extérieurs
Le robot traite d'abord le contour extérieur du cadre de la jupe, où l'on trouve généralement des bavures de moulage, des marques de découpe et des résidus de ligne de joint. Ces bords peuvent comporter des sections droites, des angles arrondis, des saillies locales et des transitions de rebords.
Une meule abrasive peut suivre le tracé programmé et éliminer les défauts en relief sur les zones de bords répétitives. Pour les pièces moulées en alliage d'aluminium, la pression de meulage doit être contrôlée afin d'éviter de creuser dans le matériau de base ou de laisser des marques profondes de l'outil sur la surface de la pièce moulée.
Étape 5 : Ébavurage des bords des fenêtres et des trous
Les grandes ouvertures internes et les nombreux trous de fixation constituent les principales zones à ébavurer sur cette pièce. Les bavures autour de ces ouvertures peuvent présenter des risques lors de la manipulation et nuire à l'assemblage en aval ou à la préparation à l'usinage.
Un outil d'ébavurage ou de chanfreinage flexible peut être utilisé pour traiter les bords des fenêtres et les ouvertures des trous. Le robot doit aborder chaque bord avec l'angle d'outil approprié, en particulier autour des fenêtres étroites, des trous ronds et des découpes irrégulières. Cela permet à la cellule d'éliminer les arêtes vives tout en conservant la géométrie d'origine de la pièce moulée en aluminium.
Étape 6 : Finition de la transition entre les nervures et les bossages
Les nervures renforcées, les bossages en relief et les transitions de cavités en creux sont plus difficiles à usiner que les arêtes extérieures apparentes. Des bavures subsistent souvent à la base des nervures, aux limites des bossages et dans les angles étroits, où les opérateurs manuels peuvent ne pas détecter les petits défauts.
Local features like rib roots and boss corners are handled with small-diameter grinding heads or compliant tools. The robot can divide the inner structure into several processing zones and finish each rib or boss transition with repeatable posture. This improves consistency in areas where manual deburring is usually unstable.
Étape 7 : Contrôle qualité
After robotic deburring and grinding, the operator checks the outer contour, window openings, mounting holes, rib transitions, boss edges and gate-cut areas. The check verifies that every window and hole edge is clean and that machined faces show no tool contact.

On high-volume lines a camera system can take over the first-pass check while operators sample-audit the rest, and over time the inspection data feeds back into tool life planning, path compensation and local process parameters.
Étape 8 : Déchargement et nettoyage
Une fois l'inspection terminée, le châssis de jupe du bloc-cylindres fini est déchargé et acheminé vers l'étape de production suivante. Il convient d'éliminer les copeaux d'aluminium, la poussière et les particules fines des ouvertures, des bords des trous et des cavités en retrait.
Pour le meulage et l'ébavurage des alliages d'aluminium, il est recommandé d'utiliser une cellule robotisée fermée équipée d'un système de dépoussiérage. Cela permet de réduire la poussière en suspension dans l'air, d'améliorer la propreté de l'atelier et de créer un environnement de finition mieux contrôlé que celui du meulage manuel à l'air libre.
Difficultés d'usinage et solutions
| Défi | Cause | Solution robotique |
|---|---|---|
| Éclairage périphérique long | Le périmètre du cadre de grande taille génère des zones de reflets et de lignes de séparation répétées | Trajectoire de rectification de contours programmée |
| Bavures sur les bords des vitres | Les larges ouvertures internes permettent de conserver les arêtes vives issues du moulage et de l'ébarbage | Ébavurage flexible le long des profilés de fenêtre |
| Fraises à aléser et à bosseler | La présence de nombreux trous de fixation et de bossages entraîne l'apparition de défauts répétés sur les bords | Routine de chanfreinage ou d'ébavurage local |
| Épines de racine en forme de côtes | Les nervures renforcées et les passages étroits sont difficiles d'accès | Accès aux petits outils et zones de finition locales distinctes |
| Protection fonctionnelle des surfaces | Les zones de montage, d'étanchéité et liées aux roulements ne doivent pas être endommagées | Zones protégées exclues des trajectoires de meulage |
| Sensibilité à l'aluminium | L'alliage d'aluminium peut être meulé ou marqué par une force excessive | Une force maîtrisée, un choix judicieux de l'abrasif et un outillage adapté |
Difficulté n° 1 : contour extérieur long et irrégulier
Le châssis de la jupe du bloc-cylindres en alliage d'aluminium présente un long périmètre extérieur caractérisé par des arêtes droites, des angles arrondis, des saillies locales et des transitions de bride. Des bavures et des résidus de ligne de joint apparaissent souvent le long de ces zones après la coulée et l'ébarbage.
La solution consiste à utiliser un parcours de rectification de contours programmé pour le robot. Cela permet au robot de suivre les contours irréguliers du cadre en maintenant un contact stable avec l'outil, tout en réduisant les variations liées au travail manuel et en évitant tout enlèvement de matière inutile sur la pièce moulée en aluminium.
Difficulté n° 2 : bavures sur les bords des grandes ouvertures de fenêtres
These castings include large internal window openings that create long inner edge boundaries. These edges often retain burrs or sharp corners, especially around window intersections and narrow internal transitions.
La solution consiste à utiliser un outil d'ébavurage flexible à pression de contact contrôlée. Le robot peut épouser chaque profil de fenêtre et éliminer les bavures du bord intérieur sans modifier la forme d'origine de l'ouverture ni endommager les nervures voisines.
Difficulté n° 3 : trous de fixation multiples et bords saillants
Les jupes des blocs-cylindres comportent généralement de nombreux trous de fixation, des bossages en relief et des éléments circulaires localisés. Les bavures présentes autour de ces zones peuvent nuire à la préparation de l'assemblage, à la mise en place des boulons ou à la sécurité lors de la manipulation.
La solution consiste à utiliser un outil de chanfreinage, une broche d'ébavurage flexible ou un petit outil abrasif pour le traitement local des bords des trous. Le robot peut usiner des trous répétés avec le même angle d'approche et la même profondeur d'outil, ce qui améliore l'uniformité sur l'ensemble de la pièce.
Difficulté n° 4 : Racines en nervures et transitions en retrait
Les nervures de renfort constituent des éléments structurels importants, mais elles créent également des intersections étroites et des angles en retrait. Les bavures à la base des nervures sont difficiles à atteindre de manière systématique pour les opérateurs manuels, en particulier lorsque l'orientation des nervures change le long du châssis.
La solution consiste à diviser la structure nervurée en zones de finition locales. Une petite tête de meulage ou un outil d'ébavurage souple permet d'accéder aux racines des nervures et aux transitions d'angle avec un contrôle précis, ce qui réduit le risque de laisser des bavures dans les zones difficiles d'accès.
Difficulté n° 5 : Protection des surfaces fonctionnelles
Le châssis de la jupe comporte des surfaces de montage, des surfaces d'étanchéité, des alésages de précision et des interfaces liées aux roulements qui ne doivent pas être endommagés lors du meulage. Ces zones fonctionnelles peuvent se trouver à proximité de bords susceptibles de présenter des bavures, ce qui rend la finition manuelle risquée.
La solution consiste à définir des zones d'exclusion dans le programme du robot et dans le système de référence du dispositif de fixation. Le robot élimine les bavures sur les bords environnants tout en maintenant l'outil à distance des interfaces protégées qui pourraient nuire à la précision de l'assemblage.
Application Scenario
Production Context
A skirt frame is essentially a frame made of edges: the outer perimeter, several large window openings, and dozens of holes all need the same treatment, inside and out. Manual deburring means working both sides of the frame, changing posture at every window, and keeping the force light near the bearing and sealing areas.
At engine-component volumes, that combination of repetition and precision is where manual results start to scatter, and it is the usual trigger for moving the part to a robotic cell.
What Slows Manual Finishing Down
The windows are the main issue. Each large opening has a long inner edge that is awkward to reach with a hand tool, and burrs concentrate exactly where the rib intersections meet the window boundary. Exposed outer edges, by contrast, are easy to reach, and easy to over-grind, so one operator typically finishes the outer contour quickly and thoroughly while the window interiors receive uneven attention.
Gate stubs on the frame add a second process mode, since they need heavier removal than the edge work happening nearby, and all of it has to happen without visible marks on the alloy.
How the Cell Is Set Up
The usual configuration is a six-axis industrial robot with a tool set split by feature: an abrasive grinding tool for outer contour flash and parting lines, a flexible deburring tool for the window openings, a chamfering tool for the hole pattern, and a small grinding head for rib roots and boss transitions. Dual-station equipment, such as our six-axis dual-station deburring machine, suits this part family well, since one frame can be loaded while another is being finished.
The fixture holds the frame in one stable position that leaves both outer and inner edges reachable, protected surfaces are registered as no-grind zones, and the cell runs enclosed with extraction for aluminum chips and grinding dust.
| Objet | Configuration |
|---|---|
| Pièce à usiner | Cadre de jupe de bloc-cylindres en alliage d'aluminium |
| Taille standard | Environ 400–600 × 250–400 × 80–180 mm, selon le modèle |
| Processus principal | Ébavurage et meulage robotisés |
| Processus assisté | Arrondissage des arêtes, élimination des bavures, nettoyage local de la surface |
| Robot | Robot industriel à six axes |
| Outillage | Outil de meulage abrasif, outil d'ébavurage flexible, outil de chanfreinage, petite tête de meulage |
| Calendrier | Dispositif de fixation dédié pour le support de la jupe du bloc-cylindres |
| Stratégie de protection | Faces de montage protégées, surfaces d'étanchéité, alésages de précision et interfaces liées aux roulements |
| Lutte contre la poussière | Cellule fermée avec système de dépoussiérage en aluminium |
What Improves After the Switch
With the frame divided into programmed zones, every window edge gets the same pass sequence as the outer contour, and the hidden rib intersections are visited in a fixed order instead of being found by eye. Force stays within limits set for the alloy, so the surfaces around the protected zones stay clean, and the operator role narrows to loading, inspection and tool changes.
The enclosure also keeps aluminum chips and grinding dust inside the workstation rather than spread around the surrounding area.
| Zone de résultats | Amélioration |
|---|---|
| Qualité des contours | Nettoyage plus efficace sur le cadre extérieur et le périmètre irrégulier |
| Ébavurage des bords des vitres | Une meilleure cohérence au niveau des grandes ouvertures internes |
| Traitement des bords des trous | Ébavurage reproductible autour des trous de fixation et des bords des bossages |
| Finition des nervures de transition | Réduction des bavures non éliminées au niveau des racines des nervures et dans les zones en retrait |
| Nettoyage des points d'injection / des lignes de joint | Parcours d'outils spécifiques pour les zones présentant des défauts récurrents |
| Protection des surfaces | Risque réduit d'endommagement des surfaces de fixation, d'étanchéité et de précision |
| Réduction des effectifs | Réduction de la charge de travail liée aux opérations répétitives de débavurage et de meulage manuels |
| Stabilité de la production | Programmes enregistrés pour la production en série de châssis de jupe de bloc-cylindres |
| Environnement de l'atelier | Zone de finition plus propre grâce à un système de dépoussiérage en aluminium fermé |
Informations requises pour une proposition relative au meulage robotisé
Pour vous recommander une cellule robotisée d'ébavurage et de meulage adaptée à votre châssis de jupe de bloc-cylindres en alliage d'aluminium, nous avons généralement besoin du plan de la pièce, de la nuance du matériau, du poids de la pièce moulée, de photos des bavures, des bavures de moulage, des lignes de joint ou des résidus de point d'injection, des zones à ébavurer, des surfaces à protéger, du temps de cycle manuel actuel et du volume de production annuel.
This information lets our team verify clamping points, arm access, abrasive selection and extraction design before drafting a proposal. For aluminum engine structural castings, the decisive inputs are which areas need material removal and which mounting, sealing or precision interfaces must stay protected.
FAQ
Q1: Is this workpiece a cylinder block skirt frame?
Yes. With a large open-frame layout, internal windows, mounting holes, reinforced ribs and bosses, the workpiece fits the description of an aluminum alloy cylinder block skirt frame. It has typical features such as a large open-frame layout, multiple internal windows, mounting holes, reinforced ribs, bosses and irregular outer contours.
Q2: Why is robotic deburring suitable for this workpiece?
L'ébavurage robotisé est particulièrement adapté car la pièce présente de nombreuses arêtes, trous, ouvertures et transitions entre les nervures qui se répètent. Un robot est capable de suivre des trajectoires programmées en maintenant une position stable de l'outil et une pression de contact constante, ce qui permet d'améliorer la régularité du résultat par rapport à l'ébavurage manuel.
Q3: What areas can the robot process on a cylinder block skirt frame?
Le robot peut traiter le contour extérieur, les bords des fenêtres internes, les bords des trous de fixation, les limites des bossages, les racines des nervures, les transitions des cavités en retrait, les zones de découpe des points d'injection et les positions des lignes de joint. Les zones de traitement exactes doivent être confirmées en fonction du dessin et de la répartition réelle des bavures.
Q4: Does this aluminum alloy part require polishing?
No. As a structural engine casting, the skirt frame needs clean edges and undamaged functional surfaces; a deburred, technically finished surface meets the requirement.
Q5: How are protected surfaces controlled during grinding?
Les surfaces protégées sont gérées par le positionnement des fixations, la planification des trajectoires du robot et la définition de zones à ne pas meuler dans le programme. Les faces de montage, les surfaces d'étanchéité, les interfaces liées aux roulements et les alésages de précision sont exclus des trajectoires de meulage afin de réduire le risque de dommages.
Q6: Can one robotic cell handle similar skirt frame models?
Yes. One robotic cell can often handle similar cylinder block skirt frame models if the fixture, robot reach and tool system are designed for part variation. Switching models is then a matter of changing the fixture setup and recalling the stored program.
Conclusion
Aluminum alloy cylinder block skirt frames have large open windows, long outer contours, mounting holes, bosses, ribs and recessed transitions, making manual deburring difficult to standardize. A robotic deburring and grinding solution helps manufacturers remove burrs, flash, parting lines and gate residues while improving finishing consistency and protecting key functional areas. The neighboring casting in the same engine lower-end family is covered in our engine bedplate side wall deburring solution.
Si la production de vos châssis de jupe de bloc-cylindres repose encore sur l'ébavurage manuel des bords des fenêtres, le nettoyage des bords des trous ou le meulage des contours extérieurs, Nous contacter for a customized robotic solution. Similar engine structural casting projects are grouped in our Automobile et véhicules électriques applications, with full cell specifications in the Equipement catalog.