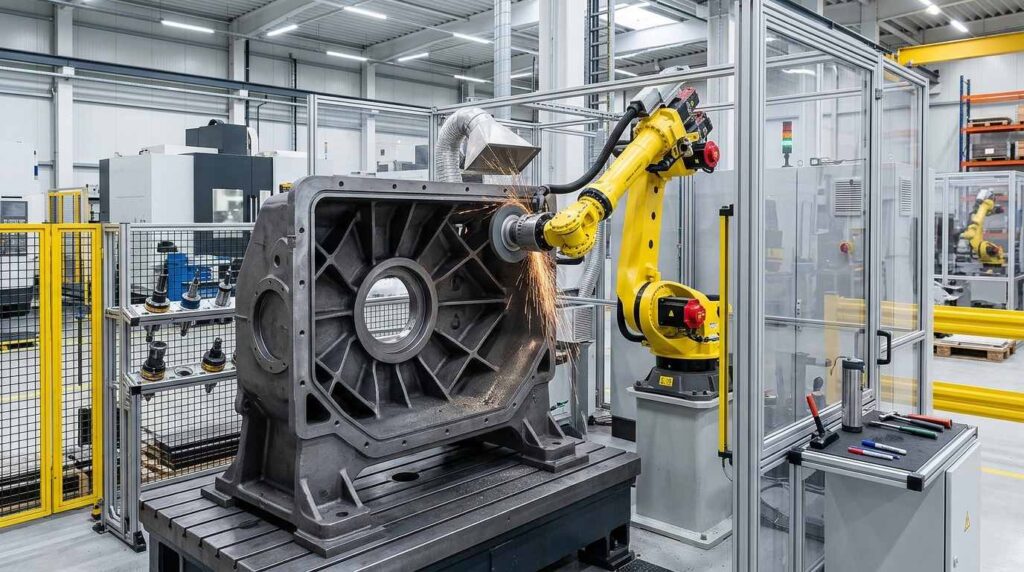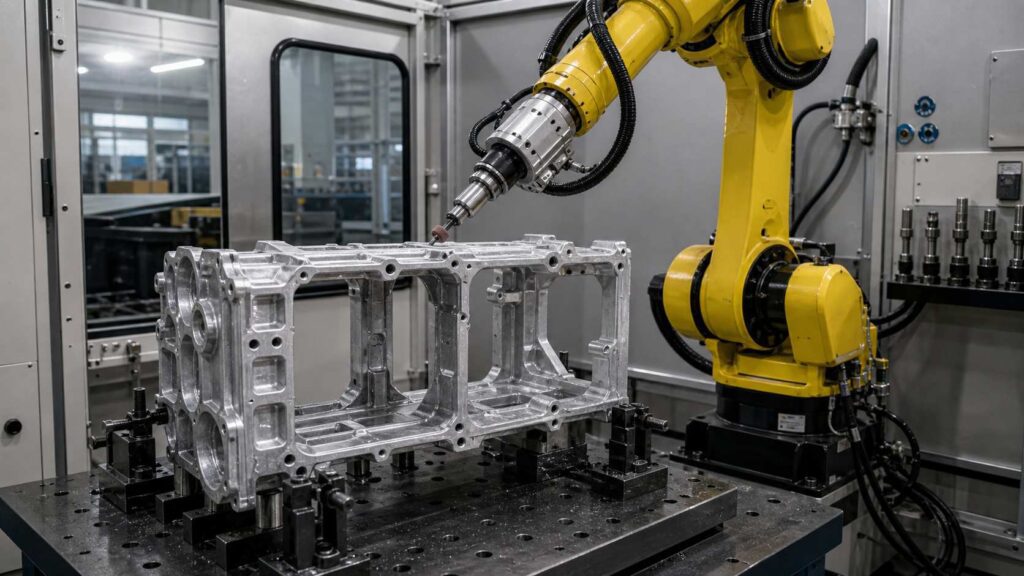
Aluminum alloy cylinder block skirt frames are structural casting components used in automotive engine and powertrain systems. This part includes a large open frame structure, multiple window openings, mounting holes, reinforced ribs, bosses, outer flanges and recessed cavity areas, making post-casting deburring and grinding more difficult than simple aluminum castings.
यह रोबोटिक डेबरींग और ग्राइंडिंग समाधान एल्यूमिनियम मिश्र धातु सिलेंडर ब्लॉक स्कर्ट फ्रेम के लिए डिज़ाइन किया गया है, जिनकी विशिष्ट इंजन मॉडल के आधार पर लंबाई लगभग 400–600 मिमी होती है। यह खिड़की के उद्घाटन, बाहरी रूपरेखा, माउंटिंग छेद, रिब संक्रमण और गहरी गुहा के किनारों से बुर्र, कास्टिंग फ्लैश, पार्टिंग लाइनें, तीखे किनारे और गेट अवशेष हटाने में मदद करता है, साथ ही फिनिशिंग की एकरूपता में सुधार करता है और मैनुअल ग्राइंडिंग के कार्यभार को कम करता है।.
What Is an Aluminum Alloy Cylinder Block Skirt Frame?
एल्यूमीनियम मिश्र धातु का सिलेंडर ब्लॉक स्कर्ट फ्रेम एक संरचनात्मक कास्टिंग है, जिसे इंजन के निचले ब्लॉक या क्रैंककेस सपोर्ट क्षेत्र के चारों ओर लगाया जाता है। यह इंजन की संरचना को सुदृढ़ करने, बेयरिंग-संबंधित क्षेत्रों का समर्थन करने और माउंटिंग होल्स, फ्लैंजेस तथा फिटिंग सतहों के माध्यम से अन्य पावरट्रेन घटकों से जुड़ने में मदद करता है।.

The workpiece has a rectangular open-frame layout with large internal windows, dense reinforcing ribs, multiple bolt holes, raised bosses and irregular outer contours. After casting and trimming, burrs, flash, parting lines, gate residues or sharp edges may remain around the window edges, outer perimeter, hole openings, rib roots and cavity transitions. For this type of workpiece, the main finishing requirement is robotic deburring, local grinding and edge rounding rather than decorative polishing.
| आइटम | विवरण |
|---|---|
| कार्यखंड का नाम | एल्यूमीनियम मिश्र धातु सिलेंडर ब्लॉक स्कर्ट फ्रेम |
| आम आकार | लगभग 400–600 × 250–400 × 80–180 मिमी, मॉडल के आधार पर |
| सामग्री | एल्यूमिनियम मिश्र धातु कास्टिंग |
| मुख्य प्रक्रिया | रोबोटिक डेबरींग और ग्राइंडिंग |
| सहायक प्रक्रियाएँ | किनारों को गोल करना, फ्लैश हटाना, स्थानीय सतह की सफाई |
| प्रमुख प्रसंस्करण क्षेत्र | बाहरी रूपरेखा, खिड़की के उद्घाटन, माउंटिंग छेद, रिब संक्रमण, बॉस किनारे, धँसी हुई गुहा के किनारे, गेट-कट क्षेत्र |
| संरक्षित क्षेत्र | माउंटिंग सतहें, सीलिंग सतहें, बेयरिंग-संबंधित इंटरफेस, सटीक छेद, मशीनीकृत फिटिंग क्षेत्र |
| अंतिम लक्ष्य | बर्, फ्लैश, पार्टिंग लाइन्स, गेट अवशेष हटाएँ और फिनिशिंग की एकरूपता में सुधार करें। |
एल्यूमिनियम मिश्र धातु सिलेंडर ब्लॉक स्कर्ट फ्रेम की सामान्य फिनिशिंग चुनौतियाँ
एल्यूमीनियम मिश्र धातु का सिलेंडर ब्लॉक स्कर्ट फ्रेम एक साधारण सपाट कास्टिंग की तुलना में फिनिश करना अधिक कठिन होता है क्योंकि इसमें कई खुली खिड़कियाँ, संकीर्ण रिब संरचनाएँ, छेद समूह, बॉस और कार्यात्मक सतहें होती हैं। बर्स एक ही क्षेत्र में केंद्रित नहीं होतीं बल्कि बाहरी किनारों, आंतरिक उद्घाटनों, रिब के चौराहों, छेद की सीमाओं और गहरे संक्रमणों में फैली होती हैं।.
मैनुअल डेबरींग असंगत हो सकती है क्योंकि ऑपरेटरों को अक्सर उपकरण की स्थिति और ग्राइंडिंग दबाव बदलना पड़ता है। पतली रिब वाले क्षेत्र और आंतरिक खिड़की के किनारे आसानी से छूट सकते हैं, जबकि बुर क्षेत्र के पास स्थित कार्यात्मक सतहें अत्यधिक बल लगाने पर क्षतिग्रस्त हो सकती हैं। चूंकि एल्यूमीनियम मिश्र धातु कास्ट आयरन की तुलना में नरम होती है, अत्यधिक ग्राइंडिंग से अनचाहे उपकरण निशान या स्थानीय सामग्री हट जाना भी हो सकता है।.
| सामान्य समस्या | विशिष्ट क्षेत्र | प्रभाव |
|---|---|---|
| कास्टिंग फ्लैश / पार्टिंग लाइन्स | बाहरी रूपरेखा, फ्रेम परिधि, फ्लैंज किनारे | किनारों की एकरूपता और दिखावट को प्रभावित करता है। |
| गेट अवशेष | कास्टिंग बॉडी या फ्लैंज क्षेत्र के चारों ओर गेट-कट स्थितियाँ | भारी स्थानीय सामग्री हटाने की आवश्यकता है। |
| तेज़ धारें | खिड़की के उद्घाटन, माउंटिंग छेद, बाहरी किनारे | हैंडलिंग और असेंबली में जोखिम उत्पन्न करता है |
| शेष बुर्र | रिब जड़ें, बॉस किनारे, गहरे गुहा संक्रमण | अस्थिर फिनिशिंग गुणवत्ता के कारण |
| मैनुअल भिन्नता | दोहराए गए खिड़की किनारे, छिद्र समूह और रिब संक्रमण | ऑपरेटरों के बीच असंगत परिणामों का कारण बनता है |
| संवेदनशील कार्यात्मक क्षेत्र | माउंटिंग सतहें, सीलिंग सतहें, बेयरिंग-संबंधित इंटरफेस, सटीक छेद | मैनुअल ग्राइंडिंग के दौरान क्षति का जोखिम |
एल्यूमीनियम मिश्र धातु सिलेंडर ब्लॉक स्कर्ट फ्रेम के लिए रोबोटिक डेबरींग और ग्राइंडिंग प्रक्रिया
A robotic deburring and grinding cell for aluminum alloy cylinder block skirt frames should be designed around fixture stability, multi-angle accessibility, controlled contact force and protected-surface control. The process must remove burrs, flash, parting lines and gate residues from the complex frame structure while avoiding damage to mounting faces, sealing surfaces and precision fitting areas. To compare robot cells with dedicated machine formats for this kind of work, see our deburring machine types guide.
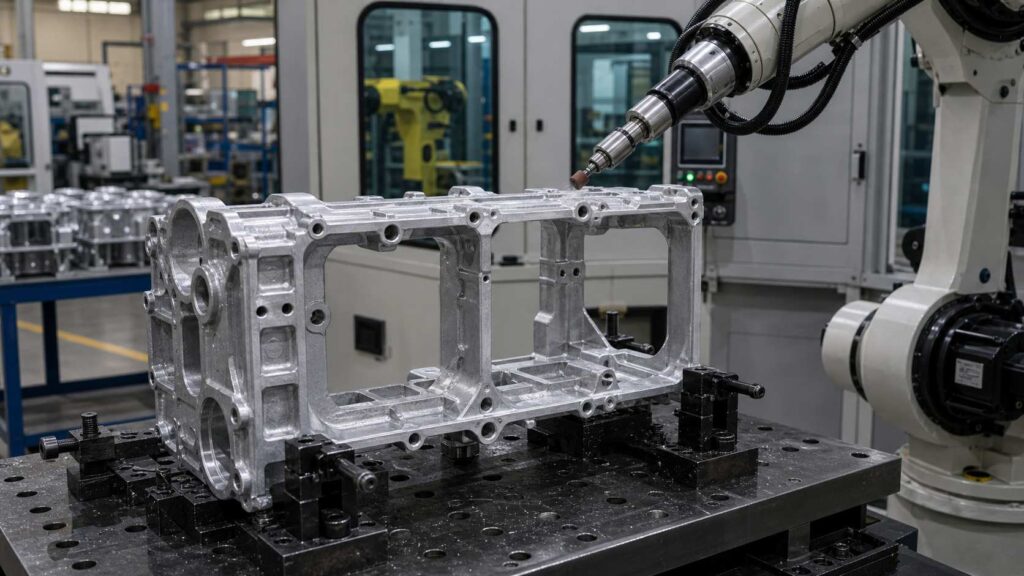
एल्यूमिनियम मिश्र धातु सिलेंडर ब्लॉक स्कर्ट फ्रेम के लिए, जिनके सामान्य आयाम लगभग 400–600 मिमी लंबाई के होते हैं, इस प्रक्रिया में आमतौर पर वर्कपीस की स्थिति निर्धारण, प्रोग्राम चयन, संरक्षित क्षेत्र की पुष्टि, बाहरी रूपरेखा ग्राइंडिंग, खिड़की और छेद के किनारों की बर्-हटाने, रिब संक्रमण फिनिशिंग, गुणवत्ता निरीक्षण और अनलोडिंग शामिल होती है। विभिन्न क्षेत्रों के लिए विभिन्न उपकरणों का उपयोग किया जा सकता है, जिनमें घर्षण ग्राइंडिंग उपकरण, लचीले डेबरींग उपकरण, चैम्फरिंग उपकरण और छोटे ग्राइंडिंग हेड शामिल हैं।.
| चरण | प्रक्रिया | उद्देश्य | उपकरण / प्रणाली |
|---|---|---|---|
| 1 | लोडिंग और स्थिति निर्धारण | स्थिर पहुँच के लिए वर्कपीस को सुरक्षित करें | समर्पित फिक्स्चर |
| 2 | कार्यक्रम चयन | सही मॉडल और पथ मिलाएँ | एचएमआई / रोबोट प्रोग्राम |
| 3 | संरक्षित क्षेत्र पुष्टि | नो-ग्राइंड ज़ोन और संरक्षित इंटरफ़ेस परिभाषित करें | फिक्सचर लॉजिक / प्रोग्राम सेटिंग |
| 4 | बाहरी रूपरेखा ग्राइंडिंग | फ्रेम के किनारों से फ्लैश और पार्टिंग लाइनें हटाएँ। | घर्षक ग्राइंडिंग उपकरण |
| 5 | खिड़की और छेद के किनारों का डेबरींग | आंतरिक उद्घाटनों और माउंटिंग छेदों से बर्र हटाएँ। | लचीला डेबरींग उपकरण / चैम्फरिंग उपकरण |
| 6 | रिब और बॉस संक्रमण फिनिशिंग | पसलियों की जड़ों, उभारों और धँसे हुए संक्रमणों को संसाधित करें। | छोटा ग्राइंडिंग हेड / अनुपालक उपकरण |
| 7 | गुणवत्ता निरीक्षण | बुर हटाने और संरक्षित क्षेत्रों की जाँच करें | मैनुअल या दृश्य निरीक्षण |
| 8 | अनलोडिंग और सफाई | धूल हटाएँ और वर्कपीस स्थानांतरित करें। | हवा से फूंकना / वैक्यूम सफाई |
चरण 1: लोडिंग और स्थिति निर्धारण
एल्यूमिनियम मिश्र धातु का सिलेंडर ब्लॉक स्कर्ट फ्रेम एक समर्पित फिक्स्चर में लोड किया जाता है जो कास्टिंग को स्थिर गैर-महत्वपूर्ण क्षेत्रों से सहारा देता है। चूंकि वर्कपीस में बड़ी खुली खिड़कियाँ, पतली रिब्स और अनियमित बाहरी प्रोफ़ाइल होती है, इसलिए डेबरींग और ग्राइंडिंग के दौरान कंपन को रोकने के लिए स्थिर क्लैंपिंग महत्वपूर्ण है।.
फिक्स्चर को इस तरह का होना चाहिए कि रोबोट बिना बार-बार मैनुअल पुनःस्थापन के बाहरी रूपरेखा, आंतरिक खिड़की के किनारों, माउंटिंग छेदों और रिब संक्रमणों तक पहुँच सके। अच्छी स्थिति सटीकता रोबोट को संरक्षित माउंटिंग सतहों और मशीनी इंटरफेसों से सुरक्षित दूरी बनाए रखने में भी मदद करती है।.
चरण 2: कार्यक्रम चयन
Once the frame is clamped, the matching program is selected at the HMI. This is what lets one cell run several skirt frame models with different window shapes, hole positions or rib layouts.
चयनित प्रोग्राम टूल पथ, प्रसंस्करण क्रम, रोबोट की मुद्रा, टूल की गति, फीड दर और संरक्षित क्षेत्रों को परिभाषित करता है। सहेजे गए प्रोग्राम दोहराव क्षमता में सुधार करते हैं और बार-बार होने वाले उत्पादन बैचों के दौरान ऑपरेटर के अनुभव पर निर्भरता कम करते हैं।.
चरण 3: संरक्षित क्षेत्र की पुष्टि
रोबोट पीसना शुरू करने से पहले, सिस्टम यह पुष्टि करता है कि घिसाई उपकरण द्वारा किन क्षेत्रों को छूना नहीं चाहिए। सिलेंडर ब्लॉक स्कर्ट फ्रेम के लिए, संरक्षित क्षेत्रों में आमतौर पर माउंटिंग सतहें, सीलिंग सतहें, सटीक छेद, बेयरिंग-संबंधित इंटरफेस और मशीनीकृत फिटिंग सतहें शामिल होती हैं।.
यह कदम महत्वपूर्ण है क्योंकि कई बुर्र कार्यात्मक क्षेत्रों के बहुत करीब स्थित होते हैं। रोबोट को किनारों की सीमाओं और स्थानीय संक्रमणों से बुर्र हटाने चाहिए, साथ ही उन सतहों से संपर्क से बचना चाहिए जो असेंबली की सटीकता या सीलिंग प्रदर्शन को प्रभावित करती हैं।.
चरण 4: बाहरी रूपरेखा ग्राइंडिंग
रोबोट सबसे पहले स्कर्ट फ्रेम के बाहरी आकृति को संसाधित करता है, जहाँ कास्टिंग फ्लैश, ट्रिमिंग निशान और पार्टिंग लाइन के अवशेष आम तौर पर पाए जाते हैं। ये किनारे सीधे खंड, वक्राकार कोने, स्थानीय उभार और फ्लैंज संक्रमण शामिल कर सकते हैं।.
एक घर्षण ग्राइंडिंग उपकरण प्रोग्राम किए गए आकृति पथ का अनुसरण कर सकता है और बार-बार किनारों वाले क्षेत्रों से उभरे दोषों को हटा सकता है। एल्यूमीनियम मिश्र धातु के कास्टिंग्स के लिए, ग्राइंडिंग दबाव को नियंत्रित किया जाना चाहिए ताकि आधार सामग्री में कट न लगे या कास्टिंग की सतह पर गहरे उपकरण निशान न बनें।.
चरण 5: खिड़की और छेद के किनारों का डेबरींग
इस वर्कपीस पर बड़ी आंतरिक खिड़कियाँ और कई माउंटिंग होल प्रमुख बर्-हटाने वाले क्षेत्र हैं। इन उद्घाटनों के आसपास की बर् हैंडलिंग में जोखिम पैदा कर सकती हैं और आगे की असेंबली या मशीनिंग की तैयारी को प्रभावित कर सकती हैं।.
एक लचीला डेबरींग उपकरण या चैम्फरिंग उपकरण खिड़की के किनारों और छेद के उद्घाटन को संसाधित करने के लिए उपयोग किया जा सकता है। रोबोट को प्रत्येक किनारे पर सही उपकरण कोण के साथ पहुंचना चाहिए, विशेष रूप से संकीर्ण खिड़कियों, गोल छेदों और अनियमित कटआउट के आसपास। इससे सेल को तेज किनारों को हटाने की अनुमति मिलती है, साथ ही एल्यूमीनियम कास्टिंग की मूल ज्यामिति बनी रहती है।.
चरण 6: रिब और बॉस संक्रमण फिनिशिंग
मजबूत की गई पसलियाँ, उभरे हुए उभार और धँसी हुई गुहा संक्रमण खुले बाहरी किनारों की तुलना में संसाधित करने में अधिक कठिन होते हैं। पसलियों की जड़ों, उभारों की सीमाओं और संकीर्ण कोणीय क्षेत्रों में अक्सर बुर्र रह जाते हैं, जिन्हें मैनुअल ऑपरेटर छोटे दोषों के लिए अनदेखा कर सकते हैं।.
Local features like rib roots and boss corners are handled with small-diameter grinding heads or compliant tools. The robot can divide the inner structure into several processing zones and finish each rib or boss transition with repeatable posture. This improves consistency in areas where manual deburring is usually unstable.
चरण 7: गुणवत्ता निरीक्षण
After robotic deburring and grinding, the operator checks the outer contour, window openings, mounting holes, rib transitions, boss edges and gate-cut areas. The check verifies that every window and hole edge is clean and that machined faces show no tool contact.

On high-volume lines a camera system can take over the first-pass check while operators sample-audit the rest, and over time the inspection data feeds back into tool life planning, path compensation and local process parameters.
चरण 8: अनलोडिंग और सफाई
निरीक्षण के बाद तैयार सिलेंडर ब्लॉक स्कर्ट फ्रेम को अनलोड करके अगली उत्पादन प्रक्रिया में स्थानांतरित किया जाता है। खिड़की के उद्घाटन, छेद के किनारों और गहरे गुहा क्षेत्रों से एल्यूमीनियम की चिप्स, धूल और सूक्ष्म कण हटाए जाने चाहिए।.
एल्यूमीनियम मिश्र धातु की ग्राइंडिंग और डेबरींग के लिए धूल संग्रहण सुविधा युक्त एक बंद रोबोटिक सेल की सिफारिश की जाती है। यह वायुमंडलीय धूल को कम करने, कार्यशाला की स्वच्छता में सुधार करने और खुले मैनुअल ग्राइंडिंग की तुलना में अधिक नियंत्रित फिनिशिंग वातावरण बनाने में मदद करता है।.
मशीनीकरण की कठिनाइयाँ और समाधान
| चुनौती | कारण | रोबोटिक समाधान |
|---|---|---|
| लंबा बाहरी रूपरेखा फ्लैश | बड़े फ्रेम परिधि से बार-बार फ्लैश और पार्टिंग लाइन क्षेत्र बनते हैं। | प्रोग्राम किया गया रूपरेखा ग्राइंडिंग पथ |
| खिड़की किनारे की बर्स | बड़ी आंतरिक खुलियाँ तेज कास्टिंग और ट्रिमिंग किनारों को बनाए रखती हैं। | विंडो प्रोफाइल के साथ लचीला डेबरींग |
| होल और बॉस बर्स | कई माउंटिंग छेद और उभार बार-बार किनारों में दोष उत्पन्न करते हैं। | चैम्फरिंग या स्थानीय डेबरींग की दिनचर्या |
| पसलियों की जड़ की गांठें | मजबूत पसलियों और संकीर्ण संक्रमणों तक पहुँचना मुश्किल है। | छोटे उपकरणों की पहुँच और विभाजित स्थानीय फिनिशिंग क्षेत्र |
| कार्यात्मक सतह सुरक्षा | माउंटिंग, सीलिंग और बेयरिंग-संबंधित क्षेत्रों को क्षतिग्रस्त नहीं किया जाना चाहिए। | ग्राइंडिंग पथों से संरक्षित क्षेत्रों को बाहर रखा गया |
| एल्यूमीनियम सामग्री संवेदनशीलता | एल्यूमीनियम मिश्र धातु को अत्यधिक घिसाव या अत्यधिक बल के प्रयोग से चिह्नित किया जा सकता है। | नियंत्रित बल, उचित घर्षक चयन और अनुकूल उपकरण |
कठिनाई 1: लंबा और अनियमित बाहरी आकार
एल्यूमीनियम मिश्र धातु सिलेंडर ब्लॉक स्कर्ट फ्रेम की बाहरी परिधि लंबी होती है, जिसमें सीधी धारियाँ, वक्राकार कोने, स्थानीय उभार और फ्लैंज संक्रमण होते हैं। कास्टिंग और ट्रिमिंग के बाद इन क्षेत्रों में अक्सर फ्लैश और पार्टिंग लाइन के अवशेष दिखाई देते हैं।.
समाधान यह है कि प्रोग्राम किए गए रोबोटिक कंटूर-ग्राइंडिंग पथ का उपयोग किया जाए। इससे रोबोट अनियमित फ्रेम सीमा का स्थिर टूल संपर्क बनाए रखते हुए अनुसरण कर सकता है, साथ ही मैनुअल भिन्नता को कम करता है और एल्यूमीनियम कास्टिंग से अनावश्यक सामग्री हटाने से बचता है।.
कठिनाई 2: बड़ी खिड़की के उद्घाटन के किनारों पर उभरी हुई धारें
These castings include large internal window openings that create long inner edge boundaries. These edges often retain burrs or sharp corners, especially around window intersections and narrow internal transitions.
समाधान यह है कि नियंत्रित संपर्क दबाव वाला एक लचीला डेबरींग उपकरण उपयोग किया जाए। रोबोट प्रत्येक खिड़की की प्रोफ़ाइल का अनुसरण कर सकता है और मूल उद्घाटन के आकार को बदले बिना या आस-पास की रिब संरचनाओं को नुकसान पहुँचाए बिना भीतरी किनारे से बर्स हटा सकता है।.
कठिनाई 3: कई माउंटिंग छेद और उभरी हुई किनारें
सिलेंडर ब्लॉक स्कर्ट फ्रेम में आमतौर पर कई माउंटिंग होल, उभरे हुए बॉस और स्थानीय वृत्ताकार विशेषताएँ होती हैं। इन क्षेत्रों के आसपास की बर्स असेंबली की तैयारी, बोल्ट की सीटिंग या हैंडलिंग सुरक्षा को प्रभावित कर सकती हैं।.
समाधान यह है कि स्थानीय छेद-किनारे के उपचार के लिए चैम्फरिंग टूल, लचीला डेबरींग स्पिंडल या छोटा घर्षण उपकरण का उपयोग किया जाए। रोबोट एक ही दृष्टिकोण कोण और उपकरण की गहराई के साथ बार-बार छेद संसाधित कर सकता है, जिससे पूरे वर्कपीस में एकरूपता में सुधार होता है।.
कठिनाई 4: पसली जड़ें और गहरे संक्रमण
मजबूत की गई पसलियाँ महत्वपूर्ण संरचनात्मक विशेषताएँ हैं, लेकिन ये संकरे चौराहे और गहरे कोने भी बनाती हैं। पसलियों की जड़ों पर मौजूद बर्स मैनुअल ऑपरेटरों के लिए लगातार पहुँचना मुश्किल होता है, खासकर जब फ्रेम में पसलियों की दिशा बदलती है।.
समाधान यह है कि रिब संरचना को स्थानीय फिनिशिंग क्षेत्रों में विभाजित किया जाए। एक छोटा ग्राइंडिंग हेड या अनुकूलनीय डेबरींग उपकरण नियंत्रित स्थिति में रिब की जड़ों और कोने के संक्रमणों तक पहुँच सकता है, जिससे छिपे हुए क्षेत्रों में छूटे हुए बर कम होते हैं।.
कठिनाई 5: कार्यात्मक सतहों की सुरक्षा
स्कर्ट फ्रेम में माउंटिंग फेस, सीलिंग सतहें, सटीक छेद और बेयरिंग-संबंधित इंटरफेस शामिल हैं जिन्हें ग्राइंडिंग के दौरान क्षतिग्रस्त नहीं किया जाना चाहिए। ये कार्यात्मक क्षेत्र बुर-प्रवण किनारों के पास हो सकते हैं, जिससे मैनुअल फिनिशिंग जोखिम भरी हो जाती है।.
समाधान यह है कि रोबोट प्रोग्राम और फिक्स्चर संदर्भ प्रणाली में नो-ग्राइंड ज़ोन परिभाषित किए जाएँ। रोबोट आसपास के किनारे वाले क्षेत्रों से बर्स हटाता है, साथ ही टूल को उन संरक्षित इंटरफेसों से दूर रखता है जो असेंबली सटीकता को प्रभावित करते हैं।.
Application Scenario
Production Context
A skirt frame is essentially a frame made of edges: the outer perimeter, several large window openings, and dozens of holes all need the same treatment, inside and out. Manual deburring means working both sides of the frame, changing posture at every window, and keeping the force light near the bearing and sealing areas.
At engine-component volumes, that combination of repetition and precision is where manual results start to scatter, and it is the usual trigger for moving the part to a robotic cell.
What Slows Manual Finishing Down
The windows are the main issue. Each large opening has a long inner edge that is awkward to reach with a hand tool, and burrs concentrate exactly where the rib intersections meet the window boundary. Exposed outer edges, by contrast, are easy to reach, and easy to over-grind, so one operator typically finishes the outer contour quickly and thoroughly while the window interiors receive uneven attention.
Gate stubs on the frame add a second process mode, since they need heavier removal than the edge work happening nearby, and all of it has to happen without visible marks on the alloy.
How the Cell Is Set Up
The usual configuration is a six-axis industrial robot with a tool set split by feature: an abrasive grinding tool for outer contour flash and parting lines, a flexible deburring tool for the window openings, a chamfering tool for the hole pattern, and a small grinding head for rib roots and boss transitions. Dual-station equipment, such as our six-axis dual-station deburring machine, suits this part family well, since one frame can be loaded while another is being finished.
The fixture holds the frame in one stable position that leaves both outer and inner edges reachable, protected surfaces are registered as no-grind zones, and the cell runs enclosed with extraction for aluminum chips and grinding dust.
| आइटम | संरचना |
|---|---|
| कार्यखंड | एल्यूमीनियम मिश्र धातु सिलेंडर ब्लॉक स्कर्ट फ्रेम |
| आम आकार | लगभग 400–600 × 250–400 × 80–180 मिमी, मॉडल के आधार पर |
| मुख्य प्रक्रिया | रोबोटिक डेबरींग और ग्राइंडिंग |
| सहायित प्रक्रिया | किनारों को गोल करना, फ्लैश हटाना, स्थानीय सतह की सफाई |
| रोबोट | छह-अक्षीय औद्योगिक रोबोट |
| उपकरण निर्माण | घर्षक ग्राइंडिंग उपकरण, लचीला डेबरींग उपकरण, चैम्फरिंग उपकरण, छोटा ग्राइंडिंग हेड |
| फिक्स्चर | समर्पित सिलेंडर ब्लॉक स्कर्ट फ्रेम सपोर्ट फिक्स्चर |
| सुरक्षा रणनीति | संरक्षित माउंटिंग सतहें, सीलिंग सतहें, सटीक छेद और बेयरिंग-संबंधित इंटरफेस |
| धूल नियंत्रण | एल्यूमिनियम धूल संग्रहण के साथ बंद सेल |
What Improves After the Switch
With the frame divided into programmed zones, every window edge gets the same pass sequence as the outer contour, and the hidden rib intersections are visited in a fixed order instead of being found by eye. Force stays within limits set for the alloy, so the surfaces around the protected zones stay clean, and the operator role narrows to loading, inspection and tool changes.
The enclosure also keeps aluminum chips and grinding dust inside the workstation rather than spread around the surrounding area.
| परिणाम क्षेत्र | सुधार |
|---|---|
| आकृति गुणवत्ता | बाहरी फ्रेम और अनियमित परिधि पर अधिक स्थिर सफाई |
| खिड़की के किनारे की बर्-हटाई | बड़े आंतरिक उद्घाटनों के आसपास बेहतर सुसंगतता |
| छिद्र किनारे का उपचार | माउंटिंग होल्स और बॉस किनारों के आसपास दोहराया जाने वाला डेबरींग |
| रिब संक्रमण फिनिशिंग | पसलियों की जड़ों और गहरे हिस्सों में कम छूटे हुए बर् |
| गेट / पार्टिंग लाइन की सफाई | बार-बार दोष वाले क्षेत्रों के लिए समर्पित टूल पथ |
| सतह संरक्षण | माउंटिंग, सीलिंग और सटीक सतहों को नुकसान का कम जोखिम |
| श्रम में कमी | दोहराए जाने वाले मैनुअल डेबरींग और ग्राइंडिंग के कार्यभार में कमी |
| उत्पादन स्थिरता | दोहराए जाने वाले सिलेंडर ब्लॉक स्कर्ट फ्रेम बैचों के लिए सहेजे गए प्रोग्राम |
| कार्यशाला का वातावरण | बंद एल्यूमिनियम धूल संग्रहण के साथ स्वच्छ फिनिशिंग क्षेत्र |
रोबोटिक ग्राइंडिंग प्रस्ताव के लिए आवश्यक जानकारी
आपके एल्यूमिनियम मिश्र धातु सिलेंडर ब्लॉक स्कर्ट फ्रेम के लिए उपयुक्त रोबोटिक डेबरींग और ग्राइंडिंग सेल की सिफारिश करने के लिए, हमें आमतौर पर भाग का ड्रॉइंग, सामग्री ग्रेड, कास्टिंग वजन, बर्स की तस्वीरें, फ्लैश, पार्टिंग लाइन्स या गेट अवशेष, आवश्यक डेबरींग क्षेत्र, संरक्षित सतहें, वर्तमान मैनुअल चक्र समय और वार्षिक उत्पादन मात्रा की आवश्यकता होती है।.
This information lets our team verify clamping points, arm access, abrasive selection and extraction design before drafting a proposal. For aluminum engine structural castings, the decisive inputs are which areas need material removal and which mounting, sealing or precision interfaces must stay protected.
अक्सर पूछे जाने वाले प्रश्न
Q1: Is this workpiece a cylinder block skirt frame?
Yes. With a large open-frame layout, internal windows, mounting holes, reinforced ribs and bosses, the workpiece fits the description of an aluminum alloy cylinder block skirt frame. It has typical features such as a large open-frame layout, multiple internal windows, mounting holes, reinforced ribs, bosses and irregular outer contours.
Q2: Why is robotic deburring suitable for this workpiece?
रोबोटिक डेबरींग उपयुक्त है क्योंकि वर्कपीस में कई दोहराए गए किनारे, छेद, खिड़की के उद्घाटन और रिब संक्रमण हैं। एक रोबोट स्थिर उपकरण मुद्रा और संपर्क दबाव के साथ प्रोग्राम किए गए मार्गों का अनुसरण कर सकता है, जो मैनुअल डेबरींग की तुलना में एकरूपता में सुधार करने में मदद करता है।.
Q3: What areas can the robot process on a cylinder block skirt frame?
रोबोट बाहरी रूपरेखा, आंतरिक खिड़की के किनारों, माउंटिंग होल के किनारों, बॉस सीमाओं, रिब जड़ों, गहरी गुहा संक्रमणों, गेट-कट क्षेत्रों और पार्टिंग लाइन स्थितियों को संसाधित कर सकता है। सटीक संसाधन क्षेत्रों की पुष्टि ड्राइंग और वास्तविक बर वितरण के अनुसार करनी चाहिए।.
Q4: Does this aluminum alloy part require polishing?
No. As a structural engine casting, the skirt frame needs clean edges and undamaged functional surfaces; a deburred, technically finished surface meets the requirement.
Q5: How are protected surfaces controlled during grinding?
संरक्षित सतहों को फिक्स्चर की स्थिति निर्धारण, रोबोट मार्ग नियोजन और प्रोग्राम में नो-ग्राइंड ज़ोन के माध्यम से नियंत्रित किया जाता है। माउंटिंग सतहें, सीलिंग सतहें, बेयरिंग-संबंधित इंटरफेस और सटीक छेद क्षति के जोखिम को कम करने के लिए ग्राइंडिंग पथों से बाहर रखे जाते हैं।.
Q6: Can one robotic cell handle similar skirt frame models?
Yes. One robotic cell can often handle similar cylinder block skirt frame models if the fixture, robot reach and tool system are designed for part variation. Switching models is then a matter of changing the fixture setup and recalling the stored program.
निष्कर्ष
Aluminum alloy cylinder block skirt frames have large open windows, long outer contours, mounting holes, bosses, ribs and recessed transitions, making manual deburring difficult to standardize. A robotic deburring and grinding solution helps manufacturers remove burrs, flash, parting lines and gate residues while improving finishing consistency and protecting key functional areas. The neighboring casting in the same engine lower-end family is covered in our engine bedplate side wall deburring solution.
यदि आपके सिलेंडर ब्लॉक स्कर्ट फ्रेम उत्पादन में अभी भी मैन्युअल विंडो किनारे की बर्-हटाने, छेद के किनारे की सफाई या बाहरी आकृति की ग्राइंडिंग पर निर्भरता है, हमसे संपर्क करें for a customized robotic solution. Similar engine structural casting projects are grouped in our ऑटोमोटिव और ईवी applications, with full cell specifications in the उपकरण catalog.