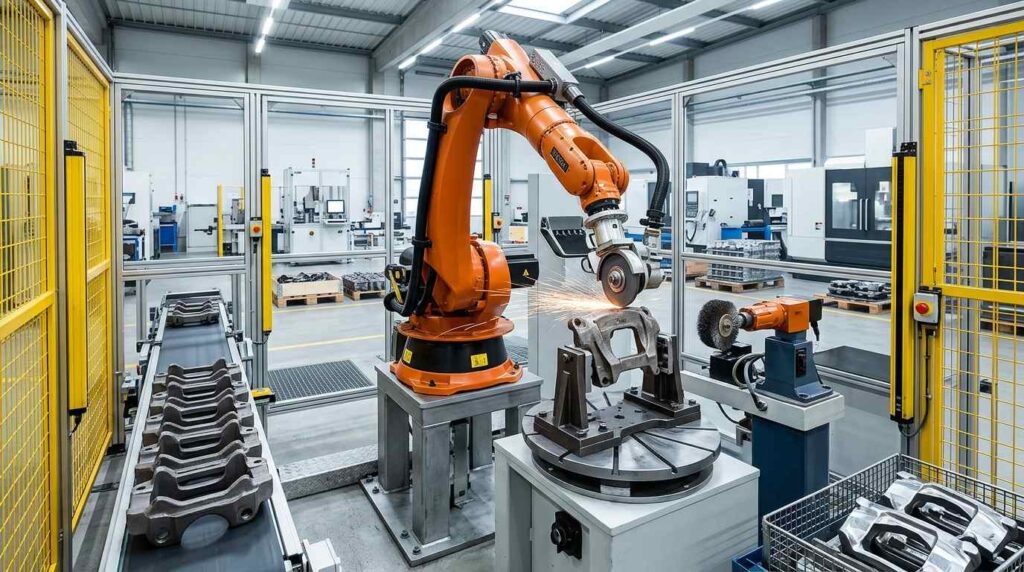
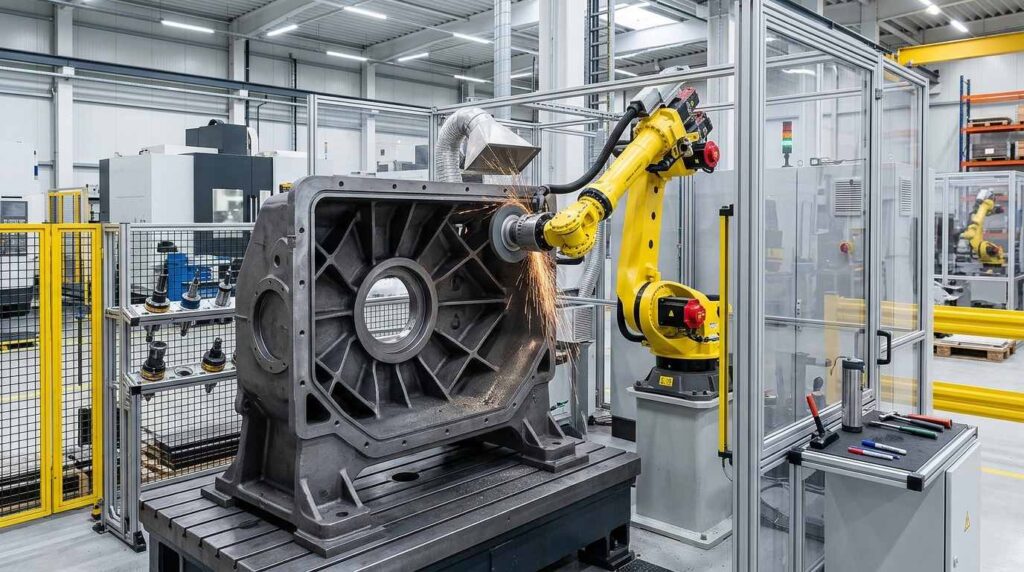
Aluminum alloy bearing ladder frames are structural casting components used in automotive engine lower-frame and crankshaft support systems. A typical part of this type has a ladder-like frame layout, multiple rectangular openings, cross beams, bearing support features, bolt holes, raised bosses and reinforced rib transitions, making post-casting deburring and local grinding more complex than on simple aluminum castings.
यह रोबोटिक डेबरींग और ग्राइंडिंग समाधान एल्यूमिनियम मिश्र धातु के बेयरिंग लैडर फ्रेम के लिए डिज़ाइन किया गया है, जिनका सामान्य आयाम इंजन प्लेटफ़ॉर्म के आधार पर लगभग 400–650 मिमी लंबाई का होता है। यह फ्रेम रेलों, बेयरिंग सपोर्ट किनारों, आयताकार खिड़कियों, बोल्ट होल्स, क्रॉस-बीम ट्रांज़िशन्स और स्थानीय रिब क्षेत्रों से बर्स, फ्लैश, पार्टिंग लाइन अवशेष, गेट-कट निशान और तीखे किनारों को हटाने में मदद करता है, साथ ही फिनिशिंग की एकरूपता में सुधार करता है और मैनुअल ग्राइंडिंग के कार्यभार को कम करता है।.
What Is an Aluminum Alloy Bearing Ladder Frame?
An aluminum alloy bearing ladder frame is a cast structural component used in the lower section of an engine assembly. It usually supports crankshaft-bearing-related areas, reinforces the lower engine structure and connects with the cylinder block, oil pan or other powertrain components through precise mounting and sealing interfaces. Neighboring parts in the same lower-engine assembly, such as the casting in our engine lower frame edge deburring solution, follow similar finishing logic.

Viewed as a whole, the workpiece shows a typical ladder-type structure with long side rails, cross beams, rectangular window openings, multiple circular holes, raised bosses and bearing support zones. After casting and trimming, burrs, flash, sharp edges and local gate residues may remain around the windows, rail edges, bolt holes, cross-beam intersections and boss boundaries. If the terminology is new to you, our primer on what robotic deburring covers explains the tools and process basics. Finishing for this casting centers on robotic deburring, controlled local grinding and edge cleanup; a polished appearance plays no part in the requirement.
| आइटम | विवरण |
|---|---|
| कार्यखंड का नाम | एल्यूमिनियम मिश्र धातु बेयरिंग सीढ़ी फ्रेम |
| आम आकार | लगभग 400–650 × 250–400 × 80–180 मिमी, मॉडल के आधार पर |
| सामग्री | एल्यूमिनियम मिश्र धातु कास्टिंग |
| मुख्य प्रक्रिया | रोबोटिक डेबरींग और ग्राइंडिंग |
| सहायक प्रक्रियाएँ | किनारों को गोल करना, फ्लैश हटाना, स्थानीय सतह की सफाई |
| प्रमुख प्रसंस्करण क्षेत्र | लंबी फ्रेम रेलें, आयताकार खिड़की के किनारे, क्रॉस बीम, बियरिंग सपोर्ट किनारे, बोल्ट के छेद, बॉस की सीमाएँ, रिब संक्रमण, गेट-कट क्षेत्र |
| संरक्षित क्षेत्र | बेयरिंग समर्थन सतहें, माउंटिंग सतहें, सीलिंग रेल, सटीक छेद, मशीनीकृत फिटिंग इंटरफेस |
| अंतिम लक्ष्य | बेयरिंग-संबंधित और सीलिंग सतहों की सुरक्षा करते हुए बुर्र, फ्लैश, तीखे किनारों और स्थानीय अवशेषों को हटाएँ। |
एल्यूमिनियम मिश्र धातु बेयरिंग लैडर फ्रेम की सामान्य फिनिशिंग चुनौतियाँ
एल्यूमिनियम मिश्र धातु से बने बियरिंग लैडर फ्रेम को फिनिश करना कठिन होता है क्योंकि इसमें एक ही कास्टिंग में संरचनात्मक मजबूती वाले क्षेत्र और सटीकता-संबंधित इंटरफेस शामिल होते हैं। लंबे फ्रेम रेल और क्रॉस बीम कई आंतरिक और बाहरी किनारे बनाते हैं, जबकि आयताकार खिड़कियाँ और बोल्ट छेद पूरे भाग में बार-बार बुर के स्थान उत्पन्न करते हैं।.
मैनुअल प्रसंस्करण अस्थिर होता है क्योंकि ऑपरेटरों को लंबी रेल की डेबरींग, खिड़की के किनारों की सफाई, छेद के किनारों का उपचार और बॉसों के आसपास स्थानीय ग्राइंडिंग के बीच स्विच करना पड़ता है। बेयरिंग सपोर्ट क्षेत्र और सीलिंग रेलों को सावधानीपूर्वक संरक्षित किया जाना चाहिए, क्योंकि अत्यधिक ग्राइंडिंग बल या गलत उपकरण कोण उपकरण निशान, स्थानीय अधिक हटाव या कार्यात्मक इंटरफेस के पास क्षति पैदा कर सकता है।.
| सामान्य समस्या | विशिष्ट क्षेत्र | प्रभाव |
|---|---|---|
| कास्टिंग फ्लैश / पार्टिंग लाइन्स | लंबी फ्रेम रेलें, बाहरी परिधि, क्रॉस-बीम के किनारे | किनारों की स्थिरता और असेंबली तैयारी को प्रभावित करता है। |
| गेट अवशेष | फ्रेम बॉडी या रेल के सिरों के चारों ओर स्थानीय गेट-कट खंड | भारी स्थानीय सामग्री हटाने की आवश्यकता है। |
| तेज़ धारें | आयताकार खिड़कियाँ, बोल्ट के छेद, क्रॉस-बीम के उद्घाटन | हैंडलिंग और असेंबली में जोखिम उत्पन्न करता है |
| शेष बुर्र | पसलियों की जड़ें, बॉस की सीमाएँ, रेल के चौराहे | अस्थिर फिनिशिंग गुणवत्ता के कारण |
| मैनुअल भिन्नता | दोहराए गए खिड़की किनारे और छेद समूह | ऑपरेटरों के बीच असंगत परिणामों का कारण बनता है |
| संवेदनशील कार्यात्मक क्षेत्र | बेयरिंग समर्थन सतहें, सीलिंग रेल, माउंटिंग सतहें, सटीक छेद | मैनुअल ग्राइंडिंग के दौरान क्षति का जोखिम |
एल्यूमीनियम मिश्र धातु बेयरिंग लैडर फ्रेम के लिए रोबोटिक डेबरींग और ग्राइंडिंग प्रक्रिया
A robotic deburring and grinding cell for aluminum alloy bearing ladder frames should be designed around frame rigidity, tool reach, force control and protected-zone management, and the machines in our 6-axis deburring equipment line are a common starting point for this class of workpiece. The process must remove burrs and flash from rails, windows, holes and cross beams while avoiding contact with bearing support surfaces, sealing rails and machined interfaces.

लगभग 400–650 मिमी लंबाई वाले बेयरिंग लैडर फ्रेम के लिए, इस प्रक्रिया में आमतौर पर लोडिंग, प्रोग्राम चयन, संरक्षित क्षेत्र की पुष्टि, रेल कंटूर ग्राइंडिंग, विंडो किनारे की डेबरींग, बेयरिंग सपोर्ट किनारे की सफाई, रिब ट्रांज़िशन फिनिशिंग, निरीक्षण और अनलोडिंग शामिल होती है। दोष के प्रकार के अनुसार विभिन्न उपकरणों का उपयोग किया जा सकता है, जिनमें लचीले डेबरींग उपकरण, घर्षण ग्राइंडिंग उपकरण, चैम्फरिंग उपकरण और छोटे ग्राइंडिंग हेड शामिल हैं।.
| चरण | प्रक्रिया | उद्देश्य | उपकरण / प्रणाली |
|---|---|---|---|
| 1 | लोडिंग और स्थिति निर्धारण | स्थिर प्रसंस्करण के लिए सीढ़ी फ्रेम को सुरक्षित करें। | समर्पित फिक्स्चर |
| 2 | कार्यक्रम चयन | सही फ्रेम मॉडल और पथ मिलाएँ | एचएमआई / रोबोट प्रोग्राम |
| 3 | संरक्षित क्षेत्र पुष्टि | बेयरिंग, सीलिंग और माउंटिंग नो-ग्राइंड ज़ोन परिभाषित करें | फिक्सचर लॉजिक / प्रोग्राम सेटिंग |
| 4 | फ्रेम रेल और बाहरी आकृति ग्राइंडिंग | लंबी रेलों से फ्लैश और पार्टिंग लाइन के अवशेष हटाएँ। | घर्षक ग्राइंडिंग उपकरण |
| 5 | आयताकार खिड़की के किनारे की बर्-हटाई | आंतरिक फ्रेम के उद्घाटनों से बर हटाएँ | लचीला डेबरींग उपकरण |
| 6 | बेयरिंग सपोर्ट और बॉस एज उपचार | बेयरिंग सपोर्ट और बॉस के आसपास स्थानीय किनारों को संसाधित करें। | चैम्फरिंग टूल / डेबरींग स्पिंडल |
| 7 | क्रॉस-बीम और रिब संक्रमण फिनिशिंग | बीम के संधि बिंदुओं और रिब की जड़ों से बर् को साफ करें। | छोटा ग्राइंडिंग हेड / अनुपालक उपकरण |
| 8 | गेट अवशेष स्थानीय पिसाई | मोटे स्थानीय कास्टिंग अवशेष हटाएँ | स्टॉक-हटाने ग्राइंडिंग उपकरण |
| 9 | गुणवत्ता निरीक्षण | बर् रिमूवल और संरक्षित कार्यात्मक क्षेत्रों की जाँच करें | मैनुअल या दृश्य निरीक्षण |
| 10 | अनलोडिंग और सफाई | एल्यूमीनियम कण हटाएँ और भाग को स्थानांतरित करें। | हवा से फूंकना / वैक्यूम सफाई |
चरण 1: लोडिंग और स्थिति निर्धारण
एल्यूमीनियम मिश्र धातु से बने बेयरिंग लैडर फ्रेम को एक समर्पित फिक्स्चर में लोड किया जाता है, जो कास्टिंग को स्थिर गैर-कार्यात्मक क्षेत्रों से सहारा देता है। चूंकि वर्कपीस में लंबी रेलें, क्रॉस बीम और कई उद्घाटन हैं, इसलिए डेबुर्रिंग और ग्राइंडिंग के दौरान कंपन को रोकने के लिए फिक्स्चर की कठोरता महत्वपूर्ण है।.
फिक्स्चर को बियरिंग लैडर फ्रेम को दोहराए जाने योग्य स्थिति में बनाए रखना चाहिए, साथ ही बाहरी रेलों, खिड़की के किनारों, बोल्ट होल्स और बीम संक्रमणों तक पहुंच की अनुमति देनी चाहिए। उचित स्थिति निर्धारण रोबोट को बियरिंग सपोर्ट सतहों और सीलिंग इंटरफेस से सुरक्षित दूरी बनाए रखने में भी मदद करता है।.
चरण 2: कार्यक्रम चयन
कार्यखंड को क्लैंप करने के बाद, ऑपरेटर एचएमआई के माध्यम से संबंधित रोबोट प्रोग्राम का चयन करता है। यह तब उपयोगी होता है जब एक रोबोटिक सेल समान लैडर फ्रेम मॉडलों को विभिन्न विंडो लेआउट, बोल्ट पैटर्न या बेयरिंग सपोर्ट संरचनाओं के साथ संभालती है।.
चयनित प्रोग्राम प्रसंस्करण अनुक्रम, रोबोट की मुद्रा, उपकरण का प्रकार, फीड दर, संपर्क बल और संरक्षित क्षेत्रों को परिभाषित करता है। सहेजे गए प्रोग्राम दोहराए गए बैचों को अधिक स्थिर बनाते हैं और मैनुअल ऑपरेटर के निर्णय पर निर्भरता कम करते हैं।.
चरण 3: संरक्षित क्षेत्र की पुष्टि
ग्राइंडिंग शुरू होने से पहले, सिस्टम नो-ग्राइंड क्षेत्रों की पुष्टि करता है। बेयरिंग लैडर फ्रेम के लिए, संरक्षित क्षेत्रों में आमतौर पर बेयरिंग समर्थन सतहें, सीलिंग रेल, माउंटिंग सतहें, मशीनीकृत पैड, सटीक छेद और फिटिंग इंटरफेस शामिल होते हैं।.
यह कदम सामान्य एल्यूमीनियम कास्टिंग की तुलना में बेयरिंग लैडर फ्रेमों पर अधिक महत्वपूर्ण है क्योंकि बुर-प्रवण किनारे सटीक संरचनाओं के पास हो सकते हैं। रोबोट को किनारे की सीमा से बुर हटाते समय घर्षणकारी उपकरणों को कार्यात्मक बेयरिंग और सीलिंग सतहों से दूर रखना चाहिए।.
चरण 4: फ्रेम रेल और बाहरी रूपरेखा ग्राइंडिंग
रोबोट लंबी साइड रेलों और बाहरी आकृति को संसाधित करता है, जहाँ कास्टिंग फ्लैश, ट्रिमिंग निशान और पार्टिंग लाइन अवशेष आम तौर पर दिखाई देते हैं। ये क्षेत्र अक्सर फ्रेम की लंबाई के साथ चलते हैं और इनमें सीधे खंड, कोने के संक्रमण और स्थानीय उभार शामिल हो सकते हैं।.
एक घर्षण ग्राइंडिंग उपकरण प्रोग्रामित रेल आकृति का अनुसरण कर सकता है और उभरे हुए दोषों को हटा सकता है। एल्यूमीनियम मिश्र धातु के कास्टिंग्स के लिए, सतह पर फैलाव, गहरे उपकरण निशान या अनावश्यक सामग्री हटान से बचने के लिए ग्राइंडिंग की गहराई और संपर्क दबाव को नियंत्रित किया जाना चाहिए।.
चरण 5: आयताकार खिड़की के किनारे की डेबरींग
आयताकार उद्घाटन बियरिंग लैडर फ्रेम पर प्रमुख प्रसंस्करण क्षेत्र हैं। खिड़की की परिधि के आसपास, विशेष रूप से कोनों और क्रॉस-बीम के संधि बिंदुओं पर, बुर्र और तीखे किनारे बने रह सकते हैं।.
एक लचीला डेबरींग उपकरण खिड़की के किनारे के उपचार के लिए उपयुक्त है क्योंकि यह आंतरिक किनारे की प्रोफ़ाइल का अनुसरण करते हुए मामूली ढलाई भिन्नताओं के अनुकूल हो सकता है। रोबोट को प्रत्येक खिड़की पर एक स्थिर दृष्टिकोण कोण के साथ प्रक्रिया करनी चाहिए ताकि खिड़की की ज्यामिति को बदले बिना किनारों को समान रूप से गोल किया जा सके।.
चरण 6: बेयरिंग सपोर्ट और बॉस एज उपचार
बेयरिंग-संबंधित समर्थन सुविधाएँ और उभरे हुए उभारों के आसपास छेदों, वृत्ताकार सीमाओं और स्थानीय संक्रमणों के किनारों पर छोटे बुर्र हो सकते हैं। इन बुर्रों को हटाया जाना चाहिए, लेकिन आस-पास की कार्यात्मक सतहों को सुरक्षित रखना आवश्यक है।.
एक चेम्फरिंग उपकरण, डेबरींग स्पिंडल या छोटा घर्षण उपकरण नियंत्रित स्थानीय उपचार के लिए उपयोग किया जा सकता है। रोबोट प्रत्येक बॉस या समर्थन सुविधा के चारों ओर किनारे की सीमा को संसाधित करता है, जबकि बेयरिंग सतहों और सटीक इंटरफेसों को उपकरण पथ से बाहर रखता है।.
चरण 7: क्रॉस-बीम और रिब संक्रमण का अंतिम परिष्करण
क्रॉस बीम और सुदृढ़ित रिब्स कई संधि बिंदु बनाते हैं जहाँ कास्टिंग के बाद बर्स रह सकते हैं। ये क्षेत्र अक्सर मैन्युअल रूप से पहुँचने में कठिन होते हैं क्योंकि रेलों, बीमों और आंतरिक कोनों के बीच टूल का कोण बार-बार बदलता रहता है।.

एक छोटा ग्राइंडिंग हेड या अनुकूलनीय डेबरींग उपकरण रिब रूट्स, बीम इंटरसेक्शन्स और गहरे संक्रमणों को संसाधित कर सकता है। रोबोट सीढ़ीदार फ्रेम को कई स्थानीय क्षेत्रों में विभाजित कर सकता है और प्रत्येक संक्रमण को दोहराए जाने योग्य मुद्रा के साथ पूरा कर सकता है।.
चरण 8: गेट अवशेष का स्थानीय पिसाई
कुछ गेट-कट क्षेत्रों में साधारण बर्स या फ्लैश की तुलना में अधिक मोटी सामग्री हो सकती है। इन क्षेत्रों में हल्के किनारे की बर्निंग के बजाय स्थानीय ग्राइंडिंग की आवश्यकता होती है।.
रोबोट नियंत्रित फीड गति और दबाव वाला एक समर्पित स्टॉक-हटाने का उपकरण उपयोग कर सकता है। गेट अवशेषों को हटाने को सामान्य डेबरींग से अलग करने से साफ फ्रेम रेलों और संरक्षित कार्यात्मक क्षेत्रों पर अनावश्यक ग्राइंडिंग से बचाव होता है।.
चरण 9: गुणवत्ता निरीक्षण
After robotic processing, operators inspect the long rails, rectangular windows, bolt holes, bearing support edges, boss boundaries, rib transitions and gate-cut areas. The check verifies that every window edge, rail and hole boundary is burr-free and that no functional surface has been touched.
Touch checks, go/no-go gauges and camera-based systems can supplement visual examination, depending on what the production line requires. Inspection feedback can also help optimize path compensation and tool replacement intervals.
चरण 10: अनलोडिंग और सफाई
निरीक्षण के बाद, बियरिंग लैडर फ्रेम को अनलोड करके अगली प्रक्रिया में स्थानांतरित किया जाता है। खिड़कियों, छेदों और पसलियों के संधिस्थलों से एल्यूमिनियम की चिप्स, महीन धूल और अवशिष्ट कण हटाए जाने चाहिए।.
एल्यूमीनियम धूल और चिप संग्रहण सुविधा वाली एक बंद रोबोटिक सेल की सिफारिश की जाती है। यह एक स्वच्छ फिनिशिंग वातावरण बनाने में मदद करता है और ऑपरेटर के दोहराए जाने वाले डेबरींग और ग्राइंडिंग कार्यों के प्रत्यक्ष संपर्क को कम करता है।.
मशीनीकरण की कठिनाइयाँ और समाधान
| चुनौती | कारण | रोबोटिक समाधान |
|---|---|---|
| लॉन्ग रेल फ्लैश | फ्रेम रेल लंबी विभाजन रेखा और ट्रिमिंग क्षेत्र बनाते हैं। | प्रोग्राम किया गया रेल आकृति ग्राइंडिंग पथ |
| आयताकार खिड़की के बुर्र | आंतरिक उद्घाटन बार-बार तीखे किनारों वाली सीमाएँ बनाते हैं। | विंडो प्रोफाइल के साथ लचीला डेबरींग |
| बेयरिंग क्षेत्र संरक्षण | बेयरिंग के समर्थन और सील सतहों को छूना नहीं चाहिए। | बिना कटाई वाले क्षेत्र और नियंत्रित स्थानीय मार्ग |
| क्रॉस-बीम संमिलन | बीम और रिब के संधिस्थल संकीर्ण बुर स्थान बनाते हैं। | स्थानीय समापन रूटीन के साथ छोटे उपकरणों की पहुँच |
| गेट अवशेष निष्कासन | गेट-कट क्षेत्रों में अधिक मोटा अवशिष्ट स्टॉक होता है। | समर्पित स्थानीय पिसाई मार्ग |
| एल्यूमिनियम सतह संवेदनशीलता | अल्युमिनियम मिश्र धातु पर अत्यधिक दबाव से निशान लगाया जा सकता है। | नियंत्रित बल, उपयुक्त घर्षक उपकरण और अनुपालन |
कठिनाई 1: लंबी रेल फ्लैश और विभाजन रेखा नियंत्रण
बेयरिंग लैडर फ्रेम में लंबे पार्श्व रेल और बाहरी आकृति होती है जहाँ फ्लैश और पार्टिंग लाइन के अवशेष लगातार दिखाई दे सकते हैं। इन लंबे किनारों पर मैनुअल ग्राइंडिंग करने से किनारों का आकार असंगत हो सकता है और सतह पर असमान निशान बन सकते हैं।.
समाधान यह है कि प्रोग्राम किया गया रेल कंटूर ग्राइंडिंग पथ उपयोग किया जाए। इससे रोबोट लगातार टूल संपर्क बनाए रखते हुए रेल की ज्यामिति का अनुसरण कर सकता है और बार-बार किनारों पर उठे हुए कास्टिंग दोषों को हटा सकता है।.
कठिनाई 2: आयताकार खिड़की के किनारे की बर्स
कई आयताकार खिड़कियाँ लंबी आंतरिक किनारों की सीमाएँ और कोने के संक्रमण उत्पन्न करती हैं। बर्स सीधे खिड़की किनारों और आंतरिक कोनों दोनों पर रह सकते हैं, जिससे मैनुअल डेबरींग समय-साध्य और अस्थिर हो जाता है।.
समाधान प्रत्येक विंडो प्रोफ़ाइल के साथ लचीला रोबोटिक डेबरींग का उपयोग करना है। रोबोट नियंत्रित दबाव के साथ किनारे तक पहुँच सकता है और प्रत्येक उद्घाटन के लिए उसी मार्ग को दोहरा सकता है, जिससे पूरे सीढ़ी फ्रेम में एकरूपता में सुधार होता है।.
कठिनाई 3: बियरिंग सपोर्ट किनारे की सुरक्षा
बेयरिंग लैडर फ्रेम में अक्सर क्रैंकशाफ्ट सपोर्ट या निचली इंजन असेंबली से संबंधित सतहें और इंटरफेस शामिल होते हैं। इन कार्यात्मक क्षेत्रों को ग्राइंडिंग के दौरान क्षतिग्रस्त नहीं किया जाना चाहिए।.
समाधान यह है कि बियरिंग सपोर्ट सतहों, सीलिंग रेलों और सटीक इंटरफेसों को संरक्षित क्षेत्रों के रूप में परिभाषित किया जाए। रोबोट आसन्न किनारों से बर्स हटाता है लेकिन टूल पथ को महत्वपूर्ण क्षेत्रों के बाहर रखता है।.
कठिनाई 4: क्रॉस-बीम और रिब संक्रमण बर्स
क्रॉस बीम और रिब्स संरचनात्मक कठोरता में सुधार करते हैं, लेकिन ये संकरे चौराहे और गहरे क्षेत्र भी बनाते हैं जहाँ बर्स रह सकते हैं। इन क्षेत्रों को हाथ से साफ करना बिना टूल के कोण को बार-बार बदले मुश्किल होता है।.
समाधान यह है कि एक छोटे ग्राइंडिंग हेड या अनुकूलनीय डेबरींग उपकरण का उपयोग किया जाए। रोबोट बीम और रिब संरचना को स्थानीय फिनिशिंग क्षेत्रों में विभाजित करता है और प्रत्येक संक्रमण को स्थिर मुद्रा के साथ संसाधित करता है।.
कठिनाई 5: स्थानीय गेट अवशेष हटाना
गेट-कट क्षेत्रों में सामान्य बर्रों की तुलना में अधिक मोटी अवशिष्ट सामग्री हो सकती है। यदि इन क्षेत्रों को केवल हल्के डेबरिंग उपकरण से संसाधित किया जाए, तो अवशेष रह सकते हैं; यदि इन्हें हाथ से अत्यधिक ग्राइंड किया जाए, तो आस-पास की सतहें क्षतिग्रस्त हो सकती हैं।.
समाधान यह है कि गेट अवशेषों के लिए एक समर्पित स्थानीय ग्राइंडिंग रूटीन का उपयोग किया जाए। रोबोट केवल प्रभावित क्षेत्र पर सही उपकरण, फीड दर और संपर्क बल लागू करता है, जिससे आसपास की सतहें सुरक्षित रहती हैं।.
Application Scenario
Scenario Background
Consider a plant casting aluminum bearing ladder frames for engine lower-frame and crankshaft support applications. In a manual finishing loop, workers remove burrs, flash, gate residues and sharp edges from long rails, rectangular windows, bolt holes, bosses and cross-beam transitions by hand.
Once volumes climb, that handwork becomes hard to standardize: window edges and rib transitions end up under-processed on some shifts, while exposed rails get over-ground on others. This is the situation where a robotic deburring and grinding cell is typically introduced to stabilize consistency, cut manual workload and keep bearing-related interfaces safe.
तकनीकी चुनौतियाँ
The part presents long frame rails, multiple rectangular openings, cross beams, reinforced ribs, hole groups and bearing support features. Burrs sit across both long external edges and internal window edges, so several tool paths and tool angles are needed.
The core difficulty is balancing material removal against surface protection. Gate-cut areas call for stronger local grinding, while bearing support surfaces, sealing rails and precision holes must remain untouched.
समाधान
A cell built around this scenario combines a six-axis industrial robot, a dedicated ladder frame support fixture and a multi-tool finishing system: an abrasive grinding tool for long rail flash, a flexible deburring tool for window edges, a chamfering tool for bolt holes and bosses, and a small grinding head for beam intersections and rib roots.
Bearing support surfaces, sealing rails and machined interfaces are defined as protected zones in the robot program. The fixture holds the workpiece securely while leaving both external and internal edges reachable, and an enclosed cell with aluminum dust collection keeps chips and fine particles under control.
| आइटम | संरचना |
|---|---|
| कार्यखंड | एल्यूमिनियम मिश्र धातु बेयरिंग सीढ़ी फ्रेम |
| आम आकार | लगभग 400–650 × 250–400 × 80–180 मिमी, मॉडल के आधार पर |
| मुख्य प्रक्रिया | रोबोटिक डेबरींग और ग्राइंडिंग |
| सहायित प्रक्रिया | किनारों को गोल करना, फ्लैश हटाना, स्थानीय सतह की सफाई |
| रोबोट | छह-अक्षीय औद्योगिक रोबोट |
| उपकरण निर्माण | घर्षक ग्राइंडिंग उपकरण, लचीला डेबरींग उपकरण, चैम्फरिंग उपकरण, छोटा ग्राइंडिंग हेड, स्टॉक-रिमूवल उपकरण |
| फिक्स्चर | समर्पित बीयरिंग सीढ़ी फ्रेम सपोर्ट फिक्स्चर |
| सुरक्षा रणनीति | संरक्षित बेयरिंग समर्थन सतहें, सीलिंग रेल, माउंटिंग सतहें और सटीक छेद |
| धूल नियंत्रण | एल्यूमिनियम धूल और चिप संग्रहण के साथ बंद सेल |
अमल के परिणाम
The robotic cell took over repetitive deburring and grinding work on long frame rails, rectangular windows, bolt holes, boss edges, beam intersections and gate-cut areas. The operator’s role shifts to loading, unloading, inspection and tool maintenance, so repetitive grinding intensity drops and batch-to-batch results stay consistent.
संलग्न वर्कस्टेशन ने एल्यूमीनियम कास्टिंग फिनिशिंग के दौरान चिप और धूल नियंत्रण में भी सुधार किया। वर्कपीस के चारों ओर खुले मैनुअल ग्राइंडिंग के बजाय, एल्यूमीनियम कण सेल के अंदर एकत्रित हुए, जिससे उत्पादन क्षेत्र अधिक स्वच्छ और नियंत्रित बन गया।.
| परिणाम क्षेत्र | सुधार |
|---|---|
| रेल एज गुणवत्ता | लंबी फ्रेम रेलों के साथ अधिक स्थिर सफाई |
| खिड़की के किनारे की बर्-हटाई | आयताकार उद्घाटनों के आसपास बेहतर सुसंगतता |
| बेयरिंग क्षेत्र संरक्षण | बेयरिंग समर्थन और सीलिंग सतहों को नुकसान का कम जोखिम |
| होल और बॉस उपचार | छेदों और उभरे हुए उभारों के चारों ओर दोहराई जा सकने वाली किनारों की सफाई |
| रिब संक्रमण फिनिशिंग | बीम और रिब के संधि बिंदुओं पर छूटी हुई बर् की संख्या में कमी |
| गेट अवशेष सफाई | मोटे कास्टिंग अवशेषों के लिए समर्पित स्थानीय मार्ग |
| श्रम में कमी | दोहराए जाने वाले मैनुअल डेबरींग और ग्राइंडिंग के कार्यभार में कमी |
| उत्पादन स्थिरता | बार-बार आने वाले लैडर फ्रेम बैचों के लिए सहेजे गए प्रोग्राम |
| कार्यशाला का वातावरण | बंद एल्यूमिनियम धूल संग्रहण के साथ स्वच्छ फिनिशिंग क्षेत्र |
रोबोटिक ग्राइंडिंग प्रस्ताव के लिए आवश्यक जानकारी
आपके एल्यूमिनियम मिश्र धातु बेयरिंग लैडर फ्रेम के लिए उपयुक्त रोबोटिक डेबरींग और ग्राइंडिंग सेल की सिफारिश करने के लिए, हमें आमतौर पर भाग का ड्रॉइंग, सामग्री ग्रेड, कास्टिंग वजन, बर्स, फ्लैश, पार्टिंग लाइन्स या गेट अवशेषों की तस्वीरें, आवश्यक प्रसंस्करण क्षेत्र, संरक्षित बेयरिंग या सीलिंग सतहें, वर्तमान मैनुअल ग्राइंडिंग चक्र समय और वार्षिक उत्पादन मात्रा की आवश्यकता होती है।.
With this information, our engineers can judge fixture concept, robot reach, tool choice, extraction layout and overall process feasibility. For bearing ladder frame castings, it is especially important to identify which areas require material removal and which bearing support, sealing or precision interfaces must be protected during robotic finishing.
अक्सर पूछे जाने वाले प्रश्न
Q1: Is this workpiece a bearing ladder frame?
Yes. The workpiece discussed here is an aluminum alloy bearing ladder frame, with long frame rails, cross beams, rectangular window openings, bolt holes, bosses and bearing-related support areas.
Q2: Why is robotic deburring and grinding suitable for this workpiece?
रोबोटिक डेबरींग और ग्राइंडिंग उपयुक्त हैं क्योंकि भाग में बार-बार रेल, खिड़कियाँ, छेद और बीम के संयोग हैं। एक रोबोट स्थिर उपकरण संपर्क के साथ प्रोग्रामित मार्गों का अनुसरण कर सकता है, जिससे मैनुअल संचालन की तुलना में एकरूपता में सुधार होता है।.
Q3: What areas can the robot process on a bearing ladder frame?
रोबोट लंबे फ्रेम रेल, आयताकार खिड़की के किनारे, बोल्ट छेद, बॉस सीमाएँ, रिब रूट, क्रॉस-बीम संधि, गेट-कट क्षेत्र और पार्टिंग लाइन की स्थिति को संसाधित कर सकता है। सटीक क्षेत्रों की पुष्टि ड्राइंग और वास्तविक बर वितरण के अनुसार करनी चाहिए।.
Q4: Does this aluminum alloy ladder frame require polishing?
अधिकांश मामलों में, इस भाग को सजावटी पॉलिशिंग की आवश्यकता नहीं होती। मुख्य आवश्यकता बुर्र हटाना, स्थानीय ग्राइंडिंग, फ्लैश हटाना और किनारों को गोल करना है। इसका उद्देश्य बुर्र और तेज किनारों को हटाना है, साथ ही कार्यात्मक सतहों की रक्षा करना।.
Q5: How are bearing support and sealing surfaces protected?
संरक्षित सतहों को फिक्स्चर की स्थिति निर्धारण, रोबोट मार्ग नियोजन और प्रोग्राम में नो-ग्राइंड ज़ोन के माध्यम से नियंत्रित किया जाता है। बियरिंग समर्थन सतहें, सीलिंग रेल, सटीक छेद और मशीनीकृत इंटरफेस ग्राइंडिंग पथों से बाहर रखे गए हैं।.
Q6: Can one robotic cell handle similar ladder frame models?
Yes. One robotic cell can often handle similar aluminum alloy bearing ladder frame models if the fixture, robot reach and tooling are designed for part variation. Each frame number can keep its own stored program, so switching variants is a selection task rather than a reprogramming task.
निष्कर्ष
एल्यूमीनियम मिश्र धातु के बेयरिंग सीढ़ी फ्रेमों में लंबी रेलें, आयताकार उद्घाटन, क्रॉस बीम, बेयरिंग समर्थन सुविधाएँ, छेद और सुदृढ़ित संक्रमण होते हैं, जिससे मैनुअल डेबरींग और ग्राइंडिंग का मानकीकरण करना कठिन हो जाता है। एक रोबोटिक डेबरींग और ग्राइंडिंग समाधान निर्माताओं को बर्स, फ्लैश, गेट अवशेष और तीखे किनारों को हटाने में मदद करता है, साथ ही एकरूपता में सुधार करता है और बेयरिंग-संबंधित कार्यात्मक क्षेत्रों की रक्षा करता है।.
यदि आपके बियरिंग लैडर फ्रेम उत्पादन में अभी भी मैन्युअल रेल ग्राइंडिंग, विंडो एज डेबुरिंग या गेट अवशेष सफाई पर निर्भरता है, हमसे संपर्क करें for a customized robotic solution. To see how this equipment family fits automotive casting lines, browse our ऑटोमोटिव और ईवी applications or the full उपकरण range.