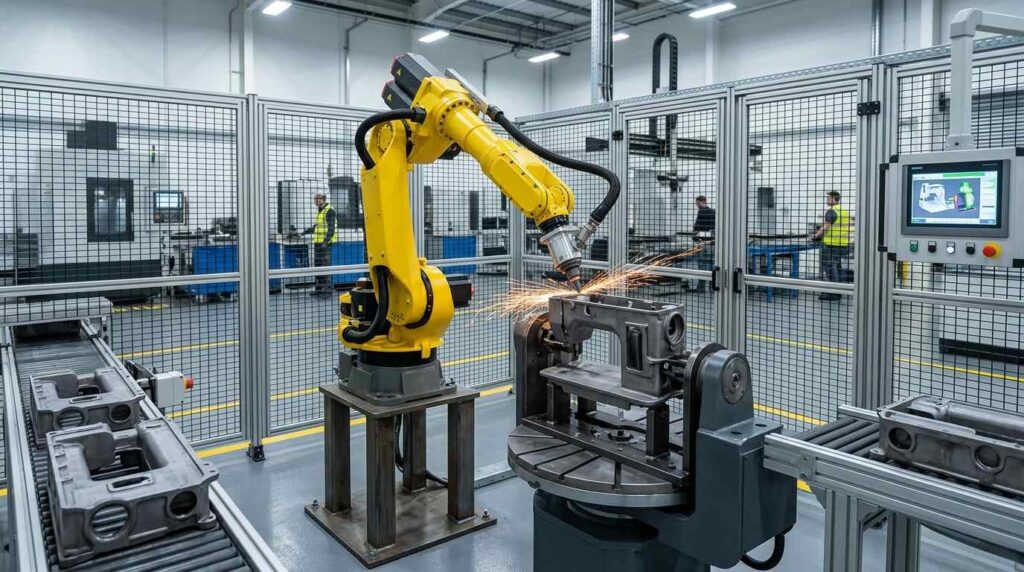

Aluminum alloy engine lower frames are structural casting components used in automotive engine lower assemblies, crankcase systems and powertrain support structures. In its common form, this part has a long lower-frame body, large internal openings, perimeter edges, sealing-area boundaries, multiple small holes, reinforced ribs and local pockets, making edge deburring more complex than on simple plate-like castings.
Данное роботизированное решение для удаления заусенцев с кромок предназначено для нижних рам двигателей из алюминиевого сплава, типовые размеры которых составляют около 450–700 мм в длину, в зависимости от модели двигателя. Оно позволяет удалять заусенцы, острые кромки, небольшие обломы и остатки обрезки с длинных периметральных кромок, оконных проемов, кромок отверстий, переходов ребер и границ, прилегающих к уплотнениям, одновременно улучшая однородность кромок и снижая трудозатраты на ручную зачистку.
What Is an Aluminum Alloy Engine Lower Frame?
Нижняя рама двигателя из алюминиевого сплава представляет собой литой несущий элемент, расположенный вокруг нижней части двигателя в сборе. Она обычно используется для усиления конструкции нижней части двигателя, соединения с окружающими узлами, а также для обеспечения интерфейсов крепления, герметизации или опоры для систем, связанных с двигателем.

Structurally, the workpiece follows a wide lower-frame layout with long edge boundaries, large internal windows, several holes, rib networks, pocket areas and contour lines near sealing or mounting regions. After casting and trimming, burrs and sharp edges may remain around the long perimeter, window openings, small holes, rib edges and cavity transitions. For this type of workpiece, the main finishing requirement is robotic edge deburring, edge rounding and local cleanup rather than heavy grinding or decorative polishing.
| Артикул | Подробности |
|---|---|
| Название заготовки | Нижняя рама двигателя из алюминиевого сплава |
| Типовой размер | Примерно 450–700 × 250–450 × 80–180 мм, в зависимости от модели |
| Материал | Литье из алюминиевых сплавов |
| Основной процесс | Роботизированная обработка кромок |
| Процессы с поддержкой | Скругление краев, удаление бликов, локальная очистка поверхности |
| Основные направления деятельности | Длинные края периметра, внутренние края окон, отверстия, края ребер, границы карманов, контуры, прилегающие к уплотнениям |
| Охраняемые территории | Уплотнительные поверхности, монтажные плоскости, прецизионные отверстия, обработанные опорные площадки, сопрягаемые поверхности |
| Финальный гол | Удаление острых кромок, заусенцев и небольших заусенцев при сохранении стабильного качества кромок и защите функциональных поверхностей |
Типичные проблемы при отделке нижней рамы двигателя из алюминиевого сплава
An aluminum alloy engine lower frame is challenging because its quality requirement is concentrated on many edge boundaries rather than one heavy grinding area; the machine categories suited to this duty are compared in our deburring machine types guide. Long perimeter edges, internal windows, small holes and rib transitions all require controlled edge deburring, but the tool must not touch nearby sealing surfaces or machined interfaces.
Ручная зачистка кромок может давать неравномерный результат, поскольку операторам приходится следовать длинным контурным линиям и часто менять положение тела при работе вокруг окон, отверстий и ребер. Некоторые кромки могут остаться острыми, в то время как другие — чрезмерно скругленными. В случае деталей из алюминиевых сплавов чрезмерное давление может также оставить видимые следы или привести к удалению материала вблизи важных уплотнительных или монтажных зон.
| Распространенная проблема | Конкретная область | Воздействие |
|---|---|---|
| Острые края | Длинный периметр, оконные проемы, отверстия | Создает риски, связанные с обращением и сборкой |
| Светная вспышка / Остатки обрезки | Внешний контур, края вырезов, локальные углубления | Влияет на однородность и внешний вид кромок |
| Остаточные заусенцы | Края ребер, отверстия, внутренние углы | Приводит к нестабильному качеству отделки |
| Скругление неровных краёв | Повторяющиеся длинные контуры и границы окон | Приводит к неравномерному ощущению и нестабильному качеству кромок |
| Ручное изменение | Множество мелких отверстий, длинные кромки и ребра | Дает разные результаты в зависимости от оператора |
| Зоны, требующие тщательной герметизации | Уплотнительные направляющие, монтажные поверхности, обработанные опорные площадки | Риск повреждения при ручной зачистке заусенцев |
Процесс роботизированной зачистки кромок нижней рамы двигателя из алюминиевого сплава
A robotic edge deburring cell for aluminum alloy engine lower frames should be designed around edge tracking, controlled tool compliance, fixture stability and protected-surface management. The goal is not heavy stock removal, but stable burr removal and controlled edge rounding along many long and local edge features. Dual-station layouts such as our 5-axis dual-station deburring equipment let one side be unloaded and reloaded while the other is finished.

Для нижних рам двигателя с типичными размерами длиной около 450–700 мм процесс обычно включает в себя загрузку, выбор программы, подтверждение защищенной зоны, удаление заусенцев по периметру, удаление заусенцев по краям окон, обработку краев отверстий, финишную обработку краев ребер и карманов, контроль качества и разгрузку. Гибкие инструменты для удаления заусенцев, инструменты для снятия фасок и небольшие инструменты для финишной обработки можно комбинировать в зависимости от типа кромки.
| Шаг | Процесс | Назначение | Инструмент / Система |
|---|---|---|---|
| 1 | Загрузка и позиционирование | Закрепите нижнюю раму для обеспечения устойчивого доступа к краю | Специализированное приспособление |
| 2 | Выбор программы | Сопоставьте правильную модель детали и контур кромки | Программа для интерфейса человека-машины / робота |
| 3 | Подтверждение статуса охраняемой территории | Определите зоны уплотнения, монтажа и прецизионные бесконтактные зоны | Логика работы оборудования / Настройка программы |
| 4 | Удаление заусенцев по длинному периметру | Удалите острые края и блики с внешнего контура | Гибкий инструмент для удаления заусенцев |
| 5 | Удаление заусенцев с внутреннего края окна | Обработка границ больших вырезов и окон | Инструмент для удаления заусенцев, соответствующий требованиям |
| 6 | Обработка кромок отверстий | Удалите заусенцы из небольших отверстий и монтажных проемов | Инструмент для снятия фасок / Шпиндель для удаления заусенцев |
| 7 | Обработка ребер и краев карманов | Очистить края ребер и углубленные переходы | Небольшая отделочная головка |
| 8 | Управление краями, прилегающими к уплотнению | Удаление заусенцев вблизи уплотнительных контуров без соприкосновения с уплотнительными поверхностями | Контролируемый маршрут / Зоны, запрещенные для шлифования |
| 9 | Контроль качества | Проверьте целостность границ и защищенные области | Ручной или визуальный осмотр |
| 10 | Разгрузка и очистка | Удалите стружку и переместите заготовку | Продувка воздухом / Вакуумная очистка |
Шаг 1: Загрузка и размещение
Нижняя рама двигателя из алюминиевого сплава устанавливается в специальное приспособление, которое фиксирует отливку, опираясь на устойчивые некритические участки. Поскольку заготовка имеет длинные кромки, большие проемы и относительно тонкие реберные конструкции, стабильное позиционирование имеет важное значение для обеспечения равномерного контакта по кромкам.
Зажимное устройство должно обеспечивать роботу доступ к периметру, краям окон, отверстиям и карманам без необходимости многократного перепозиционирования. Высокая точность позиционирования также способствует поддержанию безопасного расстояния от уплотняющих поверхностей и обработанных опорных площадок.
Шаг 2: Выбор программы
With the frame clamped, the right program for that casting is called up at the HMI. This matters when one cell runs several lower frame variants with different edge paths, hole layouts or rib patterns.
Выбранная программа определяет последовательность обработки кромок, угол наклона инструмента, скорость подачи, упругость инструмента и защищенные зоны. Сохраненные траектории позволяют поддерживать стабильное качество кромок при обработке повторяющихся партий.
Шаг 3: Подтверждение охраняемой территории
Перед началом удаления заусенцев система определяет, какие участки необходимо оставить нетронутыми. В случае нижней рамы двигателя к защищаемым поверхностям обычно относятся уплотнительные рельсы, обработанные опорные площадки, монтажные поверхности, прецизионные отверстия и сопрягаемые поверхности.
Этот этап имеет решающее значение, поскольку многие заусенцы расположены вблизи границ, прилегающих к уплотнительной поверхности. Робот должен очистить сам край, избегая при этом контакта с плоской уплотнительной поверхностью или обработанной опорной зоной.
Шаг 4: Удаление заусенцев по длинной кромке периметра
Длинная периметральная кромка является одной из основных зон обработки на нижней раме двигателя. После литья и черновой очистки вдоль внешнего контура могут оставаться небольшие заусенцы, остатки обрезки и острые кромки.
Гибкий инструмент для удаления заусенцев может повторять контур длинной кромки и обеспечивать контролируемое давление при контакте. Робот удаляет заусенцы и придаёт кромке более ровный вид, не изменяя общий профиль детали.
Шаг 5: Удаление заусенцев с внутреннего края окна
Большие внутренние окна и вырезы образуют длинные внутренние кромки. К этим участкам легко прикоснуться при манипуляциях, а наличие заусенцев может также повлиять на подготовку к сборке.
Гибкий инструмент для удаления заусенцев может повторять внутренний профиль окна и обрабатывать прямые кромки, угловые переходы и узкие участки. По сравнению с ручным удалением заусенцев робот способен поддерживать более стабильный угол наклона инструмента при обработке повторяющихся элементов окна.
Шаг 6: Обработка краев отверстия
Нижняя рама двигателя имеет множество мелких отверстий, монтажных отверстий и локальных прорезей. Заусенцы вокруг этих элементов могут затруднять вставку болтов, установку узла на место или последующий контроль.
Driven by the robot, a chamfering tool or spindle hits every hole opening with the same depth and angle, which keeps the bolt pattern uniform and cuts out manual rework.
Шаг 7: Обработка краев ребер и карманов
Края ребер и углубленные карманы — это участки, на которых могут оставаться мелкие заусенцы. Эти заусенцы часто остаются незамеченными при ручной обработке, поскольку эти элементы расположены между несущими ребрами или внутри границ карманов.
Небольшая финишная головка может достигать этих локальных кромок и удалять остаточные заусенцы. Робот может разделить раму на несколько локальных зон и обрабатывать кромки ребер и углублений, сохраняя стабильное положение.
Шаг 8: Контроль за уплотнением прилегающих кромок
Некоторые кромки находятся в непосредственной близости от контуров уплотнения или обработанных плоских поверхностей. Эти участки требуют более тщательного контроля траектории, чем обычные наружные кромки, поскольку инструмент не должен поцарапать или чрезмерно скруглить функциональную поверхность.
Робот использует контролируемую ориентацию инструмента и зоны, не подлежащие шлифованию, для удаления заусенцев исключительно по краевой границе. Это позволяет сохранить целостность уплотняющей поверхности при удалении острых краев и мелких заусенцев в прилегающих областях.
Шаг 9: Контроль качества
После роботизированной зачистки кромок операторы проводят осмотр периферийных кромок, внутренних окон, отверстий, кромок ребер, границ карманов и зон, прилегающих к уплотнениям. В ходе осмотра проверяется, что острые кромки были удалены, а защищенные поверхности остались чистыми и неповрежденными.

Визуальный контроль можно сочетать с ручной проверкой на ощупь, использованием калибров для измерения кромок образцов или контролем с помощью камеры в зависимости от производственных требований. Результаты контроля также могут использоваться для оптимизации траектории и контроля срока службы инструмента.
Шаг 10: Разгрузка и очистка
После проверки нижняя рама двигателя разгружается и передается на следующий этап производства. Из отверстий, углублений, прорезей и в области ребер необходимо удалить алюминиевую стружку и пыль.
Для удаления заусенцев с краёв алюминиевых заготовок рекомендуется использовать герметичную роботизированную ячейку с системой сбора стружки и пыли. Это позволяет уменьшить количество летящих частиц, повысить чистоту в рабочей зоне и снизить нагрузку на оператора, связанную с выполнением повторяющихся ручных операций по удалению заусенцев.
Проблемы при механической обработке и их решения
| Задача | Причина | Роботизированное решение |
|---|---|---|
| Согласованность по длинному периметру | Корпус с большой рамой обеспечивает длинные траектории движения по краям | Программируемое удаление заусенцев с использованием технологии следования за краем |
| Острые края внутренних окон | В больших отверстиях остаются заусенцы вдоль внутренних контуров | Траектория инструмента, обеспечивающая соблюдение контуров оконных профилей |
| Изменение формы края отверстия | При наличии множества мелких отверстий требуется повторная обработка кромок | Программа для снятия фасок или заусенцев на шпинделе |
| Защита уплотнительной зоны | Заусенцы на кромках могут располагаться в непосредственной близости от уплотняющих поверхностей | Зоны, не требующие прикосновения, и регулируемый угол наклона инструмента |
| Ребристые и карманные борки | Местные конструктивные особенности приводят к образованию скрытых заусенцев | Небольшой инструмент для финишной обработки и разделенные локальные зоны |
| Риск, связанный с удалением заусенцев с алюминия | Мягкий алюминий может быть поврежден или чрезмерно скруглен | Регулируемое давление и соответствующая податливость инструмента |
Проблема 1: Обеспечение стабильного качества длинных кромок
Нижняя рама двигателя имеет длинные периметральные кромки, которые трудно равномерно зачистить вручную. При ручной обработке некоторые участки могут остаться острыми, в то время как другие — будут чрезмерно скруглены.
Решением является использование запрограммированной траектории следования по кромке с гибким инструментом для снятия заусенцев. Робот обеспечивает стабильный контакт инструмента с поверхностью вдоль длинного контура, что позволяет повысить равномерность обработки кромок по всей длине рамы.
Задача 2: Удаление заусенцев с внутренних краев стекла
Крупные вырезы и окна образуют внутренние границы с прямыми участками, углами и узкими переходами. Если оператор не может поддерживать стабильный угол наклона инструмента, вокруг этих участков могут оставаться заусенцы.
Решением является использование траектории удаления заусенцев, повторяющей контур каждого оконного профиля. Робот движется по внутреннему контуру и удаляет острые кромки с контролируемым давлением.
Проблема 3: Повторное лечение открытых кариозных полостей
Деталь имеет множество мелких отверстий и монтажных прорезей. Каждое отверстие требует одинаковой обработки краёв, однако при ручной обработке фасок качество может варьироваться в зависимости от конкретного места.
Решением является использование инструмента для снятия фаски или шпинделя для удаления заусенцев в сочетании с повторяющимися циклами работы робота. Робот подходит к каждому отверстию под одинаковым углом и на одинаковую глубину, что повышает повторяемость.
Сложность 4: Удаление заусенцев вблизи границ уплотнения
Некоторые заусенцы расположены вблизи уплотнительных реек, границ прокладок или обработанных площадок. Эти участки являются чувствительными, поскольку царапины или чрезмерное снятие материала могут повлиять на герметичность или качество сборки.
Решение заключается в том, чтобы определить уплотняющие поверхности в качестве защищенных зон и контролировать положение инструмента вблизи границ кромки. Робот удаляет заусенцы с кромки, не касаясь при этом функциональной уплотняющей поверхности.
Сложность 5: Удаление локальных заусенцев и карманных заусенцев
Ребра и углубления образуют небольшие участки на кромках, которые легко упустить при ручной зачистке. Эти остаточные заусенцы могут казаться незначительными, но способны повлиять на качество обработки и результаты окончательного контроля.
Решением является использование небольшого инструмента для финишной обработки и разделение локальных элементов на отдельные зоны обработки. Робот обрабатывает каждую кромку ребра и границу углубления с повторяемым положением и контролируемым контактом.
Application Scenario
Scenario Background
Picture a casting line feeding aluminum engine lower frames into a manual finishing bench: workers walk each part around its long perimeter edges, internal windows, small holes, rib edges and pocket boundaries, knocking down sharp edges, light flash and burrs by hand.
As monthly output rises, that workflow gets harder to keep uniform: long edges stay sharp in places, and sealing-adjacent zones pick up tool marks. Plants in this position usually move the work to a robotic edge deburring cell to lock in edge consistency, ease the manual burden and protect functional surfaces.
Технические проблемы
The part brings long outer contours, large internal windows, dozens of small holes, reinforced ribs and local pocket features. Most defects are not heavy residues but repeated small burrs and sharp edges spread across many edge locations.
Edge consistency is the crux. The process must clean long and local edges while avoiding over-rounding, excessive removal or scratches near sealing surfaces and machined interfaces.
Решение
For this duty, the cell pairs a six-axis industrial robot with a dedicated lower-frame fixture and an edge-focused tool set: a flexible deburring tool for the long perimeter, a compliant tool for internal windows, a chamfering tool for small holes and a small finishing head for ribs and pocket edges.
Sealing surfaces, machined pads, mounting faces and precision holes sit inside no-touch zones, so the robot only works the edge boundaries with controlled tool angle and contact pressure. Chip and dust extraction inside the enclosure keeps the finishing area clean.
| Артикул | Конфигурация |
|---|---|
| Заготовка | Нижняя рама двигателя из алюминиевого сплава |
| Типовой размер | Примерно 450–700 × 250–450 × 80–180 мм, в зависимости от модели |
| Основной процесс | Роботизированная обработка кромок |
| Процесс с поддержкой | Скругление краев, удаление бликов, локальная очистка поверхности |
| Робот | Шестиосевой промышленный робот |
| Инструментарий | Гибкий инструмент для удаления заусенцев, упругий инструмент для удаления заусенцев, инструмент для снятия фасок, небольшая головка для чистовой обработки |
| Расписание | Специальное приспособление для крепления нижней рамы двигателя |
| Стратегия защиты | Защищенные уплотнительные поверхности, обработанные опорные площадки, монтажные поверхности и прецизионные отверстия |
| Борьба с запыленностью | Закрытая камера с системой улавливания алюминиевой стружки и пыли |
Результаты внедрения
The robotic cell took over repetitive edge deburring work on long perimeter contours, internal windows, small holes, rib edges, pocket boundaries and sealing-adjacent edges. People on the line move to loading, unloading, inspection and tool maintenance; the repetitive deburring burden falls away and batch results even out.
Процесс, ориентированный на обработку кромок, также снизил риск чрезмерной обработки. Вместо того чтобы полагаться на ручное ощущение, робот следовал по сохраненным траекториям обработки кромок с контролируемым давлением, что помогло обеспечить более равномерное состояние кромок по всей нижней раме двигателя.
| Область результатов | Улучшение |
|---|---|
| Качество кромки по периметру | Более равномерное состояние кромок вдоль длинных внешних контуров |
| Удаление заусенцев с кромок окон | Тщательная очистка вокруг больших внутренних проемов |
| Обработка краев отверстий | Повторяемая обработка для удаления заусенцев вокруг небольших отверстий и монтажных проемов |
| Защита уплотнительной зоны | Снижение риска появления царапин вблизи уплотнительных и обработанных поверхностей |
| Очистка ребер и карманов | Снижение количества пропущенных заусенцев в локальных структурных элементах |
| Согласованность границ | Более стабильное скругление кромок при производстве повторяющихся партий |
| Сокращение трудозатрат | Снижение объема ручной работы по удалению заусенцев на кромках |
| Стабильность производства | Сохраненные программы для моделей с нижней рамой двигателя |
| Условия проведения семинара | Более чистая зона финишной обработки с закрытой системой сбора алюминиевой стружки |
Информация, необходимая для подготовки предложения по роботизированной шлифовке
Чтобы порекомендовать подходящую роботизированную установку для удаления заусенцев с нижней рамы двигателя из алюминиевого сплава, нам, как правило, необходимы чертеж детали, марка материала, вес отливки, фотографии заусенцев, обломов или острых кромок, участки, требующие удаления заусенцев, защищенные уплотнительные или обработанные поверхности, текущее время цикла ручной обработки и годовой объем производства.
Our engineers use these inputs to weigh fixture design, robot reach, tool choice, chip extraction layout and overall feasibility. For aluminum alloy engine lower frames, it is especially important to identify which edges require deburring and which sealing surfaces, machined pads or precision holes must be protected during robotic processing.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Q1: Is this workpiece an engine lower frame?
Yes. The part described here is an aluminum alloy engine lower frame, with a broad frame body, long perimeter edges, internal windows, small holes, ribs and pocket boundaries.
Q2: Why is robotic edge deburring suitable for this workpiece?
Роботизированная обработка кромок подходит для данной детали, поскольку она имеет множество повторяющихся длинных и локальных элементов кромок. Робот может следовать запрограммированным траекториям по кромкам с контролируемым давлением, что обеспечивает более стабильный результат по сравнению с ручной обработкой кромок.
Q3: What areas can the robot deburr on an engine lower frame?
Робот способен удалять заусенцы с длинных периметральных кромок, внутренних кромок окон, отверстий небольшого диаметра, кромок ребер, границ карманов, локальных вырезов и участков кромок, прилегающих к уплотнениям. Точные параметры обработки следует уточнять в соответствии с чертежом и фактическим расположением заусенцев.
Q4: Does this part need heavy grinding or polishing?
В большинстве случаев эта деталь не требует интенсивного шлифования или декоративной полировки. Основные требования заключаются в удалении заусенцев с кромок, скруглении кромок, легком удалении обломов и локальной очистке.
Q5: How are sealing surfaces protected during edge deburring?
Защита уплотнительных поверхностей обеспечивается за счет правильного позиционирования зажимных приспособлений, планирования траектории движения робота и задания в программе зон, в которые нельзя входить. Робот обрабатывает только прилегающую кромку, избегая при этом контакта с уплотнительной поверхностью или обработанной опорной площадкой.
Q6: Can one robotic cell handle similar lower frame models?
Да. Одна роботизированная ячейка зачастую может обрабатывать схожие модели нижних рам двигателя из алюминиевого сплава, если зажимное приспособление, доступ к инструменту и радиус действия робота рассчитаны на вариации деталей. Для разных моделей или артикулов можно сохранять различные программы обработки кромок.
Заключение
Aluminum alloy engine lower frames have long perimeter edges, internal windows, small holes, ribs, pockets and sealing-adjacent contours, making manual edge deburring difficult to standardize. A robotic edge deburring solution helps manufacturers remove sharp edges, burrs and light flash while improving edge consistency and protecting key functional surfaces. For a heavier transmission-side casting in the same family, see our large aluminum alloy engine gear housing deburring and grinding solution.
Если при производстве нижней рамы двигателя вы по-прежнему используете ручную обработку для удаления заусенцев по периметру, очистку кромок окон или обработку кромок отверстий, Свяжитесь с нами for a customized robotic solution. More casting-specific references are collected under Автомобили и электромобили, and the hardware behind them is listed in Оборудование.