Las vigas en voladizo son componentes estructurales moldeados que se utilizan en sistemas de chasis de automóviles, conjuntos relacionados con la suspensión, vehículos comerciales, vehículos de ingeniería y otras estructuras de vehículos que soportan carga. Al tratarse de una pieza de tamaño medio fabricada en hierro fundido o acero fundido, una viga en voladizo suele presentar contornos exteriores curvos, salientes de montaje elevados, zonas con orificios, nervaduras de refuerzo y zonas de transición locales que requieren un acabado estable tras la fundición.
Durante la fundición y el mecanizado en bruto, las vigas en voladizo pueden presentar rebabas de fundición, líneas de separación, rebabas y aristas afiladas alrededor del perfil exterior, las superficies de montaje, los salientes, los bordes de los orificios y las transiciones entre nervaduras. El rectificado manual de estas características locales es repetitivo e irregular, mientras que el rectificado robotizado ofrece un método más estable para el acabado de contornos, el desbarbado de salientes, el tratamiento de los bordes de los orificios y la preparación de la superficie antes del recubrimiento o el montaje.
What is a Cantilever Beam?
Una viga en voladizo es un elemento estructural de soporte diseñado para soportar cargas desde un solo lado o para sostener piezas conectadas dentro de un conjunto mecánico. En aplicaciones de automoción y vehículos, este tipo de viga fundida puede utilizarse en zonas de soporte del chasis, estructuras relacionadas con la suspensión, conjuntos de montaje u otras posiciones de conexión que soportan cargas.
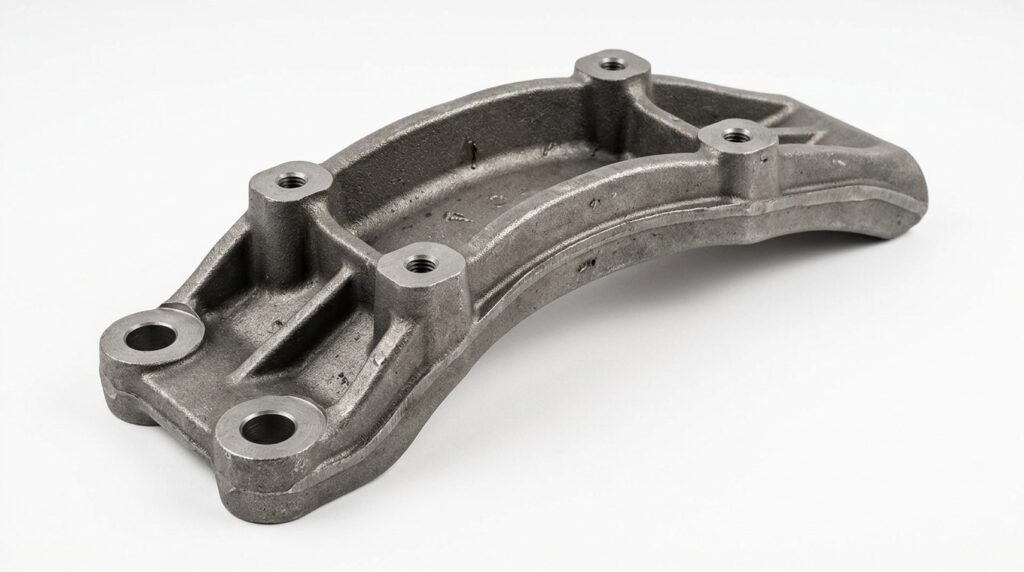
A workpiece of this type has a compact cast structure with curved edges, raised mounting pads, circular boss areas and reinforced transitions. These features improve strength and rigidity, but they also create burr-prone zones after casting. Common finishing areas include outer contours, parting lines, boss edges, mounting pad transitions, rib edges and hole edges.
| Artículo | Detalles |
|---|---|
| Nombre de la pieza | Viga en voladizo |
| Tamaño habitual | 730 × 540 × 220 mm |
| Material | Hierro fundido / Acero fundido |
| Proceso principal | Rectificado robotizado |
| Procesos asistidos | Desbarbado, redondeo de cantos, acabado superficial |
| Principales áreas de procesamiento | Contornos exteriores, salientes de fijación, bordes de orificios, nervaduras, líneas de separación |
| Sector | Automoción y VE |
| Gol de la victoria | Eliminar rebabas de fundición, asperezas, aristas afiladas y defectos superficiales localizados |
On a structural casting like this, finish quality means clean defects, safe edges and untouched mounting areas — a coating-ready part, not a shiny one.
Aplicaciones típicas de las vigas en voladizo
Las vigas en voladizo son piezas estructurales moldeadas que se utilizan cuando se requiere resistencia, estabilidad de posicionamiento y capacidad de soporte de carga. Su forma exacta puede variar en función de la plataforma del vehículo, pero los requisitos de acabado suelen centrarse en la eliminación de rebabas, la limpieza de contornos y la seguridad de los bordes.
| Ámbito de aplicación | Uso habitual |
|---|---|
| Sistemas de chasis para automóviles | Viga de soporte de fundición o componente de unión estructural |
| Conjuntos de suspensión | Pieza de soporte o de unión situada cerca de las estructuras de suspensión |
| Vehículos comerciales | Componente de soporte estructural de fundición de tamaño mediano |
| Vehículos de ingeniería | Soporte de fundición que soporta carga o componente de viga |
| Vehículos todoterreno | Pieza de soporte de fundición reforzada para sistemas relacionados con el chasis |
| Producción de piezas de fundición para el sector de la automoción | Acabado en serie de piezas estructurales fundidas |
En estas aplicaciones, las rebabas, los bordes afilados y las sobras de fundición pueden afectar a la calidad del recubrimiento, la uniformidad del montaje, el posicionamiento de los utillajes y la seguridad en la manipulación. Un proceso de esmerilado robotizado estable ayuda a los fabricantes a mejorar la repetibilidad del acabado en la producción por lotes.
Análisis de los puntos críticos en el acabado de vigas en voladizo
El acabado de la viga en voladizo supone un reto, ya que la pieza combina contornos curvos, salientes, orificios de montaje, nervaduras y zonas de transición reforzadas. Pueden quedar rebabas y restos de fundición alrededor del perfil exterior, los salientes y las estructuras de nervaduras locales. Estas zonas requieren diferentes ángulos de la herramienta, lo que hace que el esmerilado manual resulte inestable y dependa del operario.
Otro reto es la protección de las zonas de montaje. Algunas superficies salientes o zonas relacionadas con los orificios pueden utilizarse para el posicionamiento, la fijación o el montaje, por lo que el proceso debe eliminar las rebabas y los restos de material sin dañar las superficies importantes. En comparación con el procesamiento manual, el rectificado robotizado permite definir zonas objetivo claras y repetir la misma trayectoria de acabado en cada pieza.
| Problema habitual | Área específica | Impacto |
|---|---|---|
| Flash de fundición | Contorno exterior y zonas de línea de separación | Afecta a la uniformidad del recubrimiento y del aspecto |
| Las espinas de los jefes | Almohadillas de montaje elevadas y zonas salientes circulares | Puede afectar a la seguridad durante el montaje y la manipulación |
| Bordes afilados | Bordes curvos, nervaduras y transiciones locales | Genera riesgos para la seguridad y para los recubrimientos |
| Rebabas en los bordes de los orificios | Orificios de montaje y aberturas locales | Puede afectar a la instalación o al montaje de los elementos de fijación |
| Variación manual | Áreas con contornos complejos y características locales | Provoca una calidad de acabado inestable |
| Polvo de hierro fundido | Operación de rectificado | Influye en la limpieza del taller y en la comodidad del operario |
En comparación con el rectificado manual, el rectificado robotizado ofrece una forma más repetible de procesar contornos curvos, bordes de salientes y bordes de orificios. El robot puede seguir trayectorias de herramienta definidas, mantener un movimiento estable de la herramienta y reducir las variaciones causadas por la fatiga del operario o por un rectificado manual irregular.
| Elemento de comparación | Rectificado manual | Rectificado robotizado |
|---|---|---|
| Acabado de contornos | Depende del ángulo y la fuerza que aplique el operador | Trayectoria repetible y movimiento estable de la herramienta |
| Desbarbado Boss Edge | Irregularidades locales que pasan fácilmente desapercibidas | Trayectoria de herramienta específica para zonas de saliente |
| Procesamiento de los bordes de los orificios | La calidad varía según los trabajadores | Desbarbado controlado alrededor de orificios definidos |
| Protección de superficies | Difícil de controlar manualmente | Zonas objetivo y zonas protegidas definidas |
| Producción por lotes | Es difícil mantener la coherencia | Los programas se pueden guardar y reutilizar |
| Exposición al polvo | Los operarios trabajan cerca del polvo de esmerilado | Se puede integrar con un sistema de extracción de polvo |
Para los fabricantes de vigas en voladizo fundidas para el sector de la automoción, el esmerilado robotizado contribuye a reducir las variaciones debidas al trabajo manual y a mejorar la uniformidad en las piezas estructurales repetidas.
Proceso de rectificado robotizado para vigas en voladizo
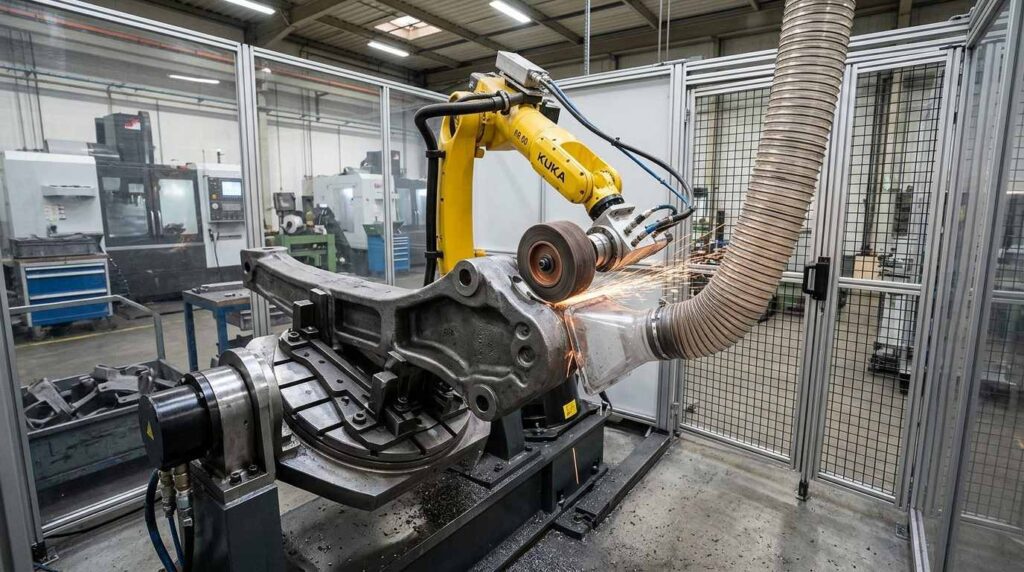
A robotic grinding cell for cantilever beams can be configured according to the casting structure, burr locations, production volume and finishing requirements. The system usually includes a six-axis industrial robot, dedicated fixture, abrasive grinding tool, flexible deburring tool, small grinding head, dust extraction system and safety enclosure. For how these elements come together in general, read our robotic grinding guide.
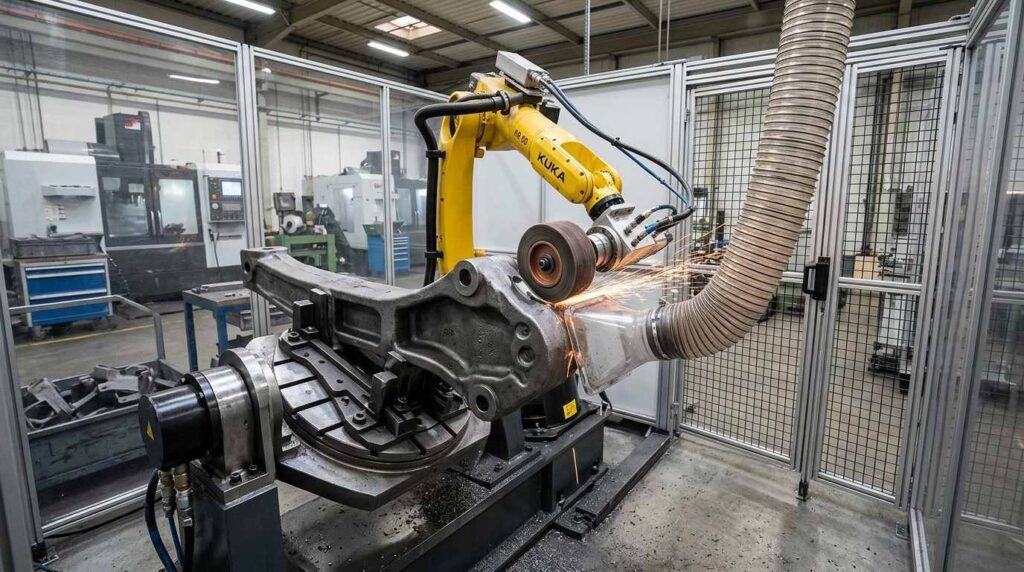
El proceso se centra en eliminar las rebabas de fundición, suavizar los contornos curvos, desbarbar los bordes de las salientes, tratar los bordes de los orificios y preparar la pieza para su recubrimiento o montaje.
| Paso | Proceso | Propósito | Herramienta / Sistema |
|---|---|---|---|
| 1 | Carga y posicionamiento | Fija la viga prefabricada con precisión | Accesorio específico |
| 2 | Selección de programas | Selecciona la trayectoria de rectificado correcta | Interfaz hombre-máquina / Programa de robot |
| 3 | Rectificado de contornos exteriores | Eliminar el reborde de los bordes exteriores curvos | Herramienta de rectificado abrasiva |
| 4 | Desbarbado Boss Edge | Bordes lisos y elevados de la protuberancia de montaje | Herramienta de desbarbado flexible |
| 5 | Desbarbado de los bordes de los orificios | Elimina las rebabas alrededor de los orificios de montaje | Cabezal de rectificado pequeño |
| 6 | Acabado de las costillas y las transiciones | Tratar las nervaduras reforzadas y las transiciones locales | Herramienta abrasiva conforme a la normativa |
| 7 | Control de calidad | Comprueba la eliminación de rebabas y las zonas protegidas | Inspección manual o visual |
| 8 | Descarga y limpieza | Elimina el polvo y traslada la pieza | Limpieza con aire comprimido / aspiración |
Paso 1: Carga y colocación
La viga en voladizo se coloca en un soporte específico. Es importante que el posicionamiento sea preciso, ya que el robot debe procesar bordes curvos, salientes, zonas con orificios y transiciones locales sin afectar a las superficies protegidas.
La fijación debe sujetar la pieza de trabajo de forma segura, al tiempo que permite que el robot pueda acceder a todas las zonas de trabajo. Para la producción en serie, se pueden añadir funciones de posicionamiento rápido con el fin de mejorar la eficiencia en la carga y la consistencia en el posicionamiento.
Paso 2: Selección del programa
El operario selecciona el programa de robot adecuado en función del modelo de viga en voladizo. Si el fabricante produce varias piezas moldeadas estructurales similares, cada pieza puede tener su propio programa guardado.
En el caso de la producción mixta, se puede recurrir al escaneo de códigos de barras, al reconocimiento de utillajes o a la gestión de recetas para reducir el riesgo de seleccionar un proceso incorrecto.
Paso 3: Rectificado del contorno exterior
El robot procesa primero el contorno exterior curvo y las zonas de la línea de separación. Estas secciones suelen presentar rebabas de fundición, bordes salientes o defectos locales irregulares tras la fundición.
Una herramienta de rectificado abrasiva sigue la trayectoria programada para eliminar las rebabas y alisar el perfil del borde. En comparación con el rectificado manual, el robot puede mantener un movimiento más estable de la herramienta a lo largo de las superficies curvas.
Paso 4: Desbarbado de los bordes de las salientes
Una vez finalizado el contorno exterior, el robot mecaniza los salientes de fijación y los bordes de las almohadillas. Estas zonas son importantes porque suelen estar cerca de elementos de montaje o posicionamiento.
Una herramienta de desbarbado flexible permite eliminar las rebabas localizadas en los bordes de los salientes, al tiempo que reduce el riesgo de rectificar en exceso las superficies relacionadas con el montaje. La trayectoria del proceso debe definir claramente las zonas objetivo y las zonas protegidas.
Paso 5: Desbarbado del borde del orificio
Los bordes de los orificios pueden presentar rebabas tras el moldeo, el taladrado o el mecanizado. Si no se eliminan estas rebabas, pueden afectar a la instalación de los elementos de fijación, a la seguridad en la manipulación o a la calidad del montaje.
El robot utiliza un pequeño cabezal de esmerilado o una herramienta de desbarbado para tratar los bordes del orificio siguiendo una trayectoria circular o local definida. Esto mejora la uniformidad y reduce el trabajo manual de retoque.
Paso 6: Acabado de las costillas y las transiciones
Las nervaduras reforzadas, las transiciones curvas y las uniones puntuales suelen presentar pequeñas rebabas o restos de material sobrante tras las principales fases de esmerilado. Estas zonas pasan fácilmente desapercibidas durante el acabado manual.
El robot puede procesar estas características locales con ángulos de aproximación predefinidos y herramientas abrasivas adecuadas. Esto contribuye a mejorar el acabado en toda la pieza de trabajo.
Paso 7: Control de calidad
Tras el rectificado, se inspecciona la viga en voladizo para comprobar la eliminación de rebabas, la suavidad de los bordes, la calidad del desbarbado de los salientes, el acabado de los bordes de los orificios y la protección de la superficie. Las áreas clave de inspección incluyen el contorno exterior curvo, los bordes de los salientes, los orificios de montaje, las nervaduras y las zonas de la línea de separación.
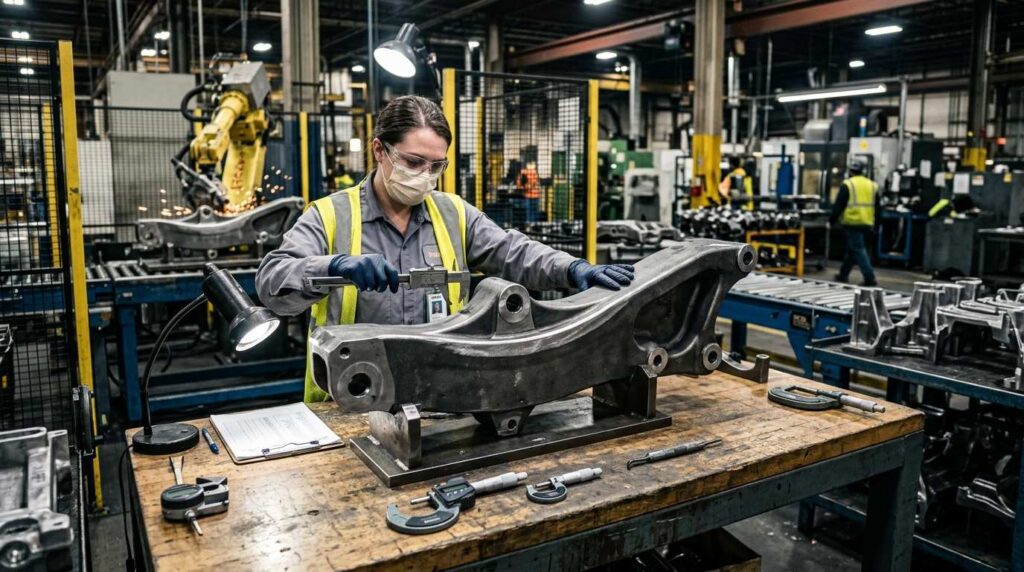
La inspección puede realizarse manualmente o con ayuda visual, en función de los requisitos de producción.
Paso 8: Descarga y limpieza
The finished part is removed from the fixture. An air blast, brush or vacuum pass removes the last of the dust. The part can then move to coating, machining, assembly or packaging.
Dificultades en el mecanizado y sus soluciones
Las vigas en voladizo suponen un reto, ya que combinan contornos moldeados curvos, salientes de montaje elevados, bordes de orificios y transiciones locales reforzadas. El sistema robótico debe garantizar un posicionamiento preciso, trayectorias de herramienta controladas y un acabado estable en las diferentes zonas de la pieza.
| Reto | Causa | Solución robótica |
|---|---|---|
| Contornos exteriores curvos | Los bordes en forma de arco y las transiciones de perfil requieren modificar los ángulos de las herramientas | Trayectoria programada para el rectificado de contornos |
| Fresas Boss Edge | Las almohadillas de montaje elevadas crean zonas locales propensas a la formación de rebabas | Herramienta flexible para desbarbar bordes salientes |
| Rebabas en los bordes de los orificios | Los orificios pueden presentar rebabas tras la fundición o el mecanizado. | Pequeña herramienta con trayectoria circular definida |
| Protección de superficies | Las zonas relacionadas con el montaje no deben quedar a la vista. | Fijación precisa y zonas de proceso protegidas |
| Variación en el lanzamiento | El grosor del flash puede variar de un lote a otro | Esmerilado adaptativo o control de fuerza |
Dificultad 1: Los contornos curvos requieren ángulos de herramienta estables
La viga en voladizo presenta bordes exteriores curvos y transiciones locales en el perfil. Los operarios deben ajustar constantemente el ángulo de esmerilado, lo que puede dar lugar a una calidad irregular de los bordes.
La solución consiste en utilizar una trayectoria de contorno programada para el robot. El robot sigue la misma curva en cada pieza y mantiene una orientación más estable de la herramienta, lo que mejora la uniformidad entre los distintos lotes.
Dificultad 2: Las zonas de jefes elevadas invitan a jugar en exceso
Raised mounting pads and circular boss areas are typical on this part. They may need burr removal, while their functional surfaces must stay protected.
La solución consiste en definir unos límites de rectificado claros alrededor de los bordes del saliente. Una herramienta de desbarbado flexible puede eliminar las rebabas locales y, al mismo tiempo, reducir el riesgo de dañar las superficies relacionadas con el montaje.
Dificultad 3: Los bordes de los orificios requieren un desbarbado controlado
Los bordes de los orificios y las aberturas locales pueden presentar rebabas tras la fundición o el mecanizado. El desbarbado manual alrededor de los orificios puede resultar irregular, especialmente en la producción en serie.
La solución consiste en utilizar un cabezal de esmerilado pequeño o una herramienta de desbarbado con una trayectoria circular definida. Esto permite al robot tratar los bordes de los orificios de forma uniforme sin eliminar material de la superficie innecesariamente.
Dificultad 4: Las nervaduras reforzadas y las transiciones generan rebabas locales
Las transiciones entre las nervaduras y las uniones curvas suelen presentar pequeñas rebabas o salientes. Estos detalles pasan fácilmente desapercibidos durante el esmerilado manual.
La solución consiste en dividir la pieza en zonas de características y programar trayectorias de acabado locales para cada zona. De este modo se mejora la cobertura y se reducen las rebabas que quedan sin eliminar.
Dificultad 5: La variación en la fundición requiere un procesamiento flexible
Las rebabas de fundición pueden variar ligeramente de una pieza a otra. Una trayectoria de rectificado rígida puede que no siempre garantice un contacto estable.
La solución consiste en utilizar herramientas de rectificado adaptables o un proceso con control de fuerza. Esto ayuda al robot a adaptarse a pequeñas variaciones en la pieza fundida, al tiempo que se mantiene una calidad de acabado constante.
Application Scenario
Scenario Background
In this scenario an automotive casting plant supplies cantilever beam components to chassis and suspension assemblies. Curved outer contours, raised bosses, hole edges and reinforced transitions all require finishing before the part reaches coating or assembly.
Manual flash and burr removal keeps pace until volumes rise; from there, curved profiles, boss edges and hole areas are the features that resist standardization most.
Retos técnicos
Casting flash follows the curved contour, and burrs collect at boss edges, hole edges and rib transitions. Between operators the results differ, and the easy-to-miss spots do get missed.
Assembly-related surfaces must survive the process intact while burr removal gains consistency, and cast iron dust remains a workshop issue throughout.
Solución
The work fits a UBRIGHT SOLUTIONS cell built on a six-axis industrial robot with a dedicated fixture, an abrasive grinding tool, a flexible deburring tool, a small grinding head and dust extraction.
Curved contour and parting lines come first; raised boss edges, mounting holes and rib transitions follow. The fixture delivers repeatable positioning, and the robot program separates target zones from protected ones.
| Artículo | Configuración |
|---|---|
| Pieza de trabajo | Viga en voladizo de hormigón armado |
| Tamaño habitual | 730 × 540 × 220 mm |
| Proceso principal | Rectificado robotizado |
| Proceso asistido | Desbarbado y redondeo de cantos |
| Robot | Robot industrial de seis ejes |
| Herramientas | Herramienta de esmerilado abrasiva, herramienta de desbarbado flexible, cabezal de esmerilado pequeño |
| Calendario | Soporte específico para vigas en voladizo |
| Control del polvo | Cámara cerrada con sistema de recogida de polvo |
| Solicitud | Rectificado de contornos, desbarbado de bordes de salientes, acabado de bordes de orificios |
Expected Results
Run in this configuration, the cell should hold finishing quality steady on curved contours, boss edges and mounting holes, while taking over the repetitive grinding work across repeated beam models.
Dust control from the enclosed cell makes the finishing step far easier to manage alongside batch production.
| Área de resultados | Expected Improvement |
|---|---|
| Acabado de contornos | Un esmerilado más uniforme en los bordes exteriores curvos |
| Calidad Boss Edge | Eliminación más estable de las rebabas alrededor de las almohadillas en relieve |
| Desbarbado de los bordes de los orificios | Menor variación en torno a los orificios de montaje |
| Reducción de la mano de obra | Reducción de la carga de trabajo derivada del esmerilado manual repetitivo |
| Protección de superficies | Un mejor control de las zonas objetivo y las zonas protegidas |
| Control del polvo | Entorno de acabado más limpio gracias al sistema de extracción |
PREGUNTAS FRECUENTES
Q1: Why is robotic grinding suitable for cantilever beams?
El esmerilado robotizado resulta adecuado porque las vigas en voladizo fundidas presentan contornos curvos, salientes, bordes de orificios y transiciones locales que requieren un acabado repetible. El robot puede tratar estas zonas con trayectorias estables y reducir la variación provocada por el esmerilado manual.
Q2: What areas of a cantilever beam are typically processed?
Las zonas de mecanizado habituales incluyen los contornos exteriores curvos, las líneas de separación, los bordes de los salientes de fijación, los bordes de los orificios, las nervaduras y las zonas de transición locales. El alcance exacto del mecanizado depende de la estructura de la pieza y de los requisitos de acabado.
Q3: Can robotic grinding remove burrs around mounting bosses?
Sí. Con herramientas de desbarbado flexibles adecuadas y trayectorias de robot definidas, el sistema puede eliminar las rebabas alrededor de los salientes y las bases de montaje, al tiempo que protege las superficies importantes.
Q4: Can the robot deburr hole edges on cantilever beams?
Sí. El robot puede utilizar un pequeño cabezal de esmerilado o una herramienta de desbarbado para tratar los bordes de los orificios siguiendo una trayectoria controlada. Esto contribuye a mejorar la uniformidad en torno a los orificios de montaje y las aberturas locales.
Q5: Does the robot process the whole cantilever beam surface?
No siempre. En la mayoría de los casos, el robot procesa zonas objetivo definidas, como contornos, bordes de salientes, bordes de orificios, líneas de separación y transiciones locales propensas a la formación de rebabas. Se pueden evitar las superficies de ensamblaje protegidas.
Q6: Can one robotic cell process different cantilever beam models?
Yes. Different models can be processed if suitable fixtures and robot programs are prepared. For similar cast structural parts, quick-change fixtures help cut changeover, and layouts such as our 6-axis dual-station deburring equipment keep one station finishing while the other is reloaded.
Q7: Is polishing required for cantilever beams?
En la mayoría de los casos, no. Las vigas en voladizo suelen requerir esmerilado, desbarbado y preparación de la superficie, más que un pulido decorativo. El objetivo es eliminar rebabas, asperezas y aristas afiladas antes del recubrimiento o el montaje.
Q8: Can the system include dust extraction?
Sí. Se recomienda utilizar un sistema de extracción de polvo para el rectificado de hierro fundido o acero fundido. La célula robótica puede incluir una cabina, un sistema de aspiración local y equipos de filtración para mejorar la limpieza del taller.
Conclusión
Las vigas en voladizo son componentes estructurales fundidos para la industria automovilística que requieren un acabado fiable en contornos curvos, salientes de montaje, bordes de orificios y zonas de transición reforzadas. Las rebabas de fundición, las asperezas y los bordes afilados pueden afectar a la calidad del recubrimiento, a la seguridad en la manipulación y a la uniformidad del montaje si no se eliminan adecuadamente.
A robotic grinding solution helps cantilever beam manufacturers improve contour finishing, boss edge deburring and hole edge consistency in batch production. With dedicated fixtures, controlled tool paths and integrated dust extraction, robotic finishing is well suited to repeated automotive casting production. For a much longer structural casting on the same finishing logic, see our axle robotic grinding solution.
Si en la producción de vigas en voladizo todavía se recurre al rectificado manual de contornos, al desbarbado de salientes o al acabado de los bordes de los orificios, Contacte con nosotros for a customized robotic solution. Chassis and suspension castings of this kind are grouped under Automoción y VE; the machines that process them are in Equipamiento.