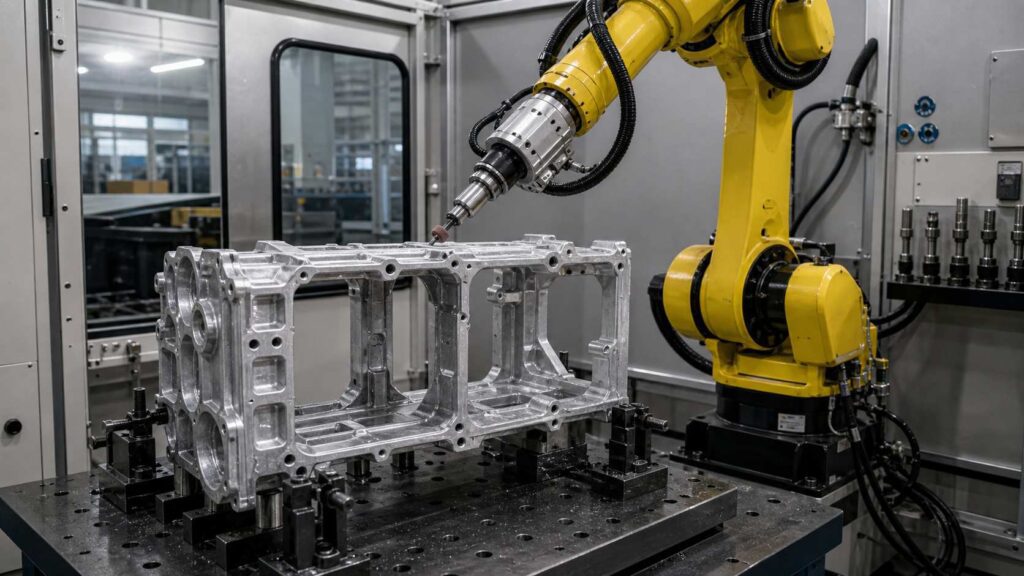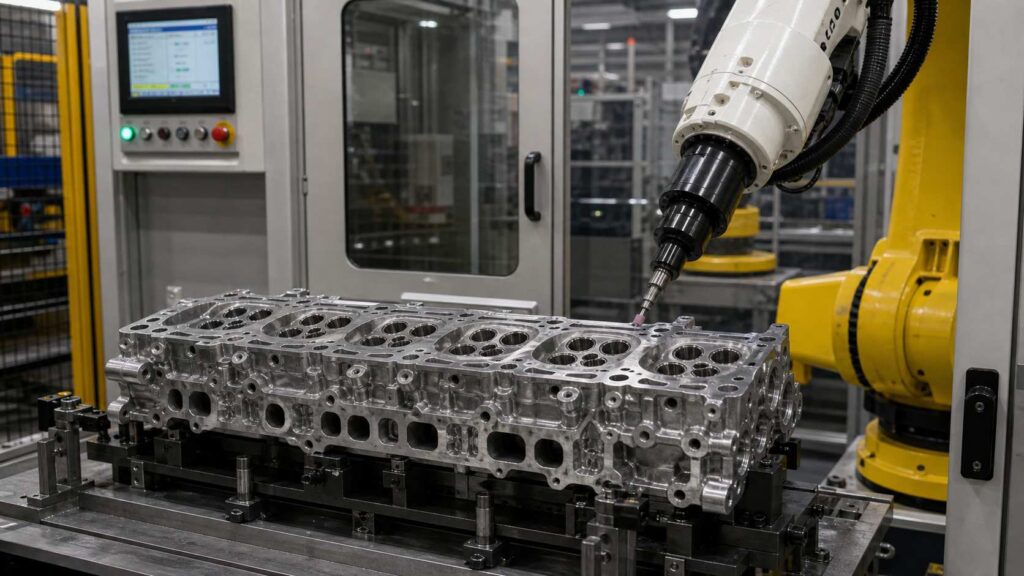
Aluminum alloy engine cylinder heads are complex automotive engine castings used to form combustion chamber areas, support valve-train components and connect intake, exhaust, cooling and lubrication passages. Across common cylinder head designs, the workpiece brings combustion chamber edges, intake and exhaust ports, water jacket openings, oil passages, spark plug or injector holes, bolt holes, machined surfaces and irregular casting contours, making post-casting deburring and local grinding more demanding than on simple aluminum components.
यह रोबोटिक डेबरींग और ग्राइंडिंग समाधान एल्यूमीनियम मिश्र धातु इंजन सिलेंडर हेड्स के लिए डिज़ाइन किया गया है, जिनकी लंबाई इंजन मॉडल के आधार पर लगभग 350–650 मिमी होती है। यह पोर्ट उद्घाटनों, चैंबर सीमाओं, जल और तेल मार्ग के किनारों, बोल्ट छेदों, बाहरी आकृतियों और स्थानीय गुहा संक्रमणों से बुर्र, फ्लैश, तीखे किनारों, मार्ग-किनारे के अवशेषों और स्थानीय गेट निशानों को हटाने में मदद करता है, साथ ही फिनिशिंग की एकरूपता में सुधार करता है और महत्वपूर्ण कार्यात्मक सतहों की रक्षा करता है।.
What Is an Aluminum Alloy Engine Cylinder Head?
An aluminum alloy engine cylinder head is a core engine casting mounted above the cylinder block, whose own finishing challenges are covered in our cylinder block deburring and grinding solution. It contains or supports combustion chamber features, intake and exhaust flow paths, valve-related areas, spark plug or injector locations, coolant passages, oil passages and multiple mounting interfaces.
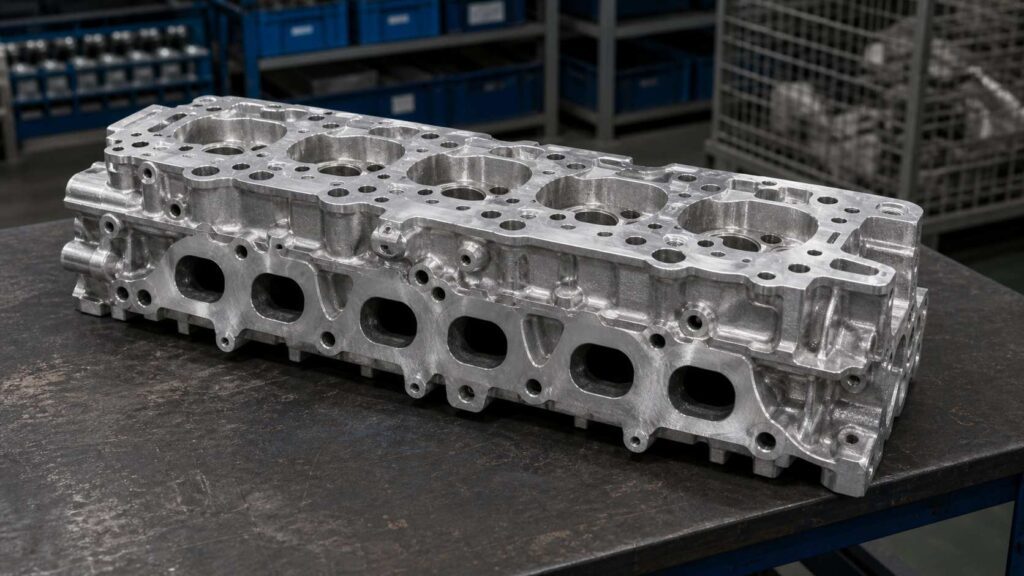
Even at a glance, an engine cylinder head is far more complex than a cylinder head cover. It has deep passages, functional hole groups, chamber-side boundaries, machined mounting faces, sealing surfaces, threaded or precision holes and dense internal transitions. After casting, trimming and rough machining, burrs, flash and sharp edges may remain around port openings, water jacket holes, oil passages, bolt holes, chamber edges and local casting transitions. For this type of workpiece, the main finishing requirement is robotic deburring, controlled local grinding and passage-edge cleanup rather than decorative polishing.
| आइटम | विवरण |
|---|---|
| कार्यखंड का नाम | एल्यूमिनियम मिश्र धातु इंजन सिलेंडर हेड |
| आम आकार | लगभग 350–650 × 180–350 × 100–250 मिमी, मॉडल के आधार पर |
| सामग्री | एल्यूमिनियम मिश्र धातु कास्टिंग |
| मुख्य प्रक्रिया | रोबोटिक डेबरींग और ग्राइंडिंग |
| सहायक प्रक्रियाएँ | पोर्ट किनारे की डेबरींग, छेद के किनारे का उपचार, स्थानीय सतह की सफाई, किनारों को गोल करना |
| प्रमुख प्रसंस्करण क्षेत्र | इंटake पोर्ट्स, एग्जॉस्ट पोर्ट्स, दहन कक्ष के किनारे, वॉटर जैकेट के उद्घाटन, तेल मार्ग, बोल्ट छेद, बाहरी आकृति, स्थानीय गेट-कट क्षेत्र |
| संरक्षित क्षेत्र | दहन कक्ष की सतहें, वाल्व सीटें, वाल्व गाइड छेद, सीलिंग सतहें, मशीनीकृत संदर्भ सतहें, सटीक छेद |
| अंतिम लक्ष्य | महत्वपूर्ण इंजन कार्यात्मक सतहों की सुरक्षा करते हुए बर्स, फ्लैश, तीखे किनारों और स्थानीय अवशेषों को हटाएँ। |
एल्यूमीनियम मिश्र धातु इंजन सिलेंडर हेड की सामान्य फिनिशिंग चुनौतियाँ
एल्यूमिनियम मिश्र धातु के इंजन सिलेंडर हेड को फिनिश करना कठिन होता है क्योंकि बर्स केवल बाहरी किनारों पर ही नहीं बल्कि कई कार्यात्मक विशेषताओं के आसपास भी दिखाई दे सकते हैं। पोर्ट उद्घाटन, वॉटर जैकेट के छेद, तेल मार्ग, बोल्ट के छेद और चैंबर की सीमाएँ सभी नियंत्रित किनारों की सफाई की मांग करते हैं, लेकिन पास की सटीक सतहों को सुरक्षित रखना आवश्यक है।.
Manual deburring is unstable because operators need to reach into different openings and adjust tool angle frequently; choosing the right equipment category, as outlined in our deburring machine types guide, is the first step away from that variability. Some port edges or internal passage boundaries may be under-processed, while chamber-side or sealing-adjacent areas may be damaged if too much force is applied. Since cylinder heads directly affect engine assembly and performance, the robotic process must balance burr removal, surface protection and repeatability.
| सामान्य समस्या | विशिष्ट क्षेत्र | प्रभाव |
|---|---|---|
| पोर्ट एज बर्र | इनटेक और एग्जॉस्ट पोर्ट के उद्घाटन | असेंबली तैयारी और फ्लो-एज गुणवत्ता को प्रभावित कर सकता है। |
| जल / तेल मार्ग के बुर्र | कूलेंट उद्घाटन, तेल मार्ग के किनारे | अस्थिर सफाई गुणवत्ता और निरीक्षण जोखिम का कारण बनता है |
| तेज़ धारें | बोल्ट के छेद, बाहरी आकृति, स्थानीय उद्घाटन | हैंडलिंग और असेंबली में जोखिम उत्पन्न करता है |
| स्थानीय कास्टिंग फ्लैश | बाहरी रूपरेखा, विभाजन रेखा क्षेत्र, गेट-कट खंड | नियंत्रित स्थानीय पिसाई की आवश्यकता है |
| मैनुअल भिन्नता | कई पोर्ट, छेद और कक्ष-पार्श्व सीमाएँ | ऑपरेटरों के बीच असंगत परिणामों का कारण बनता है |
| संवेदनशील कार्यात्मक क्षेत्र | कक्ष की सतहें, वाल्व सीटें, मार्गदर्शक छेद, सील सतहें, सटीक छेद | मैनुअल ग्राइंडिंग के दौरान क्षति का जोखिम |
एल्यूमीनियम मिश्र धातु इंजन सिलेंडर हेड के लिए रोबोटिक डेबरींग और ग्राइंडिंग प्रक्रिया
A robotic deburring and grinding cell for aluminum alloy engine cylinder heads should be designed around multi-feature access, controlled material removal, tool compliance and functional-surface protection, with 6-axis deburring equipment as the typical motion platform for reaching every port and passage. The process must remove burrs and local residues from ports, holes, passages and contours while avoiding damage to combustion chamber surfaces, valve seats, guide holes, sealing faces and machined references.

350–650 मिमी की लंबाई वाले सामान्य आयामों वाले इंजन सिलेंडर हेड्स के लिए, इस प्रक्रिया में आमतौर पर लोडिंग, प्रोग्राम चयन, संरक्षित क्षेत्र की पुष्टि, बाहरी आकृति की ग्राइंडिंग, पोर्ट किनारों का डेबरींग, जल और तेल मार्ग की सफाई, बोल्ट छेद का उपचार, चैंबर-समीप किनारे का नियंत्रण, निरीक्षण और अनलोडिंग शामिल होती है। विभिन्न क्षेत्रों के लिए विभिन्न उपकरणों का उपयोग किया जा सकता है, जिनमें लचीले डेबरींग उपकरण, चैम्फरिंग उपकरण, छोटे ग्राइंडिंग हेड और नियंत्रित घर्षण उपकरण शामिल हैं।.
| चरण | प्रक्रिया | उद्देश्य | उपकरण / प्रणाली |
|---|---|---|---|
| 1 | लोडिंग और स्थिति निर्धारण | बहु-तरफ़ा पहुँच के लिए सिलेंडर हेड को सुरक्षित करें | समर्पित फिक्स्चर |
| 2 | कार्यक्रम चयन | सही सिलेंडर हेड मॉडल और पथ मिलाएँ। | एचएमआई / रोबोट प्रोग्राम |
| 3 | संरक्षित क्षेत्र पुष्टि | चेंबर, वाल्व, सीलिंग और सटीक नो-ग्राइंड क्षेत्रों को परिभाषित करें | फिक्सचर लॉजिक / प्रोग्राम सेटिंग |
| 4 | बाहरी रूपरेखा और विभाजन रेखा की ग्राइंडिंग | बाहरी कास्टिंग किनारों से फ्लैश और अवशेष हटाएँ। | घर्षक ग्राइंडिंग उपकरण |
| 5 | इनटेक और एग्जॉस्ट पोर्ट के किनारों की बर्-हटाई | पोर्ट उद्घाटनों और संक्रमण किनारों से बर हटाएँ। | लचीला डेबरींग उपकरण |
| 6 | जल और तेल मार्ग किनारे की सफाई | छोटे मार्ग के उद्घाटन और स्थानीय किनारों को साफ करें। | छोटा डेबरींग उपकरण / डेबरींग स्पिंडल |
| 7 | बोल्ट होल और माउंटिंग एज का उपचार | बोल्ट के छेद और माउंटिंग-संबंधित किनारों को डेबुर करें। | चैम्फरिंग उपकरण |
| 8 | कक्ष-समीपस्थ किनारा नियंत्रण | कार्यशील सतहों को नुकसान पहुँचाए बिना दहन कक्ष के पास किनारों को साफ करें। | नियंत्रित मार्ग / बिना घिसाई वाले क्षेत्र |
| 9 | गुणवत्ता निरीक्षण | बर् रिमूवल और संरक्षित कार्यात्मक क्षेत्रों की जाँच करें | मैनुअल या दृश्य निरीक्षण |
| 10 | अनलोडिंग और सफाई | चिप हटाएँ और सिलेंडर हेड को स्थानांतरित करें। | हवा से फूंकना / वैक्यूम सफाई |
चरण 1: लोडिंग और स्थिति निर्धारण
एल्यूमीनियम मिश्र धातु का इंजन सिलेंडर हेड एक समर्पित फिक्स्चर में लोड किया जाता है जो कास्टिंग को स्थिर और गैर-महत्वपूर्ण क्षेत्रों से सहारा देता है। चूंकि सिलेंडर हेड में कई कार्यात्मक सतहें और उद्घाटन होते हैं, इसलिए फिक्स्चर की सटीकता सीधे रोबोट पथ की विश्वसनीयता को प्रभावित करती है।.
यह फिक्स्चर रोबोट को संरक्षित सतहों से सुरक्षित दूरी बनाए रखते हुए बाहरी आकृतियों, पोर्ट उद्घाटनों, बोल्ट छेदों और मार्ग किनारों तक पहुँचने की अनुमति देना चाहिए। स्थिर स्थिति स्थानीय ग्राइंडिंग के दौरान कंपन को कम करती है और बर हटाने की प्रक्रिया को सुसंगत बनाए रखती है।.
चरण 2: कार्यक्रम चयन
सिलेंडर हेड स्थापित होने के बाद, ऑपरेटर HMI के माध्यम से सही रोबोट प्रोग्राम चुनता है। यह महत्वपूर्ण है क्योंकि सिलेंडर हेड मॉडल पोर्ट लेआउट, बोल्ट पैटर्न, मार्ग की स्थिति और चैंबर-साइड संरचना में भिन्न हो सकते हैं।.
Inside that program live the processing order, tool assignment, robot postures, feed rate, contact force and the list of protected zones. Calling the same program back for later batches is what keeps cylinder head finishing repeatable.
चरण 3: संरक्षित क्षेत्र की पुष्टि
प्रक्रिया शुरू होने से पहले, सिस्टम सभी संरक्षित क्षेत्रों की पुष्टि करता है। इंजन सिलेंडर हेड के लिए, संरक्षित सतहों में आमतौर पर दहन कक्ष की सतहें, वाल्व सीटें, वाल्व गाइड छेद, स्पार्क प्लग या इंजेक्टर इंटरफेस, सीलिंग सतहें, मशीनीकृत संदर्भ समतल और सटीक छेद शामिल होते हैं।.
यह कदम महत्वपूर्ण है क्योंकि कई बुर्र कार्यात्मक सतहों के पास होते हैं। रोबोट को किनारे की दोषों को हटाते समय उन सतहों को स्पर्श किए बिना काम करना चाहिए जो दहन, सीलिंग, वाल्व असेंबली या आयामी सटीकता को प्रभावित करती हैं।.
चरण 4: बाहरी रूपरेखा और विभાજक रेखा की ग्राइंडिंग
रोबोट पहले बाहरी कास्टिंग किनारों को संसाधित करता है जहाँ हल्की चमक, पार्टिंग लाइन के अवशेष और ट्रिमिंग निशान रह सकते हैं। ये क्षेत्र बाहरी रूपरेखा, पार्श्व किनारों, स्थानीय उभारों और गेट-कट स्थितियों को शामिल कर सकते हैं।.
एक घर्षण ग्राइंडिंग उपकरण नियंत्रित फीड और दबाव के साथ उभरे हुए दोषों को हटा सकता है। एल्यूमीनियम मिश्र धातु के सिलेंडर हेड्स के लिए, इस प्रक्रिया में गहरी ग्राइंडिंग निशान और अनावश्यक सामग्री हटान से बचना चाहिए, विशेष रूप से मशीनीकृत सतहों के पास।.
चरण 5: इनटेक और एग्जॉस्ट पोर्ट के किनारों की बर्-हटाने
इंजन सिलेंडर हेड्स पर इनटेक और एग्जॉस्ट पोर्ट के उद्घाटन बुर्र हटाने के महत्वपूर्ण क्षेत्र हैं। इन पोर्ट किनारों के आसपास बुर्र असेंबली की तैयारी को प्रभावित कर सकते हैं और वायु प्रवाह मार्गों के पास किनारों की गुणवत्ता को अस्थिर बना सकते हैं।.
एक लचीला डेबरींग उपकरण नियंत्रित संपर्क दबाव के साथ पोर्ट उद्घाटन प्रोफ़ाइल का अनुसरण कर सकता है। रोबोट को इच्छित पोर्ट के आकार को बदले बिना या संरक्षित मशीनीकृत क्षेत्रों को छुए बिना किनारे की सीमा को साफ करना चाहिए।.
चरण 6: जल और तेल मार्ग के किनारे की सफाई
वॉटर जैकेट के उद्घाटन और तेल मार्ग के किनारों में अक्सर छोटे बुर्र या कास्टिंग अवशेष होते हैं। ये विशेषताएँ बाहरी किनारों की तुलना में छोटी और पहुँचने में अधिक कठिन हो सकती हैं।.
इन मार्ग उद्घाटनों को साफ करने के लिए एक छोटा डेबरींग उपकरण या डेबरींग स्पिंडल इस्तेमाल किया जा सकता है। रोबोट प्रत्येक मार्ग के किनारे को दोहराए जाने योग्य मुद्रा में संसाधित कर सकता है, जिससे छूटी हुई बर्स कम होती हैं और निरीक्षण की एकरूपता में सुधार होता है।.
चरण 7: बोल्ट छेद और माउंटिंग किनारे का उपचार
सिलेंडर हेड्स में कई बोल्ट होल, थ्रेडेड होल और माउंटिंग-संबंधी उद्घाटन होते हैं। इन होल्स के आसपास की बर्स असेंबली, बोल्ट डालने या सतह पर बैठने को प्रभावित कर सकती हैं।.
एक चेम्फरिंग उपकरण प्रत्येक छेद के उद्घाटन को एकसमान गहराई और कोण के साथ संसाधित कर सकता है। रोबोट छेद समूहों में इसी प्रक्रिया को दोहराता है, जिससे मैनुअल चेम्फरिंग की तुलना में किनारों की एकरूपता में सुधार होता है।.
चरण 8: कक्ष-समीपस्थ किनारा नियंत्रण
दहन कक्ष का पक्ष इंजन सिलेंडर हेड के सबसे संवेदनशील क्षेत्रों में से एक है। कक्ष की सीमाओं के पास बर्स को हटाना आवश्यक हो सकता है, लेकिन कक्ष की सतहें, वाल्व सीटें और संबंधित सटीक विशेषताएँ क्षतिग्रस्त नहीं होनी चाहिए।.
रोबोट केवल आवश्यक किनारे की सीमा को साफ करने के लिए नियंत्रित दृष्टिकोण पथों, कम संपर्क बल और नो-ग्राइंड ज़ोन का उपयोग करता है। यह कास्टिंग या मशीनिंग के बाद बचे छोटे बर्स को हटाते हुए कार्यात्मक ज्यामिति की रक्षा करने में मदद करता है।.
चरण 9: गुणवत्ता निरीक्षण
रोबोटिक डेबरींग और ग्राइंडिंग के बाद, ऑपरेटर पोर्ट उद्घाटन, जल और तेल मार्ग के किनारों, बोल्ट छेद, बाहरी आकृति, कक्ष-समीप सीमाओं और संरक्षित कार्यात्मक सतहों का निरीक्षण करते हैं। निरीक्षण से यह पुष्टि होती है कि बर्स और तीखे किनारे हटा दिए गए हैं और महत्वपूर्ण सतहें क्षतिग्रस्त नहीं हैं।.
उत्पादन आवश्यकताओं के आधार पर, निरीक्षण में दृश्य जांच, मैनुअल स्पर्श जांच, गेज या कैमरा-आधारित सत्यापन शामिल हो सकते हैं। निरीक्षण प्रतिक्रिया का उपयोग पथ मुआवजे, उपकरण जीवन और स्थानीय पैरामीटरों को अनुकूलित करने के लिए भी किया जा सकता है।.
चरण 10: अनलोडिंग और सफाई
निरीक्षण के बाद सिलेंडर हेड को अनलोड किया जाता है और अगली प्रक्रिया में स्थानांतरित किया जाता है। पोर्ट्स, छेद, मार्ग उद्घाटन और गुहा क्षेत्रों से एल्यूमीनियम चिप्स और सूक्ष्म कण हटाए जाने चाहिए।.
एल्यूमीनियम चिप्स और धूल संग्रहण के साथ एक बंद रोबोटिक सेल की सिफारिश की जाती है। यह स्वच्छता में सुधार करता है और ऑपरेटर के दोहराए जाने वाले मैनुअल डेबरींग और ग्राइंडिंग कार्यों के प्रत्यक्ष संपर्क को कम करता है।.
मशीनीकरण की कठिनाइयाँ और समाधान
| चुनौती | कारण | रोबोटिक समाधान |
|---|---|---|
| पोर्ट एज बर्र | इनटेक और एग्जॉस्ट उद्घाटन जटिल किनारा प्रोफ़ाइल बनाते हैं। | पोर्ट सीमाओं के साथ लचीला डेबरींग |
| पासिंग ओपनिंग बर्ज़ | पानी और तेल के मार्गों में छोटे, दोहराए हुए किनारे होते हैं। | स्थानीय डेबरींग रूटीन के साथ छोटे उपकरणों की पहुँच |
| कक्ष-पार्श्व सुरक्षा | कक्ष की सतहें और वाल्व की विशेषताएँ क्षतिग्रस्त नहीं होनी चाहिए। | ग्राइंड रहित क्षेत्र और नियंत्रित उपकरण मुद्रा |
| बोल्ट होल विचलन | कई छेदों के लिए निरंतर चेम्फरिंग आवश्यक है। | दोहराई जा सकने वाली गहराई के साथ रोबोटिक चैम्फरिंग प्रक्रिया |
| स्थानीय कास्टिंग अवशेष | पारिंग लाइनों या गेट-कट क्षेत्रों के लिए नियंत्रित ग्राइंडिंग आवश्यक है। | समर्पित घर्षक उपकरण और स्थानीय पथ |
| कार्यात्मक सतह संवेदनशीलता | मशीनीकृत सतहें और सटीक छेद बुर क्षेत्र के पास हैं। | संरक्षित-क्षेत्र प्रोग्रामिंग और फिक्स्चर सटीकता |
कठिनाई 1: इनटेक और एग्जॉस्ट पोर्ट के किनारों का डेबरींग
इनटेक और एग्जॉस्ट पोर्ट के उद्घाटन में वक्राकार प्रोफ़ाइल और संक्रमण किनारे होते हैं। इन क्षेत्रों के आसपास की बर्स को हाथ से समान रूप से हटाना मुश्किल हो सकता है क्योंकि ऑपरेटर को अनियमित उद्घाटनों के चारों ओर सही उपकरण कोण बनाए रखना होता है।.
समाधान यह है कि एक लचीला डेबरींग उपकरण और प्रोग्राम किए गए पोर्ट-किनारे मार्गों का उपयोग किया जाए। रोबोट प्रत्येक पोर्ट की सीमा का नियंत्रित दबाव के साथ अनुसरण करता है, जिससे एकरूपता में सुधार होता है और पोर्ट की ज्यामिति बदलने का जोखिम कम हो जाता है।.
कठिनाई 2: पानी और तेल मार्ग की सफ़ाई
वाटर जैकेट और तेल मार्ग के उद्घाटन छोटे, बार-बार होने वाले और सिलेंडर हेड की विभिन्न सतहों पर स्थित हो सकते हैं। मैनुअल डेबरींग इन उद्घाटनों के अंदर छोटी बर्स को आसानी से चूक सकता है।.
समाधान यह है कि प्रत्येक मार्ग के लिए स्थानीय प्रक्रियाओं के साथ एक छोटे डेबुरिंग उपकरण या स्पिंडल का उपयोग किया जाए। रोबोट प्रत्येक उद्घाटन को दोहराए जाने योग्य मुद्रा और नियंत्रित गहराई के साथ संसाधित करता है, जिससे बुर हटाने की एकरूपता में सुधार होता है।.
कठिनाई 3: दहन कक्ष और वाल्व क्षेत्र संरक्षण
दहन कक्ष की ओर संवेदनशील क्षेत्र शामिल हैं, जैसे कक्ष की सतहें, वाल्व सीटें और आसपास की सटीक विशेषताएँ। इन क्षेत्रों को बुर हटाने के दौरान खरोंचने या अत्यधिक घिसने से बचना चाहिए।.
समाधान यह है कि चैंबर और वाल्व-संबंधी विशेषताओं को नो-ग्राइंड ज़ोन के रूप में परिभाषित किया जाए। रोबोट केवल आवश्यक किनारे की सीमा को संसाधित करता है और संरक्षित कार्यात्मक सतहों से घर्षण उपकरणों को दूर रखता है।.
कठिनाई 4: कई बोल्ट छेद और माउंटिंग किनारे
सिलेंडर हेड्स में कई बोल्ट होल और माउंटिंग-संबंधी उद्घाटन होते हैं। इन होल्स के चारों ओर मैनुअल चैम्फरिंग की गहराई, कोण और सतह फिनिश भिन्न-भिन्न हो सकती है।.
समाधान एक रोबोटिक चैम्फरिंग प्रक्रिया का उपयोग करना है। रोबोट प्रत्येक छेद पर एक ही दृष्टिकोण कोण, संपर्क गहराई और उपकरण की गति दोहराता है, जिससे पूरे भाग में एकरूपता में सुधार होता है।.
कठिनाई 5: स्थानीय पार्टिंग लाइन और गेट अवशेष हटाना
कुछ बाहरी कास्टिंग क्षेत्रों में फ्लैश, पार्टिंग लाइन अवशेष या गेट-कट निशान हो सकते हैं। इन दोषों को सामान्य हल्के डेबरिंग की तुलना में अधिक सामग्री हटाने की आवश्यकता होती है।.
समाधान यह है कि एक समर्पित स्थानीय ग्राइंडिंग पथ का उपयोग एक घर्षण उपकरण के साथ किया जाए। रोबोट मोटे अवशेषों को केवल आवश्यक स्थानों पर ही हटाता है, जिससे स्वच्छ या संरक्षित क्षेत्रों के पास अनावश्यक ग्राइंडिंग से बचा जा सके।.
Application Scenario
Scenario Background
Aluminum cylinder heads for passenger engines collect burrs, flash, passage-edge residues and sharp edges at port openings, water jacket holes, oil passages, bolt holes and outer contours, and clearing all of that by hand ties up skilled labor shift after shift.
Manual work of that kind is also hard to keep uniform: port and passage edges come out under-processed on some parts, and chamber-adjacent areas need constant care to avoid damage. Hence the move to robotic deburring and grinding for consistency, workload relief and lower damage risk.
तकनीकी चुनौतियाँ
A cylinder head combines complex port openings, many small passage edges, bolt holes, external casting contours and sensitive combustion-chamber-related areas, so its burr map is denser than on frame or cover castings.
Process control decides the outcome. Casting residues call for local grinding in some zones, while other zones need only light deburring a short distance from precision surfaces, and none of it may touch valve seats, sealing faces, machined references or chamber surfaces.
समाधान
The configuration for this scenario is a six-axis industrial robot, a dedicated cylinder head fixture and a multi-tool finishing package: a flexible deburring tool on intake and exhaust port edges, a small deburring spindle in the water and oil passage openings, a chamfering tool over the bolt holes and an abrasive grinding tool for external flash or gate residues.
Combustion chamber surfaces, valve seats, guide holes, sealing faces, machined references and precision holes all sit in the program’s protected list. The fixture gives repeatable positioning and the enclosure captures aluminum chips and fine particles.
| आइटम | संरचना |
|---|---|
| कार्यखंड | एल्यूमिनियम मिश्र धातु इंजन सिलेंडर हेड |
| आम आकार | लगभग 350–650 × 180–350 × 100–250 मिमी, मॉडल के आधार पर |
| मुख्य प्रक्रिया | रोबोटिक डेबरींग और ग्राइंडिंग |
| सहायित प्रक्रिया | पोर्ट एज डेबरींग, होल एज ट्रीटमेंट, स्थानीय सतह सफाई |
| रोबोट | छह-अक्षीय औद्योगिक रोबोट |
| उपकरण निर्माण | लचीला डेबरींग उपकरण, छोटा डेबरींग स्पिंडल, चैम्फरिंग उपकरण, घर्षक ग्राइंडिंग उपकरण |
| फिक्स्चर | समर्पित इंजन सिलेंडर हेड सपोर्ट फिक्स्चर |
| सुरक्षा रणनीति | संरक्षित कक्ष सतहें, वाल्व सीटें, सीलिंग सतहें, मशीनी संदर्भ और सटीक छेद |
| धूल नियंत्रण | एल्यूमीनियम चिप और धूल संग्रहण के साथ बंद सेल |
अमल के परिणाम
The robotic cell took over repetitive deburring and local grinding work on port openings, passage edges, bolt holes, outer contours and local casting residue areas. Staff attention narrows to loading, unloading, inspection and tool maintenance, direct finishing effort disappears and batch-to-batch stability improves.
नियंत्रित प्रक्रिया ने संवेदनशील कार्यात्मक सतहों की सुरक्षा में भी सुधार किया। केवल मैनुअल कौशल पर निर्भर रहने के बजाय, रोबोट ने परिभाषित नो-ग्राइंड क्षेत्रों वाले सहेजे गए मार्गों का अनुसरण किया, जिससे चैंबर, वाल्व और सीलिंग क्षेत्रों के पास उपकरण के आकस्मिक संपर्क का जोखिम कम हो गया।.
| परिणाम क्षेत्र | सुधार |
|---|---|
| पोर्ट एज डेबरींग | इनटेक और एग्जॉस्ट उद्घाटनों के आसपास अधिक स्थिर सफाई |
| पासिंग एज सफाई | पानी और तेल मार्ग के उद्घाटन के आसपास बेहतर सुसंगति |
| बोल्ट होल उपचार | छेद समूहों के चारों ओर दोहराए जाने योग्य चैम्फरिंग और बुर हटाना |
| स्थानीय अवशेष पिसाई | विभाजन रेखा और गेट-कट क्षेत्रों के लिए समर्पित मार्ग |
| कक्ष क्षेत्र सुरक्षा | चेंबर और वाल्व-संबंधित सतहों को नुकसान का कम जोखिम |
| सतह संरक्षण | मशीनीकृत सतहें और सटीक छेद ग्राइंडिंग मार्गों से बाहर रखे गए हैं। |
| श्रम में कमी | दोहराए जाने वाले मैनुअल डेबरींग और ग्राइंडिंग के कार्यभार में कमी |
| उत्पादन स्थिरता | बार-बार सिलेंडर हेड बैचों के लिए सहेजे गए प्रोग्राम |
| कार्यशाला का वातावरण | बंद एल्यूमिनियम चिप संग्रहण के साथ स्वच्छ फिनिशिंग क्षेत्र |
रोबोटिक ग्राइंडिंग प्रस्ताव के लिए आवश्यक जानकारी
आपके एल्यूमिनियम मिश्र धातु इंजन सिलेंडर हेड के लिए उपयुक्त रोबोटिक डेबरींग और ग्राइंडिंग सेल की सिफारिश करने के लिए, हमें आमतौर पर भाग का ड्रॉइंग, सामग्री ग्रेड, कास्टिंग वजन, बर्स, फ्लैश, मार्ग अवशेष या गेट-कट क्षेत्रों की तस्वीरें, आवश्यक प्रसंस्करण क्षेत्र, संरक्षित दहन कक्ष या सीलिंग सतहें, वर्तमान मैनुअल चक्र समय और वार्षिक उत्पादन मात्रा की आवश्यकता होती है।.
Our team reads these inputs against fixture design, robot reach, tool selection, chip collection layout and process feasibility. For aluminum alloy engine cylinder heads, it is especially important to identify which port, passage and hole edges require burr removal and which valve, chamber, sealing or precision surfaces must be protected during robotic finishing.
अक्सर पूछे जाने वाले प्रश्न
Q1: Is an engine cylinder head different from an engine cylinder head cover?
हाँ। इंजन सिलेंडर हेड एक मुख्य इंजन कास्टिंग है जिसमें दहन कक्ष, पोर्ट, मार्ग और वाल्व-संबंधी विशेषताएँ होती हैं। इंजन सिलेंडर हेड कवर एक आवरण घटक है जिसे सिलेंडर हेड के ऊपर लगाया जाता है और इसमें मुख्यतः परिधि और सीलिंग किनारों की बर्-हटाने की आवश्यकता होती है।.
Q2: Why is robotic deburring and grinding suitable for engine cylinder heads?
रोबोटिक डेबरींग और ग्राइंडिंग उपयुक्त हैं क्योंकि सिलेंडर हेड्स में कई दोहराए गए पोर्ट, छेद, मार्ग और कास्टिंग किनारे होते हैं। एक रोबोट नियंत्रित संपर्क बल के साथ प्रोग्राम किए गए मार्गों का अनुसरण कर सकता है, जिससे मैनुअल संचालन की तुलना में एकरूपता में सुधार होता है।.
Q3: What areas can the robot process on an engine cylinder head?
रोबोट इनटेक और एग्जॉस्ट पोर्ट के किनारों, वॉटर जैकेट के उद्घाटन, तेल मार्ग के किनारों, बोल्ट होल्स, बाहरी आकृतियों, पार्टिंग लाइन क्षेत्रों और स्थानीय गेट अवशेषों को संसाधित कर सकता है। सटीक संसाधन क्षेत्रों की पुष्टि ड्राइंग और वास्तविक बर वितरण के आधार पर की जानी चाहिए।.
Q4: Does this part require decorative polishing?
Decorative polishing is not on the requirement list for engine cylinder heads. The work is deburring, local grinding, edge cleanup and protection of functional surfaces.
Q5: How are combustion chamber and valve-related areas protected?
संरक्षित क्षेत्रों को फिक्स्चर की स्थिति निर्धारण, रोबोट मार्ग नियोजन और नो-ग्राइंड ज़ोन के माध्यम से नियंत्रित किया जाता है। दहन कक्ष की सतहें, वाल्व सीटें, वाल्व गाइड छेद, सीलिंग सतहें और सटीक छेद ग्राइंडिंग मार्गों से बाहर रखे गए हैं।.
Q6: Can one robotic cell handle different cylinder head models?
हाँ। एक रोबोटिक सेल अक्सर विभिन्न एल्यूमीनियम मिश्र धातु इंजन सिलेंडर हेड मॉडलों को संभाल सकता है यदि फिक्स्चर, रोबोट की पहुंच और टूल सिस्टम को भाग परिवर्तन के लिए डिज़ाइन किया गया हो। विभिन्न मॉडलों या भाग संख्याओं के लिए अलग-अलग रोबोट प्रोग्राम सहेजे जा सकते हैं।.
निष्कर्ष
एल्यूमीनियम मिश्र धातु के इंजन सिलेंडर हेड्स में इनटेक और एग्जॉस्ट पोर्ट, पानी और तेल के मार्ग, बोल्ट होल, दहन कक्ष की सीमाएँ और संवेदनशील मशीनीकृत इंटरफेस होते हैं, जिससे मैनुअल डेबरींग और ग्राइंडिंग का मानकीकरण करना कठिन हो जाता है। एक रोबोटिक डेबरींग और ग्राइंडिंग समाधान निर्माताओं को बर्स, फ्लैश, तेज किनारों और स्थानीय अवशेषों को हटाने में मदद करता है, साथ ही एकरूपता में सुधार करता है और इंजन की महत्वपूर्ण कार्यात्मक सतहों की रक्षा करता है।.
यदि आपके इंजन सिलेंडर हेड का उत्पादन अभी भी मैन्युअल पोर्ट डेबरींग, पासेज की सफाई या स्थानीय कास्टिंग अवशेषों की ग्राइंडिंग पर निर्भर करता है, हमसे संपर्क करें for a customized robotic solution. You may also find the ऑटोमोटिव और ईवी application pages and the उपकरण catalog useful for comparing configurations.