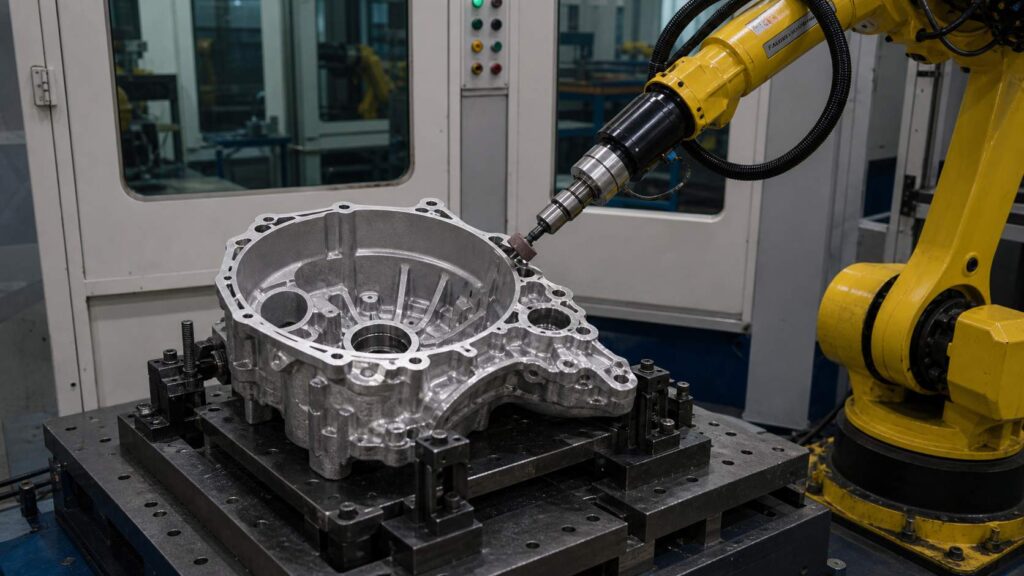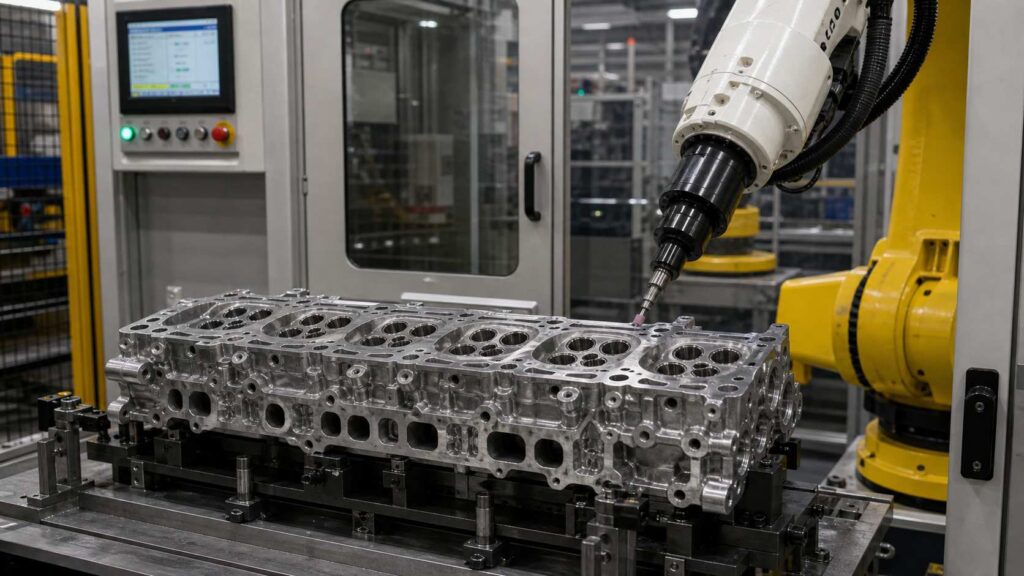
Aluminum alloy engine cylinder heads are complex automotive engine castings used to form combustion chamber areas, support valve-train components and connect intake, exhaust, cooling and lubrication passages. Across common cylinder head designs, the workpiece brings combustion chamber edges, intake and exhaust ports, water jacket openings, oil passages, spark plug or injector holes, bolt holes, machined surfaces and irregular casting contours, making post-casting deburring and local grinding more demanding than on simple aluminum components.
Diese robotergestützte Entgratungs- und Schleiflösung ist für Zylinderköpfe aus Aluminiumlegierungen konzipiert, deren Länge je nach Motormodell typischerweise zwischen 350 und 650 mm liegt. Sie hilft dabei, Grate, Angüsse, scharfe Kanten, Rückstände an Durchgangskanten sowie lokale Angussspuren von Kanalöffnungen, Kammergrenzen, Kanten von Wasser- und Ölkanälen, Schraubenlöchern, Außenkonturen und lokalen Übergängen zwischen Hohlräumen zu entfernen und verbessert gleichzeitig die Gleichmäßigkeit der Oberflächenqualität sowie den Schutz kritischer Funktionsflächen.
What Is an Aluminum Alloy Engine Cylinder Head?
An aluminum alloy engine cylinder head is a core engine casting mounted above the cylinder block, whose own finishing challenges are covered in our cylinder block deburring and grinding solution. It contains or supports combustion chamber features, intake and exhaust flow paths, valve-related areas, spark plug or injector locations, coolant passages, oil passages and multiple mounting interfaces.
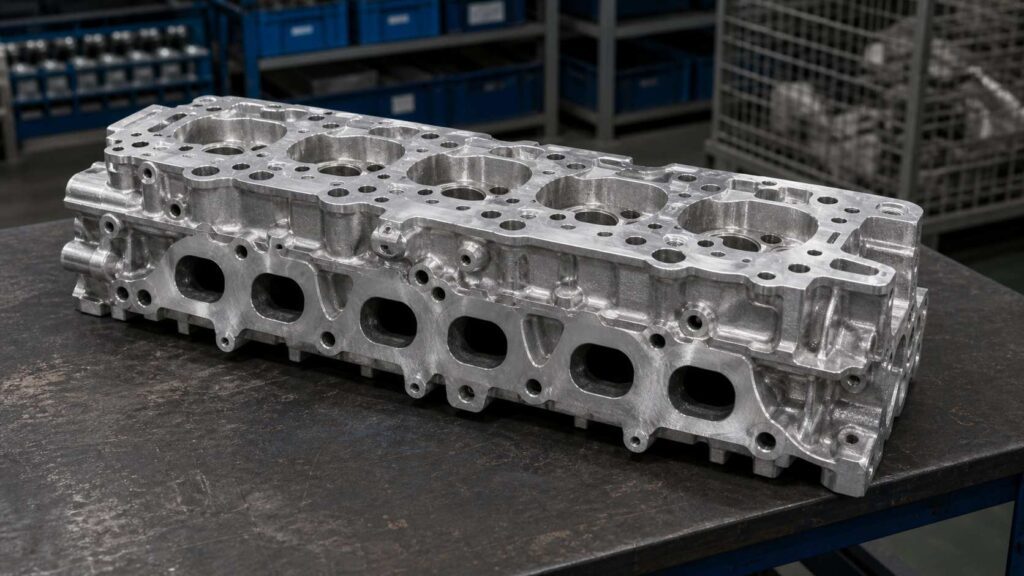
Even at a glance, an engine cylinder head is far more complex than a cylinder head cover. It has deep passages, functional hole groups, chamber-side boundaries, machined mounting faces, sealing surfaces, threaded or precision holes and dense internal transitions. After casting, trimming and rough machining, burrs, flash and sharp edges may remain around port openings, water jacket holes, oil passages, bolt holes, chamber edges and local casting transitions. For this type of workpiece, the main finishing requirement is robotic deburring, controlled local grinding and passage-edge cleanup rather than decorative polishing.
| Artikel | Einzelheiten |
|---|---|
| Name des Werkstücks | Zylinderkopf aus einer Aluminiumlegierung |
| Typische Größe | Ca. 350–650 × 180–350 × 100–250 mm, je nach Modell |
| Material | Aluminiumguss |
| Hauptprozess | Entgraten und Schleifen mit Robotern |
| Unterstützte Prozesse | Entgraten von Kanten an Öffnungen, Bearbeitung von Lochkanten, punktuelle Oberflächenreinigung, Kantenverrundung |
| Wichtige Verarbeitungsbereiche | Einlasskanäle, Auslasskanäle, Kanten der Brennkammer, Öffnungen des Wassermantels, Ölkanäle, Schraubenlöcher, Außenkonturen, Bereiche mit Angussstellen |
| Schutzgebiete | Oberflächen der Brennkammer, Ventilsitze, Ventilführungsbohrungen, Dichtflächen, bearbeitete Bezugsebenen, Präzisionsbohrungen |
| Fertigstellung des Ziels | Entfernen Sie Grate, Angüsse, scharfe Kanten und lokale Rückstände und schützen Sie dabei die funktionskritischen Oberflächen des Motors |
Typische Herausforderungen bei der Endbearbeitung von Motorzylinderköpfen aus Aluminiumlegierungen
Die Endbearbeitung eines Motorzylinderkopfs aus einer Aluminiumlegierung ist schwierig, da Grate nicht nur entlang der Außenkanten, sondern auch um viele funktionale Merkmale herum auftreten können. Öffnungen der Einlass- und Auslasskanäle, Wassermantelbohrungen, Ölkanäle, Schraubenlöcher und Brennraumgrenzen erfordern alle eine kontrollierte Kantenbearbeitung, während benachbarte Präzisionsoberflächen geschützt bleiben müssen.
Manual deburring is unstable because operators need to reach into different openings and adjust tool angle frequently; choosing the right equipment category, as outlined in our deburring machine types guide, is the first step away from that variability. Some port edges or internal passage boundaries may be under-processed, while chamber-side or sealing-adjacent areas may be damaged if too much force is applied. Since cylinder heads directly affect engine assembly and performance, the robotic process must balance burr removal, surface protection and repeatability.
| Gemeinsames Problem | Spezifischer Bereich | Auswirkungen |
|---|---|---|
| Grate an den Kanten der Öffnungen | Einlass- und Auslassöffnungen | Kann sich auf die Montagevorbereitung und die Qualität der Fließkante auswirken |
| Grate an Wasser-/Ölkanälen | Kühlmittelöffnungen, Kanten der Ölkanäle | Führt zu einer unbeständigen Reinigungsqualität und einem Inspektionsrisiko |
| Scharfe Kanten | Schraubenlöcher, Außenkonturen, lokale Öffnungen | führt zu Risiken bei der Handhabung und Montage |
| Lokale Casting-Meldung | Außenkontur, Trennlinienbereiche, Angussabschnitte | Erfordert kontrolliertes lokales Schleifen |
| Manuelle Variation | Mehrere Anschlüsse, Öffnungen und kammerseitige Begrenzungen | Dies führt zu uneinheitlichen Ergebnissen bei den verschiedenen Anwendern |
| Sensible Funktionsbereiche | Kammerflächen, Ventilsitze, Führungsbohrungen, Dichtflächen, Präzisionsbohrungen | Beschädigungsgefahr beim manuellen Schleifen |
Robotergestütztes Entgraten und Schleifen von Motorzylinderköpfen aus Aluminiumlegierung
A robotic deburring and grinding cell for aluminum alloy engine cylinder heads should be designed around multi-feature access, controlled material removal, tool compliance and functional-surface protection, with 6-axis deburring equipment as the typical motion platform for reaching every port and passage. The process must remove burrs and local residues from ports, holes, passages and contours while avoiding damage to combustion chamber surfaces, valve seats, guide holes, sealing faces and machined references.

Bei Motorzylinderköpfen mit typischen Abmessungen von etwa 350–650 mm Länge umfasst der Prozess in der Regel das Beladen, die Programmauswahl, die Überprüfung der Schutzbereiche, das Schleifen der Außenkontur, das Entgraten der Kanalkanten, die Reinigung der Wasser- und Ölkanäle, die Bearbeitung der Schraubenlöcher, die Bearbeitung der an die Brennkammer angrenzenden Kanten, die Prüfung und das Entladen. Für verschiedene Bereiche können unterschiedliche Werkzeuge zum Einsatz kommen, darunter flexible Entgratwerkzeuge, Anfaswerkzeuge, kleine Schleifköpfe und gesteuerte Schleifwerkzeuge.
| Schritt | Prozess | Zweck | Werkzeug/System |
|---|---|---|---|
| 1 | Laden und Positionieren | Den Zylinderkopf so befestigen, dass er von mehreren Seiten zugänglich ist | Dedizierte Halterung |
| 2 | Programmauswahl | Ordne das richtige Zylinderkopfmodell dem richtigen Pfad zu | HMI / Roboterprogramm |
| 3 | Bestätigung des Schutzgebiets | Kammer, Ventil, Dichtungsbereich und Präzisions-No-Grind-Zonen definieren | Spielplanlogik / Programmeinstellungen |
| 4 | Schleifen von Außenkonturen und Trennlinien | Grate und Rückstände von den äußeren Gusskanten entfernen | Schleifwerkzeug |
| 5 | Entgraten der Kanten an Einlass- und Auslasskanälen | Entfernen Sie Grate an den Öffnungen und Übergangskanten. | Flexibles Entgratungswerkzeug |
| 6 | Reinigung der Kanten im Wasser- und Ölkanal | Kleine Durchgangsöffnungen und lokale Kanten reinigen | Kleines Entgratwerkzeug / Entgratspindel |
| 7 | Bearbeitung von Schraubenlöchern und Befestigungskanten | Schraubenlöcher und Kanten im Bereich der Befestigung entgraten | Anfaswerkzeug |
| 8 | Steuerung der an die Kammer angrenzenden Kante | Kanten im Bereich der Brennkammer reinigen, ohne die Funktionsflächen zu beschädigen | Kontrollierter Weg / Schleiffreie Zonen |
| 9 | Qualitätskontrolle | Überprüfen Sie die Gratenentfernung und die geschützten Funktionsbereiche | Manuelle oder visuelle Prüfung |
| 10 | Entladung und Reinigung | Späne entfernen und den Zylinderkopf abnehmen | Luftblasen / Staubsaugen |
Schritt 1: Laden und Positionieren
Der Zylinderkopf aus einer Aluminiumlegierung wird in eine spezielle Halterung eingesetzt, die das Gussteil an stabilen und unkritischen Stellen stützt. Da der Zylinderkopf mehrere Funktionsflächen und Öffnungen aufweist, wirkt sich die Genauigkeit der Halterung direkt auf die Zuverlässigkeit der Roboterbahn aus.
Die Halterung sollte es dem Roboter ermöglichen, Außenkonturen, Anschlussöffnungen, Schraubenlöcher und Kanten von Durchgängen zu erreichen und dabei einen sicheren Abstand zu geschützten Oberflächen einzuhalten. Eine stabile Positionierung verringert zudem Vibrationen beim lokalen Schleifen und trägt dazu bei, dass die Entgrätung gleichmäßig erfolgt.
Schritt 2: Programmauswahl
Nachdem der Zylinderkopf befestigt wurde, wählt der Bediener über die HMI das richtige Roboterprogramm aus. Dies ist wichtig, da sich die Zylinderkopfmodelle hinsichtlich der Anordnung der Anschlüsse, des Schraubenrasters, der Position der Kanäle und der Struktur auf der Brennraumseite unterscheiden können.
Inside that program live the processing order, tool assignment, robot postures, feed rate, contact force and the list of protected zones. Calling the same program back for later batches is what keeps cylinder head finishing repeatable.
Schritt 3: Bestätigung des geschützten Bereichs
Vor Beginn der Bearbeitung überprüft das System alle geschützten Bereiche. Bei einem Motorzylinderkopf gehören zu den geschützten Oberflächen in der Regel die Oberflächen der Brennkammern, Ventilsitze, Ventilführungsbohrungen, Anschlussflächen für Zündkerzen oder Einspritzdüsen, Dichtflächen, bearbeitete Bezugsebenen und Präzisionsbohrungen.
Dieser Schritt ist von entscheidender Bedeutung, da sich viele Grate in der Nähe von Funktionsflächen befinden. Der Roboter sollte Kantenfehler beseitigen, ohne dabei Flächen zu berühren, die die Verbrennung, die Dichtheit, die Ventilmontage oder die Maßgenauigkeit beeinträchtigen.
Schritt 4: Schleifen der Außenkontur und der Trennfuge
Der Roboter bearbeitet zunächst die äußeren Gusskanten, an denen noch Lichtreflexe, Trennlinienrückstände und Besäumspuren vorhanden sein können. Zu diesen Bereichen zählen unter anderem Außenkonturen, Seitenkanten, lokale Vorsprünge und Angussstellen.
Mit einem Schleifwerkzeug lassen sich erhabene Fehler durch kontrollierten Vorschub und Druck beseitigen. Bei Zylinderköpfen aus Aluminiumlegierungen sollte dabei darauf geachtet werden, dass keine tiefen Schleifspuren entstehen und kein unnötiger Materialabtrag erfolgt, insbesondere in der Nähe von bearbeiteten Oberflächen.
Schritt 5: Entgraten der Kanten an Einlass- und Auslassöffnungen
Die Einlass- und Auslasskanalöffnungen sind wichtige Entgratungsbereiche an Motorzylinderköpfen. Grate an den Kanten dieser Kanäle können die Montagevorbereitung beeinträchtigen und zu einer instabilen Kantenqualität in der Nähe der Luftströmungskanäle führen.
Ein flexibles Entgratungswerkzeug kann dem Profil der Anschlussöffnung mit kontrolliertem Anpressdruck folgen. Der Roboter sollte die Kantenbegrenzung reinigen, ohne die vorgesehene Form des Anschlusses zu verändern oder geschützte bearbeitete Bereiche zu berühren.
Schritt 6: Reinigung der Kanten an den Wasser- und Ölkanälen
An den Öffnungen des Wassermantels und an den Kanten der Ölkanäle befinden sich häufig kleine Grate oder Gussrückstände. Diese Stellen sind unter Umständen kleiner und schwerer zugänglich als äußere Kanten.
Zur Reinigung dieser Durchgangsöffnungen kann ein kleines Entgratungswerkzeug oder eine Entgratungsspindel verwendet werden. Der Roboter kann jede Durchgangskante mit wiederholbarer Position bearbeiten, wodurch das Übersehen von Graten reduziert und die Konsistenz der Prüfung verbessert wird.
Schritt 7: Bearbeitung der Schraubenlöcher und der Befestigungskante
Zylinderköpfe weisen zahlreiche Schraubenlöcher, Gewindebohrungen und Öffnungen für die Befestigung auf. Grate um diese Öffnungen herum können die Montage, das Eindrehen der Schrauben oder den festen Sitz beeinträchtigen.
Ein Anfaswerkzeug kann jede Bohrungsöffnung mit gleichbleibender Tiefe und gleichbleibendem Winkel bearbeiten. Der Roboter wiederholt denselben Arbeitsablauf bei allen Bohrungsgruppen, wodurch die Gleichmäßigkeit der Kanten im Vergleich zum manuellen Anfasen verbessert wird.
Schritt 8: Steuerung der an die Kammer angrenzenden Kante
Die Brennraumseite ist einer der empfindlichsten Bereiche am Zylinderkopf eines Motors. Grate im Bereich der Brennraumgrenzen müssen gegebenenfalls entfernt werden, doch dürfen die Brennraumoberflächen, Ventilsitze und zugehörige Präzisionselemente dabei nicht beschädigt werden.
Der Roboter nutzt kontrollierte Anfahrwege, eine geringe Anpresskraft und Schleiffreie Zonen, um ausschließlich die erforderliche Kantenbegrenzung zu reinigen. Dies trägt dazu bei, die funktionale Geometrie zu schützen und gleichzeitig kleine Grate zu entfernen, die nach dem Gießen oder der Bearbeitung zurückbleiben können.
Schritt 9: Qualitätskontrolle
Nach dem robotergestützten Entgraten und Schleifen prüfen die Bediener die Anschlussöffnungen, die Kanten der Wasser- und Ölkanäle, die Schraubenlöcher, die Außenkonturen, die an die Kammern angrenzenden Flächen sowie die geschützten Funktionsflächen. Die Prüfung stellt sicher, dass Grate und scharfe Kanten entfernt wurden und dass kritische Oberflächen unbeschädigt geblieben sind.
Je nach Produktionsanforderungen kann die Prüfung Sichtkontrollen, manuelle Tastkontrollen, Messgeräte oder kameragestützte Überprüfungen umfassen. Die Rückmeldungen aus der Prüfung können zudem zur Optimierung der Bahnkorrektur, der Standzeit der Werkzeuge und der lokalen Parameter genutzt werden.
Schritt 10: Entladen und Reinigen
Nach der Prüfung wird der Zylinderkopf entladen und dem nächsten Arbeitsschritt zugeführt. Aluminiumspäne und Feinpartikel sollten aus den Kanälen, Bohrungen, Durchgangsöffnungen und Hohlräumen entfernt werden.
Empfohlen wird eine geschlossene Roboterzelle mit Aluminium-Späne- und Staubabsaugung. Dies trägt zur Verbesserung der Sauberkeit bei und verringert die direkte Belastung des Bedieners durch wiederholte manuelle Entgratungs- und Schleifarbeiten.
Bearbeitungsschwierigkeiten und Lösungen
| Herausforderung | Ursache | Robotische Lösung |
|---|---|---|
| Grate an den Kanten der Öffnungen | Einlass- und Auslassöffnungen bilden komplexe Kantenprofile | Flexibles Entgraten entlang der Anschlusskanten |
| Grate an Durchgangsöffnungen | Wasser- und Ölkanäle weisen kleine, sich wiederholende Kanten auf | Zugang für Kleinteile mit lokalen Entgratungsvorgängen |
| Schutz auf der Kammerseite | Die Oberflächen der Kammern und die Ventilelemente dürfen nicht beschädigt werden | Schleiffreie Zonen und kontrollierte Werkzeugausrichtung |
| Varianten der Schraubenlöcher | Bei mehreren Bohrungen ist eine einheitliche Fasenbearbeitung erforderlich | Roboter-Anfasroutine mit wiederholbarer Tiefe |
| Lokale Gussrückstände | Trennlinien oder Bereiche mit Angussstellen erfordern ein kontrolliertes Schleifen | Spezielles Schleifwerkzeug und lokaler Verfahrweg |
| Funktionale Oberflächenempfindlichkeit | Die bearbeiteten Flächen und Präzisionsbohrungen befinden sich in der Nähe von Gratbereichen | Programmierung von Schutzzonen und Genauigkeit der Vorrichtung |
Schwierigkeit 1: Entgraten der Kanten an Einlass- und Auslasskanälen
Die Öffnungen der Einlass- und Auslasskanäle weisen gekrümmte Profile und Übergangskanten auf. Grate in diesen Bereichen lassen sich von Hand nur schwer gleichmäßig entfernen, da der Bediener den richtigen Werkzeugwinkel um die unregelmäßigen Öffnungen herum einhalten muss.
Die Lösung besteht darin, ein flexibles Entgratungswerkzeug und programmierte Konturverläufe zu verwenden. Der Roboter folgt jeder Anschlusskante mit kontrolliertem Druck, wodurch die Gleichmäßigkeit verbessert und gleichzeitig das Risiko einer Veränderung der Anschlussgeometrie verringert wird.
Schwierigkeitsgrad 2: Säuberung des Wasser- und Ölkanals
Die Öffnungen des Wassermantels und der Ölkanäle können klein sein, sich häufig wiederholen und an verschiedenen Stellen des Zylinderkopfs liegen. Beim manuellen Entgraten können kleine Grate im Inneren dieser Öffnungen leicht übersehen werden.
Die Lösung besteht darin, für jeden Durchgang ein kleines Entgratungswerkzeug oder eine Spindel mit spezifischen Routinen einzusetzen. Der Roboter bearbeitet jede Öffnung mit wiederholbarer Position und kontrollierter Tiefe, wodurch die Konsistenz bei der Entgratung verbessert wird.
Schwierigkeit 3: Schutz der Brennkammer und des Ventilbereichs
Auf der Seite der Brennkammer befinden sich empfindliche Bereiche wie Kammeroberflächen, Ventilsitze und nahegelegene Präzisionselemente. Diese Bereiche dürfen beim Entfernen von Graten nicht zerkratzt oder übermäßig abgeschliffen werden.
Die Lösung besteht darin, kammer- und ventilbezogene Merkmale als Schleifverbotszonen zu definieren. Der Roboter bearbeitet nur die erforderliche Kantenbegrenzung und hält Schleifwerkzeuge von den geschützten Funktionsflächen fern.
Schwierigkeitsgrad 4: Mehrere Schraubenlöcher und Befestigungskanten
Zylinderköpfe weisen zahlreiche Schraubenlöcher und Öffnungen für die Befestigung auf. Beim manuellen Anfasen dieser Löcher können Tiefe, Winkel und Oberflächengüte variieren.
Die Lösung besteht darin, eine robotergestützte Anfasroutine einzusetzen. Der Roboter wendet bei jeder Bohrung denselben Anfahrwinkel, dieselbe Eintauchtiefe und dieselbe Werkzeuggeschwindigkeit an, wodurch die Gleichmäßigkeit über das gesamte Werkstück hinweg verbessert wird.
Schwierigkeitsgrad 5: Entfernung lokaler Trennfugen und Angussrückstände
An einigen Stellen der Gussoberfläche können Grate, Trennlinienrückstände oder Eingussstellen vorhanden sein. Diese Fehler erfordern einen stärkeren Materialabtrag als das übliche leichte Entgraten.
Die Lösung besteht darin, einen speziellen lokalen Schleifweg mit einem Schleifwerkzeug zu verwenden. Der Roboter entfernt dickere Rückstände nur dort, wo es erforderlich ist, und vermeidet so unnötiges Schleifen in der Nähe von sauberen oder geschützten Bereichen.
Application Scenario
Scenario Background
Aluminum cylinder heads for passenger engines collect burrs, flash, passage-edge residues and sharp edges at port openings, water jacket holes, oil passages, bolt holes and outer contours, and clearing all of that by hand ties up skilled labor shift after shift.
Manual work of that kind is also hard to keep uniform: port and passage edges come out under-processed on some parts, and chamber-adjacent areas need constant care to avoid damage. Hence the move to robotic deburring and grinding for consistency, workload relief and lower damage risk.
Technische Herausforderungen
A cylinder head combines complex port openings, many small passage edges, bolt holes, external casting contours and sensitive combustion-chamber-related areas, so its burr map is denser than on frame or cover castings.
Process control decides the outcome. Casting residues call for local grinding in some zones, while other zones need only light deburring a short distance from precision surfaces, and none of it may touch valve seats, sealing faces, machined references or chamber surfaces.
Lösung
The configuration for this scenario is a six-axis industrial robot, a dedicated cylinder head fixture and a multi-tool finishing package: a flexible deburring tool on intake and exhaust port edges, a small deburring spindle in the water and oil passage openings, a chamfering tool over the bolt holes and an abrasive grinding tool for external flash or gate residues.
Combustion chamber surfaces, valve seats, guide holes, sealing faces, machined references and precision holes all sit in the program’s protected list. The fixture gives repeatable positioning and the enclosure captures aluminum chips and fine particles.
| Artikel | Konfiguration |
|---|---|
| Werkstück | Zylinderkopf aus einer Aluminiumlegierung |
| Typische Größe | Ca. 350–650 × 180–350 × 100–250 mm, je nach Modell |
| Hauptprozess | Entgraten und Schleifen mit Robotern |
| Unterstützter Prozess | Entgraten von Kanten an Öffnungen, Bearbeitung von Lochkanten, lokale Oberflächenreinigung |
| Roboter | Sechsachsiger Industrieroboter |
| Werkzeugbau | Flexibles Entgratungswerkzeug, kleine Entgratungsspindel, Anfaswerkzeug, Schleifwerkzeug |
| Halterung | Spezielle Haltevorrichtung für Motorzylinderköpfe |
| Schutzstrategie | Geschützte Kammeroberflächen, Ventilsitze, Dichtflächen, bearbeitete Referenzflächen und Präzisionsbohrungen |
| Staubkontrolle | Geschlossene Zelle mit Aluminiumspänen- und Staubabsaugung |
Ergebnisse der Umsetzung
The robotic cell took over repetitive deburring and local grinding work on port openings, passage edges, bolt holes, outer contours and local casting residue areas. Staff attention narrows to loading, unloading, inspection and tool maintenance, direct finishing effort disappears and batch-to-batch stability improves.
Der kontrollierte Prozess verbesserte zudem den Schutz empfindlicher Funktionsoberflächen. Anstatt sich ausschließlich auf manuelles Geschick zu verlassen, folgte der Roboter gespeicherten Bahnen mit festgelegten Schleifverbotszonen, wodurch das Risiko eines versehentlichen Werkzeugkontakts in der Nähe von Kammer-, Ventil- und Dichtungsbereichen verringert wurde.
| Ergebnis Bereich | Verbesserung |
|---|---|
| Entgraten von Kanten | Stabilere Reinigung im Bereich der Einlass- und Auslassöffnungen |
| Bereinigung der Kanten | Gleichmäßigere Ausführung der Öffnungen für den Wasser- und Öldurchfluss |
| Behandlung von Schraubenlöchern | Wiederholbares Anfasen und Entgraten um Lochgruppen herum |
| Lokales Zerkleinern von Rückständen | Spezielle Pfade für Trennlinien und Angussbereiche |
| Schutz des Kammerbereichs | Geringeres Risiko von Beschädigungen an Kammer- und ventilbezogenen Oberflächen |
| Oberflächenschutz | Bearbeitete Flächen und Präzisionsbohrungen werden von den Schleifbahnen ausgeschlossen |
| Arbeitsreduzierung | Reduzierung des Aufwands für wiederholte manuelle Entgratungs- und Schleifarbeiten |
| Stabilität der Produktion | Gespeicherte Programme für wiederkehrende Zylinderkopf-Chargen |
| Workshop-Umgebung | Saubererer Endbearbeitungsbereich mit geschlossener Aluminium-Spänesammlung |
Erforderliche Informationen für ein Angebot zum robotergestützten Schleifen
Um Ihnen eine geeignete Roboterzelle zum Entgraten und Schleifen Ihres Motorzylinderkopfs aus einer Aluminiumlegierung empfehlen zu können, benötigen wir in der Regel die Bauteilezeichnung, die Werkstoffsorte, das Gussgewicht, Fotos von Graten, Angussresten, Rückständen in den Kanälen oder an den Angussstellen, die zu bearbeitenden Bereiche, die zu schützenden Brennkammern oder Dichtflächen, die derzeitige manuelle Zykluszeit sowie das jährliche Produktionsvolumen.
Our team reads these inputs against fixture design, robot reach, tool selection, chip collection layout and process feasibility. For aluminum alloy engine cylinder heads, it is especially important to identify which port, passage and hole edges require burr removal and which valve, chamber, sealing or precision surfaces must be protected during robotic finishing.
FAQ
Q1: Is an engine cylinder head different from an engine cylinder head cover?
Ja. Ein Zylinderkopf ist ein zentraler Gussteil des Motors, der die Brennkammer sowie die Einlass- und Auslasskanäle und die ventilbezogenen Elemente enthält. Eine Zylinderkopfhaube ist ein Bauteil, das über dem Zylinderkopf angebracht wird und bei dem hauptsächlich Entgratungen an den Rändern und Dichtkanten erforderlich sind.
Q2: Why is robotic deburring and grinding suitable for engine cylinder heads?
Das Entgraten und Schleifen mit Robotern eignet sich besonders gut, da Zylinderköpfe viele sich wiederholende Öffnungen, Bohrungen, Kanäle und Gusskanten aufweisen. Ein Roboter kann programmierte Bahnen mit kontrollierter Anpresskraft abfahren und sorgt so im Vergleich zur manuellen Bearbeitung für eine höhere Gleichmäßigkeit.
Q3: What areas can the robot process on an engine cylinder head?
Der Roboter kann die Kanten von Einlass- und Auslasskanälen, Wassermantelöffnungen, Ölkanalkanten, Schraubenlöcher, Außenkonturen, Trennlinienbereiche und lokale Angussrückstände bearbeiten. Die genauen Bearbeitungsbereiche sollten anhand der Zeichnung und der tatsächlichen Gratverteilung bestätigt werden.
Q4: Does this part require decorative polishing?
Decorative polishing is not on the requirement list for engine cylinder heads. The work is deburring, local grinding, edge cleanup and protection of functional surfaces.
Q5: How are combustion chamber and valve-related areas protected?
Schutzbereiche werden durch die Positionierung der Spannvorrichtungen, die Roboterwegplanung und Schleifverbotszonen gesteuert. Oberflächen der Brennkammer, Ventilsitze, Ventilführungsbohrungen, Dichtflächen und Präzisionsbohrungen werden von den Schleifwegen ausgeschlossen.
Q6: Can one robotic cell handle different cylinder head models?
Ja. Eine Roboterzelle kann oft verschiedene Modelle von Motorzylinderköpfen aus Aluminiumlegierungen bearbeiten, sofern die Halterung, die Reichweite des Roboters und das Werkzeugsystem für unterschiedliche Bauteile ausgelegt sind. Für verschiedene Modelle oder Teilenummern können unterschiedliche Roboterprogramme gespeichert werden.
Schlussfolgerung
Motorzylinderköpfe aus Aluminiumlegierungen weisen Einlass- und Auslasskanäle, Wasser- und Ölkanäle, Schraubenlöcher, Brennraumbegrenzungen sowie empfindliche, maschinell bearbeitete Schnittstellen auf, was eine Standardisierung des manuellen Entgratens und Schleifens erschwert. Eine robotergestützte Entgratungs- und Schleiflösung hilft Herstellern dabei, Grate, Angüsse, scharfe Kanten und lokale Rückstände zu entfernen, während gleichzeitig die Gleichmäßigkeit verbessert und kritische Funktionsflächen des Motors geschützt werden.
Falls bei der Fertigung Ihrer Motorzylinderköpfe nach wie vor manuelles Entgraten der Kanäle, Reinigen der Durchgänge oder das Abschleifen lokaler Gussrückstände erforderlich ist, Kontakt for a customized robotic solution. You may also find the Automobil & EV application pages and the Ausrüstung catalog useful for comparing configurations.