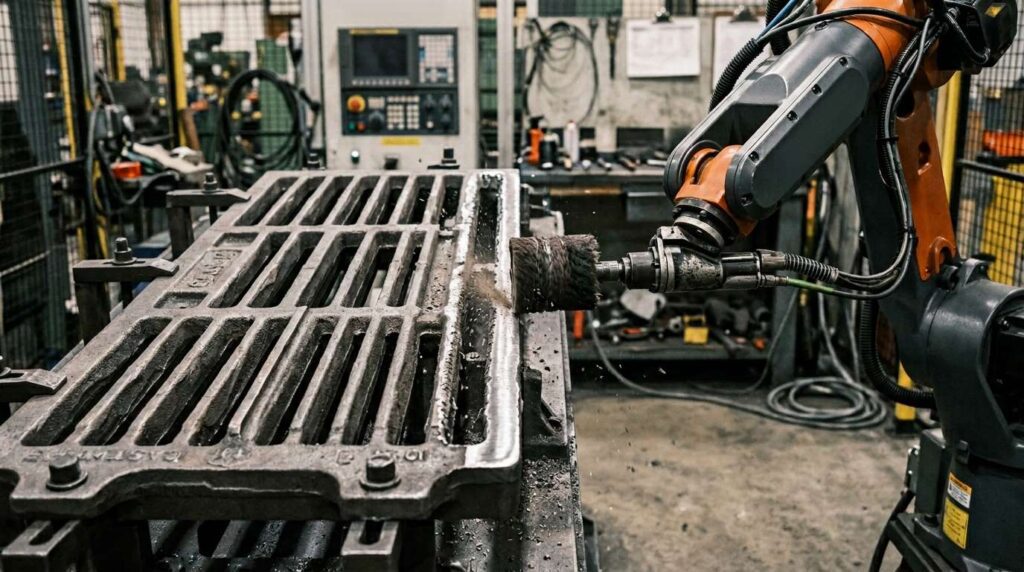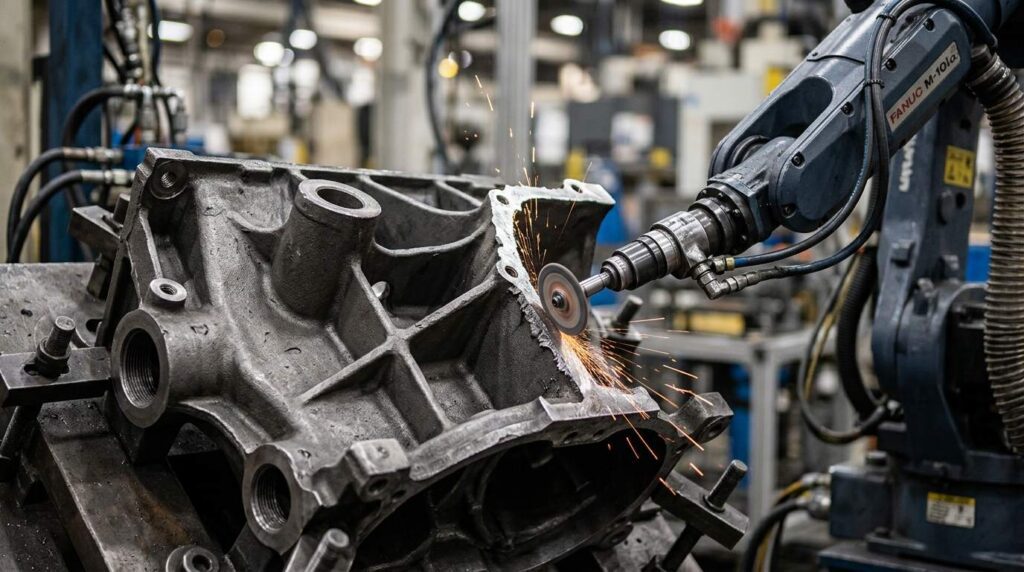
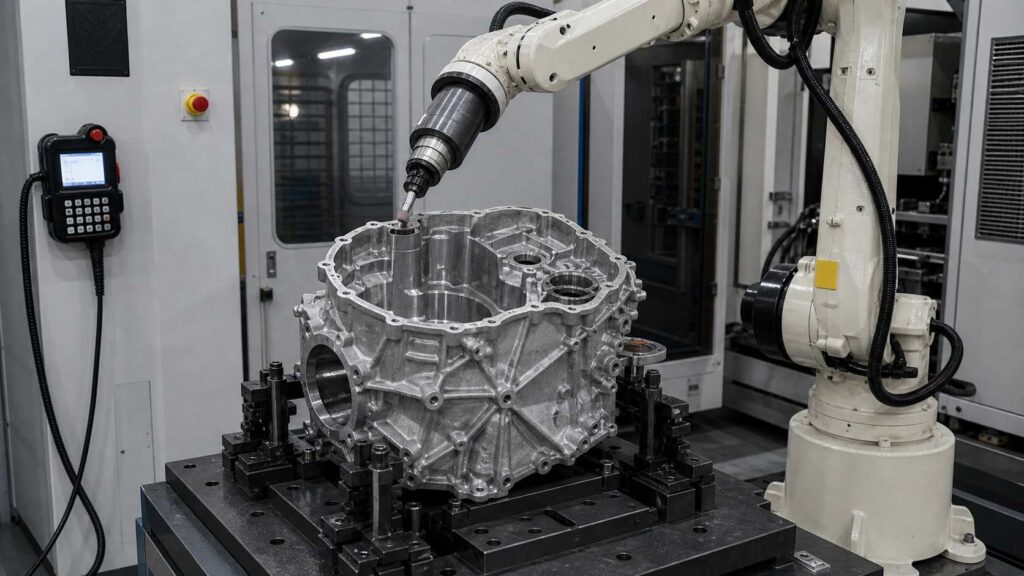
Die Hauptgehäuse von CVT-Getrieben aus Aluminiumlegierung sind große Strukturdruckgussteile, die in stufenlosen Getriebesystemen zum Einsatz kommen. Im Vergleich zu einer Seitenabdeckung eines CVT-Getriebes weist das Hauptgehäuse eine komplexere dreidimensionale Struktur auf, darunter große Hohlräume, Lagerbohrungen, Wellenbohrungen, Ölkanalbereiche, Dichtungsflansche, Befestigungsvorsprünge, Verstärkungsrippen, dickwandige Abschnitte und unregelmäßige Außenkonturen.
Diese robotergestützte Entgratungs- und Schleiflösung wurde für Hauptgehäuse von CVT-Getrieben aus Aluminiumlegierungen entwickelt, die in Getriebebaugruppen für Kraftfahrzeuge zum Einsatz kommen. Sie hilft dabei, Grate, Angüsse, scharfe Kanten, Trennlinienrückstände und lokale Angussspuren an Kavitätenöffnungen, Lagerbohrungskanten, Befestigungsbohrungen, Dichtungsflanschen, Rippenübergängen und Außenkonturen zu entfernen, verbessert gleichzeitig die Gleichmäßigkeit der Oberflächenqualität und reduziert den Arbeitsaufwand beim manuellen Schleifen.
What Is an Aluminum Alloy CVT Transmission Main Housing?
Das Hauptgehäuse eines CVT-Getriebes aus einer Aluminiumlegierung bildet den tragenden Hauptkörper eines stufenlosen Getriebes. Es dient zur Aufnahme und zum Schutz von Getriebekomponenten wie Riemenscheiben, Wellen, Lagern, hydraulischen Steuerbereichen und internen Ölkanalstrukturen. In der Regel wird es mit Seitenabdeckungen, Ventilkörpern, Dichtungen und anderen Getriebekomponenten zu einem kompletten CVT-Getriebesystem zusammengebaut.
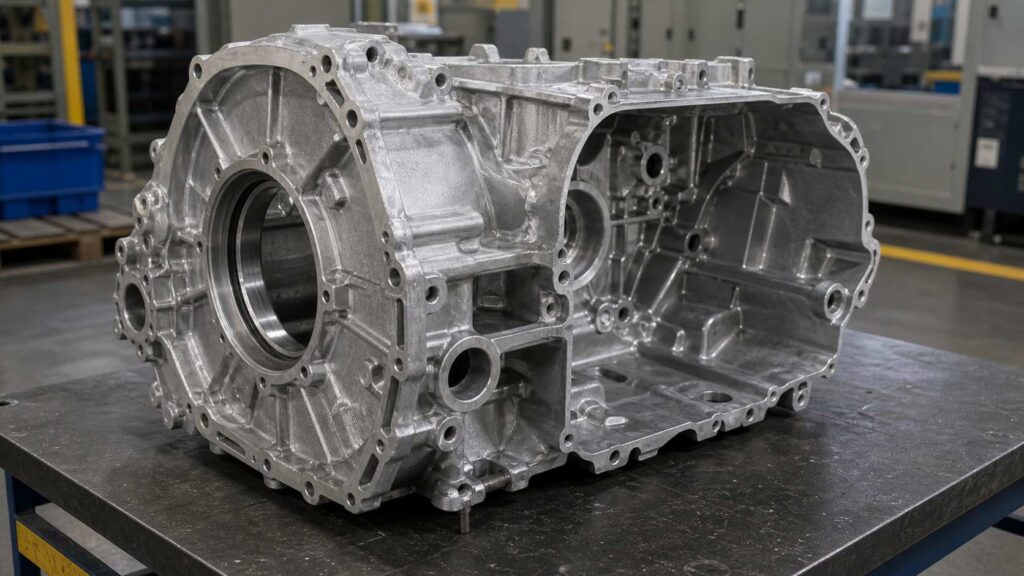
Function drives the finishing spec here: robotic deburring, local grinding, flash removal and edge cleanup, with no decorative polishing involved. Burrs and casting residues come off, while bearing holes, machined surfaces, sealing faces and internal functional areas stay as delivered.
| Artikel | Einzelheiten |
|---|---|
| Name des Werkstücks | Hauptgehäuse des CVT-Getriebes aus Aluminiumlegierung |
| Alternativer Name | CVT-Hauptgehäuse / CVT-Getriebegehäuse / CVT-Getriebe-Hauptgehäuse |
| Typische Größe | Je nach Getriebevariante etwa 350–800 mm lang |
| Material | Druckguss aus Aluminiumlegierungen |
| Hauptprozess | Entgraten und Schleifen mit Robotern |
| Unterstützte Prozesse | Entfernen von Graten, Entgraten von Lochkanten, Säubern von Formhohlraumkanten, lokales Abschleifen von Angussresten |
| Wichtige Verarbeitungsbereiche | Große Hohlraumöffnung, Lagerbohrungen, Wellenbohrungen, Befestigungsbohrungen, Dichtungsflansche, Kanten der Ölkanäle, Verstärkungsrippen, Außenkonturen, Angussbereiche |
| Schutzgebiete | Lagersitze, Präzisionsbohrungen, bearbeitete Dichtflächen, Dichtungsauflageflächen, Funktionsflächen der Ölkanäle, Befestigungsreferenzflächen |
| Fertigstellung des Ziels | Entfernen Sie Grate, Angüsse, scharfe Kanten und lokale Rückstände und schützen Sie dabei die präzisen Oberflächen der Getriebekomponenten |
Typische Herausforderungen bei der Oberflächenbearbeitung des Hauptgehäuses eines CVT-Getriebes aus einer Aluminiumlegierung
Ein Hauptgehäuse für ein CVT-Getriebe aus einer Aluminiumlegierung ist schwieriger zu bearbeiten als eine Seitenabdeckung, da es große Hohlräume, Präzisionsbohrungen, Dichtungsflansche, dickwandige Bereiche und zahlreiche Rippenstrukturen vereint. An den Öffnungen der Hohlräume, an Lagerbohrungen, Wellenbohrungen, Schraubenlöchern, den Kanten der Ölkanäle, an Flanschgrenzen, Trennlinien und lokalen Angussbereichen können Grate entstehen.
Das manuelle Entgraten und Schleifen kann ungenau sein, da die Bediener um tiefe Hohlräume, sich wiederholende Lochgruppen und lange, unregelmäßige Außenkonturen herumarbeiten müssen. Manche Innenecken oder Rippenschnittstellen können dabei übersehen werden, während freiliegende Kanten oder Flanschbereiche möglicherweise übermäßig geschliffen werden. Da CVT-Hauptgehäuse Präzisionslagersitze, Wellenbohrungen und bearbeitete Dichtflächen enthalten, kann unkontrolliertes manuelles Schleifen Funktionsflächen beschädigen, was sich auf die Montage und den Betrieb des Getriebes auswirkt.
| Gemeinsames Problem | Spezifischer Bereich | Auswirkungen |
|---|---|---|
| Gussgrate / Trennfugen | Außenkontur, Hohlraumgrenze, Flanschkanten | Beeinflusst die Sauberkeit der Baugruppe und die Gleichmäßigkeit der Kanten |
| Rückstände aus dem Gate-Cut-Verfahren | Dicke Wandabschnitte, Vorsprünge, nicht funktionale Gussbereiche | Erfordert kontrolliertes lokales Schleifen |
| Grate an Lochkanten | Lagerbohrungen, Wellenbohrungen, Befestigungsbohrungen | Kann die Montage, den Lagersitz und den Einbau der Schrauben beeinträchtigen |
| Kavitätenbohrer | Großer Innenhohlraum, Kanten der Ölkanäle, lokale Öffnungen | Führt zu Risiken bei der Reinigung und Montage |
| Rippenübergangsfräser | Verstärkungsrippen, Vorsprungsgrenzen, Innenecken | Schwierig, sie konsequent von Hand zu entfernen |
| Manuelle Variation | Sich wiederholende Bohrungen, lange Konturen, Zugang zum Hohlraum aus mehreren Winkeln | Führt zu einer uneinheitlichen Verarbeitungsqualität |
| Empfindliche Funktionsoberflächen | Lagersitze, Dichtflächen, bearbeitete Montageflächen | Gefahr von Kratzern oder Formschäden |
Robotergestütztes Entgratungs- und Schleifverfahren für das Hauptgehäuse eines CVT-Getriebes aus einer Aluminiumlegierung
A robotic deburring and grinding cell for aluminum alloy CVT transmission main housings should be designed around rigid part positioning, multi-angle access, protected-surface management and controlled material removal; the reach needed for deep cavity work is exactly what 6-axis deburring equipment provides. The robot needs to process both external and internal features while avoiding contact with precision bearing seats, shaft holes, sealing surfaces and oil passage functional areas.
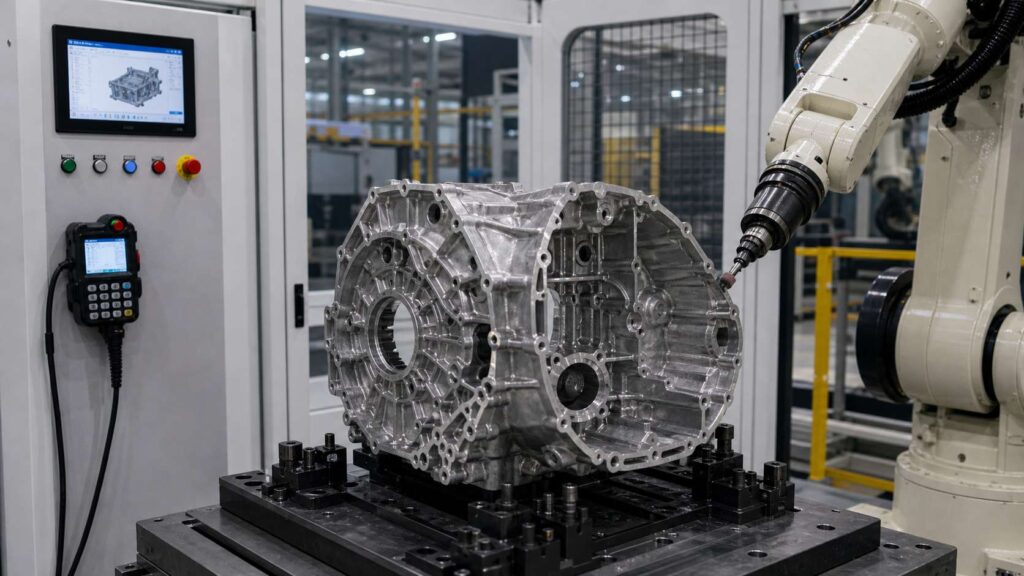
Bei CVT-Hauptgehäusen umfasst der Prozess in der Regel das Beladen, die Positionierung, die Programmauswahl, die Überprüfung des geschützten Bereichs, das Schleifen der Außenkontur, das Entgraten der Hohlraumöffnungen, die Kantenbearbeitung an Lagern und Wellenbohrungen, die Reinigung des Dichtungsflansches, die Endbearbeitung der Rippenübergänge, das Schleifen lokaler Angussrückstände, die Prüfung und das Entladen. Für die verschiedenen Bereiche können unterschiedliche Werkzeuge eingesetzt werden, darunter Schleifwerkzeuge, flexible Entgratwerkzeuge, Anfaswerkzeuge, Rotationsbürsten und nachgiebige Endbearbeitungsköpfe.
| Schritt | Prozess | Zweck | Werkzeug/System |
|---|---|---|---|
| 1 | Laden und Positionieren | Befestigen Sie das CVT-Hauptgehäuse, um eine stabile Bearbeitung von mehreren Seiten zu gewährleisten | Dedizierte Halterung |
| 2 | Programmauswahl | Ordne das richtige Gehäusemodell dem entsprechenden Roboterweg zu | HMI / Roboterprogramm |
| 3 | Bestätigung des Schutzgebiets | Lager-, Wellenbohrungs-, Dichtungs- und Ölkanal-Schleifverbotszonen festlegen | Spielplanreferenz / Programmeinstellung |
| 4 | Schleifen von Außenkonturen und Trennlinien | Grate und Rückstände von den äußeren Gusskanten entfernen | Schleifwerkzeug |
| 5 | Entgraten großer Formhohlraumöffnungen | Grate und scharfe Kanten an den Begrenzungen der Kavität entfernen | Flexibles Entgratungswerkzeug |
| 6 | Bearbeitung der Kanten von Lagern und Wellenbohrungen | Präzises Entgraten von Lochkanten mit wiederholbarer Steuerung | Anfaswerkzeug / Entgratspindel |
| 7 | Entgraten von Befestigungslöchern | Grate aus den Schraubenlöchern und Montagebohrungen entfernen | Entgratspindel / Rotationswerkzeug |
| 8 | Entgraten der Dichtungsflanschkante | Reinigen Sie die Flanschkanten und schützen Sie dabei die Dichtungsflächen | Flexibles Entgratungswerkzeug |
| 9 | Endbearbeitung von Rippen- und Vorsprungsübergängen | Rippenwurzeln, Vorsprungsgrenzen und lokale Ecken bearbeiten | Kleiner Entgratungskopf |
| 10 | Lokales Schleifen von Gate-Rückständen | Erhabene Rückstände an nicht funktionalen Stellen entfernen | Leicht abrasives Schleifwerkzeug |
| 11 | Qualitätskontrolle | Grate entfernen und geschützte Funktionsflächen überprüfen | Manuelle oder visuelle Prüfung |
| 12 | Entladung und Reinigung | Entfernen Sie die Späne und nehmen Sie das fertige Gehäuse heraus | Luftblasen / Staubsaugen |
Schritt 1: Laden und Positionieren
Das Hauptgehäuse des CVT-Getriebes aus einer Aluminiumlegierung wird in eine spezielle Vorrichtung eingelegt, die das Gussteil an stabilen, nicht kritischen Stellen stützt. Da das Werkstück größer und schwerer ist als eine Seitenabdeckung, ist die Steifigkeit der Vorrichtung wichtig, um während des Entgratens und Schleifens einen stabilen Kontakt mit dem Roboter zu gewährleisten.
Die Halterung sollte den Zugang zur Außenkontur, zur großen Hohlraumöffnung, zum Dichtungsflansch, zu den Befestigungslöchern, zu den Kanten der Lagerbohrungen, zu den Rippenübergängen und zu den Bereichen mit Angussausschnitten ermöglichen. Eine wiederholgenaue Positionierung trägt zudem dazu bei, dass der Roboter einen sicheren Abstand zu Präzisionslagersitzen, Wellenbohrungen und bearbeiteten Oberflächen einhält.
Schritt 2: Programmauswahl
Program selection at the HMI follows loading. Main housings differ across models in cavity shape, shaft layout, rib structure, mounting hole pattern and gate position, and each variant keeps its own verified program.
Everything the cell does is written there: processing order, tool type, robot postures, feed rate, spindle speed, contact force and protected zones. Recalling a proven program is how repeated batches keep identical deburring and grinding results.
Schritt 3: Bestätigung des geschützten Bereichs
Vor Beginn der Bearbeitung überprüft das System die geschützten Bereiche am CVT-Hauptgehäuse. Dazu gehören in der Regel Lagersitze, Oberflächen von Wellenbohrungen, bearbeitete Dichtflächen, Dichtungsauflageflächen, Befestigungsreferenzflächen und funktionale Oberflächen der Ölkanäle.
Dieser Schritt ist von entscheidender Bedeutung, da sich viele gratenanfällige Stellen in der Nähe von Präzisionsmerkmalen befinden. Der Roboter sollte Grate an Kanten und Gussübergängen entfernen und dabei darauf achten, dass die Schleifwerkzeuge nicht mit Oberflächen in Berührung kommen, die die Ausrichtung des Getriebes, die Dichtheit und die Hydraulikleistung beeinträchtigen könnten.
Schritt 4: Schleifen der Außenkontur und der Trennfuge
Der Roboter bearbeitet die äußeren Gusskanten, an denen noch Grate, Trennlinienrückstände, Schnittspuren oder lokale Gussfehler vorhanden sein können. Zu diesen Bereichen zählen unter anderem die äußere Gehäusekante, Seitenwände, Befestigungsvorsprünge, Flanschkanten und Übergänge zu dickwandigen Bereichen.
Mit einem Schleifwerkzeug lassen sich erhabene Rückstände bei kontrollierter Vorschubgeschwindigkeit und kontrolliertem Anpressdruck entfernen. Bei CVT-Gehäusen aus Aluminiumlegierungen sollte dabei übermäßiger Druck vermieden werden, da dies zu tiefen Werkzeugspuren führen oder zu viel Grundmaterial vom Gussteil abtragen könnte.
Schritt 5: Entgraten der großen Hohlraumöffnung
Der große Innenhohlraum ist ein wesentliches Merkmal des CVT-Hauptgehäuses. Nach dem Druckguss, dem Entgraten oder der Grobbearbeitung können Grate oder scharfe Kanten an den Rändern des Hohlraums entstehen.
Ein flexibles Entgratungswerkzeug kann die Kanten von Hohlraumöffnungen mit kontrolliertem Druck und entlang einer programmierten Bahn bearbeiten. Der Roboter sollte ausschließlich die gratanfälligen Kantenbereiche bearbeiten und unnötigen Kontakt mit inneren Funktionsflächen, bearbeiteten Auflageflächen oder Ölkanalbereichen vermeiden.
Schritt 6: Bearbeitung der Lager- und Wellenbohrungskanten
Lager- und Wellenbohrungen sind kritische Bereiche des CVT-Hauptgehäuses. Grate an den Rändern dieser Bohrungen können den Sitz der Lager, die Montage der Welle und die Ausrichtung des Getriebes beeinträchtigen.
Ein Anfaswerkzeug oder eine Entgratspindel kann jede Lochkante mit reproduzierbarer Tiefe und reproduzierbarem Winkel bearbeiten. Der Roboter wiederholt denselben Arbeitsablauf über mehrere Lochgruppen hinweg, wodurch die Gleichmäßigkeit verbessert und das Risiko von übersehenen Graten im Vergleich zur manuellen Bearbeitung verringert wird.
Schritt 7: Entgraten der Befestigungslöcher
CVT-Hauptgehäuse weisen in der Regel zahlreiche Befestigungs- und Schraubenlöcher auf, die über Flansche, Vorsprünge und Seitenwände verteilt sind. Grate an diesen Löchern können die Montage der Schrauben, die Sauberkeit und den Einbau der Dichtungen beeinträchtigen.
Der Roboter kann jede Befestigungsbohrung mit einer Entgratspindel oder einem Rotationswerkzeug bearbeiten. Dank programmierter Bohrroutinen lassen sich bei wiederholten Lochgruppen stets die gleiche Tiefe, der gleiche Winkel und die gleiche Werkzeuggeschwindigkeit anwenden.
Schritt 8: Säubern der Flanschkante vor dem Abdichten
Der Dichtungsflansch ist ein durchgehendes Funktionsmerkmal, das eine gleichbleibende Kantenqualität erfordert. Grate an der Flanschkante können den Einbau der Dichtung und die Sauberkeit der Baugruppe beeinträchtigen, doch die Dichtfläche selbst muss unbeschädigt bleiben.
Ein nachgiebiges Entgratungswerkzeug kann dem Flanschumfang folgen und lose Grate sowie scharfe Kanten entfernen. Der Roboter sollte das Werkzeug an der Kantenbegrenzung halten und vermeiden, die Kontaktfläche der Dichtung zu zerkratzen oder abzurunden.
Schritt 9: Abschluss der Übergangsstelle zwischen Rippe und Vorsprung
An verstärkten Rippen, Vorsprüngen und lokalen Strukturübergängen bleiben nach dem Druckguss oder dem Besäumen häufig kleine Grate zurück. Diese Bereiche lassen sich manuell nur schwer bearbeiten, da sich der Werkzeugwinkel häufig ändert und einige Ecken vertieft sind.
Für Rippenansätze, Vorsprungsgrenzen und lokale Ecken kann ein kleiner Entgratungskopf oder ein nachgiebiges Endbearbeitungswerkzeug verwendet werden. Der Roboter kann die Struktur in mehrere Endbearbeitungszonen unterteilen und jeden Bereich mit stabiler Haltung bearbeiten.
Schritt 10: Schleifen der lokalen Gate-Rückstände
Einige CVT-Hauptgehäuse weisen an dickwandigen Stellen oder in nicht funktionalen Gussbereichen Spuren von Gusskanälen oder lokal erhabene Rückstände auf. Diese Rückstände müssen unter Umständen leicht abgeschliffen werden, anstatt sie lediglich abzubürsten.
Ein leicht abrasives Schleifwerkzeug kann diese erhabenen Fehler durch kontrollierten Materialabtrag beseitigen. Das Roboterprogramm sollte das Schleifen auf definierte, unkritische Bereiche beschränken und Präzisionsoberflächen, Dichtflächen sowie lagerbezogene Merkmale aussparen.
Schritt 11: Qualitätsprüfung
Nach dem robotergestützten Entgraten und Schleifen prüfen die Bediener die Außenkontur, die Hohlraumöffnung, die Lagerbohrungen, die Wellenbohrungen, die Befestigungsbohrungen, die Dichtungsflansche, die Rippenübergänge und die Angussbereiche. Die Prüfung stellt sicher, dass Grate und scharfe Kanten entfernt wurden und dass die zu schützenden Funktionsflächen unbeschädigt bleiben.
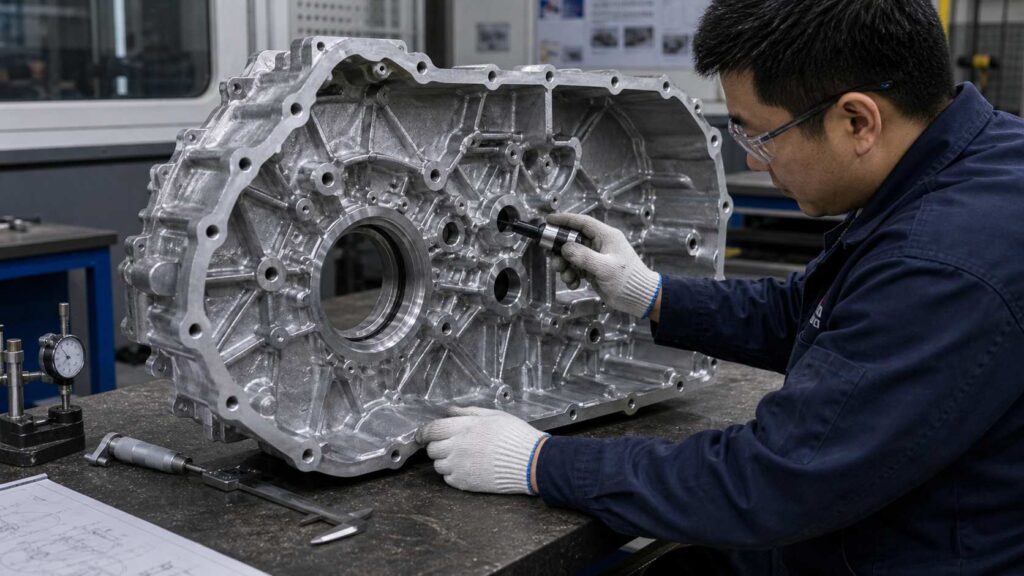
Die Prüfung kann Sichtkontrollen, manuelle Tastkontrollen, Messproben oder eine kameragestützte Überprüfung umfassen. Die Rückmeldungen aus der Prüfung können zudem zur Optimierung der Roboterbahnen, zur Kompensation des Werkzeugverschleißes und zur vorbeugenden Wartung beitragen.
Schritt 12: Entladen und Reinigen
Nach der Prüfung wird das fertige Hauptgehäuse des CVT-Getriebes entladen und dem nächsten Arbeitsschritt zugeführt. Aluminiumspäne und Feinpartikel sollten aus den Hohlräumen, Bohrungen, den Kanten der Ölkanäle, den Dichtungsflanschen und den Rippenkreuzungen entfernt werden.
Für das Entgraten und Schleifen des CVT-Hauptgehäuses wird eine geschlossene Roboterzelle mit Aluminiumspäne- und Staubabsaugung empfohlen. Dies trägt dazu bei, die Sauberkeit in der Werkstatt zu verbessern, die Belastung der Bediener zu verringern und eine besser kontrollierte Bearbeitungsumgebung zu schaffen als beim offenen manuellen Schleifen.
Bearbeitungsschwierigkeiten und Lösungen
| Herausforderung | Ursache | Robotische Lösung |
|---|---|---|
| Positionierung großer Gehäuse | Das Hauptgehäuse ist größer und komplexer als eine Seitenabdeckung. | Spezielle Halterung mit starrer Abstützung und wiederholbarer Referenz |
| Zugang zum Hohlraum aus mehreren Blickwinkeln | Die Kanten der Kavität, die Rippen und die inneren Strukturen erfordern unterschiedliche Werkzeugausrichtungen | Sechsachsige Roboter-Bahnplanung mit unterteilten Bearbeitungszonen |
| Schutz der Lagerbohrung | Lagersitze und Wellenbohrungen befinden sich in der Nähe von Kanten, an denen sich leicht Grate bilden können | Programmierung von Schutzzonen und Routinen zur Steuerung der Lochkanten |
| Entfernung von Gatterrückständen | An Stellen mit dicker Wandstärke können erhabene Spuren des Angussschnitts zurückbleiben | Lokales, leichtes Schleifen mit geringem Materialabtrag |
| Konsistenz des Dichtungsflansches | Lange Flanschwege erfordern eine zuverlässige Entgratung | Programmgesteuerte Entgrätung von Flanschkanten mit nachgiebigen Werkzeugen |
| Rippen- und Buckelfräser | Verstärkte Strukturen führen zu versteckten Graten | Zugang für kleine Entgratwerkzeuge bei optimierter Körperhaltung |
| Manuelle Qualitätsschwankungen | Sich wiederholende Löcher und unregelmäßige Konturen lassen sich nur schwer von Hand bearbeiten | Gespeicherte Roboterprogramme und geregelte Kontaktkraft |
Schwierigkeit 1: Positionierung des großen CVT-Hauptgehäuses
Das Hauptgehäuse eines CVT-Getriebes ist ein großes dreidimensionales Druckgussteil. Es weist Formnester, Flansche, Bohrungen, Rippen und dickwandige Bereiche auf, die über verschiedene Oberflächen verteilt sind. Ist die Spannvorrichtung nicht steif genug, kann es beim Schleifen und Entgraten zu Vibrationen kommen.
Die Lösung besteht darin, eine spezielle Haltevorrichtung mit stabiler Auflage und wiederholbaren Positionierungspunkten zu verwenden. Die Vorrichtung sollte das Bauteil sicher festhalten und es dem Roboter gleichzeitig ermöglichen, die erforderlichen Bearbeitungsbereiche aus verschiedenen Winkeln zu erreichen.
Schwierigkeit 2: Entgraten von Kavitätenkanten ohne Beschädigung der Innenfläche
Die große Öffnung des Hohlraums kann an ihren Rändern Grate aufweisen, doch die inneren Funktionsflächen, Ölkanäle und bearbeiteten Flächen müssen geschützt werden. Handwerkzeuge könnten in diese Bereiche rutschen und Kratzer oder ungewollten Materialabtrag verursachen.
Die Lösung besteht darin, geschützte interne Bereiche festzulegen und kontrollierte Roboterbahnen zum Entgraten der Formhohlraumkanten zu verwenden. Der Roboter entfernt Grate ausschließlich an den Kanten und hält das Werkzeug dabei von den funktionalen Oberflächen des Formhohlraums fern.
Schwierigkeit 3: Gleichmäßige Bearbeitung der Lager- und Wellenbohrungskanten
Lager- und Wellenbohrungen sind für die Montage des Getriebes von entscheidender Bedeutung. Bei einer uneinheitlichen manuellen Entgrätung können an einigen Bohrungen Grate zurückbleiben oder an anderen übermäßige Fasen entstehen.
Die Lösung besteht darin, eine programmierte Routine zur Bearbeitung der Lochkanten einzusetzen. Ein Anfaswerkzeug oder eine Entgratspindel kann jedes Loch mit wiederholbarer Winkel, Tiefe und Geschwindigkeit bearbeiten, wodurch die Konsistenz bei verschiedenen Gehäusemodellen verbessert wird.
Schwierigkeitsgrad 4: Schleifen lokaler Torrückstände
An nicht funktionalen Bereichen des CVT-Hauptgehäuses können Rückstände vom Ausschnitt oder deutliche Trennlinienspuren zurückbleiben. Diese erhabenen Mängel sind oft zu groß, um sie allein durch Bürsten zu beseitigen, sollten jedoch nicht durch unkontrolliertes, starkes Schleifen entfernt werden.
Die Lösung besteht darin, nur in bestimmten Bereichen eine leichte robotergestützte Schleifbearbeitung durchzuführen. Der Roboter wendet einen kontrollierten Druck und eine kontrollierte Verfahrstrecke an, um Rückstände zu entfernen, ohne dabei zu viel Material vom Gusskörper abzutragen.
Schwierigkeitsgrad 5: Schutz von Dichtflächen und bearbeiteten Referenzflächen
CVT-Hauptgehäuse weisen Dichtflächen, Dichtungsauflageflächen und bearbeitete Referenzflächen auf. Diese Flächen befinden sich in unmittelbarer Nähe zu Flanschen und Bohrungen, bei denen leicht Grate entstehen können, weshalb ihr Schutz bei der automatisierten Endbearbeitung unerlässlich ist.
Die Lösung besteht darin, alle funktionalen Flächen im Roboterprogramm als berührungsfreie Zonen zu definieren. Der Roboter bearbeitet dabei ausschließlich Kanten, Grate und unkritische Rückstände und hält dabei einen sicheren Abstand zu den geschützten Oberflächen ein.
Application Scenario
Scenario Background
CVT main housings carry a heavy finishing load out of the casting cell: burrs, flash, parting line residues and gate-cut marks accumulate on outer contours, cavity openings, bearing holes, mounting holes, sealing flanges, ribs and boss areas. Done manually, that cleanup dominates the labor budget of the finishing area.
Hand finishing a part with this many features does not standardize well. Workers reach deep into the cavity, work hole after hole, walk the long flange paths, and still leave rib corners under-processed while over-grinding exposed edges and gate cuts on other parts. That pattern is what pushes transmission plants toward robotic deburring and grinding.
Technische Herausforderungen
One housing contains a large cavity, multiple bearing and shaft holes, sealing flanges, mounting holes, oil passage features, reinforced ribs and thick wall sections. Burr sites cover external and internal areas alike, and each needs its own tool and posture.
The engineering problem is three-way: remove burrs, grind locally where residues sit, and still keep bearing seats, shaft holes, sealing faces and machined reference surfaces completely untouched.
Lösung
For a housing of this size, the cell is typically built around a six-axis industrial robot, a dedicated fixture and a multi-tool package: abrasive grinding for contour flash and gate residues, flexible deburring on cavity and flange edges, a chamfering tool at the bearing and shaft hole edges and a small deburring head across ribs and boss transitions.
Bearing seats, shaft hole surfaces, sealing faces, machined pads and oil passage areas are all on the protected list in the program. The fixture grips the housing firmly yet exposes multiple sides to the robot, and the enclosed cell’s chip and dust collection captures particles throughout the finishing cycle.
| Artikel | Konfiguration |
|---|---|
| Werkstück | Hauptgehäuse des CVT-Getriebes aus Aluminiumlegierung |
| Typische Größe | Je nach Modell etwa 350–800 mm lang |
| Hauptprozess | Entgraten und Schleifen mit Robotern |
| Unterstützter Prozess | Entfernen von Graten, Entgraten von Lochkanten, Säubern von Formhohlraumkanten, lokales Abschleifen von Angussresten |
| Roboter | Sechsachsiger Industrieroboter |
| Werkzeugbau | Schleifwerkzeug, flexibles Entgratwerkzeug, Anfaswerkzeug, Entgratspindel, nachgiebiges Feinschleifwerkzeug |
| Halterung | Spezielle Halterung für das Hauptgehäuse des CVT-Getriebes |
| Schutzstrategie | Geschützte Lagersitze, Wellendurchgänge, Dichtflächen, bearbeitete Oberflächen und Ölkanalbereiche |
| Staubkontrolle | Geschlossene Zelle mit Aluminiumspänen- und Staubabsaugung |
Ergebnisse der Umsetzung
The robotic cell took over repetitive deburring and grinding work on outer contours, cavity openings, bearing holes, shaft holes, mounting holes, sealing flanges, rib transitions and local gate-cut areas. Manpower concentrates on loading, unloading, inspection and tool maintenance, and the manual grinding intensity that went with hand finishing is gone.
Der kontrollierte Prozess verbesserte die Gleichmäßigkeit an den Grenzen der Hohlräume, bei wiederholten Bohrungen und auf langen Flanschwegen. Zudem verringerte er das Risiko einer versehentlichen Beschädigung von Lagersitzen, Wellenbohrungen und bearbeiteten Dichtflächen, da der Roboter gespeicherte Bahnen mit definierten Schutzzonen abfuhr.
| Ergebnis Bereich | Verbesserung |
|---|---|
| Qualität der Außenkontur | Zuverlässigere Entfernung von Flash- und Trennlinienrückständen |
| Entgraten der Kavitätenkanten | Kontrollierte Gratenentfernung an den Rändern großer Kavitäten |
| Behandlung von Lagerbohrungen | Wiederholbare Kantenbereinigung in der Nähe von lagerseitigen Öffnungen |
| Entgraten von Wellenbohrungen | Verbesserte Gleichmäßigkeit an den Kanten der Schaftbohrung |
| Reinigung der Befestigungslöcher | Weniger übersehene Grate bei wiederholten Lochgruppen |
| Qualität der Dichtungsflansche | Gleichmäßiges Entgraten der Flanschkanten unter Schonung der Dichtungsflächen |
| Nachbearbeitung von Rippen und Vorsprüngen | Weniger Restgrate an Rippenansätzen und lokalen Übergängen |
| Zerkleinerung von Gussresten | Kontrollierte Entfernung von erhabenen Rückständen in bestimmten Bereichen |
| Funktionaler Oberflächenschutz | Geringeres Risiko von Beschädigungen an Lagersitzen, Dichtflächen und bearbeiteten Auflageflächen |
| Arbeitsreduzierung | Reduzierung des Aufwands für wiederholte manuelle Entgratungs- und Schleifarbeiten |
| Stabilität der Produktion | Gespeicherte Programme für wiederkehrende CVT-Gehäuse-Chargen |
| Workshop-Umgebung | Saubererer Endbearbeitungsbereich mit geschlossener Aluminium-Spänesammlung |
Erforderliche Informationen für ein Angebot zum robotergestützten Schleifen
Um Ihnen eine geeignete Roboterzelle zum Entgraten und Schleifen Ihres CVT-Getriebehauptgehäuses aus Aluminiumlegierung empfehlen zu können, benötigen wir in der Regel die Bauteilezeichnung, die Werkstoffsorte, das Gussgewicht, Fotos von Graten, Angussresten, Trennlinien und Angussresten, die zu bearbeitenden Bereiche, geschützte Lager- oder Dichtflächen, die derzeitige manuelle Zykluszeit sowie das jährliche Produktionsvolumen.
Fixture design, robot reach, tool selection, chip collection layout and process feasibility all get settled against these details. For CVT transmission main housings, it is especially important to identify which cavity edges, bearing holes, shaft holes, flange boundaries, rib transitions and outer contours require processing, and which bearing seats, sealing faces, oil passage surfaces and machined reference areas must be protected during robotic finishing.
FAQ
Q1: Is a CVT transmission main housing the same as a CVT transmission side cover?
The side cover is the thinner, cover-like half of the pair, while the CVT transmission main housing is the main structural body of the transmission. The main housing has larger cavity areas, more precision holes, thicker wall sections and more complex deburring and grinding requirements.
Q2: Why does a CVT transmission main housing need both deburring and grinding?
Das Entgraten wird an Lochkanten, Hohlraumgrenzen, Flanschkanten und Rippenübergängen angewendet. Das Schleifen kann bei Trennlinienresten, Einspritzstellen und lokalen, erhabenen Gussfehlern an nicht funktionalen Bereichen erforderlich sein. Daher sind sowohl das robotergestützte Entgraten als auch das lokale Schleifen für diese Art von Gehäuse sinnvoll.
Q3: What areas can the robot process on a CVT transmission main housing?
The robot can process outer contours, cavity opening edges, bearing hole edges, shaft hole edges, mounting holes, sealing flanges, rib transitions, boss boundaries, parting line areas and local gate residues. The drawing plus the actual burr pattern on the casting decides the final processing map.
Q4: How are bearing holes and sealing surfaces protected during robotic grinding?
Lagerbohrungen, Wellenbohrungen, Dichtflächen und bearbeitete Referenzflächen werden durch die Positionierung der Spannvorrichtung, die Roboterbahnplanung und Schleifverbotszonen geschützt. Der Roboter bearbeitet nur den erforderlichen Rand- oder Restbereich, während abrasive Werkzeuge von kritischen Funktionsflächen ferngehalten werden.
Q5: Can one robotic cell handle different CVT main housing models?
Ja. Eine Roboterzelle kann oft verschiedene Modelle von CVT-Getriebegehäusen bearbeiten, sofern die Halterung, die Reichweite des Roboters und die Werkzeuge für unterschiedliche Bauteilvarianten ausgelegt sind. Für verschiedene Kavitätenformen, Bohrungsanordnungen, Flanschkonturen und Angusspositionen können unterschiedliche Roboterprogramme gespeichert werden.
Q6: Does the CVT main housing require decorative polishing?
Decorative polishing has no place on CVT main housings. The requirement is functional: deburring, flash removal, local grinding, edge cleanup and protection of precision transmission-related surfaces. Equipment for finer surface work on other parts is described in our robotic polishing machine guide.
Schlussfolgerung
Aluminum alloy CVT transmission main housings have large cavity structures, bearing holes, shaft holes, mounting holes, sealing flanges, oil passage-related areas, reinforced ribs and irregular outer contours. These features make manual deburring and grinding difficult to standardize, especially around repeated holes, cavity boundaries and local gate-cut areas. The same logic applies to our aluminum cylinder block deburring and grinding solution for engine-side castings.
Eine robotergestützte Entgratungs- und Schleiflösung hilft Herstellern dabei, Grate, Angüsse, scharfe Kanten, Trennlinienrückstände und lokale Gussfehler von CVT-Getriebehauptgehäusen zu entfernen und gleichzeitig die Gleichmäßigkeit der Oberflächenbearbeitung zu verbessern sowie präzise Funktionsflächen zu schützen. Wenn bei der Fertigung Ihrer CVT-Getriebehauptgehäuse noch immer manuelles Entgraten der Formhohlraumkanten, das Säubern von Lagerbohrungen, die Endbearbeitung von Flanschen oder das Abschleifen lokaler Angussrückstände erforderlich ist, Kontakt for a customized robotic solution. For the rest of our powertrain casting work, start with Automobil & EV; Ausrüstung covers the machines.