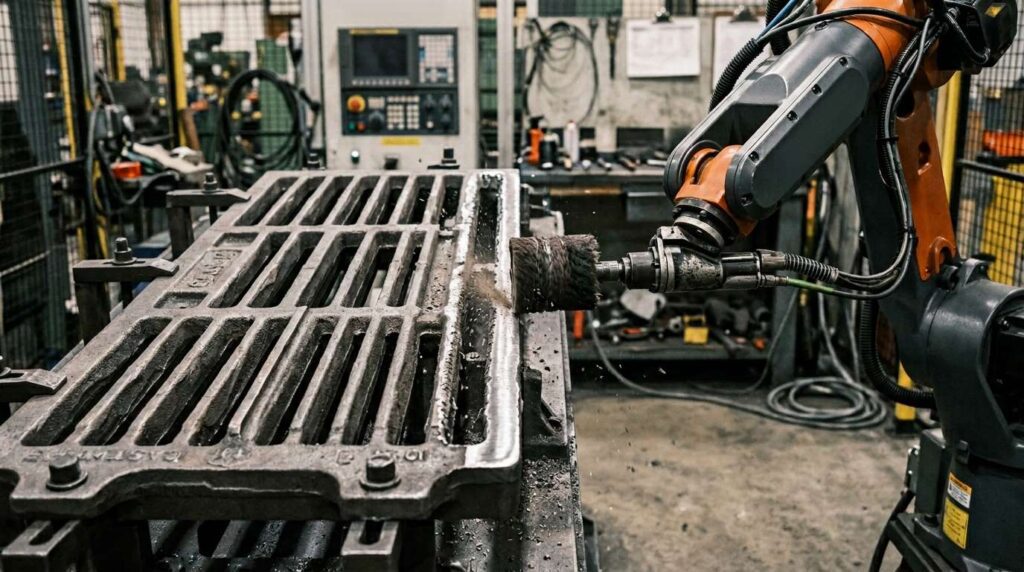
鋳鉄火格子板は、工業炉、ボイラー、燃焼装置、焼却システム、熱処理装置、および 一般産業機械. .一般的には、長方形のフレーム、複数の平行リブ、長いスロット、繰り返される内部エッジで設計されています。この構造は、支持、換気、分離、灰の排出、材料の篩い分けに便利ですが、鋳造後にバリが発生しやすい部分が多くなります。.
鋳造工程中、鋳鉄火格子板は、外枠、スロットエッジ、リブ交差部周辺に、バリ、パーティングライン、シャープエッジ、粗面、バリが発生することがよくあります。ワークピースには繰り返しのリブや狭い開口部が多いため、手作業による研磨は時間がかかり、肉体的にも負担が大きく、バッチ間で一貫性を保つのが難しい。.
従来の手作業による仕上げでは、作業員が外枠、各リブ、各スロットエッジ、局所的なコーナー部分を繰り返し加工する必要があります。これは、高い労働強度、不安定な研削品質、粉塵暴露、生産ボトルネックを生み出します。ロボット研削ソリューションは、特に繰り返し鋳鉄部品をバッチ生産するメーカーにとって、鋳鉄火格子プレートの仕上げに、より安定したスケーラブルな方法を提供します。.
このソリューションは、一般的な寸法の鋳鉄製グレーチングプレート用に設計されています。 440 × 300 × 10 mm. .ロボット研削、バリ取り、エッジ・スムージング、塗装・組立・出荷前の表面処理に重点を置いています。.
What is a Cast Iron Grate Plate?
鋳鉄製火格子板は、強度、耐熱性、通気性、分離性または材料支持性が要求される産業設備に使用される格子型鋳造部品である。用途により、炉火格子、ボイラー火格子、焼却炉火格子、支持格子、灰排出板、工業用選別部品として使用される。.

鋳鉄は、鋳造性、耐摩耗性、圧縮強度、コスト効率に優れているため、この種のワークピースに広く使用されている。炉や燃焼関連の用途では、火格子プレートは熱、荷重、摩耗、繰り返される熱サイクルに耐える必要があります。一般産業機械では、支持、ろ過、分離部品として機能することがある。.
ワークピースの構造は単純に見えるが、仕上げの要件は単純ではない。繰り返される格子形状は、多くの内部エッジ、長いスロット、リブの交差を生み出す。鋳造後、これらの部分にはバリやカケが発生することが多く、塗装や組み立て、エンドユーザーへの納品前に除去する必要があります。.
| 項目 | 詳細 |
|---|---|
| ワークピース名 | 鋳鉄製格子プレート |
| 典型的なサイズ | 440 × 300 × 10 mm |
| 素材 | 鋳鉄 |
| 主なプロセス | ロボット研削 |
| アシストプロセス | バリ取り、エッジラウンド、表面仕上げ |
| 主な加工エリア | アウターフレーム、リブ、スロットエッジ、リブインターセクション、パーティングライン |
| ゴール | 鋳物のバリ、鋭利なエッジ、表面の凹凸を取り除く |
ロボット研削の主な目的は鏡面研磨ではありません。鋳鉄格子プレートの場合、重要な要件は、鋳造欠陥を除去し、鋭利なエッジを滑らかにし、取り扱いの安全性を向上させ、コーティングまたは組み立てのために部品を準備することです。そのため, ロボット研削 is a more suitable core process than polishing for this type of industrial cast iron workpiece. A broader comparison of grinding processes and equipment can be found in our robotic grinding guide.
鋳鉄製火格子プレートの代表的な用途
鋳鉄製火格子プレートは通常、装飾部品として扱われることはない。それらは繰り返されたスロット、リブおよび開始が要求される装置で使用される機能産業部品である。その用途は、一般的な自治体の排水製品よりも、産業機械や熱機器と密接な関係があります。.
| アプリケーションエリア | 代表的な機能 |
|---|---|
| 工業炉 | 素材を支え、熱や空気を循環させる |
| ボイラー | 燃料層を支え、燃焼の換気を助ける |
| 焼却システム | 廃棄物を支え、灰の排出を可能にする |
| 熱処理設備 | 炉システム内の支持と気流チャンネルを提供する |
| 燃焼装置 | 空気の通過、分離、材料のサポートを可能にする |
| 一般産業機械 | 支持板、遮蔽板、濾過板、保護板として使用 |
このような用途では、バリや鋭利なエッジは外観上の問題だけではありません。組み立てや塗装、取り扱いの安全性、装置の信頼性にも影響する可能性があります。スロットのエッジやリブの交差部にバリが残ると、取り付けの妨げになったり、後の加工で品質上の問題が発生することもあります。.
鋳鉄火格子板仕上げのペインポイント分析
鋳鉄製火格子プレートの主な仕上げの課題は、その繰り返し格子構造にある。各スロットは2つの長いエッジを作り、各リブには複数の側面があり、各交差点がバリの集積点になる可能性があります。部品がバッチ生産される場合、手作業による研磨は繰り返しとなり、時間がかかり、標準化が難しくなります。.
もう一つの課題は、鋳鉄部品の不均一な性質である。鋳バリの厚さは、バッチごとに異なる場合があります。軽いバリ取りで済む箇所もあれば、パーティングラインや残留バリ除去のために重研削が必要な箇所もあります。手作業の作業者は経験に頼ることが多いため、部品や作業者によってばらつきが生じる。.
粉塵も深刻な問題だ。鋳鉄の研削では細かい粒子が発生し、過酷な作業環境となる。オペレーターが手作業で長時間これらの部品を研削すると、プロセスが肉体的に厳しくなり、管理が難しくなります。ロボット研削は、作業者を直接的な研削作業から遠ざけ、集塵を仕上げセルに統合することができます。.
| よくある問題 | 特定地域 | インパクト |
|---|---|---|
| キャスティング・フラッシュ | アウターフレーム、パーティングライン、スロットエッジ | 組み立て、コーティング、外観に影響 |
| シャープなエッジ | リブ、スロット、アウターコンター | 安全な取り扱いのリスクを生む |
| 内部バリ | 長いスロットとリブの交差 | 手作業による安定した除去は困難 |
| 表面の凹凸 | 鋳造面とフレーム部分 | 表面処理品質の低下 |
| マニュアル・バリエーション | すべての繰り返し研磨領域 | オペレーター間の品質が不安定になる |
| 鋳鉄ダスト | 研磨作業 | 作業場の清潔さと作業者の快適性に影響 |
手動研削は少量には対応できるが、同じグレーチングプレートを繰り返し加工しなければならない場合は非効率になる。ロボット研削は、ロボットが同じ経路をたどり、一貫した加工ロジックを適用し、部品ごとに同じ操作を繰り返すことができるため、安定したバッチ生産に適している。.
| 比較項目 | 手動研磨 | ロボット研削 |
|---|---|---|
| 品質の一貫性 | オペレーターの技量による | 反復可能な経路と安定した処理 |
| 労働強度 | 高い肉体労働負荷 | 手作業による重研削作業を軽減 |
| スロットエッジ加工 | 狭いスロットのバリを見逃しやすい | 繰り返しエッジのプログラム処理 |
| 粉塵暴露 | 粉塵の近くで作業するオペレーター | 除塵装置付き密閉セル |
| バッチ生産 | 効率的な拡張が難しい | 繰り返し鋳鉄部品に最適 |
| プロセス制御 | 標準化が難しい | プログラムの保存と再利用が可能 |
炉火格子、ボイラー火格子板、工業用鋳鉄グリッド部品の製造業者にとって、ロボット研削は労働集約的な仕上げ工程を、より予測可能で制御可能な生産工程に変えることができます。.
鋳鉄製火格子プレートのロボット研削プロセス
鋳鉄グレーチングプレート用のロボット研削セルは、生産量、部品のばらつき、要求される仕上げレベルに応じて構成することができます。システムには通常、6軸ロボット、専用治具、研磨ツール、フレキシブルなバリ取りツール、力制御またはコンプライアント機構、集塵システム、安全エンクロージャーが含まれます。.
この工程では、バリ除去、エッジの平滑化、後のコーティングや組み立てのための鋳造表面の準備に重点を置く。グレーチングプレートには多くの繰り返しスロットとリブがあるため、ロボット経路は、外部輪郭と内部グリッドの特徴の両方を処理するように設計する必要があります。.
| ステップ | プロセス | 目的 | ツール/システム |
|---|---|---|---|
| 1 | ローディングとポジショニング | 格子プレートを固定具に固定する | 専用フィクスチャー |
| 2 | プログラム選択 | 正しい研削経路を選択する | HMI / ロボットプログラム |
| 3 | アウターフレーム研磨 | フラッシュと鋭利な外縁を取り除く | 研磨工具 |
| 4 | スロットエッジのバリ取り | 長いスロットエッジのバリを取り除く | フレキシブルなバリ取りツール |
| 5 | リブ表面研磨 | リブと鋳造面のクリーニング | 砥石または研磨ベルト |
| 6 | リブ交差仕上げ | 地域のコーナーや交差点を処理する | 小型研磨ヘッド |
| 7 | 品質検査 | バリ取りとエッジの滑らかさをチェック | 手動または目視検査 |
| 8 | 荷降ろしと清掃 | 埃を取り除き、部品を移す | エアブロー/バキュームクリーニング |

ステップ1:積み込みと位置決め
鋳鉄製火格子板を専用の固定具にセットする。固定具は、研削中の振動を防ぐため、外枠と主要なリブ部分を支える必要がある。工作物は比較的薄く、複数の開口部があるため、支持が不十分だと工具と部品の接触が不安定になる可能性がある。.
バッチ生産には、クイック位置決め機能を備えた治具を設計することができます。複数の類似した火格子プレートモデルを生産する場合、クイックチェンジ・フィクスチャーを使用することで、交換時間を短縮することができます。.
ステップ2:プログラムの選択
オペレータは、火格子プレートのモデルに応じて対応するロボットプログラムを選択します。繰り返し生産する場合は、研削プログラムを保存して再利用することができます。これは、手動仕上げと比較したロボット研削の主な利点の1つです。.
生産ラインで複数のワークサイズを扱う場合、バーコードスキャン、治具認識、HMIベースのモデル選択を使用して、プログラムエラーを回避することができます。.
ステップ3:アウターフレーム研磨
ロボットはまず、火格子プレートの外枠を加工する。この部分には鋳バリ、パーティングライン、鋭利なエッジが含まれることが多い。ロボットは外側の輪郭に沿って、研磨ツールを使って不要な材料を取り除きます。.
鋳鉄部品では、安定した接触圧力が重要です。コンプライアントまたはフォースコントロール研削システムは、小さな鋳物のばらつきを補正し、過研削のリスクを低減します。.
ステップ4:スロットエッジのバリ取り
After the outer frame is processed, the robot moves to the long slot edges. These areas are the most repetitive and time-consuming sections for manual workers. Each slot has two long edges, and burrs may remain along the entire opening. The underlying principles of automated burr removal are covered in our primer on robotic deburring.
柔軟性のあるバリ取り工具、回転研磨ブラシ、または小さな砥石を使用して、スロットのエッジを滑らかにすることができる。その目的は、火格子プレートの機能的構造を変えることなく、バリや鋭利なエッジを取り除くことである。.
ステップ5:リブ表面研磨
その後、ロボットはリブ表面と目に見える鋳造部分を処理します。このステップでは、粗い鋳造痕、表面の局所的な凹凸、小さな残留バリが除去されます。塗装が必要な部品では、表面処理によって塗装の密着性を高め、最終製品の安定性を向上させます。.
仕上げの要求に応じて、研磨ベルト、研削砥石、フレキシブルな研削ヘッドを選択できます。.
ステップ6:リブの交差仕上げ
リブの交差部やコーナーは、バリが残りやすい部分である。このような部分は、工具の角度を頻繁に変える必要があるため、手作業で安定した加工を行うのは難しい。.
ロボットは、これらの局所的な領域に到達するために、より小さな研削ヘッドやフレキシブルな研磨ツールを使用することができます。適切なパスプランニングにより、どのパーツでも同じエリアが一貫して加工されます。.
ステップ7:品質検査
研削後、バリの除去、エッジの滑らかさ、表面の均一性、過研磨が検査される。主な検査箇所は、外枠、スロットエッジ、リブ交差部、パーティングライン部などです。.
検査は手作業で行うこともできるし、顧客の品質管理要件に応じて、システムを目視検査と統合することもできる。.
ステップ8:荷下ろしと清掃
完成した火格子プレートは固定具から取り外される。粉塵や研削残渣は、エアブロー、真空吸引、またはブラッシングによって清掃することができます。その後、部品は塗装、組立、梱包、または次の生産工程に移ることができます。.
大規模な生産ラインでは、ロボットセルを自動ローディング、アンローディング、コンベア、集中集塵システムと統合することができる。.

機械加工の困難と解決策
鋳鉄製の火格子プレートは、全体的な形状は複雑ではないが、エッジやスロットの繰り返しが多いため、難易度が高い。ロボットシステムは、繰り返し経路、鋳造のばらつき、振動、粉塵制御に対応できるように設計されていなければならない。.
| チャレンジ | 原因 | ロボットソリューション |
|---|---|---|
| 多くのスロットエッジ | 長い開口部がバリの発生を繰り返す | 各スロットエッジのプログラムパス |
| リブ交差点バリ | 角にはバリやカスがたまる | フレキシブルな工具とローカル仕上げパス |
| 薄板振動 | ワークがオープングリッド構造 | マルチポイントサポート治具 |
| キャスティング・バリエーション | フラッシュの厚さはバッチによって異なる | 力制御と経路補償 |
| ダストジェネレーション | 鋳鉄粉砕は微粒子を作る | 除塵装置付き密閉セル |
難易度1:繰り返されるスロットエッジは手作業が必要
鋳鉄製の火格子プレートには、多数の長い溝がある。各スロットには2つのエッジがあり、どのエッジもバリの除去が必要な場合がある。作業員がこれらのエッジを手作業で研磨する場合、そのプロセスは繰り返しになり、疲れます。特に生産量が多い場合、バリの取りこぼしはよくあることです。.
解決策は、スロット構造専用のロボット研削パスを作成することです。ロボットは、定義された順序で各スロットエッジを処理し、すべての部品で同じ領域が処理されることを保証します。これにより、一貫性が向上し、作業者の経験に依存することが少なくなります。.
難易度2:リブのつなぎ目にバリが残る
リブの交差部やコーナーの部分には、鋳バリや小さなバリがたまりやすい。これらの領域は、大型の研磨工具では届きにくい。手作業の場合、これらの部分を飛ばしてしまったり、不均一に研磨してしまったりすることがあります。.
その解決策は、局所的な仕上げにフレキシブルなバリ取りツールや小型の研磨ヘッドを使用することです。ロボットは、プログラムされた角度から交差点に接近し、主要なリブ構造を損傷することなく、再現可能な仕上げを完了することができます。.
難易度3:オープングリッド構造は研削中に振動することがある
グレーチングプレートには長い溝があり、比較的薄い構造であるため、固定具が外枠のみを支えている場合、研削中に振動が発生する可能性がある。振動は、マークが不均一になったり、工具の接触が不安定になったり、研磨剤の摩耗を早めたりする原因になる。.
解決策は、多点支持治具を使用することです。冶具は、研削経路にアクセスできる状態を保ちながら、外枠と選択したリブ部分の両方を支持する必要があります。研削力をコントロールすることで、プロセスの安定性を向上させることができます。.
難易度4:ロット間の鋳造のばらつき
Cast iron grate plates may have different flash thickness, surface unevenness or small dimensional variations between batches. A rigid grinding path may not handle these differences well. Multi-axis equipment with compliant toolholding—such as five-axis deburring machines—is one option for parts where these variations are severe.
その解決策は、力制御またはコンプライアント研削ツールを使用することです。より要求の厳しいアプリケーションには、3Dビジョンやレーザースキャニングを追加して、ワークの位置を特定し、ロボットパスを補正することができます。.
難易度5:鋳鉄研削時の粉塵対策
鋳鉄の研削では、微細な粉塵や粒子が発生する。手作業による研削は、作業者が直接粉塵にさらされるだけでなく、粉塵の蓄積は設備のメンテナンスや作業場の清潔さにも影響します。.
その解決策は、集塵装置を内蔵した密閉型ロボット研削セルを使用することです。局所吸引ポート、保護カバー、ろ過装置を追加することで、粉砕エリアから粉塵を除去し、作業環境を改善することができます。.
Application Scenario
顧客背景
ある鋳鉄部品メーカーは、工業炉や燃焼装置用の火格子板を製造している。この部品は、複数のリブと長いスロットを持つ長方形のグリッド構造を持っています。自動化以前は、鋳造後に作業員が手作業で鋳バリ、バリ、鋭利なエッジを除去していました。.
生産量が増加するにつれ、手作業による研磨がボトルネックになっていました。お客様は、手作業の負担を軽減し、バッチの一貫性を高め、作業場のほこりを抑制するため、より安定した仕上げ工程を必要としていました。.
技術的課題
グレーチングプレートは、スロットエッジとリブの交差が何度も繰り返される。手作業の作業員は、それぞれの開口部の加工に長い時間を費やしており、作業者によって品質にばらつきがあった。スロットの縁にバリが残っている部品もあれば、研磨跡にムラが見られる部品もあった。.
工作物も比較的薄かったので、固定具の支持が重要だった。安定したサポートがないと、研削中に振動が発生し、表面の仕上がりに影響した。また、鋳鉄の粉塵も手作業による研削エリアの管理を難しくしていた。.
ソリューション
UBRIGHT SOLUTIONSは、鋳鉄グレーチングプレート用のロボット研削セルを設計した。このシステムは、6軸産業用ロボット、専用多点支持治具、研磨ツール、フレキシブルバリ取りツール、密閉集塵システムを使用。.
ロボットはまず外枠とパーティングライン部分を加工し、次に長いスロットエッジとリブ交差部のバリを除去した。過研削を減らし、エッジの均一性を高めるために、制御された研削戦略が用いられた。冶具はフレームとリブの両方を支えるように設計され、研削中の安定性を向上させた。.
| 項目 | 構成 |
|---|---|
| ワークピース | 鋳鉄製格子プレート |
| 典型的なサイズ | 440 × 300 × 10 mm |
| 主なプロセス | ロボット研削 |
| アシストプロセス | バリ取りとエッジラウンド |
| ロボット | 産業用6軸ロボット |
| 工具 | 研磨工具、フレキシブルバリ取り工具 |
| 備品 | 多点支持金具 |
| ダストコントロール | 集塵機付密閉セル |
| 申し込み | バリ取り, スロットエッジのバリ取り, 表面処理 |
実施結果
導入後、お客様はより安定した研削品質と手作業による仕上げ作業の軽減を実現しました。ロボットは保存されたプログラムに従って、外枠、スロットエッジ、リブ交差部を繰り返し加工することができました。.
密閉されたセルはダスト制御を改善し、専用治具は研削中の工作物の振動を低減した。また、鋳鉄製グレーチングプレートの繰り返し生産において、より標準化された仕上げ工程を得ることができました。.
| 結果エリア | 改善 |
|---|---|
| 研磨の一貫性 | スロットエッジとアウターフレームのより安定した仕上げ |
| 労働力削減 | 手作業による重研削作業の軽減 |
| 生産の安定性 | 繰り返し火格子プレートモデル用の再利用可能なロボットプログラム |
| ダストコントロール | 密閉されたセルが作業場の清潔さを向上 |
| 品質管理 | スロットとリブの交差部でのバリの取りこぼしが少ない。 |
| スケーラビリティ | 鋳鉄部品のバッチ生産への対応が容易 |
よくあるご質問
Q1: Why is robotic grinding suitable for cast iron grate plates?
鋳鉄火格子プレートには、リブ、スロット、内部エッジの繰り返しが多いため、ロボット研削が適しています。これらの領域では、一貫したバリの除去とエッジの平滑化が必要です。ロボットはプログラムされた経路をたどり、同じ部分を繰り返し加工できるため、バッチ生産に適しています。.
Q2: What defects can robotic grinding remove from cast iron grate plates?
このシステムは、鋳バリ、バリ、シャープエッジ、パーティングライン、粗い鋳造痕、表面の小さな凹凸を除去することができます。最も一般的な処理領域は、外枠、長いスロットエッジ、リブ表面、リブ交差部です。.
Q3: Is polishing required for cast iron grate plates?
ほとんどの場合、鏡面研磨は必要ない。鋳鉄火格子板は通常、機能的な工業部品です。主な要件は、塗装、組み立て、出荷前の研削、バリ取り、表面処理です。.
Q4: Can one robotic grinding cell process different grate plate models?
はい。システムが適切な固定具と保存されたロボットプログラムを使用すれば、異なる火格子プレートのモデルを処理することができます。同じような製品群であれば、クイックチェンジフィクスチャーを設計することで、交換時間を短縮することができます。.
Q5: How does the robot handle burrs inside long slots?
ロボットは、フレキシブルなバリ取りツール、回転ブラシ、または小さな研磨ホイールを使用してスロットエッジを加工することができます。ツールパスはスロットレイアウトに従ってプログラムされるため、ロボットは繰り返される内部エッジから一貫してバリを除去することができます。.
Q6: How can over-grinding be avoided?
最適化されたロボットパス、コンプライアントツール、フォースコントロール研削を使用することにより、過研削を減らすことができます。適切な治具サポートは、工具と工作物間の安定した接触を維持するのにも役立ちます。.
Q7: Can the system include dust collection?
はい。鋳鉄研削には集塵を強くお勧めします。ロボットセルには、作業場の清潔さとオペレーターの安全性を向上させるために、筐体、吸引ポート、粉塵抽出パイプ、ろ過装置を含めることができます。.
Q8: Is robotic grinding suitable for small-batch production?
ロボット研削は、繰り返しバッチ生産に最も有効です。少量生産の場合、ワークピースが同じ製品群に属し、研削経路が類似している場合は、まだ検討することができます。可変性の高い部品については、まず治具とプログラミングのコストを評価する必要があります。.
結論
鋳鉄の火格子板には、多くのリブ、長いスロット、繰り返される内部エッジがある。鋳造後、これらの領域には、バリ、パーティングライン、鋭利なエッジが含まれることが多い。手作業による研磨は反復的で手間がかかり、バッチ間で一貫性を保つのが難しい。.
ロボット研削ソリューションは、鋳鉄火格子プレートの仕上げに、より安定した方法を提供します。6軸ロボット、専用治具、フレキシブルな研削ツール、集塵システムにより、メーカーはエッジの一貫性を向上させ、重労働の手作業を減らし、よりクリーンな生産環境を作り出すことができます。.
炉火格子板、ボイラー火格子、燃焼装置部品、工業用鋳鉄グリッド部品を製造するメーカーにとって、ロボット研削は仕上げ品質と生産安定性を向上させる効果的なソリューションです。.