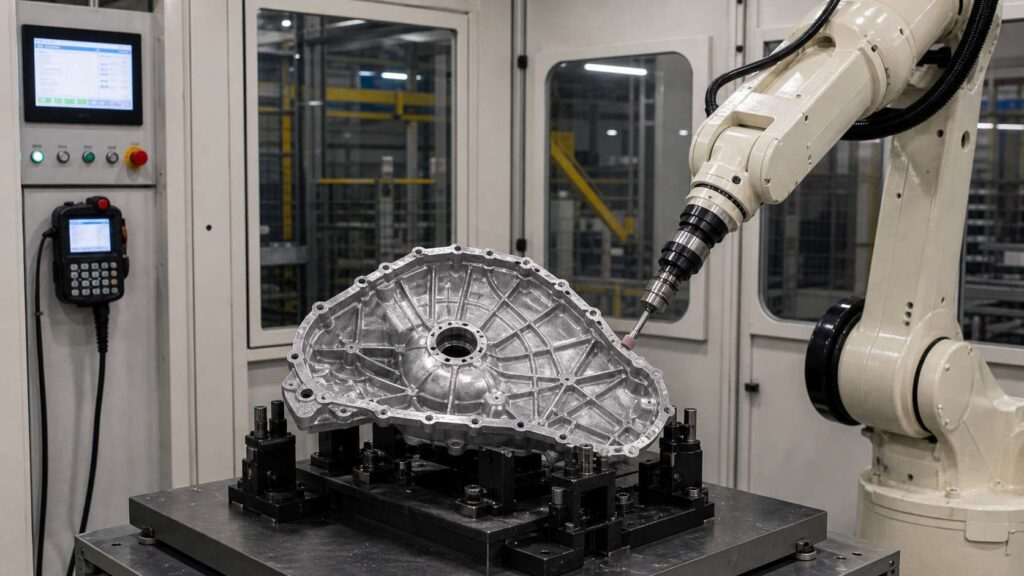
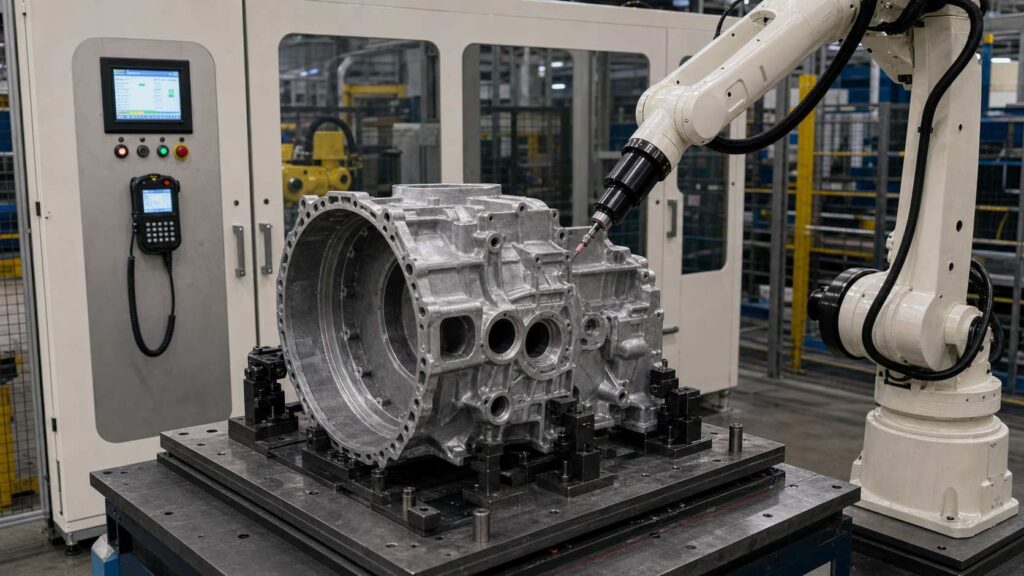
Cast iron mid-axle reduction housings are heavy axle and drivetrain castings used to support internal reduction components, protect transmission structures and provide mounting interfaces for axle assemblies. Castings of this type have a large cavity opening, thick cast walls, a central bore area, wide base sections and several reinforced transition zones, which makes post-casting grinding more demanding than ordinary housing cleanup.
This robotic grinding solution is designed for cast iron mid-axle reduction housing castings, which are typically 600–800 mm long depending on the axle model. It focuses on removing parting lines, gate residues, burrs and local contour defects from heavy cast sections while protecting bore-related areas, mounting faces and fitting interfaces.
What Is a Mid-Axle Reduction Housing?
A mid-axle reduction housing is a cast structural housing used in axle and drivetrain systems. It provides the main enclosure and support structure for reduction-related components, while also forming the installation base for later machining, assembly and sealing operations. A representative casting is a heavy housing with a large upper opening, deep internal cavity, central bore area, thick outer wall and base mounting structure.

Tras la fundición, este tipo de carcasa suele presentar líneas de separación a lo largo de las paredes exteriores, residuos del corte de la entrada en las secciones más gruesas, rebabas alrededor de las aberturas de la cavidad y transiciones irregulares cerca de los orificios o de la base. El principal requisito de acabado no es el pulido decorativo, sino el esmerilado y el desbarbado controlados mediante robots para la limpieza de la pieza fundida, protegiendo cuidadosamente las superficies de ajuste y las interfaces relacionadas con los orificios.
| Artículo | Detalles |
|---|---|
| Nombre de la pieza | Caja de reducción de eje central de hierro fundido |
| Tamaño habitual | Around 600–800 mm long, depending on axle model |
| Material | Hierro fundido |
| Proceso principal | Rectificado robotizado |
| Procesos asistidos | Desbarbado, redondeo de cantos, eliminación de residuos de la entrada de fundición |
| Áreas clave de procesamiento | Bordes de apertura, contornos exteriores, límites de los orificios, transiciones de la base, líneas de separación, zonas de entrada de material |
| Áreas protegidas | Superficies de montaje, interfaces de acoplamiento, orificios de precisión |
| Gol de la victoria | Elimina las líneas de separación, los residuos de la entrada de fundición y las rebabas, al tiempo que mejora la uniformidad de los contornos |
Problemas habituales en el acabado de las cajas de reducción de eje central de hierro fundido
Las carcasas de reducción de eje central son difíciles de acabar porque la pieza combina un gran espesor de pared, una abertura de cavidad amplia, contornos exteriores irregulares e interfaces funcionales en una sola pieza fundida. El robot debe eliminar los defectos importantes de la fundición de las zonas autorizadas, evitando al mismo tiempo dañar las superficies que se utilizarán para el ajuste, el mecanizado o el montaje.
El principal reto radica en la diferencia entre las zonas de eliminación de material grueso y las zonas funcionales protegidas. Las zonas de corte de la puerta y las líneas de separación pueden requerir un esmerilado más intenso, mientras que las zonas relacionadas con los orificios, las superficies de montaje y las interfaces de ajuste requieren un acceso controlado y límites claros en los que no se debe esmerilar.
| Problema habitual | Área específica | Impacto |
|---|---|---|
| Líneas de separación | Paredes exteriores, bordes de las aberturas y transiciones de la base | Reduce la uniformidad de la superficie de colada |
| Residuos de la compuerta | Secciones con corte de puerta y zonas de contorno grueso | Requiere una mayor eliminación de material |
| Bordes afilados | Apertura de la cavidad, límite del orificio y esquinas de la base | Genera riesgos en la manipulación y el montaje |
| Rebabas residuales | Esquinas locales, transiciones de pared y zonas de corte | Provoca una calidad de acabado inestable |
| Variación manual | Costuras de contorno largas y zonas de limpieza repetidas | Esto da lugar a resultados inconsistentes entre los distintos operadores |
| Áreas funcionales sensibles | Superficies de montaje, superficies de ajuste e interfaces de orificios | Riesgo de daños durante el esmerilado manual |
Proceso de rectificado robotizado para carcasas de reducción del eje central
A robotic grinding cell for mid-axle reduction housings should be designed around three points: heavy-part positioning, grinding-area accessibility and protected-surface control. Because the workpiece is large and has a deep cavity structure, the fixture must support the housing securely while keeping the opening edge, outer contour, gate-cut areas and bore boundary accessible to the robot. For a general walkthrough of how such cells are laid out, see our robotic grinding guide.

For housings in this size class, the process usually includes workpiece positioning, program selection, protected-area confirmation, outer contour grinding, gate-residue removal, local transition finishing, inspection and unloading.
| Paso | Proceso | Propósito | Herramienta / Sistema |
|---|---|---|---|
| 1 | Carga y posicionamiento | Fija la carcasa pesada para garantizar un acceso estable durante el esmerilado | Accesorio específico |
| 2 | Selección de programas | Selecciona el modelo de carcasa y la trayectoria de la herramienta correctos | Interfaz hombre-máquina / Programa de robot |
| 3 | Confirmación del área protegida | Definir zonas sin rectificado e interfaces protegidas | Lógica de programación / Configuración del programa |
| 4 | Rectificado de contornos exteriores | Eliminar las líneas de separación y los defectos de contorno | Herramienta de rectificado abrasiva |
| 5 | Eliminación de residuos de la compuerta | Limpiar las zonas de corte de la compuerta y las secciones con residuos de mayor grosor | Muela abrasiva / Herramienta de arranque de material |
| 6 | Acabado de transición local | Procesar los bordes de apertura, los límites de los orificios y las transiciones de la base | Cabezal de rectificado pequeño / Herramienta adaptable |
| 7 | Control de calidad | Comprueba la calidad del rectificado y las zonas protegidas | Inspección manual o visual |
| 8 | Descarga y limpieza | Elimina el polvo y retira la carcasa | Soplado de aire / Limpieza con aspiradora |
Paso 1: Carga y colocación
La carcasa de reducción del eje central se coloca en un soporte específico que sujeta la pieza fundida por las zonas de la base y las paredes laterales, que son las más estables. Dado que la carcasa presenta una gran abertura en la cavidad y una distribución desigual de la masa, es importante un posicionamiento preciso para mantener constante la trayectoria del robot y evitar vibraciones durante el rectificado intensivo.
La fijación debe permitir que el robot pueda acceder al borde de la abertura, a las secciones de la línea de separación, a las zonas de corte de la entrada de material y al contorno del orificio. Al mismo tiempo, debe ayudar a proteger las superficies de montaje y las interfaces de acoplamiento frente a cualquier contacto accidental con la herramienta.
Paso 2: Selección del programa
Once the housing is seated, the operator selects the stored cycle for that housing model from the HMI. Where several axle or reduction housing models share the line, each model carries its own path, tool sequence and protected-zone setting.
Este paso reduce la dependencia del operario y hace que los lotes repetidos sean más estables. Una vez verificado el proceso, el robot puede repetir la misma secuencia de esmerilado para las líneas de separación, las zonas de entrada de la colada y el desbarbado de los bordes de apertura, con un movimiento constante de la herramienta.
Paso 3: Confirmación del área protegida
Antes de iniciar el rectificado, el sistema comprueba qué zonas pueden mecanizarse y cuáles deben quedar intactas. En este tipo de carcasas, las caras de montaje, las interfaces relacionadas con los orificios y las superficies de ajuste deben definirse como zonas protegidas.
Estas zonas en las que no se debe realizar el esmerilado pueden controlarse mediante límites de trayectoria del robot, el posicionamiento de los accesorios o protecciones físicas. Esto es importante porque la pieza de trabajo requiere tanto una limpieza a fondo de la fundición como la protección de las superficies funcionales en el mismo ciclo robótico.
Paso 4: Rectificado del contorno exterior
En primer lugar, el robot procesa el contorno exterior principal de la carcasa, incluyendo las paredes exteriores, el perímetro de las aberturas, los bordes de la base y las zonas largas de la línea de separación. Este paso elimina las rebabas visibles, las marcas de unión y las irregularidades puntuales del contorno que quedan tras el proceso de fundición.
En el caso de las carcasas de fundición pesada, el rectificado de contornos debe ser estable, pero sin excederse. El objetivo es limpiar el perfil de la pieza fundida y mejorar la uniformidad de la superficie sin eliminar material innecesario de las paredes estructurales ni de las zonas de acoplamiento protegidas.
Paso 5: Eliminación de residuos de la compuerta
Las zonas de corte de la puerta suelen requerir una eliminación de material más intensa que el desbarbado habitual de los bordes. En una pieza de fundición pesada, como una carcasa de reducción del eje central, los residuos de la puerta pueden ser gruesos, irregulares y estar situados cerca de las transiciones de las paredes o de las secciones de la base.
El robot puede utilizar una muela abrasiva para el desbaste o una herramienta abrasiva de alta resistencia en estas zonas. La trayectoria de la herramienta debe centrarse únicamente en las zonas autorizadas para la eliminación de rebabas, de modo que las interfaces de los orificios, las zonas de montaje y las superficies de transición adyacentes permanezcan protegidas.
Paso 6: Acabado de las transiciones locales
Tras las fases de desbaste más intensas, el robot se encarga de las zonas de transición locales, como los bordes de las aberturas, los límites de los orificios, las intersecciones de las paredes y las esquinas de la base. En estas zonas suelen quedar pequeñas rebabas o bordes irregulares, ya que la geometría cambia rápidamente y el acceso manual resulta inestable.
Para este paso resulta adecuado utilizar un cabezal de rectificado más pequeño o una herramienta de acabado flexible. Esto permite al robot eliminar defectos localizados sin rectificar en exceso las superficies adyacentes ni alterar la geometría prevista de la carcasa.
Paso 7: Control de calidad
Tras el rectificado, se inspecciona la carcasa para comprobar que se han eliminado las líneas de separación, se han limpiado los residuos de la entrada de fundición, se han eliminado las rebabas y se ha comprobado el estado de las superficies protegidas. Los puntos clave de la inspección incluyen el borde de la abertura grande, las zonas de corte de la entrada de fundición, las juntas de la pared exterior, el límite del orificio y las superficies relacionadas con el montaje.
La inspección puede realizarse de forma manual o con ayuda visual, en función de los requisitos de producción. El objetivo principal es confirmar que se han eliminado los defectos graves de fundición y que las interfaces funcionales no han sufrido daños.

Paso 8: Descarga y limpieza
La carcasa terminada se retira del soporte y se limpia mediante soplado de aire, aspiración o cepillado. El polvo de hierro fundido y las partículas sueltas pueden quedar en la abertura de la cavidad, en las esquinas de la base y en las zonas de transición, por lo que es importante limpiarla antes del mecanizado, el recubrimiento o el montaje.
En la producción por lotes, la descarga y la limpieza pueden integrarse mediante una plataforma giratoria, una cinta transportadora o un sistema de elevación. Esto reduce el tiempo no dedicado al procesamiento y hace que la célula de rectificado robotizada resulte más adecuada para la producción repetida de carcasas pesadas.
Dificultades en el mecanizado y sus soluciones
| Reto | Causa | Solución robótica |
|---|---|---|
| Líneas de separación largas | La carcasa de gran tamaño, fabricada mediante fundición, da lugar a costuras de contorno largas | Trayectoria programada para el rectificado de contornos |
| Residuos pesados de la compuerta | Las secciones cortadas por la compuerta contienen material residual de gran espesor | Herramienta específica para el desbaste y rutina de rectificado local |
| Rebabas de apertura y del borde del orificio | Las zonas de gran abertura y de gran diámetro interior conservan los defectos de los bordes | Trayectorias controladas para el acabado de los bordes a nivel local |
| Protección funcional de superficies | No se deben dañar las superficies de montaje y ajuste. | Zonas protegidas excluidas de las rutas de rectificado |
| Trabajo manual con cargas pesadas | El tamaño y el peso de la carcasa aumentan la carga de trabajo del operario | Matriz específica y funcionamiento robótico repetible |
Dificultad 1: Líneas de separación largas en contornos de carcasas pesadas
La pieza tiene paredes exteriores gruesas y un perímetro amplio, por lo que, tras la fundición, pueden quedar líneas de separación a lo largo de tramos largos del contorno. Su eliminación manual es una tarea repetitiva y, a menudo, depende en gran medida de la experiencia del operario.
La solución consiste en utilizar una trayectoria de rectificado de contornos programada que siga la geometría de la carcasa en una secuencia estable. Esto permite al robot eliminar los defectos de las juntas de forma más uniforme en lotes repetidos.
Dificultad 2: Los residuos de las compuertas requieren una limpieza más a fondo
Las zonas de corte de la compuerta en las carcasas de fundición pesada suelen presentar un exceso de material residual más grueso que el rebaba habitual. Si estas zonas se rectifican manualmente, el resultado puede variar de una pieza a otra, especialmente cerca de las transiciones entre paredes y en las secciones de la base.
La solución consiste en separar el desbaste de la entrada de fundición del desbarbado habitual. Para las zonas de la entrada de fundición se puede utilizar una herramienta de arranque de material más potente, mientras que las herramientas más pequeñas se encargan posteriormente del acabado de los bordes y las zonas de transición.
Dificultad 3: Los límites de la abertura y del orificio requieren un tratamiento controlado de los bordes
La amplia abertura de la cavidad y el contorno del orificio pueden presentar rebabas, aristas afiladas e irregularidades locales. Estas zonas se encuentran próximas a la geometría funcional, por lo que requieren un control de la trayectoria más minucioso que el rectificado de las paredes exteriores más amplias.
La solución consiste en definir estos límites como zonas de acabado específicas. El robot puede procesarlos con ángulos de herramienta controlados y una presión de contacto limitada para mejorar la calidad de los bordes, al tiempo que protege las interfaces cercanas.
Dificultad 4: Las zonas de montaje y ajuste deben protegerse
La carcasa incluye superficies destinadas a un posterior mecanizado, ajuste o montaje. Un rectificado manual aleatorio cerca de estas zonas puede dañar la geometría y afectar a la fiabilidad de los procesos posteriores.
La solución consiste en definir las caras de montaje y las zonas relacionadas con los orificios como zonas en las que no se debe realizar el rectificado. La trayectoria del robot solo debe abarcar las zonas de limpieza autorizadas, mientras que el diseño del dispositivo de sujeción contribuye a proteger las interfaces críticas durante el procesamiento.
Application Scenario
Typical Starting Point
Reduction housings of this size arrive at cleanup heavy, dusty and carrying the residues of the casting process: long parting lines down the outer walls, gate stubs on the thick sections, and burrs around the cavity opening. Manual fettling at this weight is as much a materials-handling job as a grinding job, with each housing maneuvered into position, held, ground, turned and moved out again.
When several housing models run through the same area, the mix of heavy removal and fine edge work makes manual standardization difficult, and this is usually the point where a robotic cell enters the plan.
Why Manual Grinding Struggles at This Size
The core difficulty is that one part needs two very different processes. Gate stubs and thick flash call for aggressive stock removal with a heavy wheel, while the bore boundary and mounting faces call for controlled, light contact. Manual grinding tends to compromise between the two: enough force to clear the gates, but too much for the delicate zones nearby, and fatigue over a shift widens that compromise.
Handling adds its own cost. A housing in this weight class that has to be repositioned two or three times per cycle doubles the physical load on the operator without adding any finishing value.
Cell Configuration for Heavy Housings
The working configuration for this application is a six-axis industrial robot with enough reach to cover the full housing contour in one setup, a form-supported fixture carrying the part from its base and side walls, a heavy stock-removal grinding tool, a flexible finishing tool and an enclosed dust collection system. Dual-station equipment, such as our six-axis dual-station deburring machine, keeps the robot cutting while the next housing is loaded, which matters at cycle times this long. The process is divided into three main operations: outer contour grinding, gate-residue removal and local edge finishing.
At this housing size, fixture rigidity and robot access are the two design constraints that decide everything else. The fixture supports the casting from stable base and side-wall locations while keeping the opening edge, gate-cut areas and bore boundary accessible, and the robot program excludes protected interfaces so grinding stays inside approved cleanup zones.
| Artículo | Configuración |
|---|---|
| Pieza de trabajo | Caja de reducción de eje central de hierro fundido |
| Tamaño habitual | Around 600–800 mm long, depending on axle model |
| Proceso principal | Rectificado robotizado |
| Proceso asistido | Desbarbado, redondeo de cantos, eliminación de residuos de la entrada de fundición |
| Robot | Robot industrial de seis ejes |
| Herramientas | Herramienta de rectificado abrasivo, herramienta de arranque de material, herramienta de acabado adaptable |
| Calendario | Soporte específico para la carcasa de reducción |
| Estrategia de protección | Interfaces de acoplamiento protegidas y zonas relacionadas con el orificio |
| Control del polvo | Cámara cerrada con sistema de recogida de polvo |
What Changes After Automation
With the process split into programmed stages, heavy removal first and edge finishing second, the robot applies the right tool at the right intensity in the right zone on every cycle. Operators move to loading, inspection and tool maintenance, and the heavy grinding itself stops being a manual job.
The enclosure changes the dust situation as well: what used to be open grinding around the housing happens inside the workstation with extraction running, which keeps the surrounding area cleaner and the process more controllable.
| Área de resultados | Mejora |
|---|---|
| Calidad del contorno | Eliminación más estable de la línea de separación en las paredes exteriores |
| Limpieza de la verja | Mayor uniformidad en la eliminación de material residual de gran espesor |
| Calidad de los bordes | Mejora del acabado en los bordes de la abertura y del orificio |
| Reducción de la mano de obra | Reducción de la carga de trabajo repetitiva y pesada relacionada con el esmerilado manual |
| Estabilidad de la producción | Programas guardados para lotes de viviendas repetidos |
| Entorno del taller | Zona de acabado más limpia con sistema de captación de polvo cerrado |
Información necesaria para una propuesta de rectificado robotizado
Para recomendarle una célula de rectificado robotizada adecuada para su carcasa de reducción del eje central, normalmente necesitamos el plano de la pieza, el material, el peso de la pieza fundida, fotografías de las líneas de separación y los residuos de la entrada de fundición, las zonas de rectificado requeridas, las superficies protegidas, el tiempo actual del ciclo de rectificado manual y el volumen de producción anual.
With these inputs, our engineers can judge fixture concept, robot reach and payload, spindle power, extraction sizing and overall process feasibility. For heavy housing castings, the key questions are which areas need stock removal and which interfaces must stay untouched.
PREGUNTAS FRECUENTES
Q1: Is this workpiece a general housing or an axle-related reduction housing?
This workpiece is best treated as a mid-axle reduction housing used in axle and drivetrain systems rather than a general-purpose thin-wall housing.
Q2: Why is robotic grinding suitable for this housing?
Because the workpiece has long parting lines, thick gate residues, large opening edges and heavy contour transitions that are difficult to process consistently by hand. The robot splits the job into heavy and light stages and repeats them identically on every housing, which manual work at this size cannot sustain.
Q3: What areas can the robot process on this reduction housing?
El robot puede procesar contornos exteriores, líneas de separación, zonas de corte de entrada, bordes de apertura, límites de orificios y zonas de transición locales, evitando al mismo tiempo las interfaces protegidas de ajuste y montaje.
Q4: Does this housing require polishing?
No. For a housing of this type, the finish that matters is a clean contour with gate and parting-line residue fully removed; polishing would add cost without adding function.
Q5: How are fitting and bore areas protected during grinding?
Las superficies de ajuste, las interfaces de taladro y las zonas relacionadas con el montaje pueden definirse como zonas protegidas mediante límites de programa, soportes de fijación o protecciones temporales.
Q6: Can one robotic cell handle similar axle housing castings?
Sí. Si la familia de productos es similar, el uso de programas independientes y accesorios adecuados puede permitir que una célula robótica procese varias piezas fundidas pesadas relacionadas.
Conclusión
Cast iron mid-axle reduction housings have heavy outer contours, large cavity openings, long parting-line areas and gate-cut sections, making manual grinding difficult to standardize. A robotic grinding solution helps manufacturers remove parting lines, clean gate residues and improve finishing consistency while protecting bore-related and fitting interfaces. A smaller cast iron part worked with the same grinding approach is our brake backing plate robotic grinding solution.
Si la producción de sus carcasas de reducción de eje central sigue dependiendo de la limpieza manual de las líneas de separación, la eliminación de los puntos de inyección o el rectificado de contornos locales, Contacte con nosotros for a customized robotic solution. More drivetrain casting examples are collected under Automoción y VE applications, and the Equipamiento page outlines the machine configurations used for each.