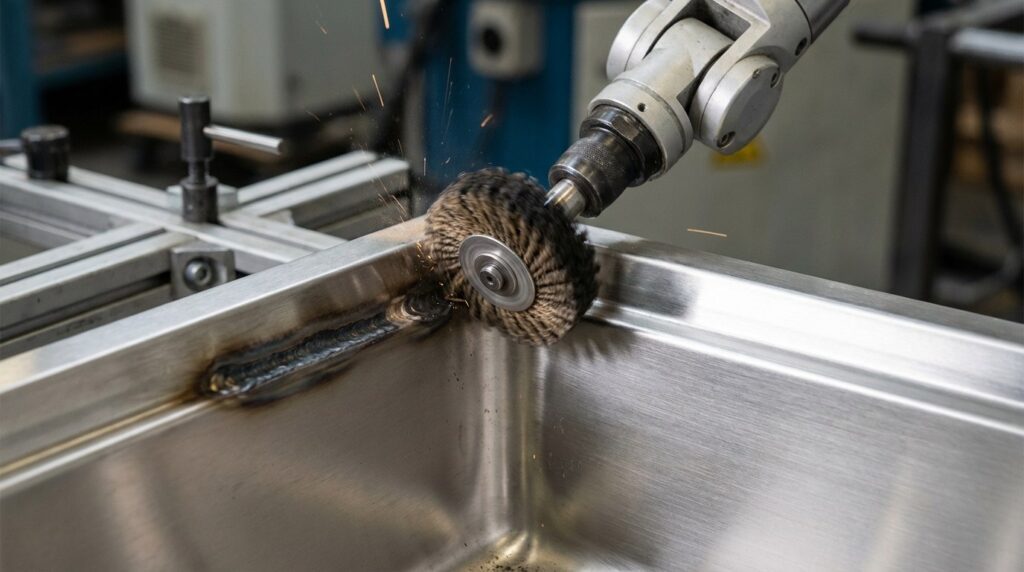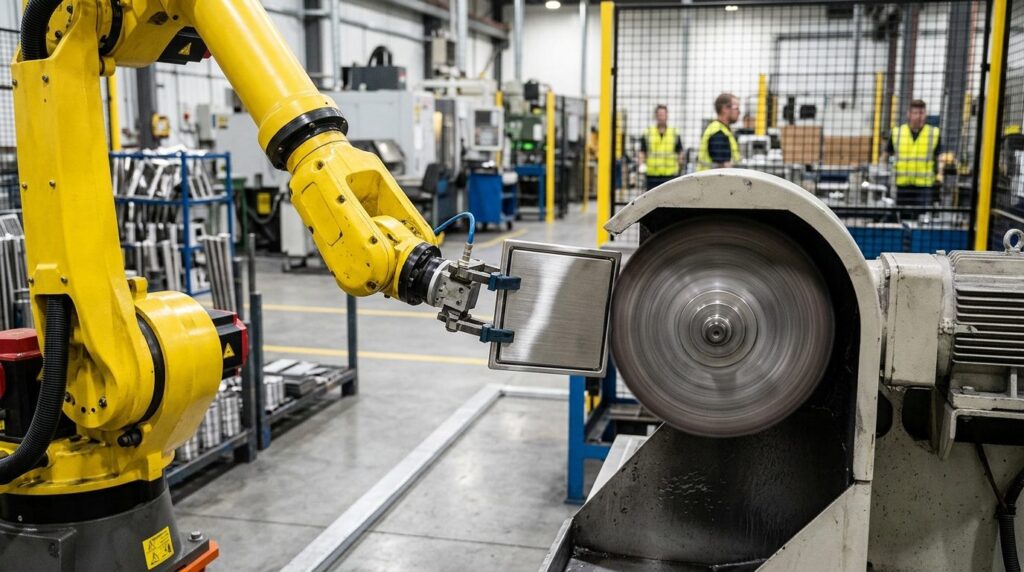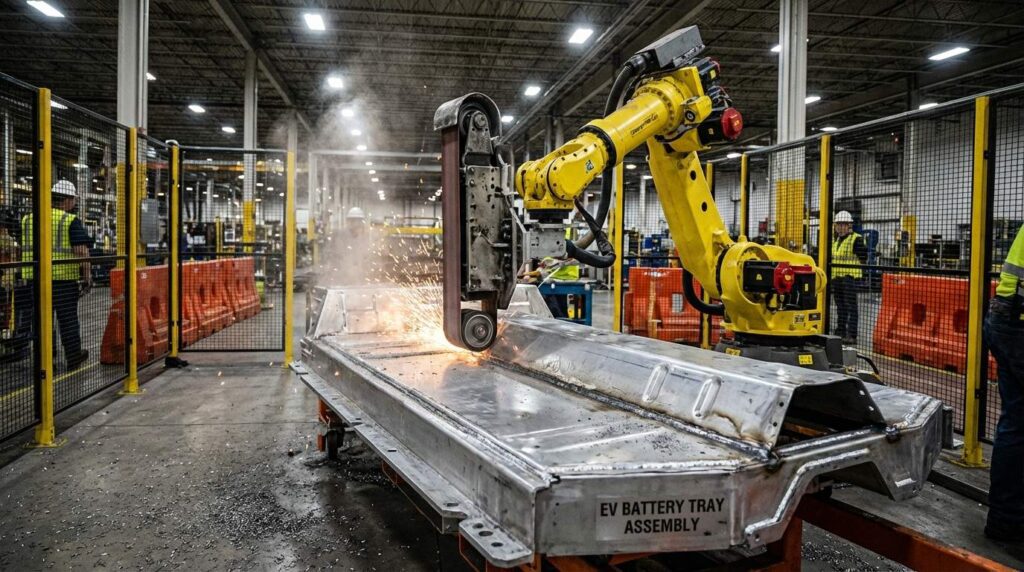
The weld seam flatness on a Battery Enclosure (or Tray) directly dictates the adhesion of the top cover sealing gel, which is the absolute lifeline for ensuring the IP68 waterproof rating of an Electric Vehicle (EV) battery pack. Written for production teams in the automotive and EV manufacturing sector, this article analyzes the automated flush grinding technology for long weld seams on massive aluminum alloy battery trays. We explore the fatal defects of manual grinding that lead to leakages and scrap, and demonstrate how robotic active force control and laser seam tracking systems collaborate perfectly to achieve absolute flushness over meters of weld seams, completely eliminating safety hazards and production bottlenecks.
EV用バッテリートレイとは?
EVバッテリートレイ(またはエンクロージャー)は、電気自動車のシャーシの中核となる構造部品で、高価なバッテリーモジュールと液体冷却システムを搭載し、保護するように設計されています。極限まで軽量化を追求した最新のバッテリートレイは、一般的に押し出しアルミニウムのプロファイルを接合して作られています。.
EV用バッテリートレイの利用シーン
アルミニウム押出材のサイズに制限があるため、完全なバッテリー・トレイ(多くの場合、長さ2メートル、幅1.5メートル)は、摩擦攪拌接合(FSW)、MIG、レーザー溶接を使用して複数のプロファイルをつなぎ合わせる必要があります。.
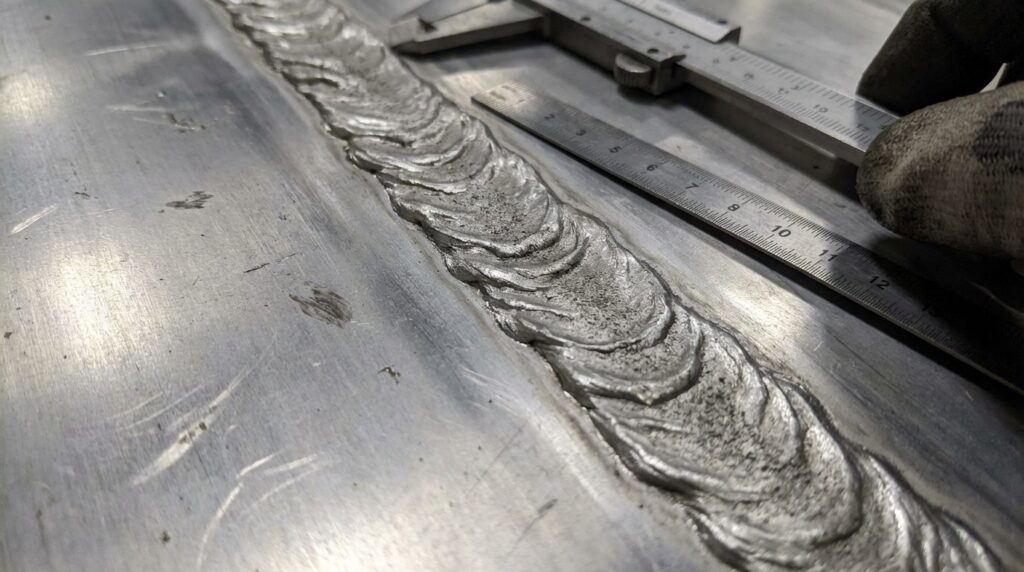
一旦溶接されると、トレイの上部周囲(カバーと嵌合するシール面)と底部液体冷却プレート領域には、母材から大きく突出した様々な長さの多数の溶接ビードが残される。これらの盛り上がった継ぎ目は、徹底的に「なじませる」必要があります。そうでなければ、その後の自動接着剤吐出・シール作業は失敗します。.
EV用バッテリートレイの構造特性
バッテリートレイを研磨することは、構造的に非常に難しい:
- 超ロング&イレギュラーシーム:外周のシーリング溶接の全長は、90度のコーナーも含めると6~8メートルを超えることが多い。.
- 歪みやすい薄肉アルミニウム:アルミプロファイルの肉厚は通常2~4mmしかありません。研削中の過熱は、シャーシ全体のゆがみの原因になりやすい。.
- 溶接歪みによる寸法公差:巨大なトレイは、溶接後に熱応力による変形を起こし、溶接継ぎ目の実際の物理的位置が3D CAD図面からミリメートル、あるいはセンチメートルもずれてしまう。.
バッテリートレイ研削の主な特徴
主な特徴:
- 絶対的な平坦性:研削溶接の継ぎ目は、隣接するアルミニウム母材とゼロ段差のない面一仕上げでなければならない。また、「オーバーカット」(母材に食い込むこと)は絶対に禁止されている。.
- 究極の気密性:シーリングガスケットの完璧な圧縮を保証し、バッテリーパックの厳しいIP68(水没)防塵・防水試験要件を満たすためには、完全に平らな表面が必要です。.
- マイクロクラックの防止:溶接熱影響部(HAZ)の応力集中や微小亀裂を防ぐた め、研削力は均一でなければならない。.
ウェルド・ブレンディングの技術パラメーター
| 項目 | パラメータ範囲 | 備考 |
| 粗研削除去 | ビーズ高さ 1.5mm~3.0mm | 主にFSWまたはMIG溶接を対象とする。 |
| 研削接触力 | 30N~80N(ダイナミックアダプティブ) | ヘビーデューティー・アクティブ・フォース・コントロール・スピンドルによるメンテナンス |
| 最終面の平坦度 | < 0.1 mm / 100mm | シーラント塗布の厳しい要件に適合 |
| 表面粗さ | Ra 3.2 - 6.3 μm | 構造用接着剤に十分な接着力を与える |
| パストラッキング精度 | ± 0.2 mm | 3Dレーザービジョントラッキングシステムに依存 |
バッテリートレイにロボット研削が好まれる理由とは?
従来の手動研磨の問題点
何メートルもの溶接で覆われた100kgを超える巨大なトレイを、手動のアングルグラインダーを持つ作業員に頼って加工するのは悲惨だ:
| ペイン・ポイント | 特定の問題 | インパクト |
| 悲惨な「切りすぎ」スクラップ率 | 作業員が疲労すると、グラインダーを薄いアルミニウムに強く押し付けすぎて、母材にクレーターができる。. | クレーター」は密封能力を破壊する。数千ドルの価値があるトレイは即座に廃棄処分となる。. |
| 非効率で不安定 | 何メートルもの溶接部を削り続けるのは疲れるもので、作業員は1日に数枚のトレイしか処理できない。. | 自動車組立ライン全体で最も深刻な「ボトルネック」となる。. |
| アルミニウム粉塵の爆発と健康リスク | 手作業による研磨は、作業場に爆発性の高いアルミニウム粉塵を充満させ、深刻な労働衛生上のリスクをもたらす。. | 深刻な環境停止リスクと法外な労災請求に直面。. |
ロボット・オートメーションの利点
ロボット自動研削システム (equipped with heavy-duty linear tracks or positioners) are currently the standard configuration for automotive OEMs and Tier 1 die-casters to solve battery tray delivery challenges—for equipment selection background, see our robotic grinding guide:
| 比較寸法 | 手動研磨 | ロボット研削 | 改善 |
| 平坦度コントロール | Uneven, frequent scrap | Consistently flush | Grinding-related leakage complaints largely disappear |
| 加工効率 | 非常にマニュアル的、非常に遅い | 24時間連続高速切断 | Capacity tracks the auto line takt |
| 消耗品の寿命 | サンドペーパーの摩耗が早く、ムラがある | 自動測長&フォースコンプ | Abrasive spend per part falls |
| 安全とコンプライアンス | 危険性が高く、汚れた環境 | 湿式集塵、完全密閉式 | 世界で最も厳しいATEX/防爆規格に適合 |
コアの利点:
- アクティブ・フラッシュ研磨:従来の硬直した位置制御とは異なり、ロボットの力制御スピンドルはアクティブサスペンションのように機能します。溶接部がどんなに硬くても、トレイの表面がどんなに波打っても、研磨ベルトは常に一定の押し出し力で切断します。突出した溶接部のみを削り取り、母材に触れた瞬間に滑走し、オーバーカットを完全に防止します。.
- レーザーシームトラッキング:前面に取り付けられたレーザー・ライン・スキャナーを利用して、ロボットは研削の数ミリ秒前に溶接シームの実際の3D輪郭とオフセットをスキャンします。リアルタイムでツールパスを再計算し、アルミニウム部品の大きな熱変形による寸法公差を完全に克服します。.
自動溶接混合工程ワークフロー
Flush-grinding the top sealing seams of a large battery tray breaks into eight steps, the heart of which is the vision-guided, constant-force cutting of steps 02-04.
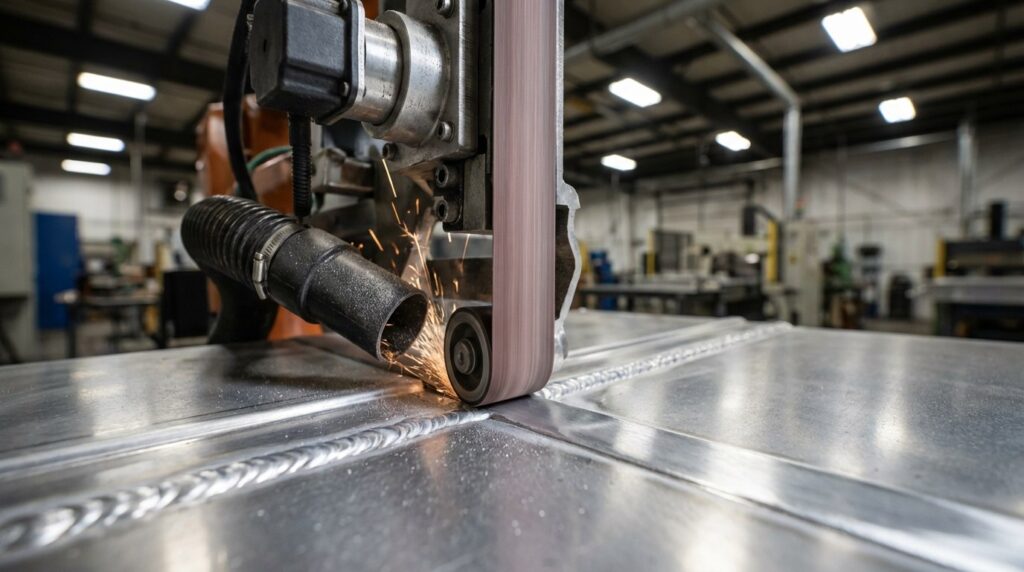
バッテリートレイ完全研磨プロセスフロー
| プロセス | プロセス名 | 設備 | 消耗品 | 時間 | 精度/目的 |
| 01 | オートロード/アンロード | ガントリー/大型ポジショナー | - | 45s | 2mの巨大ワークを素早く固定 |
| 02 | レーザースキャンとトラッキング | 3Dプロファイルレーザーセンサー | - | 30s | 溶接歪みオフセットのリアルタイム補正 |
| 03 | ヘビーフラッシュ研磨 | ロボット+強力ベルトサンダー | 粗セラミックベルト | 180s | そびえ立つ溶接ビードを母材と同じ高さに素早く粉砕 |
| 04 | トランジション・ブレンディング | ロボット+フラップディスク/ナイロンパッド | ファイングリット・フラップディスク | 120s | 粗いグラインドマークをなくし、均一なテクスチャーを実現 |
| 05 | 湿式粉塵抽出 | ATEX湿式スクラバー(エクストラクター) | 水/消泡剤 | コン。. | 爆発性のアルミニウムダストの蓄積を防ぐ |
| 06 | 高圧エアーブロー | アーム端エアノズル | 圧縮空気 | 40s | 表面に残った金属片を吹き飛ばす。 |
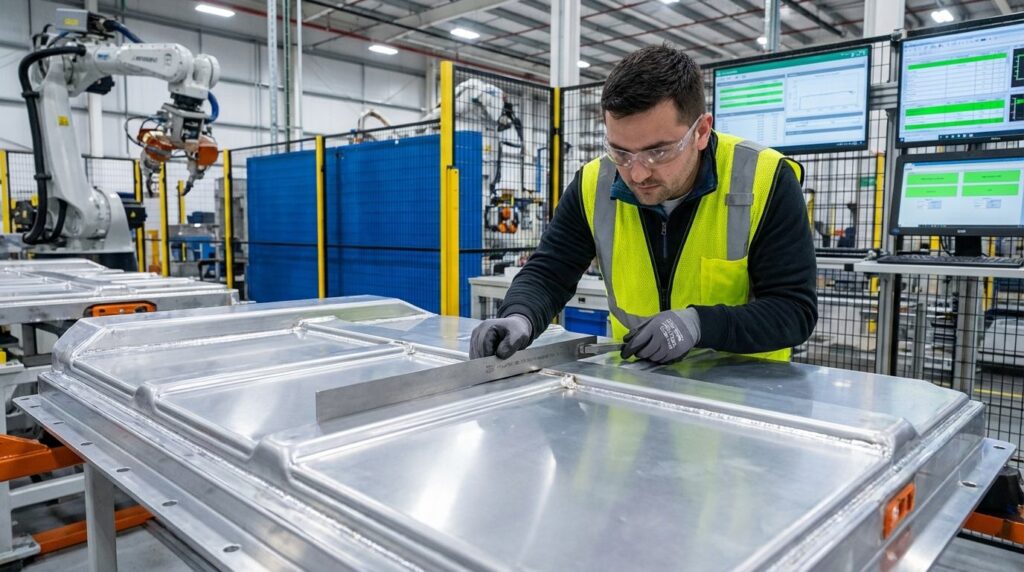
| 07 | インライン平坦度検査. | レーザー距離センサー | - | 45s | 溶接高さの偏差が0.1mm未満であることを確認する。 |
| 08 | リークテスト準備 | リーク・チェック・ステーションへ移動 | - | 30s | その後のヘリウム/空気圧減衰試験の準備 |
バッテリートレイ 研磨工程の説明
ステップ1:オートロード/アンロード
目的:面倒なアルミトレイを処理台にしっかりと固定する。.
キーポイント:巨大なサイズのため、通常は2軸チルト・ターン・ポジショナー、またはハンドリング・ロボットと研削ロボットを組み合わせ、ノンストップの交互作業を実現する。.
ステップ2:レーザースキャンとトラッキング
目的:CAD図面座標」と「実際の物理座標」の不一致を解決する。.
キーポイント:研削ツールの前方に取り付けられたレーザーが溶接継ぎ目を高速で掃引し、ビードの実際の高さと偏差座標を生成します。システム・アルゴリズムが瞬時に研削経路を再構築します。.
ステップ3:ヘビーフラッシュ研磨
目的:核となる「ピーク・シェービング」プロセス。.
キーポイント:力制御ベルトサンダーはフルパワーで作動し、硬い2~3mmの突出した溶接ビードを面一の状態まで急速に削り取ります。フォースセンサーにより、溶接部が面一になると、母材への圧力が瞬時に下がり、クレーターを防ぎます。.
ステップ4:トランジション・ブレンディング
目的:表面の質感を統一する。.
キーポイント:平坦さだけでなく、均一な粗さが要求されます。このロボットは、経路に沿ってフラップディスクを使用して二次的な平滑化を行い、シーリング材にとって優れた「接着面」を作り出します。.
ステップ5:湿式除塵
目的:大量のアルミニウムを切断すると、非常に危険で可燃性の粉塵が発生します。この粉塵は、切断箇所で直ちに強力な負圧により、ウォーターバス(ウェットスクラバー)防爆型集塵機で吸引除去する必要があります。.
ステップ6:高圧エアブロー
目的:粉塵の影響を受けやすい接着剤塗布ステーションの下流に残渣が入らないよう、作業ゾーンを清掃する。.
ステップ7:インライン平坦度検査
目的:手作業によるフィーラーゲージ測定を排除。レーザーで接地面を再スキャンし、絶対平坦度が条件を満たしているかどうかを自動的に判断します。.
ステップ8:リークテストの準備
目的:合格したトレイは密封試験室に送られ、非常に厳しいヘリウムまたは空気圧の差圧リークテストが行われる。.
機械加工の課題と解決策
チャレンジ1:部品が大きく歪み、ロボットが溶接を “ミス”
問題点:
- 高熱溶接を経験すると、長さ2メートルの薄肉アルミトレーの骨格全体がどうしてもゆがんだりねじれたりする。.
- もしロボットがオフラインでプログラムされた経路を厳密にたどると、ある部分では空の空気を研磨し、別の部分では母材を深くえぐることがよくある。.
ソリューション:
- 3Dビジョンとレーザーシームトラッキング技術を導入.
- ロボットはもはや “やみくもに ”研削することはない。すべてのパスの前に、ビジョンシステムがトレイの真の変形姿勢を取得し、3D偏差データをリアルタイムでロボットコントローラにフィードバックします。.
- 結果:固定誤差や溶接の熱歪みを完全に無視し、研削砥粒が常に溶接ビードの中心に正確に配置されるようにします。.
課題2:アルミニウム粉塵に対する極端な防爆安全要件
問題点:
- アルミニウムの高速研削は、微細なアルミニウムダストを発生させます。これが空気中で一定の濃度に達すると、わずかな静電気火花でも壊滅的な爆発を引き起こす可能性があります。欧米の工場では、これに関して極めて厳しい安全・環境基準(ATEX / NFPA)を設けています。.
ソリューション:
- 完全密閉、防爆型粉砕セル設計.
- 湿式集塵機(アルミニウム粉末を直接水に引き込み、不動態化と沈降を行う)を採用。.
- セルは防爆モーター、帯電防止床を使用し、オンライン粉塵濃度監視/警報システム、自動防爆扉を備えている。.
- 結果:施設の安全性に関する多国籍自動車顧客からのあらゆる懸念を払拭し、最も厳格なEHS監査に難なく合格。.
Application Scenario
Project Profile
Project profile: a Tier 1 EV chassis component supplier in North America, serving a pure-EV OEM whose battery packs demand strict IP68 airtightness and aggressive lightweighting.
技術的課題
- この顧客の新世代バッテリー・トレイには、摩擦攪拌接合(FSW)で接合された7シリーズの高強度アルミニウム押出材が使用されている。.
- The FSW seams are extremely hard and total roughly 8 meters in length. A manual line staffed across three shifts could not hold flatness, and over-cut scrap ran at double-digit rates.
- 生産能力はOEMの需要に大きく遅れをとっていた。.
ソリューション
| 項目 | 構成 |
| ワークピース | ピュアEV アルミバッテリーシャーシトレイ |
| サイズ/重量 | 2.1m×1.4m、約85kg |
| 設備 | 2台の頑丈な6軸ロボットと7軸リニアトラック+2台のチルトポジショナー |
| コア・テック | レーザープロファイル・スキャン+アクティブ・コンプライアント・フォース・コントロール |
| プロセス | レーザートラック -> ヘビーベルトフラッシュグラインド -> ATEX湿式粉塵除去 -> インラインチェック |
| サイクルタイム | 6.5分/トレイあたり8メートル溶接全体 |
実施結果
- Capacity: With two robots working collaboratively on the track, grinding time per tray falls from most of an hour by hand to a few minutes.
- Scrap Under Control: Thanks to constant-force floating technology, the gouge-type scrap that plagued the manual line essentially disappears, and ground welds approach milled-surface flatness.
- Return on Investment: Combining recovered scrap costs with labor savings, systems of this scale typically pay back within one to two years.
よくあるご質問
Q1: 極端に狭いトレイの内側コーナー部の溶接に対応できますか?
A: Yes. Battery trays have sealing faces not only on the outer perimeter but often have short intersecting welds on internal reinforcing ribs. For these areas, the system utilizes an Automatic Tool Changer (ATC), dropping the bulky heavy-duty belt sander and picking up a compact angle grinder or flap wheel of the kind used on our 6-axis deburring equipment. Combined with the robot’s agile 6-axis posture, it precisely reaches into narrow corners for flush blending.
Q2: トレイのバッチに非常に高い溶接ビードがあり、ロボットがワンパスで流せない場合はどうすればよいですか?
A:当社のフォースコントロールスピンドルは、インテリジェントフィードバック機能を備えています。一回のパスできれいに除去できないような異常に大きなビードに遭遇した場合、システムはスピンドルモータートルクまたは研削後のレーザー検査データを介してこれを検出します。ロボットは自動的に後退し、絶対的なフラッシュ基準を満たすまで、その特定の高所に2次、あるいは3次タッチアップパスを実行し、不良品がラインに流れないようにします。.
Q3: 溶接部をなじませるのに、従来の硬い砥石ではなくベルトサンダーを使う必要があるのはなぜですか?
A:アルミニウム合金は柔らかく、研削中に非常に「ローディング」(固着)しやすい。従来の硬いセラミック砥石は、すぐにアルミニウムの切り屑で目詰まりを起こし、切削能力を失い、大量の摩擦熱を発生させます。私たちは、広幅のセラミック砥粒ベルトサンダーを使用しています。ベルトは円周が長く、熱を素早く放散し、ある程度自己研磨します。力制御システムのコンプライアンスと組み合わせることで、親アルミニウムを傷つけることなく、迅速かつ大面積の「ピークシェービング」に最適な選択肢となります。.
Q4:この巨大なロボットシステムを設置するには、高い設備が必要なのでしょうか?
A:バッテリートレイ自体が巨大であるため、標準的な粉砕セル(ロボット、ポジショナー、防爆エンクロージャー、ロード/アンロード・バッファーを含む)は通常、約8m×6mの床面積を必要とする。さらに、作業場には安定した工業用圧縮空気と防爆定格の主電源を供給する必要があります。当社のエンジニアリングチームは、初期段階で詳細な3Dレイアウトプランニングを提供します。.
結論
新エネルギー・アルミニウム・バッテリー・トレイの溶接ブレンドは、単なる表面処理ではなく、自動車の走行安全に関わる「シーリング・エンジニアリング」である。溶接技術 heavy-duty robotic grinding system integrating laser tracking and active force control addresses the over-cut scrap, capacity limits and safety hazards of manual grinding. Blending meters of hard weld beads into the base metal within minutes, it is a proven route to scalable, high-quality delivery for automotive Tier 1 factories. For a compact aluminum casting example on the same heavy-payload platform, see our die-cast motor housing deburring solution.
Whether the pain shows up as grinding scrap, unfilled operator positions or EHS audit findings, a laser-tracked, force-controlled grinding cell addresses all three at once. Talk to our automotive team about a project assessment and proof-of-concept run on your own trays.