品質 拋光 directly determines the yield rate of the subsequent electroplating process and the final cosmetic appearance of plumbing hardware products. Built around the day-to-day pain points of sanitary hardware plants, this guide examines the technologies that make automated brass faucet polishing work. We cover process comparisons (manual vs. robotic), the application of Offline Programming (OLP) technology, the breakdown of multi-stage buffing processes, and consumable wear compensation strategies. Through detailed technical data and real-world production cases, we demonstrate how automated polishing breaks the “labor shortage” dilemma and achieves the optimal balance between plating substrate quality and production efficiency.
什麼是黃銅龍頭?
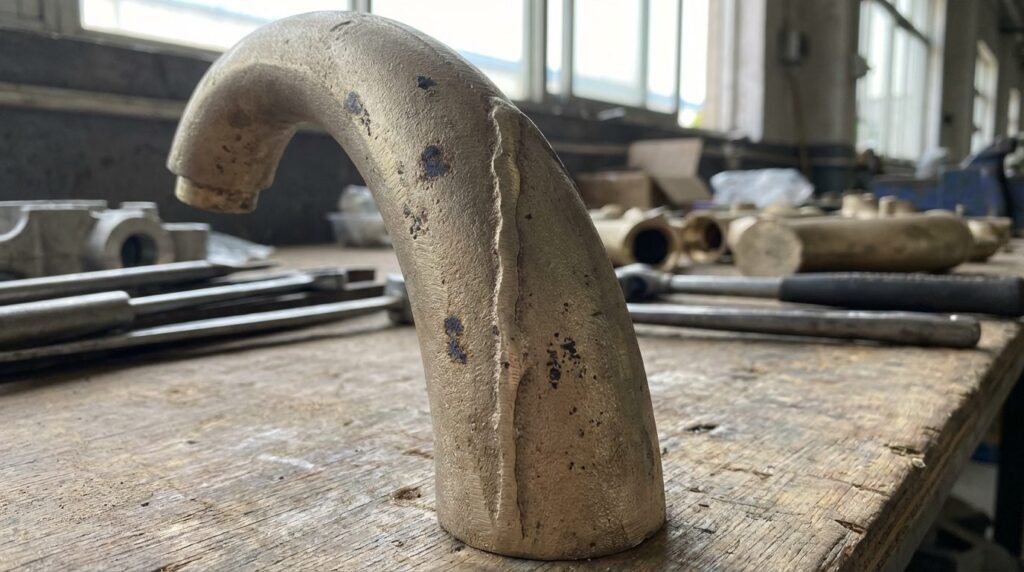
黃銅水龍頭是高級廚衛設備的核心零件,主要負責控制和混合水流。為了達到耐腐蝕性及絕佳的裝飾效果,黃銅龍頭本體在經過鑄造及機械加工後,必須經過極為嚴格的表面拋光處理,才能進行最後的鍍鉻或鍍鎳。.
黃銅龍頭的應用場景
黃銅龍頭廣泛應用於住宅和商業建築的衛浴系統。由於它們直接面對終端消費者,因此具有極高的「外觀屬性」。.
- 高級飯店與住宅浴室:要求完美的鏡面反射。表面必須絕對沒有水波紋、砂孔或遺漏的拋光點。.
- 廚房水槽龍頭:設計通常包括大圓弧的鵝頸水口,使得拋光工具極難完全符合所有曲線。.
所有應用都要求對「電鍍前基材品質」零容忍。電鍍製程並不能隱藏瑕疵,反而會將拋光階段留下的微小刮痕或不平整度放大十倍。.
黃銅龍頭的結構特性
- 極複雜的 3D 自由曲面:包含許多連續的流線曲線、急彎和凹槽,缺乏標準的幾何平面。.
- 鑄件孔隙率和分型線:砂型鑄造或重力壓鑄後,表面會殘留微孔與階梯狀的分型線。.
- 材料特性:黃銅(通常為 Cu59)相對較軟。過度拋光容易造成工件變形或失去設計輪廓。.
- 表面品質:必須達到 Ra 0.05 - 0.1 的鏡面粗糙度,以提供無瑕疵的電鍍基板。.
龍頭拋光的主要特性
主要特性:
- 高光澤:表面必須沒有刮痕、拉痕和未拋光的死角。.
- 輪廓保真度:拋光後必須保留原來的工業設計流線;鋒利的邊緣不能因為過度研磨而消失。.
- 極高的收益率: Reworking electroplated parts in the sanitary industry is highly expensive; the first-pass polishing yield must reach the high nineties.
黃銅龍頭拋光技術參數
| 項目 | 參數範圍 | 注意事項 |
| 砂帶粒度 | P120 - P400 | 去除分叉紋和深層毛孔 |
| 麻輪速度 | 1500 - 2500 rpm | 搭配切削複合材料使用,可達到中等材料移除量 |
| 布輪速度 | 1800 - 3000 rpm | 用於最後的鏡面顏色磨光 |
| 拋光後粗糙度 | Ra < 0.1 | 符合直接電鍍標準 |
| 生產週期時間 | 3 - 5 分鐘 | 取決於龍頭尺寸和曲線複雜性 |
黃銅龍頭為何偏好採用機械手臂拋光?
傳統手工拋光的痛點
在拋光車床前進行人工操作時,衛生工廠面臨嚴峻的挑戰:
| 痛點 | 特定問題 | 影響 |
| 嚴重職業健康危害 | 拋光會產生大量的黃銅灰塵、布料纖維和化合物煙霧。. | 罹患肺塵埃沉著病風險高。這是一份年輕人拒絕從事的高風險工作。. |
| 極度依賴技術勞工 | 複雜曲線上的施力角度和停留時間完全依賴於主控者的 「肌肉記憶」。. | 如果人員離職,生產就會停止。訓練新手需要花上好幾個月的時間。. |
| 不穩定的電鍍良率 | 工人疲勞會導致拋光壓力不均,造成波紋或遺漏點。. | 缺陷在電鍍後被發現,導致高昂的剝離/返工成本和飆升的報廢率。. |
機器人自動化的優勢
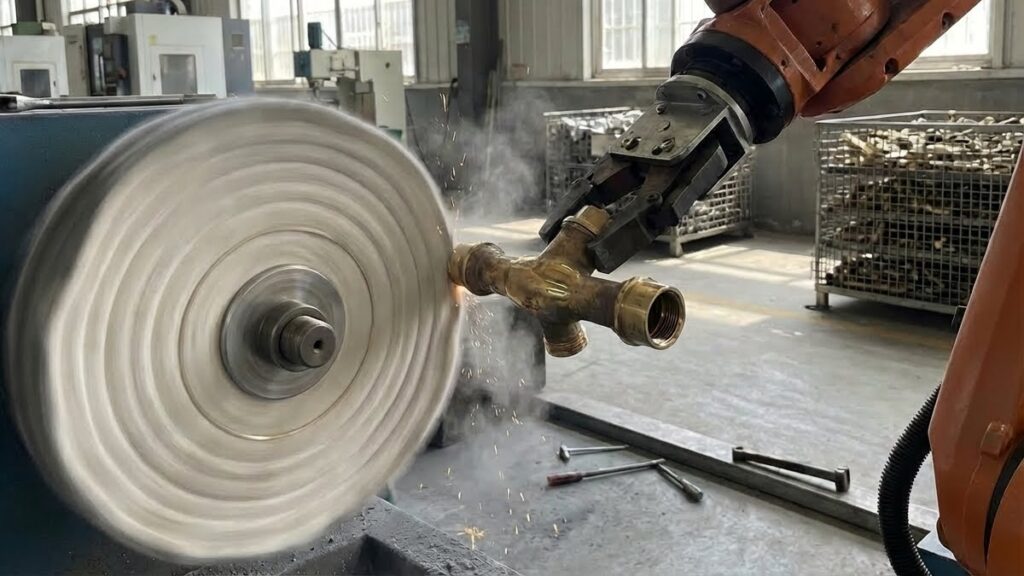
Robotic polishing cells—typically a robot holding the workpiece against stationary polishing machines, a layout detailed in our robotic polishing machine guide—provide a systematic solution:
| 比較尺寸 | 手動拋光 | 機器人拋光 | 改進 |
| 加工效率 | 取決於體力 | 連續穩定循環 | Steadily higher output |
| 一次通過產量 | Typically high eighties | High nineties, stable | 大幅降低電鍍返工成本 |
| 輪廓一致性 | 差,容易變形 | Repeatable contour fidelity | Preserves the industrial design |
| 消耗品利用率 | 高廢棄物 | 自動磨損補償 | Longer wheel life |
核心優勢:
- 離線程式設計 (OLP): Directly import the 3D CAD model of the faucet. The software automatically generates complex curved polishing paths, letting the robot reach the gooseneck dead corners humans struggle with.
- 自動耗材損耗補償: As the buffing wheel shrinks from use, the system senses this via current torque or laser distance measurement, automatically adjusting the robot’s pushing force or TCP position to keep the polishing effect constant from start to finish.
- 將「工藝」轉化為「資料“:將大師的經驗固化為機器人程式,完全消除企業對特定技術勞工的依賴。.
自動化拋光製程工作流程
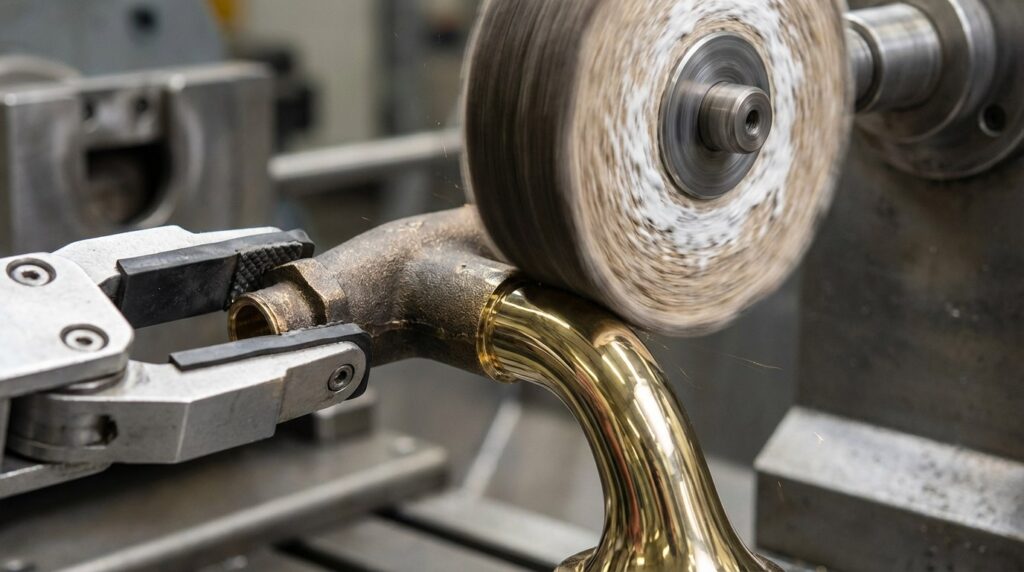
A brass faucet travels through eight stages inside the cell, from jig loading to final inspection. Polishing is a progressive refinement process, and the heart of it is the multi-stage grinding and buffing of steps 02-04, where different abrasive media progressively lower surface roughness.
完整的製程流程
| 製程 | 製程名稱 | 設備 | 消耗品 | 時間 | 精度/用途 |
| 01 | 治具裝載 | 自訂快速更換治具 + 機器人 | - | 10s | Gives repeatable positioning accuracy |
| 02 | 砂帶打磨 | 機器人 + 砂帶機 | 氧化鋁/碳化矽帶 | 60s | 去除妊娠紋和深層毛孔 |
| 03 | 劍麻磨光 | 機器人 + 研磨主軸 | 麻輪 + 切割劑 | 90s | 去除打磨線、展平曲線 |
| 04 | 布料磨光 | 機器人 + 研磨主軸 | 棉輪 + 高光澤複合劑 | 80s | 達到 Ra<0.1 鏡面光澤度 |
| 05 | 超聲波清洗 | 自動超音波線 | 脫臘劑 | 120s | 清除毛孔深處的頑固蠟質 |
| 06 | 純水沖洗 | 噴洗機艙 | DI 水 | 40s | 清除化學殘留物 |
| 07 | 熱風乾燥 | 隧道式烤箱 | - | 60s | 防止氧化和水漬 |
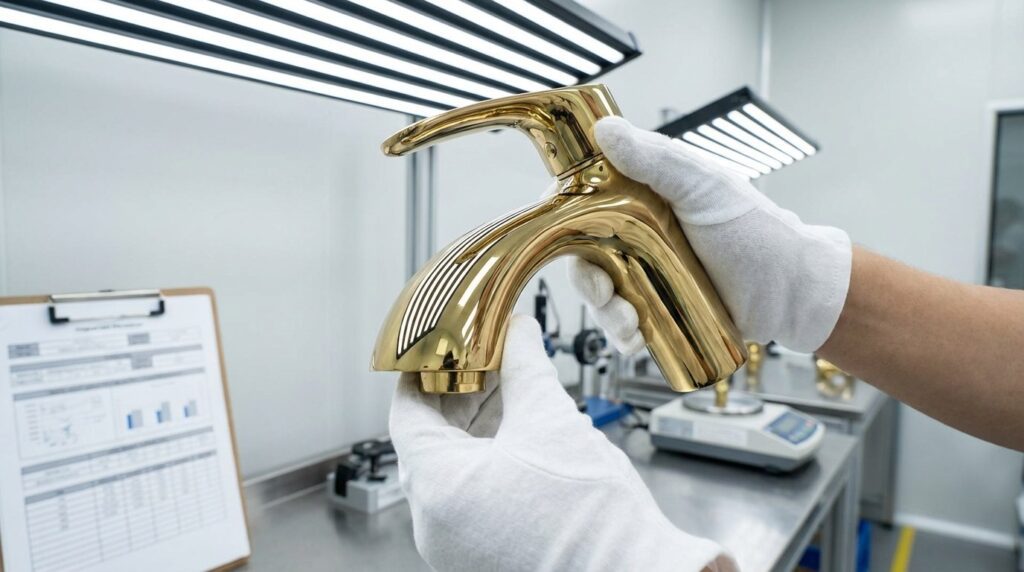
| 08 | 檢查 | 斑馬條檢查燈 | - | 30s | 目視檢查一致性,移至電鍍 |
黃銅龍頭製程說明
步驟 1:治具裝載
目的:將原銅鑄件固定在機器人的夾具上。.
重點:通常利用內部進水螺紋作為擴展位置的基準,避免夾具與需要拋光的外部表面產生任何干擾。.
步驟 2:砂帶打磨
目的:快速展平突出的分型線和較深的鑄件缺陷。.
重點:機器人握住水龍頭,並將其壓在砂帶機上的浮動接觸輪上,利用砂帶的彈性來大致符合大型曲線。.
步驟 3:劍麻磨光(預拋光)
目的:消除砂帶留下的線狀刮痕,使表面更平整,為上色做好準備。.
重點:搭配自動複合劑噴塗系統,定期將粗液體複合劑噴塗到高速麻輪上。機器人執行複雜的 6 軸插補路徑,以確保輪子掃過每個死角。.
步驟 4:布料打磨(鏡面打磨)
目的:最後的表面「著色」處理,以達到鏡面標準,可直接進入電鍍槽。.
重點:使用極軟的棉布輪和高光澤化合物。機器人必須控制接觸力,以防止溫度過高而造成銅表面燒焦(變黃)。.
步驟 5:超聲波脫蠟
目的:拋光化合物(蠟)在高溫下會滲入微小的孔隙,一旦凝固就極難清洗。必須使用高溫超音波震動將其完全剝離。.
步驟 6:純水沖洗
目的:使用去離子水 (DI) 進行多階段沖洗,確保基材表面完全裸露,不會有任何介質影響電鍍附著力。.
步驟 7:熱風乾燥
目的:快速乾燥濕氣,以防止活性黃銅表層在空氣中快速氧化變色。.
步驟 8:檢查
目的:在特定的斑馬燈下檢查拋光品質,確保沒有暗淡區域、氣孔或變形。.
加工挑戰與解決方案
挑戰 1:編程複雜的自由曲線非常耗時
問題:
- 龍頭具有前衛、千變萬化的曲線。使用傳統的示教吊鉤來手動記錄新產品的點數可能需要 2-3 天的時間。.
- 手動教導的路徑通常不夠平滑,很容易在曲線轉換處造成停留痕跡(燒痕)。.
解決方案:
- 介紹離線程式設計 (OLP) 軟體.
- 工程師將 3D CAD 模型匯入電腦。軟體會自動計算表面法線,並產生平滑的刀具路徑。經過虛擬干涉檢查後,直接傳送到機器人。.
- 結果:新產品更換時間從數天縮短到數小時,路徑平滑度達到完美,完全消除滯留痕跡。.
挑戰 2:拋光輪縮小造成的遺漏點
問題:
- 布輪和麻輪是消耗品;在拋光過程中,它們的直徑會不斷減小。如果機器人維持原來的路徑,就會無法到達工件,導致未拋光的位置。.
解決方案:
- 實施智慧型耗材磨損補償系統.
- 選項 A:電流反饋. .當輪子縮小,接觸力下降,主軸馬達電流會降低;機械人會自動朝輪子前進以補償。.
- 選項 B:雷射量測. .雷射感應器會定期測量砂輪的即時直徑,動態更新機器人的工具中心點 (TCP)。.
- 結果:保證第一片和最後一片(在砂輪使用壽命結束時)具有 100% 相同的拋光品質。.
Application Scenario
Project Profile
Project profile: a European sanitary hardware OEM specializing in geometric, minimalist brass faucets.
技術挑戰
- 簡約設計中的平面非常考驗拋光技巧;手工拋光很容易將尖利的幾何角拋圓(破壞設計意圖)。.
- 當地極其嚴格的環境和勞動法規給了工廠最後通牒:關閉或完全自動化。.
- Required post-plating yield to stabilize in the high nineties.
解決方案
| 項目 | 組態 |
| 工件 | 幾何簡約風黃銅洗臉盆龍頭 |
| 材質 | 高純度鑄造黃銅 |
| 設備 | 2 台協調 6 軸機器人 + 4 工位基座式拋光機 |
| 核心技術 | OLP + 雷射自動補償 + 自動液態化合物系統 |
| 製程 | 拾取 -> 砂帶 -> 劍麻平面上光 -> 布面磨光 |
| 週期時間 | 3.5 分鐘/件(兩台機器人交替進行) |
實施結果
- Labor: One robotic cell covers the output of several highly paid manual polishers.
- Quality: The sharp geometric edges designers demand are preserved piece after piece, and plating substrate yield climbs from the low eighties—typical of manual lines—into the high nineties and stays there.
- 合規操作:全封閉式單元與高效率集塵裝置結合,完全解決車間環保規範問題。.
- 彈性生產: Using OLP software, the client now easily introduces several new product designs into automated mass production each month.
常見問題
Q1: 機器人拋光可以完全取代人力嗎?
A:對於 95% 以上的標準表面,機器人不僅能取代人力,而且能做得更好、更一致。然而,對於極為棘手的深內凹表面,由於砂輪尺寸的物理限制,可能無法完全進入。業界的標準做法是:機器人處理絕大多數的拋光工作,而 1 名操作員對微小的死角進行快速的人工修飾,這已經節省了大量的人工成本。.
Q2: 與手動應用相比,自動複合系統的優勢何在?
A: In manual polishing, workers press solid wax bars against the wheel by feel, leading to fluctuating cutting forces and compound buildup in workpiece crevices. Automatic liquid compound systems use programmable dosing pumps to spray exact amounts of polishing fluid onto the wheel at set intervals. This keeps abrasive distribution even, improves surface consistency, and makes ultrasonic dewaxing much easier.
Q3: 針對不同形狀的水龍頭,應如何設計固定裝置?
A:衛生工業的標準做法是「零干擾脹大固定」。我們利用水龍頭底部隱藏的內部進水螺紋或安裝孔,使用氣動膨脹心軸從內部夾住零件。這樣可將 100% 的外部外觀表面暴露在拋光輪上,一次裝配即可完成全覆蓋拋光。.
Q4: 此系統的典型投資報酬率 (ROI) 是多少?
A:將技術人員的薪資、大幅降低的電鍍返工成本以及約 20% 的耗材使用壽命等節省成本的因素計算在內,一個執行高強度兩班制生產的機器人龍頭拋光單元的 ROI 通常在 12 到 18 個月之間。.
總結
黃銅龍頭的表面處理使用了 多段式機器人自動拋光系統, combined with offline programming and intelligent wear compensation, can break the reliance on skilled manual polishers. With stable cycle times of 3-5 minutes per piece, it is the practical route for sanitary hardware enterprises to lift electroplating yields and meet environmental and labor requirements. The same architecture extends to other forged brass plumbing parts—our shower head robotic polishing solution covers the free-form curve case.
High plating rework, a shrinking pool of polishers and curves that defeat every trainee are exactly the problems a robotic faucet cell absorbs. Our engineering team can take your product from CAD model to proof-of-concept samples and on to automated deployment—see the case study library for reference projects.