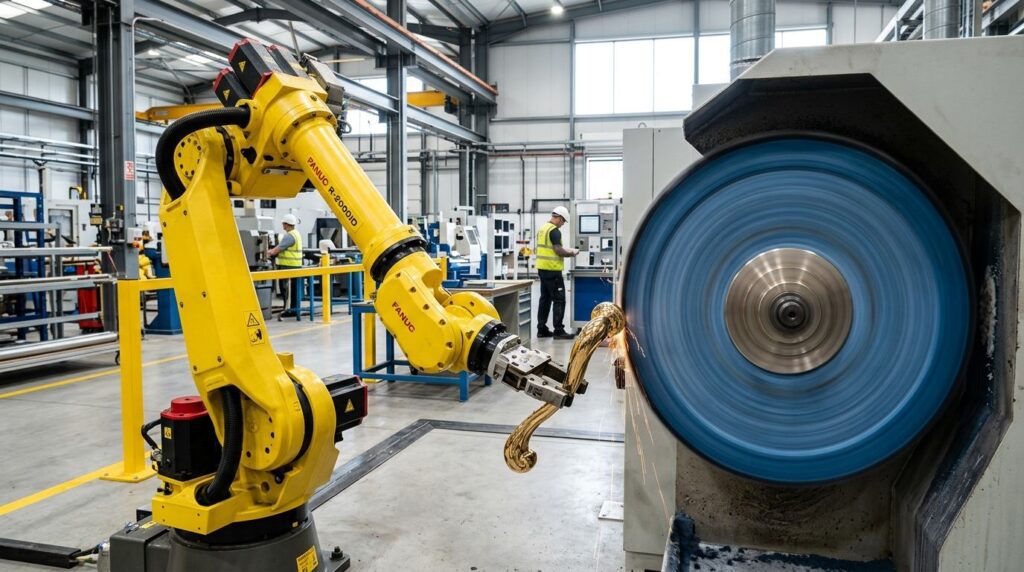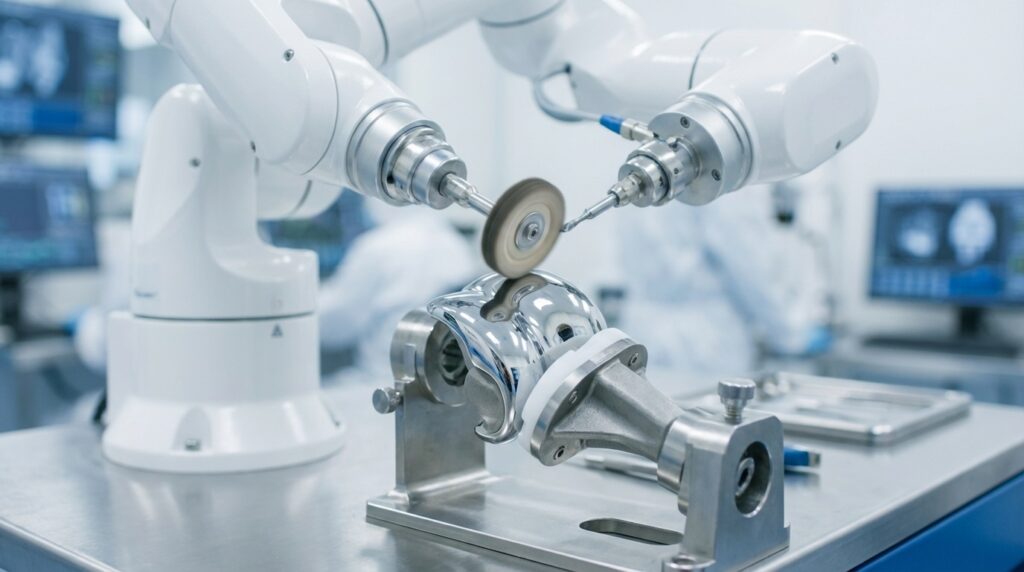
تحدد خشونة السطح ودقة محيط غرسات تقويم العظام بشكل مباشر مدى ملاءمتها للعظام البشرية ومقاومة التآكل وعمر الخدمة النهائي. بدءًا من المتطلبات القصوى تصنيع الأجهزة الطبية, this article provides an in-depth analysis of the key technical challenges in automated polishing and grinding of titanium orthopedic implants. We cover medical-grade surface requirements, the limitations of manual grinding, and the application of robotic active force control and micron-level path control technologies. Through detailed technical data and equipment-level process control, we examine how robotic finishing systems are designed to support customer validation in regulated industries while improving surface quality and production consistency.
ما هي غرسات تقويم العظام؟
غرسات تقويم العظام هي أجهزة طبية دقيقة تستخدم لاستبدال أو دعم أو إصلاح العظام والمفاصل التالفة في جسم الإنسان. ونظراً لأنها يجب أن تبقى في جسم الإنسان لفترات طويلة أو بشكل دائم، فهي مصنوعة في المقام الأول من مواد متوافقة حيوياً للغاية، مثل سبائك التيتانيوم (Ti-6Al-4V) أو سبائك الكوبالت والكروم والموليبدينوم (CoCrMo).
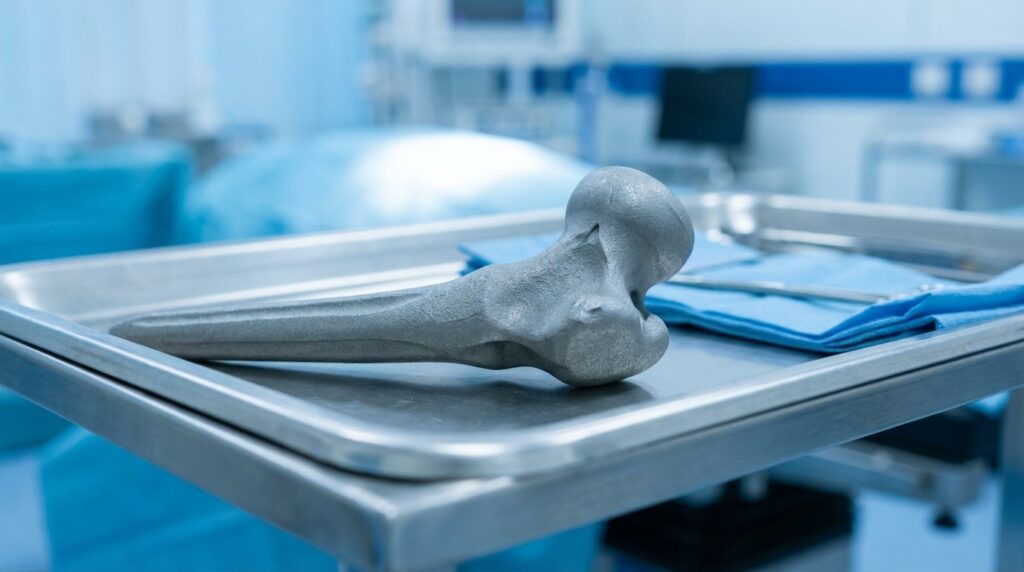
سيناريوهات تطبيق غرسة تقويم العظام
تُستخدم غرسات تقويم العظام على نطاق واسع في مختلف جراحات استبدال المفاصل وإصلاح العمود الفقري وتثبيت كسور الصدمات. تتطلب مجالات الاستخدام المختلفة معالجات سطحية مختلفة إلى حد كبير، وأحياناً متناقضة:
- مفاصل الركبة والورك الاصطناعية (الأسطح المفصلية): هذه هي المناطق الحاملة للاحتكاك حيث تتشابك العظام. وهي تتطلب صقل مرآة نهائية (Ra < 0.05 ميكرومتر) لتقليل البقايا المعدنية المتآكلة ومنع ارتخاء الغرسة.
- سيقان الزرع والأسطح غير المفصلية: تحتاج هذه الأجزاء إلى الارتباط بإحكام مع الأنسجة العظمية (الاندماج العظمي) وتتطلب عادةً الاحتفاظ أو إنشاء أنسجة خشنة محددة (مثل الطلاءات المسامية أو التشطيبات المسامية أو التشطيبات المسفوعة بالرمل).
وهذا يفرض أن معدات الصقل يجب ألا تحقق تشطيبات عالية للغاية فحسب، بل يجب أن تمتلك أيضًا تحكم دقيق في التلميع الموضعي, ensuring that areas meant to remain rough are left untouched. For a closer look at the mirror-finishing of spherical bearing surfaces such as femoral heads, see our dedicated article on artificial joint implant robotic polishing.
الخصائص الإنشائية لزراعة العظام
تتميز الغرسات العظمية بتركيبات معقدة للغاية:
- المنحنيات الإلكترونية المعقدة ذات الشكل الحر المعقد: تحاكي تمامًا مورفولوجيا العظام البشرية، فهي تحتوي على العديد من النتوءات غير المنتظمة والأخاديد وأنصاف الأقطار الانتقالية الصغيرة، مع عدم وجود أشكال هندسية قياسية تقريبًا.
- التفاوتات الكنتورية الصارمة: يجب أن تتطابق الأسطح الملامسة للوصلات الاصطناعية بشكل مثالي. يمكن أن تؤدي الأخطاء في الشكل على مستوى الميكرون إلى توزيع غير متساوٍ للإجهاد وتسريع التآكل.
- خصائص المواد التي يصعب التعامل معها آلياً: تتميز سبائك التيتانيوم بصلابة عالية وموصلية حرارية ضعيفة للغاية. أثناء الطحن والصقل، فإنها تولد حرارة شديدة بسرعة، مما قد يتسبب في احتراق السطح أو تغير لون الأكسدة أو تغيرات في البنية المجهرية.
الخصائص الرئيسية لغرسات تقويم العظام
الخصائص الرئيسية:
- خشونة السطح من الدرجة الطبية: يجب أن تحقق أسطح الاحتكاك المفصلي تشطيبًا فائق المرآة Ra < 0.05 ميكرومتر.
- دقة الشكل على مستوى الميكرون: يجب ألا تدمر عملية الصقل على الإطلاق دقة الكفاف البيوني التي تم تشكيلها آليًا بواسطة ماكينة التحكم الرقمي باستخدام الحاسوب.
- Full Quality Traceability and Consistency: Implant manufacturers operate under strict quality systems. The machining process for every implant must be stable and repeatable, with scrap controlled through process design rather than sorted out at final inspection.
المعلمات الفنية لتلميع الزرع
| البند | نطاق المعلمات | الملاحظات |
| مزج علامة الأداة | حزام مرن/عجلة نايلون مرنة | إزالة العلامات الدقيقة التي خلفها التصنيع باستخدام الحاسب الآلي الرقمي بلطف |
| سرعة التلميع الدقيقة | 1500 - 3000 دورة في الدقيقة | يستخدم مركباً خاصاً من الدرجة الطبية وعجلات قماشية صغيرة |
| تفاوتات الاتصال | < 0.01 مم | تعتمد على أنظمة التحكم في القوة النشطة عالية الترددات العالية |
| خشونة السطح النهائية | رع 0.02 - 0.05 ميكرومتر | Typical target range for CoCrMo and Ti-6Al-4V bearing surfaces, per customer drawing |
| بيئة الإنتاج | غرف التنظيف من الفئة 7 أو 8 ISO | رقابة صارمة على الغبار والتلوث التبادلي |
لماذا يُفضل التلميع الروبوتي لزراعة العظام؟
نقاط الألم في التلميع اليدوي التقليدي
عند معالجة الغرسات عالية الدقة مثل المفاصل الاصطناعية المصنوعة من التيتانيوم، يواجه الصقل اليدوي التقليدي معوقات لا يمكن التغلب عليها:
| نقطة الألم | مشكلة محددة | التأثير |
| الخطر الشديد لتشويه الكفاف | يصعب صقل التيتانيوم. غالبًا ما يضغط العمال بشدة لزيادة الكفاءة. | يتسبب في التخلص من قطع التيتانيوم باهظة الثمن بسبب أخطاء الأبعاد؛ حيث إن الإنتاجية تكافح لتتجاوز 85%. |
| الاحتراق الحراري المتكرر | التيتانيوم لديه موصلية حرارية ضعيفة. يتسبب الصقل اليدوي المطول قليلاً في ارتفاع الحرارة الموضعية. | يؤدي إلى تغيّر لون السطح المؤكسد أو حتى يغير من قوة التعب، مما يشكل مخاطر طبية شديدة. |
| عدم القدرة على الوصول إلى المناطق الميتة الصغيرة | تحتوي المفاصل الاصطناعية على أخاديد انتقالية صغيرة جداً. لا يمكن للعجلات اليدوية الدخول بدقة. | يترك بقعاً داكنة غير مصقولة، ويفشل في عمليات فحص الجودة الطبية الصارمة. |
مزايا الأتمتة الآلية الآلية
Medical-grade robotic polishing cells (combining high-precision vision with micro-feed force control) offer a practical way to break through titanium polishing bottlenecks:
| بُعد المقارنة | التلميع اليدوي | التلميع الآلي | التحسينات |
| دقة الكنتور | يعتمد على إحساس العامل والخطأ العالي | Follows bionic curves with constant contact force | Consistent contour accuracy from batch to batch |
| الأضرار الحرارية | متكرر | ضغط/سرعة ثابتة، بدون تراكم للحرارة | Largely prevents titanium surface burning |
| اتساق المنتج | تباين كبير من دفعة إلى أخرى | قابلية التكرار على مستوى الميكرون | Process data logging supports customer quality audits |
| المواد الاستهلاكية والبيئة | تلوث غبار الصقل الشديد | خلية مغلقة مع MQL | Compatible with cleanroom production environments |
المزايا الأساسية:
- التحكم في القوة المتوافقة النشطة: This is the core of processing orthopedic implants, and the same technology that distinguishes modern robotic polishing machines from rigid automation. The robot spindle is equipped with an ultra-sensitive 6-axis force sensor, allowing it to softly conform to the joint’s curves with extremely light, constant pressure (e.g., 2-5N), achieving “removing tool marks without harming the contour.”
- المعالجة الموضعية الدقيقة: يمكن للروبوت المزوّد بمبدّل الأدوات الأوتوماتيكي متعدد المحطات (ATC) أن يتحول تلقائيًا إلى شفرات صقل ذات قطر صغير لاختراق ومعالجة المناطق العمياء المعقدة في الحوض الاصطناعي أو مفاصل الركبة بناءً على اختلافات المنحنيات.
- استراتيجية القطع على البارد بدرجة حرارة منخفضة: من خلال التحكّم الدقيق في معدل تغذية الروبوت والرش الدقيق لسوائل الصقل بالرش الدقيق، فإنه يعمل على تبديد حرارة القطع من سطح التيتانيوم بشكل فعّال، مما يمنع حدوث أي تغيير في البنية المعدنية.
سير عمل عملية التلميع الآلي
تستخدم هذه العملية 8 خطوات لاستكمال المعالجة السطحية لمفصل الركبة الاصطناعي المصنوع من التيتانيوم. نظرًا لأن دقة التصنيع باستخدام الحاسب الآلي السابقة عالية جدًا بالفعل، فإن الهدف الرئيسي من التلميع هو التخلص من علامات الأدوات المجهرية والحصول على لمسة نهائية نهائية كالمرآة. إن العمليات الأساسية هي الطحن والصقل متعدد المراحل بالقوة الدقيقة في الخطوات من 02 إلى 04.
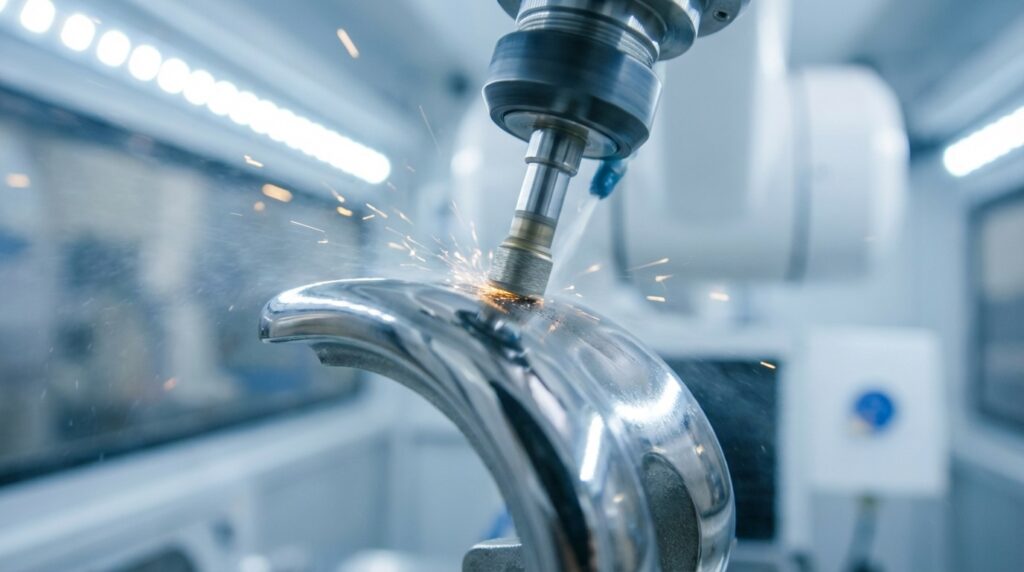
التدفق الكامل لعملية تلميع غرسة تقويم العظام بالكامل
| العملية | اسم العملية | المعدات | مستهلك | الوقت | الدقة/الغرض |
| 01 | التحميل غير المدمر | قابض مرن + روبوت مرن | واقيات البولي يوريثان | 15s | يضمن تكرار التموضع بدون خدش |
| 02 | المزج المرن | الروبوت + مغزل التحكم في القوة | عجلة نايلون/صوف ناعم/صوف ناعم | 90s | يزيل العلامات ذات المستوى الميكروني من 5 محاور CNC |
| 03 | التلميع الدقيق للمنطقة العمياء | روبوت + مغزل عالي السرعة | شوكة متناهية الصغر مثبتة | 75s | يعالج التحولات المعقدة مثل اللقمة الفخذية |
| 04 | تلميع المرآة | روبوت + ملمع آلي | قماش قطني ناعم + مركب طبي | 120s | الحصول على تشطيب مرآة نهائية فائقة الجودة Ra < 0.05 ميكرومتر |
| 05 | التنظيف المنقى | خط الموجات فوق الصوتية متعدد الخزانات | مذيب طبي من الدرجة الطبية | 300s | يزيل بقايا المركب والجسيمات الدقيقة تمامًا |
| 06 | الشطف بماء DI | مقصورة الرش الرذاذ عالي الضغط | ماء منزوع الأيونات (DI) | 60s | يضمن عدم وجود بقايا أيونية على السطح |
| 07 | تجفيف الغرف النظيفة | فرن التجفيف بالتفريغ الهوائي | - | 120s | تجفيف سريع في بيئة خالية من الغبار |
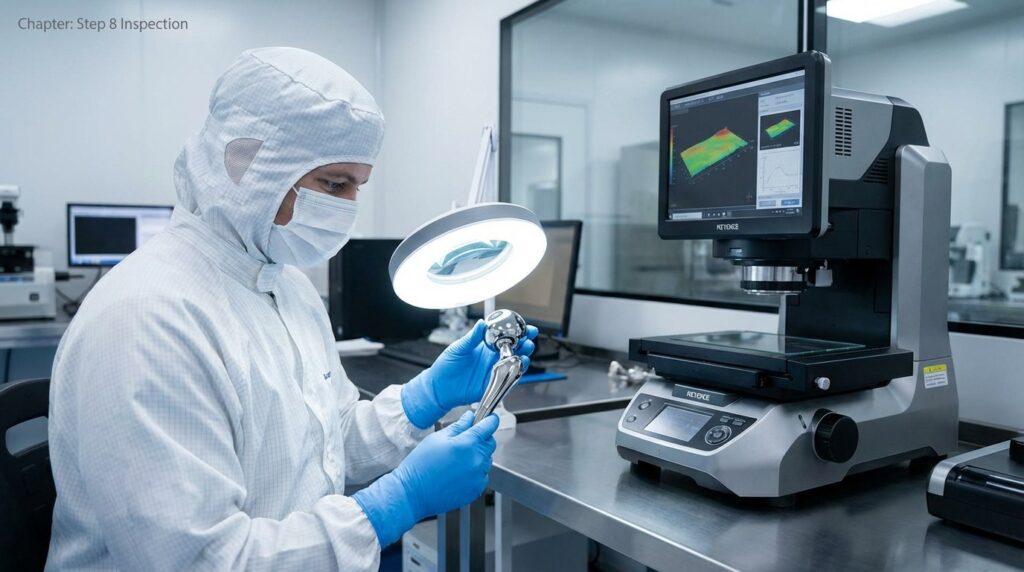
| 08 | فحص طبي من الدرجة الطبية | مقياس الملامح البصري ثلاثي الأبعاد | - | 45s | قياس خشونة السطح والتفاوتات الهندسية |
أوصاف عملية تلميع غرسة تقويم العظام
الخطوة 1: التحميل غير المدمر
الغرض: إمساك الزرعة بإحكام دون الإضرار بالأسطح الخشنة المصممة بالفعل (المصممة لدمج العظام).
النقاط الرئيسية: يجب تغليف التَرْكِيبة بالبولي يوريثين أو التفلون الطبي لمنع القوابض المعدنية من ترك فجوات على سطح التيتانيوم.
الخطوة 2: المزج المرن
الغرض: إزالة علامات الأداة المجهرية الشبيهة بالشبكة التي خلّفها الطحن باستخدام الحاسب الآلي خماسي المحاور بلطف، مما يضع الأساس لتلميع المرآة.
النقاط الرئيسية: يجب تشغيل وضع التحكم في القوة. ينزلق الروبوت بشكل متساوٍ على السطح المفصلي بقوة تلامس خفيفة للغاية (2-5 نيوتن) لمنع إحداث أي خطوات قطع.
الخطوة 3: التلميع الدقيق للمنطقة العمياء
الغرض: معالجة المنحنيات المقعرة المعقدة (مثل الشق بين اللقمتين في مفصل الركبة) التي لا يمكن لعجلات الصقل الكبيرة الوصول إليها.
النقاط الرئيسية: يتحول الروبوت تلقائيًا إلى نتوءات مثبتة، ربما بقطر 10 مم - 20 مم فقط، ليقوم بالطحن الدقيق عالي السرعة وبأقل ضغط في المساحات الضيقة.
الخطوة 4: تلميع المرآة
الغرض: تلميع السطح المفصلي الاحتكاكي إلى سطح مفصلي فائق المرآة لتقليل التآكل بعد الزرع في جسم الإنسان.
النقاط الرئيسية: يستخدم عجلات قطنية ناعمة للغاية مع سوائل تلميع متخصصة ومتوافقة حيوياً من الدرجة الطبية. تتحكم العملية بأكملها بدقة في درجة الحرارة لتجنب احتراق السطح.
الخطوة 5: التنظيف المنقى
الغرض: الأجهزة الطبية لا تتسامح مطلقًا مع بقايا الجسيمات. يجب أن يؤدي التنظيف بالموجات فوق الصوتية إلى تجريد سوائل التلميع ومسحوق التيتانيوم المخبأة في أعماق المسام الدقيقة.
الخطوة 6: الشطف بماء DI
الغرض: اغسل مذيبات التنظيف باستخدام ماء منزوع الأيونات عالي النقاء، مما يضمن النظافة البيولوجية لسطح الغرسة.
الخطوة 7: تجفيف الغرف النظيفة
الغرض: جفف الرطوبة جيدًا في مكنسة كهربائية أو هواء جسيمات عالي الكفاءة (HEPA) لمنع التلوث الثانوي.
الخطوة 8: الفحص الطبي من الدرجة الطبية
الغرض: إنشاء تقارير كاملة عن خشونة السطح وفحص الأبعاد ثلاثية الأبعاد باستخدام معدات متطورة مثل أجهزة قياس الملامح البصرية ثلاثية الأبعاد غير المتصلة، مما يحقق إمكانية تتبع الجودة لكل منتج.
تحديات التصنيع الآلي وحلولها
التحدّي 1: التيتانيوم معرض بشدة للاحتراق الحراري والتشوه
المشكلة:
- تتميز سبائك التيتانيوم بتوصيل حراري منخفض للغاية. لا يمكن للحرارة المتولدة أثناء الصقل أن تتبدد بسرعة وتتركز على سطح التلامس.
- لا تتسبب درجة الحرارة الزائدة في تأكسد السطح وتحوله إلى اللون الأزرق (عيب تجميلي شديد) فحسب، بل يمكن أن تؤدي أيضًا إلى إطلاق الإجهاد الداخلي في الهياكل رقيقة الجدران، مما يتسبب في حدوث تشوه دقيق وتدمير دقة التجميع.
الحل:
- إدخال استراتيجيات الطحن المرن على البارد والتشحيم بأقل كمية ممكنة (MQL). These are the same thermal-management principles covered in our general robotic grinding guide, applied here with tighter limits.
- يُمنع منعًا باتًا برامج صقل الروبوتات من المكوث في نفس المنطقة لفترة طويلة. يتم اعتماد استراتيجية مسار الأدوات المتمثلة في “عمق القطع الصغير، والتردد العالي، والتغذية السريعة”. في الوقت نفسه، يحافظ سائل التبريد/التلميع المرذاذ بدقة على درجة حرارة نقطة التلامس تحت عتبة تحول طور المادة بدقة.
- النتيجة: Scrap caused by localized overheating is largely eliminated, and metallographic inspection of finished surfaces consistently confirms an undisturbed base structure.
التحدي 2: إمكانية الوصول إلى الأدوات ضعيفة للغاية في تلميع المناطق الميتة
المشكلة:
- تتميز غرسات تقويم العظام (مثل مكونات الحوض الاصطناعية) بالعديد من أنصاف الأقطار الصغيرة والأخاديد العميقة التي لا يمكن لعجلات الصقل القياسية الدخول إليها.
الحل:
- التعاون متعدد المحطات والمبادل التلقائي للأدوات (ATC).
- تم تجهيز الخلية بأدوات صقل بأحجام وأشكال مختلفة. من خلال المحاكاة الدقيقة باستخدام برنامج البرمجة دون اتصال بالإنترنت (OLP)، يمكن للروبوت، مثل طبيب الأسنان، أن يلتقط تلقائيًا نتوءات الأنف الكروية أو المخروطية فائقة الدقة والوصول إلى المناطق العمياء بزوايا محددة للتشطيب الدقيق.
- النتيجة: Full-surface polishing coverage with no dead zones, helping finished parts meet strict visual inspection requirements.
Application Scenario
Production Background
A typical application for this type of cell is the finishing line of an orthopedic implant manufacturer producing artificial hip and knee components. The workpiece in this scenario is the CoCrMo femoral component of a knee joint—a small, highly curved part where the articular surface must be brought to a mirror finish while the surrounding geometry stays untouched.
التحديات التقنية
- يتكون مكون اللقمة الفخذية لمفصل الركبة الاصطناعي من سبيكة الكوبالت والكروم والموليبدينوم (CoCrMo) التي يصعب تصنيعها بشكل كبير مع منحنيات معقدة للغاية.
- The drawing calls for a mirror finish in the Ra 0.02 μm class on the articular surface, with geometric contour deviations held within a few microns.
- The finishing process needs complete data recording and traceability to support the manufacturer’s quality audits and process validation documentation.
الحل
| البند | التكوين |
| قطعة العمل | مفصل الركبة الاصطناعي CoCrMo (اللقمة الفخذية) |
| المواد | سبيكة CoCrMo |
| المعدات | Medical-Grade 6-Axis Robot + 6D Force Control + Cleanroom-Compatible Enclosure |
| التكنولوجيا الأساسية | تحكم نشط عالي التردد في القوة النشطة + التحكم النشط في القوة + مراقبة بيانات العملية بالكامل |
| العملية | مزج مرن -> تجليخ دقيق للمنطقة العمياء -> تلميع مرآة القماش الناعم |
| وقت الدورة | Several minutes per piece at high precision |
نتائج التنفيذ
- Precision Performance: With the high-precision force control system, contour deviations are held within a few microns of the CAD model, and surface roughness stabilizes in the Ra 0.02-0.05 μm range, meeting the drawing requirements.
- Process Traceability: The system records the underlying parameters—pressure, speed, coordinates—for every joint machined. This documented process evidence supports the manufacturer’s quality audits and process validation activities.
- الإنتاج النظيف: The cell integrates high-level dust filtration and micro-negative pressure systems, making it compatible with ISO Class 7/8 cleanroom surroundings and reducing cross-contamination risks.
الأسئلة الشائعة
السؤال 1: هل يمكن أن يضمن الصقل الآلي حقًا عدم تدمير الخطوط عالية الدقة التي يتم طحنها باستخدام الحاسب الآلي بنظام التحكم الرقمي؟
A: Yes, when an active force control system is used. If a traditional rigid robot deviates by 0.1mm, it severely gouges the workpiece. However, a robot equipped with a force sensor acts like a spring; even if it encounters a 0.5mm or 1mm curve error, it automatically yields, always maintaining a constant, gentle pressure of, say, 3N. This “soft contact” removes the micron-level roughness peaks and valleys without altering the macroscopic geometric contour.
س2: هل من السهل تغيير الروبوت لغرسات تقويم العظام منخفضة الحجم وعالية المزيج (مثل المفاصل المخصصة)؟
A: سهلة للغاية. تأتي غرسات تقويم العظام بالفعل بمواصفات عديدة. يدمج حلنا بعمق برنامج OLP (البرمجة دون اتصال بالإنترنت). عند إدخال مواصفات مفصل جديد، يقوم المهندسون ببساطة باستيراد النموذج ثلاثي الأبعاد إلى البرنامج، والذي يقوم تلقائيًا بإنشاء مسارات صقل سلسة وإجراء فحوصات التداخل. على أرضية الورشة، يحتاج المشغل فقط إلى تحميل البرنامج المقابل وتبديل التجهيزات سريعة التغيير. تستغرق عملية التبديل بأكملها عادةً أقل من 10 دقائق.
س3: يشكل غبار التيتانيوم المتولد أثناء الصقل خطر الانفجار. كيف يمنع النظام ذلك؟
A: Titanium and aluminum dust fires are a serious, well-documented hazard, and the cell is engineered around it. Our medical-grade polishing cells come standard with a high level of safety protection: ATEX-rated explosion-proof dust extraction, wet-type vacuum designs that rapidly cool and settle the dust, and MQL spray measures within the fully enclosed cell, so the polishing process can be operated safely within a documented fire-protection concept.
س4: كيف يقارن العائد على الاستثمار (العائد على الاستثمار) في مجال تلميع الأجهزة الطبية بصناعة الأجهزة العامة؟
A: While the initial investment for a customized force-controlled robotic cell for medical devices is higher than standard polishing equipment, the payback is often faster than in general hardware polishing. The reason is simple: implant workpieces carry a high unit value and a very low tolerance for scrap. A system that cuts the scrap rate of titanium joints by even a few percentage points typically recovers its investment in one to two years, in addition to the savings in high-skilled labor costs.
الخاتمة
المعالجة السطحية لزرعات تقويم العظام المصنوعة من التيتانيوم باستخدام نظام تلميع آلي آلي آلي مع تحكم نشط في القوة على مستوى الميكرون is a proven route to meeting the precision, traceability, and process-validation requirements of modern implant manufacturing. It addresses the contour distortion and thermal damage issues typical of manual grinding, and it raises the quality ceiling of scalable medical product manufacturing.
If you are seeking to improve the polishing yield of artificial joints, solve complex curve machining challenges, or wish to strengthen the process documentation behind your finishing line, اتصل بنا فريق هندسة التصنيع المتقدم لدينا للتقييم الاحترافي للمشروع وخدمات اختبار إثبات المفهوم.