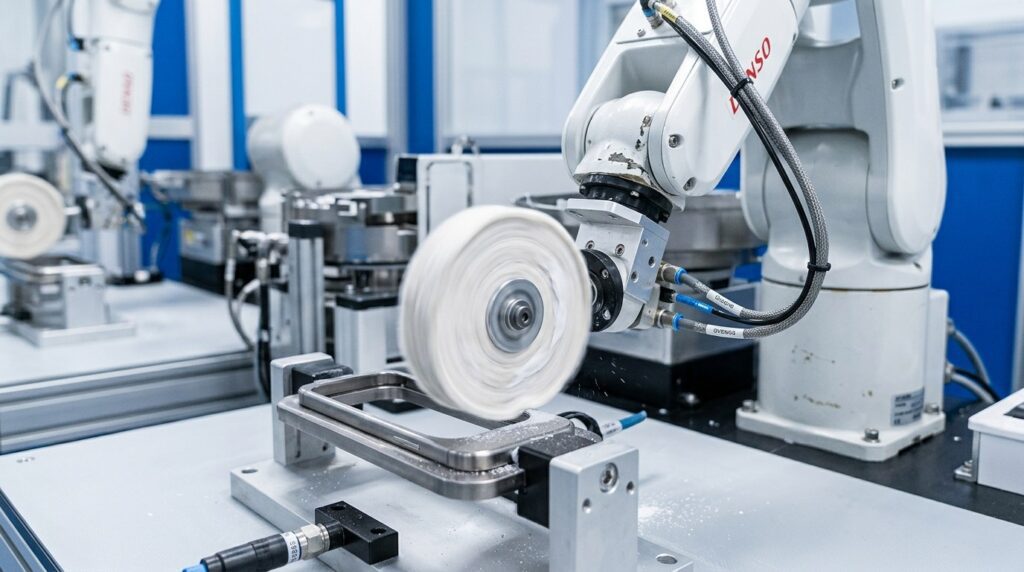
La rugosità della superficie e la precisione dei contorni degli impianti ortopedici determinano direttamente il loro adattamento alle ossa umane, la resistenza all'usura e la durata finale. Partendo dai requisiti estremi di produzione di dispositivi medici, this article provides an in-depth analysis of the key technical challenges in automated polishing and grinding of titanium orthopedic implants. We cover medical-grade surface requirements, the limitations of manual grinding, and the application of robotic active force control and micron-level path control technologies. Through detailed technical data and equipment-level process control, we examine how robotic finishing systems are designed to support customer validation in regulated industries while improving surface quality and production consistency.
Cosa sono gli impianti ortopedici?
Gli impianti ortopedici sono dispositivi medici di precisione utilizzati per sostituire, sostenere o riparare ossa e articolazioni danneggiate del corpo umano. Poiché devono rimanere nel corpo umano per periodi prolungati o in modo permanente, sono realizzati principalmente con materiali altamente biocompatibili, come le leghe di titanio (Ti-6Al-4V) o le leghe di cobalto-cromo-molibdeno (CoCrMo).
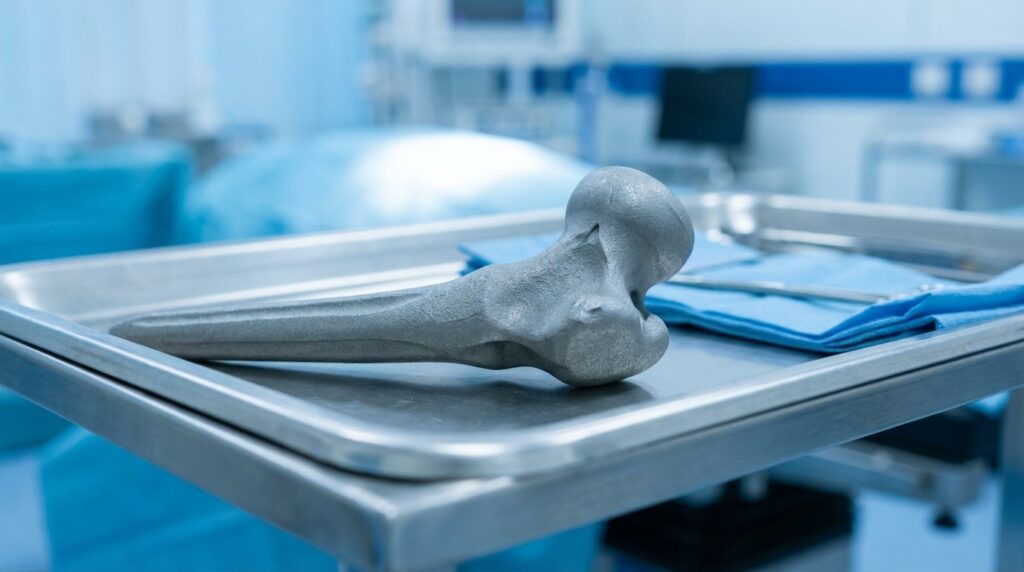
Scenari di applicazione per gli impianti ortopedici
Gli impianti ortopedici sono ampiamente utilizzati in vari interventi di sostituzione delle articolazioni, riparazione della colonna vertebrale e fissazione di fratture da trauma. Le diverse aree di applicazione richiedono trattamenti superficiali molto diversi, talvolta contraddittori:
- Articolazioni artificiali di ginocchio e anca (superfici articolari): Sono le aree di attrito in cui le ossa si articolano. Richiedono una lucidatura a specchio finale (Ra < 0,05μm) per ridurre al minimo i detriti metallici da usura e prevenire l'allentamento dell'impianto.
- Steli implantari e superfici non articolari: Queste parti devono legarsi strettamente al tessuto osseo (osteointegrazione) e in genere richiedono il mantenimento o la creazione di specifiche texture ruvide (ad esempio, rivestimenti porosi o finiture sabbiate).
Per questo motivo le apparecchiature di lucidatura non devono solo raggiungere finiture estremamente elevate, ma anche possedere controllo preciso e localizzato della lucidatura, ensuring that areas meant to remain rough are left untouched. For a closer look at the mirror-finishing of spherical bearing surfaces such as femoral heads, see our dedicated article on artificial joint implant robotic polishing.
Caratteristiche strutturali per impianti ortopedici
Gli impianti ortopedici presentano strutture estremamente complesse:
- Curve bioniche complesse a forma libera: Imitando completamente la morfologia delle ossa umane, contengono numerose sporgenze irregolari, scanalature e minuscoli raggi di transizione, con una quasi totale assenza di forme geometriche standard.
- Tolleranze di contorno rigorose: Le superfici di contatto dei giunti artificiali devono combaciare perfettamente. Errori di forma a livello di micron possono portare a una distribuzione non uniforme delle sollecitazioni e a un'usura accelerata.
- Proprietà dei materiali difficili da lavorare: Le leghe di titanio possiedono un'elevata durezza e una conduttività termica estremamente scarsa. Durante la rettifica e la lucidatura, generano rapidamente un calore intenso che può causare bruciature superficiali, decolorazioni ossidative o alterazioni microstrutturali.
Caratteristiche principali degli impianti ortopedici
Caratteristiche principali:
- Ruvidità superficiale di grado medico: Le superfici di attrito articolare devono raggiungere una finitura a specchio di Ra < 0,05μm.
- Fedeltà di forma a livello di micron: Il processo di lucidatura non deve assolutamente distruggere il contorno bionico lavorato con precisione dal CNC.
- Full Quality Traceability and Consistency: Implant manufacturers operate under strict quality systems. The machining process for every implant must be stable and repeatable, with scrap controlled through process design rather than sorted out at final inspection.
Parametri tecnici per la lucidatura degli impianti
| Articolo | Intervallo dei parametri | Note |
| Sfumatura del segno dello strumento | Cinghia flessibile / Ruota in nylon | Rimuove delicatamente i microsegni lasciati dalla lavorazione CNC |
| Velocità di lucidatura fine | 1500 - 3000 giri/min. | Utilizza una mescola specifica per uso medico e ruote in tessuto di piccole dimensioni |
| Tolleranze dei contatti | < 0,01 mm | Si affida a sistemi di controllo della forza attiva ad alta frequenza |
| Rugosità superficiale finale | Ra 0,02 - 0,05 μm | Typical target range for CoCrMo and Ti-6Al-4V bearing surfaces, per customer drawing |
| Ambiente di produzione | Camera bianca ISO Classe 7 o 8 | Controllo rigoroso della polvere e della contaminazione incrociata |
Perché la lucidatura robotica è preferibile per gli impianti ortopedici?
Punti dolenti della lucidatura manuale convenzionale
Nella lavorazione di impianti di alta precisione come le articolazioni artificiali in titanio, la lucidatura manuale tradizionale deve affrontare colli di bottiglia insormontabili:
| Punto dolente | Problema specifico | Impatto |
| Grave rischio di distorsione dei contorni | Il titanio è difficile da lucidare. I lavoratori spesso premono troppo per aumentare l'efficienza. | Provoca lo scarto di parti in titanio molto costose a causa di errori dimensionali; i rendimenti faticano a superare gli 85%. |
| Bruciature termiche frequenti | Il titanio ha una scarsa conducibilità termica. Una lucidatura manuale leggermente prolungata provoca un elevato calore localizzato. | Provoca uno scolorimento ossidativo della superficie o addirittura altera la resistenza alla fatica, con gravi rischi per la salute. |
| Impossibilità di raggiungere le microzone morte | Le articolazioni artificiali presentano minuscole scanalature di transizione. Le ruote manuali non possono entrare con precisione. | Lascia macchie scure non lucidate e non supera le severe ispezioni di qualità medica. |
Vantaggi dell'automazione robotica
Medical-grade robotic polishing cells (combining high-precision vision with micro-feed force control) offer a practical way to break through titanium polishing bottlenecks:
| Dimensione di confronto | Lucidatura manuale | Lucidatura robotizzata | Miglioramento |
| Fedeltà del contorno | Si affida alla sensibilità del lavoratore, con errori elevati | Follows bionic curves with constant contact force | Consistent contour accuracy from batch to batch |
| Danno termico | Frequente | Pressione/velocità costante, nessun accumulo di calore | Largely prevents titanium surface burning |
| Coerenza del prodotto | Elevata variazione da lotto a lotto | Ripetibilità a livello di micron | Process data logging supports customer quality audits |
| Materiali di consumo e ambiente | Grave inquinamento da polvere di lucidatura | Cella chiusa con MQL | Compatible with cleanroom production environments |
Vantaggi principali:
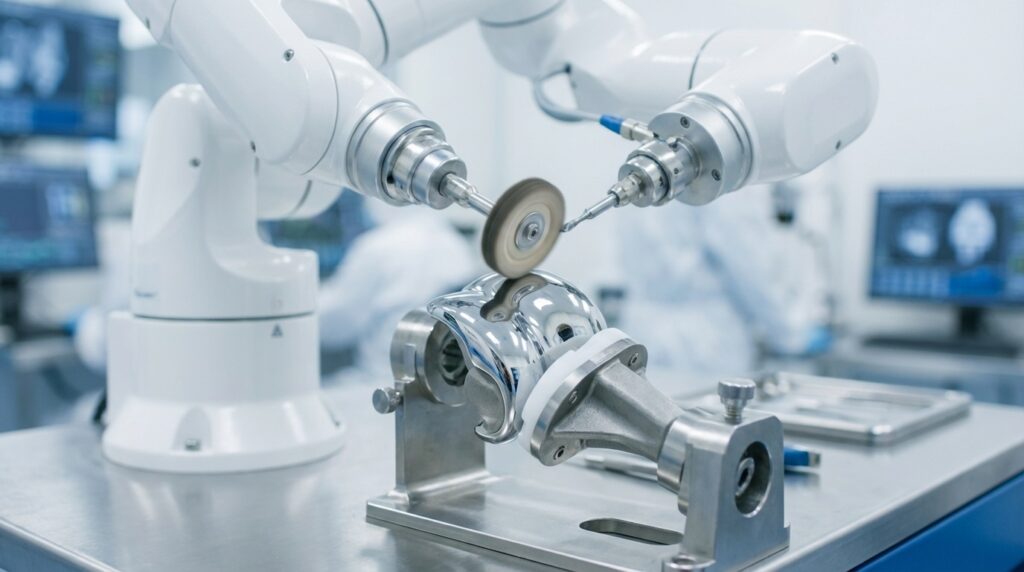
- Controllo attivo della forza conforme: This is the core of processing orthopedic implants, and the same technology that distinguishes modern robotic polishing machines from rigid automation. The robot spindle is equipped with an ultra-sensitive 6-axis force sensor, allowing it to softly conform to the joint’s curves with extremely light, constant pressure (e.g., 2-5N), achieving “removing tool marks without harming the contour.”
- Elaborazione localizzata di precisioneDotato di un cambio utensile automatico (ATC) a più stazioni, il robot può passare automaticamente a frese di lucidatura di piccolo diametro per penetrare e lavorare zone cieche complesse in bacini artificiali o articolazioni del ginocchio in base alle variazioni di curva.
- Strategia di taglio a freddo a bassa temperatura: Controllando con precisione la velocità di avanzamento del robot e microspruzzando fluidi di lucidatura, il robot dissipa efficacemente il calore di taglio dalla superficie del titanio, impedendo qualsiasi alterazione della struttura metallografica.
Flusso di lavoro automatizzato del processo di lucidatura
Questo processo utilizza 8 passi per completare il trattamento superficiale di un'articolazione artificiale di ginocchio in titanio. Poiché la precisione della lavorazione CNC precedente è già molto elevata, l'obiettivo principale della lucidatura è di Eliminare i segni microscopici degli utensili e ottenere una finitura a specchio. Il I processi principali sono la rettifica e la lucidatura a più stadi con microforza nelle fasi 02-04..
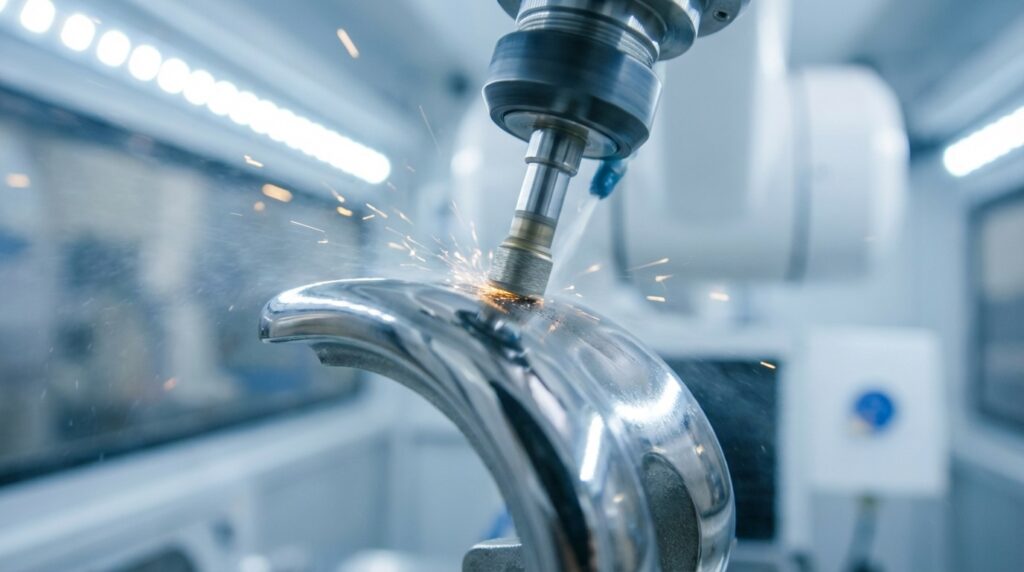
Flusso di processo completo per la lucidatura di impianti ortopedici
| Processo | Nome del processo | Attrezzatura | Consumabile | Tempo | Precisione / Scopo |
| 01 | Carico non distruttivo | Pinza flessibile + robot | Protezioni in poliuretano | 15s | Assicura un posizionamento ripetuto senza graffi |
| 02 | Miscelazione flessibile | Robot + mandrino a controllo di forza | Ruota fine in nylon/rocchetto | 90s | Elimina le marcature a livello di micron dal CNC a 5 assi |
| 03 | Micro-lucidatura della zona cieca | Robot + mandrino ad alta velocità | Micro-bava montata | 75s | Elabora transizioni complesse come il condilo del femore |
| 04 | Lucidatura a specchio | Robot + lucidatrice | Panno di cotone morbido + composto medico | 120s | Raggiunge la massima finitura a specchio Ra < 0,05μm |
| 05 | Pulizia purificata | Linea a ultrasuoni multi-serbatoio | Solvente di grado medico | 300s | Rimuove a fondo i residui di composti e le microparticelle |
| 06 | Risciacquo con acqua DI | Cabina di spruzzatura ad alta pressione | Acqua deionizzata (DI) | 60s | Assicura l'assenza di residui ionici in superficie |
| 07 | Asciugatura in camera bianca | Forno di essiccazione sottovuoto | - | 120s | Asciugatura rapida in un ambiente privo di polvere |
| 08 | Ispezione di livello medico | Profilometro ottico 3D | - | 45s | Misura la rugosità superficiale e le tolleranze geometriche |
Descrizione del processo di lucidatura degli impianti ortopedici
Fase 1: caricamento non distruttivo
Scopo: Afferrare saldamente l'impianto senza danneggiare le superfici ruvide già lavorate (progettate per l'integrazione ossea).
Punti chiave: L'apparecchio deve essere avvolto in poliuretano o teflon per uso medico per evitare che le pinze metalliche lascino impronte sulla superficie del titanio.
Fase 2: Miscelazione flessibile
Scopo: Elimina delicatamente i segni microscopici a griglia lasciati dalla fresatura CNC a 5 assi, gettando le basi per la lucidatura a specchio.
Punti chiave: La modalità di controllo della forza DEVE essere attivata. Il robot scivola uniformemente sulla superficie articolare con una forza di contatto estremamente leggera (2-5N) per evitare di creare gradini di taglio.
Fase 3: Micro-lucidatura della zona cieca
Scopo: Lavorare curve concave complesse (come l'incavo intercondiloideo di un'articolazione del ginocchio) che le mole di lucidatura di grandi dimensioni non possono raggiungere.
Punti chiave: Il robot passa automaticamente alle frese montate, magari di soli 10-20 mm di diametro, eseguendo una rettifica fine ad alta velocità e a pressione minima in spazi ristretti.
Fase 4: lucidatura a specchio
Scopo: Lucidare la superficie articolare di attrito fino a ottenere una finitura ultra speculare per ridurre al minimo l'usura dopo l'impianto nel corpo umano.
Punti chiave: Utilizza ruote di cotone estremamente morbide combinate con liquidi di lucidatura specializzati e biocompatibili di grado medico. L'intero processo controlla rigorosamente la temperatura per evitare di bruciare la superficie.
Fase 5: Pulizia purificata
Scopo: I dispositivi medici hanno tolleranza zero per i residui di particolato. La pulizia a ultrasuoni deve rimuovere a fondo i liquidi di lucidatura e la polvere di titanio nascosta in profondità nei micropori.
Fase 6: Risciacquo con acqua DI
Scopo: Lavare i solventi di pulizia con acqua deionizzata ad alta purezza, garantendo la pulizia biologica della superficie dell'impianto.
Fase 7: asciugatura in camera bianca
Scopo: Asciugare accuratamente l'umidità con un aspirapolvere o con un filtro HEPA (High-Efficiency Particulate Air) per evitare contaminazioni secondarie.
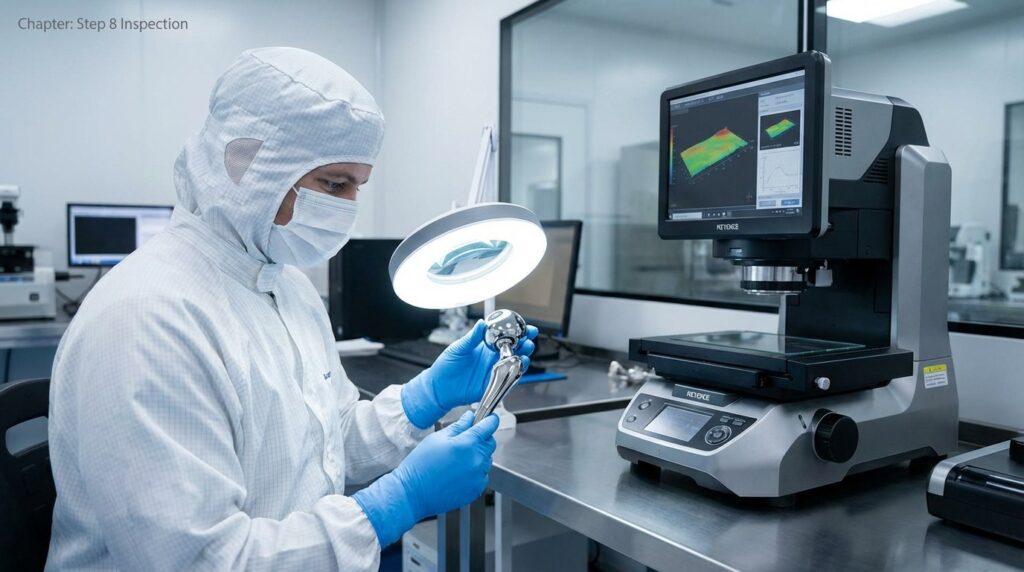
Fase 8: Ispezione di livello medico
Scopo: Generare rapporti completi di rugosità superficiale e di ispezione dimensionale 3D utilizzando apparecchiature di alto livello come i profilometri ottici 3D senza contatto, ottenendo la tracciabilità della qualità per ogni prodotto.
Sfide e soluzioni di lavorazione
Sfida 1: il titanio è altamente soggetto a combustione e deformazione termica
Problema:
- Le leghe di titanio hanno una conducibilità termica estremamente bassa. Il calore generato durante la lucidatura non può essere dissipato rapidamente e si concentra sulla superficie di contatto.
- Una temperatura eccessiva non solo provoca l'ossidazione della superficie e la sua colorazione blu (un grave difetto estetico), ma può anche rilasciare tensioni interne nelle strutture a pareti sottili, causando micro-deformazioni e distruggendo la precisione dell'assemblaggio.
Soluzione:
- Introduzione alle strategie di rettifica flessibile a freddo e alla lubrificazione a quantità minima (MQL). These are the same thermal-management principles covered in our general robotic grinding guide, applied here with tighter limits.
- I programmi di lucidatura del robot non possono soffermarsi a lungo nella stessa area. Viene adottata la strategia del percorso utensile “piccola profondità di taglio, alta frequenza, avanzamento veloce”. Contemporaneamente, il liquido refrigerante/lucidante nebulizzato con precisione mantiene la temperatura del punto di contatto rigorosamente al di sotto della soglia di trasformazione di fase del materiale.
- Risultato: Scrap caused by localized overheating is largely eliminated, and metallographic inspection of finished surfaces consistently confirms an undisturbed base structure.
Sfida 2: Accessibilità agli strumenti estremamente scarsa nelle zone morte della lucidatura
Problema:
- Gli impianti ortopedici (come i componenti pelvici artificiali) presentano molti raggi e scanalature profonde che le mole di lucidatura standard non riescono a penetrare.
Soluzione:
- Collaborazione multistazione e cambio utensili automatico (ATC).
- La cella è dotata di utensili di lucidatura di varie dimensioni e forme. Grazie a una precisa simulazione con il software Offline Programming (OLP), il robot, proprio come un dentista, è in grado di raccogliere automaticamente bave a sfera o coniche ultra sottili e di raggiungere zone cieche con angoli specifici per una finitura fine.
- Risultato: Full-surface polishing coverage with no dead zones, helping finished parts meet strict visual inspection requirements.
Application Scenario
Production Background
A typical application for this type of cell is the finishing line of an orthopedic implant manufacturer producing artificial hip and knee components. The workpiece in this scenario is the CoCrMo femoral component of a knee joint—a small, highly curved part where the articular surface must be brought to a mirror finish while the surrounding geometry stays untouched.
Sfide tecniche
- Il componente del condilo femorale dell'articolazione artificiale del ginocchio è realizzato in lega di cobalto-cromo-molibdeno (CoCrMo), estremamente difficile da lavorare, con curve molto complesse.
- The drawing calls for a mirror finish in the Ra 0.02 μm class on the articular surface, with geometric contour deviations held within a few microns.
- The finishing process needs complete data recording and traceability to support the manufacturer’s quality audits and process validation documentation.
La soluzione
| Articolo | Configurazione |
| Pezzo in lavorazione | Articolazione artificiale del ginocchio in CoCrMo (condilo femorale) |
| Materiale | Lega CoCrMo |
| Attrezzatura | Medical-Grade 6-Axis Robot + 6D Force Control + Cleanroom-Compatible Enclosure |
| Core Tech | Controllo attivo della forza ad alta frequenza + OLP + monitoraggio dei dati di processo completo |
| Processo | Sfumatura flessibile -> Microsmerigliatura della zona cieca -> Lucidatura a specchio con panno morbido |
| Tempo di ciclo | Several minutes per piece at high precision |
Risultati dell'implementazione
- Precision Performance: With the high-precision force control system, contour deviations are held within a few microns of the CAD model, and surface roughness stabilizes in the Ra 0.02-0.05 μm range, meeting the drawing requirements.
- Process Traceability: The system records the underlying parameters—pressure, speed, coordinates—for every joint machined. This documented process evidence supports the manufacturer’s quality audits and process validation activities.
- Produzione pulita: The cell integrates high-level dust filtration and micro-negative pressure systems, making it compatible with ISO Class 7/8 cleanroom surroundings and reducing cross-contamination risks.
FAQ
D1: La lucidatura robotizzata può davvero garantire di non distruggere i contorni di alta precisione fresati da CNC?
A: Yes, when an active force control system is used. If a traditional rigid robot deviates by 0.1mm, it severely gouges the workpiece. However, a robot equipped with a force sensor acts like a spring; even if it encounters a 0.5mm or 1mm curve error, it automatically yields, always maintaining a constant, gentle pressure of, say, 3N. This “soft contact” removes the micron-level roughness peaks and valleys without altering the macroscopic geometric contour.
D2: È facile sostituire il robot per gli impianti ortopedici a basso volume e ad alto numero di pezzi (come le articolazioni personalizzate)?
A: Molto semplice. Gli impianti ortopedici sono disponibili in numerose specifiche. La nostra soluzione integra profondamente il software OLP (Offline Programming). Quando si introduce una nuova specifica di articolazione, gli ingegneri importano semplicemente il modello 3D nel software, che genera automaticamente percorsi di lucidatura uniformi ed esegue controlli di interferenza. In officina, l'operatore deve solo caricare il programma corrispondente e sostituire l'attrezzatura a cambio rapido. L'intero cambio richiede in genere meno di 10 minuti.
D3: La polvere di titanio generata durante la lucidatura comporta un rischio di esplosione. In che modo il sistema lo previene?
A: Titanium and aluminum dust fires are a serious, well-documented hazard, and the cell is engineered around it. Our medical-grade polishing cells come standard with a high level of safety protection: ATEX-rated explosion-proof dust extraction, wet-type vacuum designs that rapidly cool and settle the dust, and MQL spray measures within the fully enclosed cell, so the polishing process can be operated safely within a documented fire-protection concept.
D4: Come si colloca il ROI (Return on Investment) della lucidatura dei dispositivi medici rispetto al settore generale della ferramenta?
A: While the initial investment for a customized force-controlled robotic cell for medical devices is higher than standard polishing equipment, the payback is often faster than in general hardware polishing. The reason is simple: implant workpieces carry a high unit value and a very low tolerance for scrap. A system that cuts the scrap rate of titanium joints by even a few percentage points typically recovers its investment in one to two years, in addition to the savings in high-skilled labor costs.
Conclusione
Il trattamento superficiale degli impianti ortopedici in titanio con l'utilizzo di una sistema di lucidatura robotizzato automatizzato con controllo attivo della forza a livello di micron is a proven route to meeting the precision, traceability, and process-validation requirements of modern implant manufacturing. It addresses the contour distortion and thermal damage issues typical of manual grinding, and it raises the quality ceiling of scalable medical product manufacturing.
If you are seeking to improve the polishing yield of artificial joints, solve complex curve machining challenges, or wish to strengthen the process documentation behind your finishing line, contatto il nostro team di ingegneri per la produzione avanzata per una valutazione professionale del progetto e servizi di test di prova.