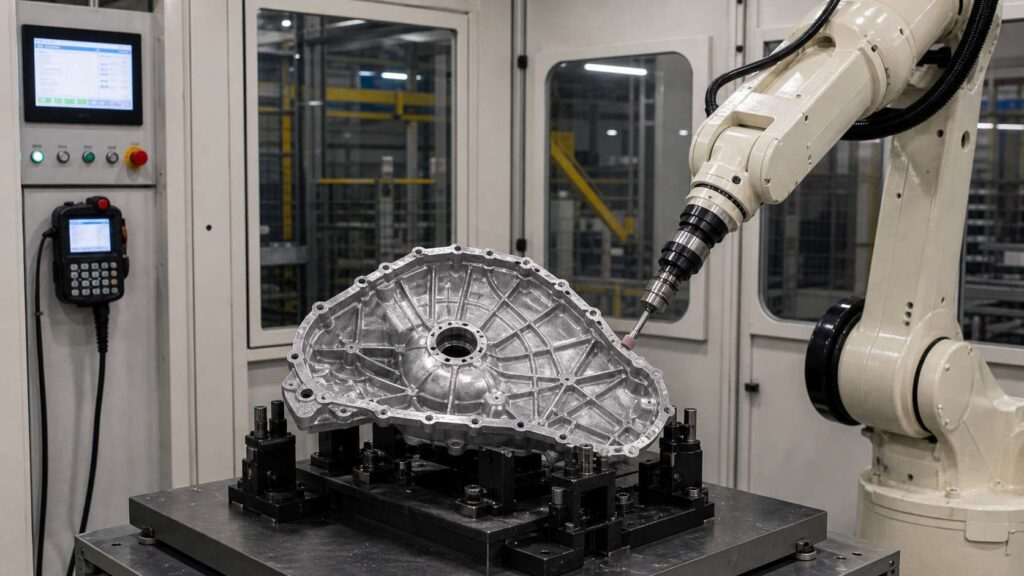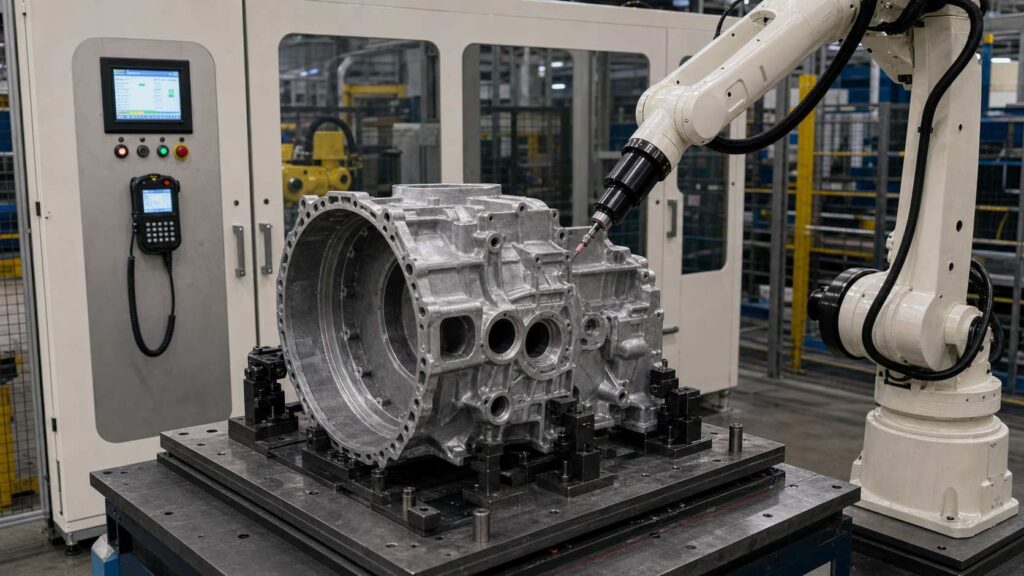
Large aluminum alloy engine gear housings are structural casting components used in automotive engine timing and gear transmission systems. As a class, these castings feature a large cavity opening, gear chamber areas, shaft holes, mounting holes, sealing flanges, reinforced ribs, thick wall sections and irregular outer contours, making post-casting deburring and local grinding more complex than on simple aluminum castings.
Diese robotergestützte Entgratungs- und Schleiflösung ist für große Getriebegehäuse aus Aluminiumlegierungen mit typischen Abmessungen von etwa 400–750 mm Länge ausgelegt, je nach Motormodell. Sie hilft dabei, Grate, Angüsse, Trennlinienrückstände, scharfe Kanten und lokale Angussspuren an Kavitätenöffnungen, Wellenbohrungen, Befestigungsbohrungen, Dichtungsflanschen, Rippenübergängen und Außenkonturen zu entfernen, verbessert gleichzeitig die Gleichmäßigkeit der Oberflächenqualität und reduziert den Arbeitsaufwand beim manuellen Schleifen.
What Is a Large Aluminum Alloy Engine Gear Housing?
Ein großes Getriebegehäuse aus einer Aluminiumlegierung ist ein Strukturgussteil, das zur Umschließung und zum Schutz der Getriebesysteme eines Motors dient. Es wird üblicherweise an der Vorderseite oder an der Seite des Motorblocks montiert und beherbergt Steuerräder, Antriebsräder, Lagerstützen und zugehörige Getriebekomponenten. Im Vergleich zu einem Motorzylinderkopf oder einem Zylinderblock liegt der Schwerpunkt des Getriebegehäuses eher auf dem Schutz des Getrieberaums, der Wellenausrichtung und der Abdichtung als auf Verbrennungs- oder Flüssigkeitsdurchflussfunktionen.
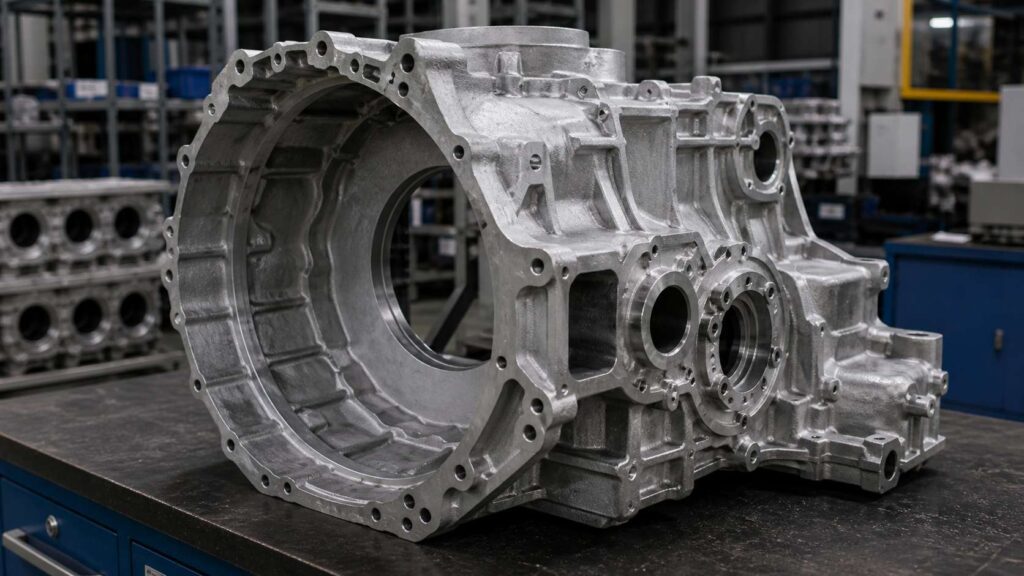
The defining feature is the large cavity opening for gear access, multiple shaft holes for gear shafts, bolt holes for mounting, continuous sealing flanges, reinforced ribs for structural strength, thick wall sections and local boss features. After casting, trimming and rough machining, burrs, flash, parting lines, gate residues or sharp edges may remain around cavity boundaries, shaft hole edges, mounting holes, flange edges, rib intersections and outer contours.
What this housing needs from finishing is deburring, controlled local grinding and edge cleanup, not a decorative surface.
| Artikel | Einzelheiten |
|---|---|
| Name des Werkstücks | Großes Getriebegehäuse aus Aluminiumlegierung |
| Alternativer Name | Steuerradgehäuse / Motorgetriebeabdeckung |
| Typische Größe | Ca. 400–750 × 300–500 × 150–350 mm, je nach Modell |
| Material | Aluminiumguss |
| Hauptprozess | Entgraten und Schleifen mit Robotern |
| Unterstützte Prozesse | Entgraten von Formhohlraumkanten, Bearbeitung von Wellenbohrungen, Entfernen von Grat, lokale Oberflächenreinigung |
| Wichtige Verarbeitungsbereiche | Große Formhohlraumöffnung, Schaftbohrungen, Befestigungsbohrungen, Dichtungsflansche, Verstärkungsrippen, dickwandige Bereiche, Außenkonturen, Angussbereiche |
| Schutzgebiete | Lagerbohrungen, Dichtflächen, bearbeitete Montageflächen, Präzisionswellenbohrungen, Funktionsflächen im Getriebekammerbereich |
| Fertigstellung des Ziels | Entfernen Sie Grate, Angüsse, scharfe Kanten und lokale Rückstände und schützen Sie dabei die funktionalen Oberflächen von Präzisionszahnrädern |
Typische Herausforderungen bei der Endbearbeitung großer Getriebegehäuse aus Aluminiumlegierung für Motoren
Ein großes Motorgehäuse aus einer Aluminiumlegierung ist schwer zu bearbeiten, da es eine große Hohlraumstruktur mit zahlreichen Präzisionsbohrungen, Dichtungsflanschen und Verstärkungsrippen vereint. An den Öffnungen der Hohlräume, den Rändern von Wellenbohrungen, Befestigungsbohrungen, Flanschkanten, Rippenansätzen und Übergängen zu dickwandigen Bereichen können Grate entstehen. Diese Bereiche erfordern unterschiedliche Werkzeugwinkel und unterschiedliche Materialabtragungsgrade.
Das manuelle Entgraten und Schleifen kann ungenau sein, da die Bediener in große Hohlräume greifen, um mehrere Wellenbohrungen herumarbeiten und langen Dichtungsflanschwegen folgen müssen. Manche Grate in den Ecken der Hohlräume oder an den Schnittpunkten der Rippen können übersehen werden, während freiliegende Flanschkanten möglicherweise zu stark abgeschliffen werden. Da das Getriebegehäuse Präzisionslagerbohrungen und Dichtflächen enthält, kann unkontrolliertes manuelles Schleifen die Oberflächen der Wellenbohrungen, die Dichtflächen oder die Befestigungsflächen beschädigen.
| Gemeinsames Problem | Spezifischer Bereich | Auswirkungen |
|---|---|---|
| Gussgrate / Trennfugen | Außenkontur, Dichtungsflansch, Öffnungskanten des Hohlraums | Beeinflusst die Konsistenz der Kanten und die Vorbereitung der Versiegelung |
| Gate-Rückstände | Ausschnitte an dickwandigen Abschnitten oder an Vorsprüngen | Erfordert kontrolliertes lokales Schleifen |
| Scharfe Kanten | Hohlraumöffnung, Wellenbohrungen, Befestigungsbohrungen | führt zu Risiken bei der Handhabung und Montage |
| Restgrate | Rippenkreuzungen, Vorsprungsgrenzen, lokale Übergänge | Führt zu einer schwankenden Verarbeitungsqualität und zu Problemen bei der Qualitätskontrolle |
| Manuelle Variation | Wiederkehrende Bohrungen, Hohlraumkanten und Flanschverläufe | Dies führt zu uneinheitlichen Ergebnissen bei den verschiedenen Anwendern |
| Sensible Funktionsbereiche | Lagerbohrungen, Dichtflächen, bearbeitete Montageflächen | Beschädigungsgefahr beim manuellen Entgraten oder Schleifen |
Robotergestützter Entgratungs- und Schleifprozess für große Motorgetriebegehäuse aus Aluminiumlegierung
A robotic deburring and grinding cell for large aluminum alloy engine gear housings should be designed around part stability, cavity accessibility, controlled material removal and protected-surface management, and 6-axis deburring equipment is what makes the deep cavity and flange edges reachable. The process must remove burrs, flash and local residues from the housing body, cavity edges, holes and flanges while avoiding contact with bearing holes, sealing surfaces and machined mounting faces.
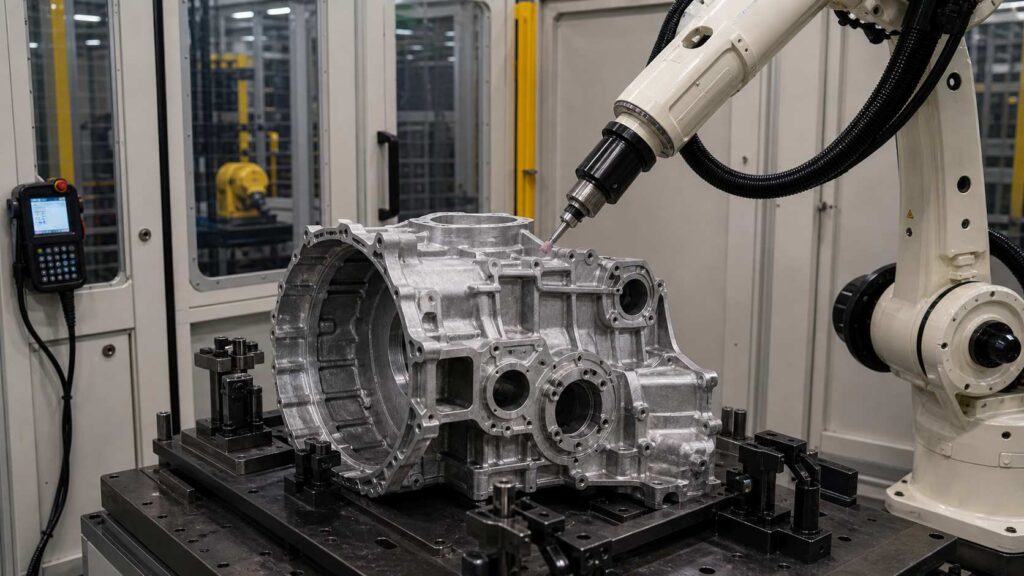
Bei großen Getriebegehäusen mit typischen Abmessungen von etwa 400–750 mm Länge umfasst der Prozess in der Regel das Beladen, die Programmauswahl, die Überprüfung des Schutzbereichs, das Schleifen der Außenkontur, das Entgraten der Hohlraumöffnungen, die Bearbeitung der Wellenbohrung, die Reinigung des Dichtungsflansches, die Endbearbeitung der Rippenübergänge, die Prüfung und das Entladen. Für die verschiedenen Bereiche können unterschiedliche Werkzeuge eingesetzt werden, darunter Schleifwerkzeuge, flexible Entgratwerkzeuge, Anfaswerkzeuge und kleine Schlichtköpfe.
| Schritt | Prozess | Zweck | Werkzeug/System |
|---|---|---|---|
| 1 | Laden und Positionieren | Befestigen Sie das Getriebegehäuse, um einen stabilen Zugang von mehreren Seiten zu gewährleisten | Dedizierte Halterung |
| 2 | Programmauswahl | Ordne das richtige Gehäusemodell dem entsprechenden Roboterweg zu | HMI / Roboterprogramm |
| 3 | Bestätigung des Schutzgebiets | Lager-, Dichtungs- und Präzisions-No-Grind-Zonen definieren | Spielplanlogik / Programmeinstellungen |
| 4 | Schleifen von Außenkonturen und Trennlinien | Grate und Rückstände von den äußeren Gusskanten entfernen | Schleifwerkzeug |
| 5 | Entgraten großer Formhohlraumöffnungen | Grate und scharfe Kanten an den Begrenzungen der Kavität entfernen | Flexibles Entgratungswerkzeug |
| 6 | Bearbeitung der Kanten von Wellenbohrungen | Wellenbohrungen und lagerbezogene Öffnungen entgraten | Anfaswerkzeug / Entgratspindel |
| 7 | Entgraten der Dichtungsflanschkante | Grate von den Kanten durchgehender Dichtungsflansche entfernen | Flexibles Entgratungswerkzeug |
| 8 | Endbearbeitung von Rippen- und Vorsprungsübergängen | Rippenwurzeln, Erhebungsgrenzen und lokale Übergänge bearbeiten | Kleiner Schleifkopf / Nachgiebiges Werkzeug |
| 9 | Qualitätskontrolle | Überprüfen Sie die Gratenentfernung und die geschützten Funktionsbereiche | Manuelle oder visuelle Prüfung |
| 10 | Entladung und Reinigung | Späne entfernen und das Getriebegehäuse abnehmen | Luftblasen / Staubsaugen |
Schritt 1: Laden und Positionieren
Das große Getriebegehäuse aus einer Aluminiumlegierung wird in eine spezielle Spannvorrichtung eingelegt, die das Gussteil an stabilen, nicht kritischen Stellen stützt. Da das Werkstück eine großflächige Hohlraumstruktur und mehrere Präzisionsbohrungen aufweist, ist die Steifigkeit der Spannvorrichtung für ein stabiles Schleifen und Entgraten durch den Roboter von entscheidender Bedeutung.
Die Spannvorrichtung sollte dem Roboter den Zugang zur Außenkontur, zur Hohlraumöffnung, zu den Wellenbohrungen, zum Dichtungsflansch, zu den Rippen und zu den Befestigungsbohrungen ermöglichen. Eine stabile Positionierung trägt zudem dazu bei, einen sicheren Abstand zu geschützten Lagerbohrungen, Dichtflächen und bearbeiteten Befestigungsflächen einzuhalten.
Schritt 2: Programmauswahl
Nachdem das Getriebegehäuse befestigt wurde, wählt der Bediener über die HMI das richtige Roboterprogramm aus. Dies ist wichtig, da sich die Getriebegehäusemodelle hinsichtlich der Form der Kavitäten, der Positionen der Wellenbohrungen, der Anordnung der Flansche, der Rippenstruktur und der Befestigungslochmuster unterscheiden können.
Sequence, tools, postures, feed rate, contact force and protected zones are all fixed in the program. Because the same program is recalled batch after batch, deburring and grinding results stay consistent.
Schritt 3: Bestätigung des geschützten Bereichs
Vor Beginn der Bearbeitung überprüft das System die geschützten Bereiche des Getriebegehäuses. Dazu gehören in der Regel Lagerbohrungen, Wellenbohrungsflächen, Dichtflächen, bearbeitete Montageflächen, Präzisionsbohrungen und Funktionsflächen der Getriebekammer.
Dieser Schritt ist von entscheidender Bedeutung, da sich viele gratbehaftete Kanten in der Nähe von Präzisionsmerkmalen befinden. Der Roboter sollte Grate an Kanten und Gussübergängen entfernen und dabei darauf achten, dass die Schleifwerkzeuge nicht mit Oberflächen in Berührung kommen, die die Ausrichtung der Zahnräder, die Dichtheit und die Maßgenauigkeit beeinträchtigen könnten.
Schritt 4: Schleifen der Außenkontur und der Trennfuge
Work starts on the outside of the casting. Side walls, outer flanges, corner transitions, mounting bosses and gate-cut sections are the spots where flash, parting line residues, trimming marks and local defects cling, and the abrasive tool clears them one segment at a time.
Mit einem Schleifwerkzeug lassen sich erhabene Fehler bei kontrollierter Vorschubgeschwindigkeit und kontrolliertem Anpressdruck entfernen. Bei Getriebegehäusen aus Aluminiumlegierungen sollte bei diesem Verfahren übermäßiger Druck vermieden werden, da dies zu tiefen Werkzeugspuren führen oder zu viel Grundmaterial vom Gussteil abtragen könnte.
Schritt 5: Entgraten der großen Hohlraumöffnung
Die große Formhohlraumöffnung ist ein wesentliches Merkmal des Getriebegehäuses. Nach dem Gießen, Entgraten oder der Grobbearbeitung können Grate oder scharfe Kanten an den Rändern des Formhohlraums entstehen, doch die Oberfläche des Formhohlraums selbst muss geschützt werden.
Ein flexibles Entgratungswerkzeug kann die Kante des Hohlraums mit kontrolliertem Druck und entlang einer programmierten Bahn bearbeiten. Der Roboter sollte ausschließlich die Kantenbegrenzung bearbeiten und den Kontakt mit den Oberflächen der Präzisionsgetriebekammer oder den bearbeiteten Funktionsbereichen vermeiden.
Schritt 6: Bearbeitung der Kanten der Wellenbohrung
Wellenbohrungen sind entscheidende Merkmale, die Zahnradwellen und Lager aufnehmen. Grate an den Rändern dieser Bohrungen können das Einführen der Welle, das Einsetzen der Lager oder die Ausrichtung der Baugruppe beeinträchtigen.
Ein Anfaswerkzeug oder eine Entgratspindel kann jede Wellenbohrung mit reproduzierbarer Tiefe und reproduzierbarem Winkel bearbeiten. Der Roboter wiederholt denselben Arbeitsablauf über alle Bohrungsgruppen hinweg, wodurch die Gleichmäßigkeit der Bohrungskanten verbessert und manuelle Abweichungen reduziert werden.
Schritt 7: Säubern der Flanschkante vor dem Abdichten
Der Dichtungsflansch ist ein durchgehendes Kantenelement, das für eine einwandfreie Abdichtung der Dichtung eine gleichmäßige Entgrätung erfordert. Nach dem Gießen oder Besäumen können am Flansch noch leichte Grate und scharfe Kanten zurückbleiben.
With a flexible tool tracking the flange perimeter at set contact pressure, sharp edges and loose burrs come off while the sealing surface and flange geometry stay exactly as designed.
Schritt 8: Endbearbeitung des Übergangs zwischen Rippe und Vorsprung
An verstärkten Rippen, erhabenen Vorsprüngen und lokalen Übergängen können nach dem Gießen kleine Grate zurückbleiben. Diese Bereiche sind manuell oft schwer zu erreichen, da hierfür häufige Änderungen des Werkzeugwinkels erforderlich sind.
Für diese lokalen Merkmale kann ein kleiner Schleifkopf oder ein nachgiebiges Entgratungswerkzeug verwendet werden. Der Roboter kann die Rippen- und Vorsprungsstruktur in mehrere Endbearbeitungszonen unterteilen und jeden Übergang mit stabiler Haltung bearbeiten, wodurch Restgrate in versteckten oder vertieften Bereichen reduziert werden.
Schritt 9: Qualitätskontrolle
After robotic deburring and grinding, operators inspect the outer contours, cavity opening, shaft holes, sealing flange, mounting holes, rib transitions and gate-cut areas. The inspection verifies that every listed edge is clean and that protected surfaces came through untouched.
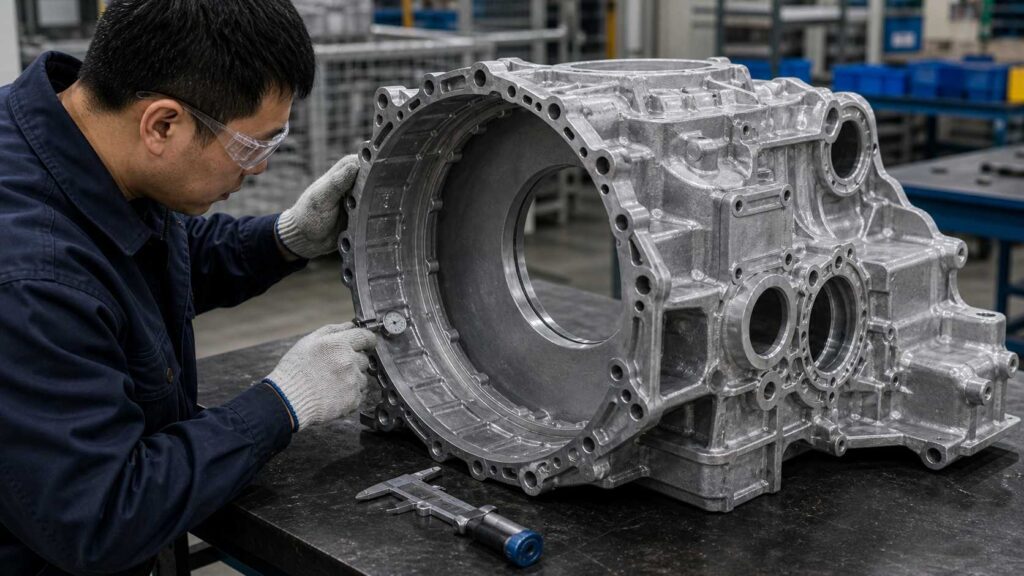
Visual checks, touch checks, gauges or camera verification can be mixed and matched to what the line needs. What the inspection finds feeds back into tool wear compensation, local path corrections and maintenance planning.
Schritt 10: Entladen und Reinigen
Nach der Prüfung wird das Getriebegehäuse entladen und dem nächsten Produktionsschritt zugeführt. Aluminiumspäne und Feinpartikel sollten aus den Hohlräumen, Wellendurchbrüchen, Dichtungsflanschen und Befestigungsbohrungen entfernt werden.
Für das Entgraten und Schleifen von Getriebegehäusen wird eine geschlossene Roboterzelle mit Aluminiumspäne- und Staubabsaugung empfohlen. Dies trägt dazu bei, die Sauberkeit zu verbessern, die Belastung des Bedieners zu verringern und eine besser kontrollierte Bearbeitungsumgebung zu schaffen als beim offenen manuellen Schleifen.
Bearbeitungsschwierigkeiten und Lösungen
| Herausforderung | Ursache | Robotische Lösung |
|---|---|---|
| Handhabung großer Hohlräume | Das Getriebegehäuse weist einen großen offenen Hohlraum auf, der einen Zugang aus mehreren Winkeln erfordert. | Spezielle Vorrichtung und stabile Roboterpositionierung |
| Hohlraum-Schleifstifte | Bei großen Hohlraumgrenzen ist eine Kantenbearbeitung erforderlich, die Kammeroberflächen müssen jedoch geschützt werden | Kontrollierter Entgratungsweg mit schleiffreien Kammerbereichen |
| Grate an Wellenbohrungen | In den zahlreichen Wellenbohrungen sammeln sich Grate an, die einer regelmäßigen Bearbeitung bedürfen | Anfas- oder Entgratungsvorgang mit wiederholbarer Tiefe |
| Konsistenz des Dichtungsflansches | Durchgehende Flansche führen zu langen Kantenverläufen in der Nähe der Dichtungsbereiche | Programmierte Entgratbahn für Flanschkanten |
| Rippen- und Buckelfräser | Verstärkte Elemente führen zu versteckten Graten | Zugang für kleine Werkzeuge mit unterteilten lokalen Endbearbeitungszonen |
| Funktionaler Oberflächenschutz | Lagerbohrungen und Dichtflächen dürfen nicht beschädigt werden | Programmierung von Schutzzonen und präzise Referenzierung von Vorrichtungen |
Schwierigkeit 1: Positionierung des großen Getriebegehäuses und Zugang zum Hohlraum
Ein großes Getriebegehäuse für Motoren ist ein dreidimensionales Gussteil mit einer großen Formhohlraumöffnung und zahlreichen äußeren Merkmalen. Der Roboter muss Außenkonturen, Formhohlraumkanten, Wellenbohrungen, Dichtungsflansche und Rippen erreichen, ohne dabei die Stabilität des Werkzeugs zu beeinträchtigen.
Die Lösung besteht darin, eine spezielle Halterung für das Getriebegehäuse zu verwenden, die eine stabile Abstützung und eine wiederholgenaue Positionierung gewährleistet. Dadurch kann der Roboter verschiedene Bearbeitungsbereiche in einer vorhersehbaren Position anfahren, während gleichzeitig die Vibrationen beim Schleifen und Entgraten reduziert werden.
Schwierigkeit 2: Entgraten der Öffnungskante des Hohlraums ohne Beschädigung der Kammer
Die große Öffnung des Hohlraums kann an den Rändern Grate oder scharfe Kanten aufweisen, doch die Oberfläche der Zahnradkammer selbst ist ein präziser Funktionsbereich. Das manuelle Entgraten kann gefährlich sein, wenn das Werkzeug abrutscht oder in die Oberfläche der Kammer einschneidet.
Die Lösung besteht darin, einen kontrollierten Entgratungsweg mit festgelegten Schleifverbotszonen zu verwenden. Der Roboter entfernt Grate vom Rand des Hohlraums, während er das Werkzeug von der Wand der Präzisionskammer und den damit verbundenen bearbeiteten Oberflächen fernhält.
Schwierigkeitsgrad 3: Bearbeitung der Kanten mehrerer Wellenbohrungen
Wellenbohrungen sind häufig über verschiedene Flächen des Getriebegehäuses verteilt. An diesen Bohrungen können Grate zurückbleiben, die sich von Hand nur schwer vollständig entfernen lassen.
Die Lösung besteht darin, ein Anfaswerkzeug oder eine Entgratspindel mit spezifischen Routinen für jede Bohrung einzusetzen. Der Roboter bearbeitet jede Kante der Wellenbohrung mit wiederholbarer Winkel- und Tiefeneinstellung, wodurch das Übersehen von Graten reduziert und die Konsistenz der Prüfung verbessert wird.
Schwierigkeit 4: Gleichmäßigkeit der Dichtungsflanschkante
Der Dichtungsflansch ist ein durchgehendes Kantenelement, das für eine ordnungsgemäße Abdichtung der Dichtung eine gleichmäßige Entgrätung erfordert. Bei manueller Bearbeitung kann es entlang der langen Flanschstrecke zu ungleichmäßigen Kantenverhältnissen kommen.
Here the fix is a programmed flange-edge path: the robot walks the contour under controlled pressure so burrs come off without the tool ever landing on the sealing face itself.
Schwierigkeit 5: Schutz von Lagerbohrungen und Befestigungsflächen
Getriebegehäuse weisen Lagerbohrungen, Dichtflächen, Präzisionsbohrungen und bearbeitete Befestigungsflächen auf. Diese Flächen befinden sich in der Nähe von Kanten, an denen leicht Grate entstehen können, dürfen jedoch weder zerkratzt noch überbearbeitet werden.
Die Lösung besteht darin, alle Präzisionsmerkmale im Roboterprogramm als geschützte Bereiche zu definieren. Der Roboter bearbeitet nur die erforderlichen Grate und hält Schleifwerkzeuge von funktionalen Schnittstellen fern, die die Ausrichtung der Zahnräder und die Montagegenauigkeit beeinträchtigen.
Application Scenario
Scenario Background
Large timing and gear transmission housings are heavy, high-feature-count castings: before automation, every one of them needs burrs, flash, local residues and sharp edges removed by hand from outer contours, cavity openings, shaft holes, sealing flanges, ribs and mounting holes.
Manual finishing cannot hold a standard on parts this complex. Cavity corners and rib intersections come out under-processed, exposed flange edges get over-ground, and the cycle repeats every batch. A robotic deburring and grinding cell addresses all three at once: consistency, workload and protection of gear-related surfaces.
Technische Herausforderungen
The housing geometry stacks a large cavity opening, multiple shaft holes, sealing flanges, mounting holes, bosses, ribs and substantial outer contours into one part. Burr locations span external edges and internal cavity boundaries alike, each calling for its own tool and posture.
Striking the removal-versus-protection balance is the central problem. Gate cuts and parting line residues demand local grinding on one side of the part while bearing holes, sealing faces and machined mounting surfaces on the other must remain untouched.
Lösung
One way to equip the cell for this casting is a six-axis industrial robot, a dedicated housing support fixture and four tool stations: an abrasive grinding tool for outer contour flash and gate residues, a flexible deburring tool for cavity and flange edges, a chamfering tool for shaft and mounting holes, and a small grinding head for rib and boss transitions.
The program carries a full protected-surface list covering bearing holes, sealing faces, machined pads and precision holes. Its fixture holds the housing firm yet leaves every side reachable for the robot, and the enclosed cell pulls aluminum chips and dust out of the air as the tools work.
| Artikel | Konfiguration |
|---|---|
| Werkstück | Großes Getriebegehäuse aus Aluminiumlegierung |
| Typische Größe | Ca. 400–750 × 300–500 × 150–350 mm, je nach Modell |
| Hauptprozess | Entgraten und Schleifen mit Robotern |
| Unterstützter Prozess | Entgraten von Formhohlraumkanten, Bearbeitung von Wellenbohrungen, Entfernen von Grat, lokale Oberflächenreinigung |
| Roboter | Sechsachsiger Industrieroboter |
| Werkzeugbau | Schleifwerkzeug, flexibles Entgratwerkzeug, Anfaswerkzeug, Entgratspindel, nachgiebiges Feinschleifwerkzeug |
| Halterung | Spezielle Haltevorrichtung für das Getriebegehäuse des Motors |
| Schutzstrategie | Geschützte Lagerbohrungen, Dichtflächen, bearbeitete Oberflächen und Präzisionsbohrungen |
| Staubkontrolle | Geschlossene Zelle mit Aluminiumspänen- und Staubabsaugung |
Ergebnisse der Umsetzung
The robotic cell took over repetitive deburring and grinding work on outer contours, cavity opening, shaft holes, sealing flanges, mounting holes, rib transitions and local gate-cut areas. With the robot doing the finishing, personnel cover loading, unloading, inspection and tool maintenance only, and batch quality stops wandering between operators.
Der gesteuerte Prozess verbesserte zudem den Schutz der für Präzisionszahnräder relevanten Oberflächen. Anstatt sich ausschließlich auf die manuelle Werkzeugsteuerung zu verlassen, folgte der Roboter gespeicherten Bahnen mit definierten Schutzzonen, wodurch das Risiko eines versehentlichen Kontakts in der Nähe von Lagerbohrungen, Dichtflächen und Montageflächen verringert wurde.
| Ergebnis Bereich | Verbesserung |
|---|---|
| Qualität der Außenkontur | Gleichmäßigere Bearbeitung entlang der Gusskanten und Seitenwandkonturen |
| Entgraten der Kavitätenkanten | Kontrollierte Gratenentfernung an den Rändern großer Kavitäten |
| Bearbeitung von Wellenbohrungen | Wiederholbare Entgrätung rund um Wellen- und Lagerbohrungen |
| Reinigung des Dichtungsflansches | Gleichmäßige Kantenbeschaffenheit entlang des durchgehenden Flanschverlaufs |
| Nachbearbeitung von Rippen und Vorsprüngen | Weniger fehlende Grate an Rippenansätzen und Übergängen zu Vorsprüngen |
| Entgraten von Angussstellen und Trennfugen | Spezielle lokale Abwege für dickere Gussrückstände |
| Funktionaler Oberflächenschutz | Geringeres Risiko von Beschädigungen an Lagerbohrungen und Dichtflächen |
| Arbeitsreduzierung | Reduzierung des Aufwands für wiederholte manuelle Entgratungs- und Schleifarbeiten |
| Stabilität der Produktion | Gespeicherte Programme für wiederkehrende Getriebegehäuse-Chargen |
| Workshop-Umgebung | Saubererer Endbearbeitungsbereich mit geschlossener Aluminium-Spänesammlung |
Erforderliche Informationen für ein Angebot zum robotergestützten Schleifen
Um Ihnen eine geeignete Roboterzelle zum Entgraten und Schleifen Ihres großen Motorgetriebegehäuses aus Aluminiumlegierung empfehlen zu können, benötigen wir in der Regel die Bauteilezeichnung, die Werkstoffsorte, das Gussgewicht, Fotos von Graten, Angussresten, Hohlraumrückständen oder Angussstellen, die zu bearbeitenden Bereiche, geschützte Lager- oder Dichtflächen, die derzeitige manuelle Zykluszeit sowie das jährliche Produktionsvolumen.
Fixture design, robot reach, tool selection, chip collection layout and feasibility can all be judged from these details. For large aluminum alloy engine gear housings, it is especially important to identify which cavity edges, shaft holes, flange boundaries and outer contours require burr removal, and which bearing holes, sealing faces and precision holes must be protected during robotic finishing.
FAQ
Q1: Is an engine gear housing the same as an engine cylinder head or cylinder block?
All three are distinct. An engine gear housing is a transmission-related casting that encloses timing gears and drive gears. An engine cylinder head includes combustion chamber and port features, while a cylinder block is the main engine body with cylinder bores. All three are different components with different functions and deburring requirements; for a transmission main case in the same family, see our CVT transmission main housing deburring and grinding solution.
Q2: Why is robotic deburring and grinding suitable for engine gear housings?
Das Entgraten und Schleifen mit Robotern eignet sich besonders gut, da Getriebegehäuse große Hohlraumöffnungen, mehrere Wellenbohrungen, durchgehende Dichtungsflansche und Verstärkungsrippen aufweisen. Ein Roboter kann programmierte Bahnen mit kontrollierter Anpresskraft abfahren, wodurch im Vergleich zur manuellen Endbearbeitung eine höhere Gleichmäßigkeit erzielt wird.
Q3: What areas can the robot process on an engine gear housing?
The robot can process outer contours, cavity opening edges, shaft holes, sealing flanges, mounting holes, boss boundaries, rib transitions, parting line areas and local gate residues. Drawing review and a burr survey on sample castings define exactly where the robot may cut.
Q4: Does this part require decorative polishing?
Engine gear housings carry no decorative-polishing requirement in normal applications. The work is deburring, local grinding, flash removal, cavity edge cleanup and edge rounding. If finer surface work is needed elsewhere on your line, our robotic polishing machine guide covers that equipment separately.
Q5: How are bearing holes and sealing surfaces protected during grinding?
Bearing holes, sealing faces and precision holes are protected through fixture positioning, robot path planning and no-grind zones. The abrasive only ever touches the specific edge or residue area it was sent to; bearing holes, sealing faces and other critical surfaces are off-limits in the path plan.
Q6: Can one robotic cell handle different gear housing models?
Ja. Eine Roboterzelle kann oft verschiedene Modelle von Motorgetriebegehäusen aus Aluminiumlegierungen bearbeiten, sofern die Halterung, die Reichweite des Roboters und die Werkzeuge für unterschiedliche Bauteilvarianten ausgelegt sind. Für unterschiedliche Kavitätenformen, Wellenbohrungsmuster oder Teilenummern können verschiedene Roboterprogramme gespeichert werden.
Schlussfolgerung
Große Getriebegehäuse aus Aluminiumlegierung weisen große Hohlraumöffnungen, mehrere Wellenbohrungen, Dichtungsflansche, Befestigungsbohrungen, Versteifungsrippen und ausgeprägte Außenkonturen auf, was eine Standardisierung des manuellen Entgratens und Schleifens erschwert. Eine robotergestützte Entgratungs- und Schleiflösung hilft Herstellern dabei, Grate, Angüsse, scharfe Kanten und lokale Rückstände zu entfernen, während gleichzeitig die Gleichmäßigkeit verbessert und kritische funktionsrelevante Oberflächen der Zahnräder geschützt werden.
Falls bei der Fertigung Ihrer Motorgetriebegehäuse noch immer manuelles Entgraten der Formnutenränder, die Bearbeitung von Wellenbohrungen, das Säubern von Dichtungsflanschen oder das lokale Abschleifen von Gussrückständen erforderlich ist, Kontakt for a customized robotic solution. Broader context is in our Automobil & EV applications; for machine dimensions and tool options see Ausrüstung.