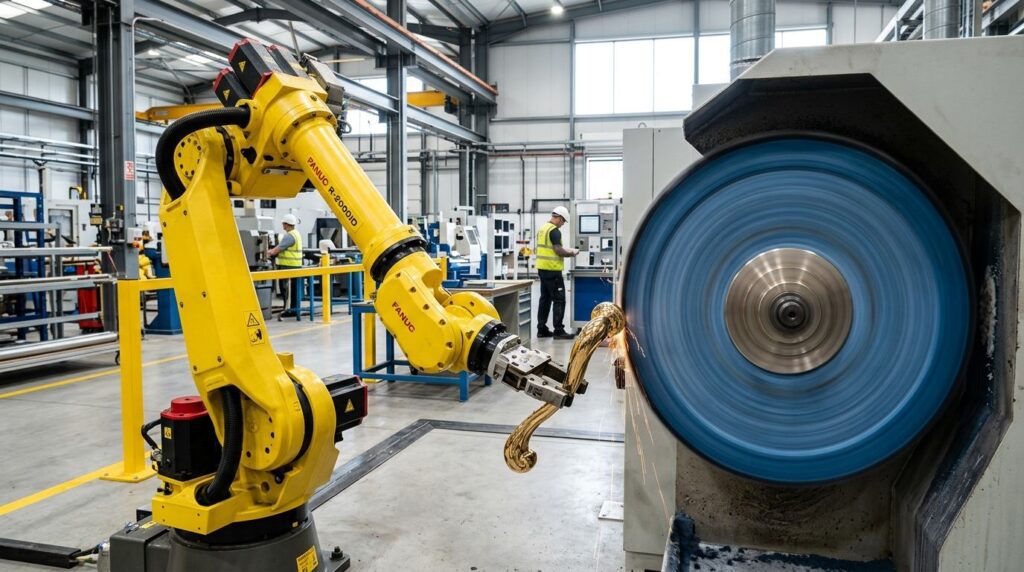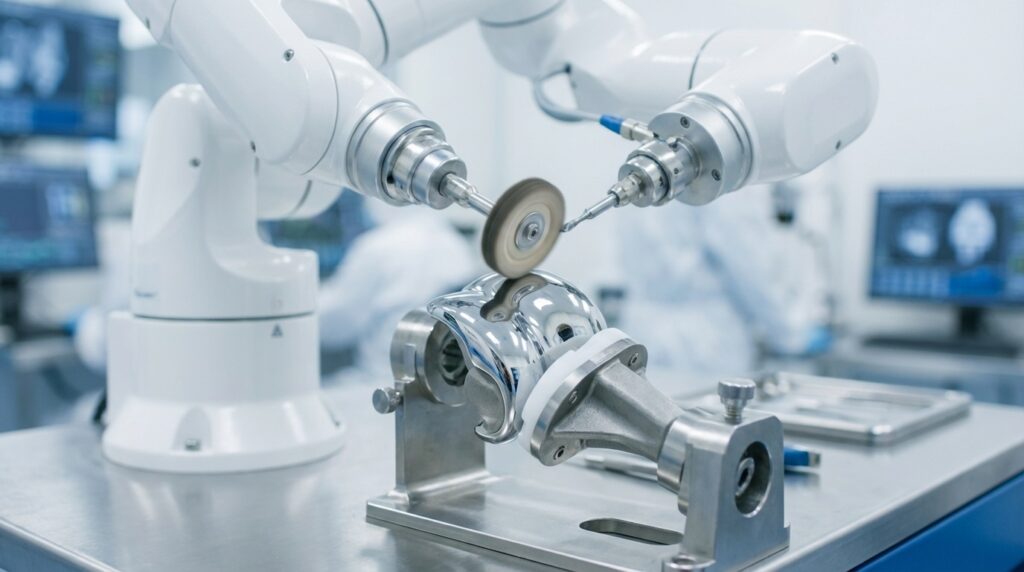
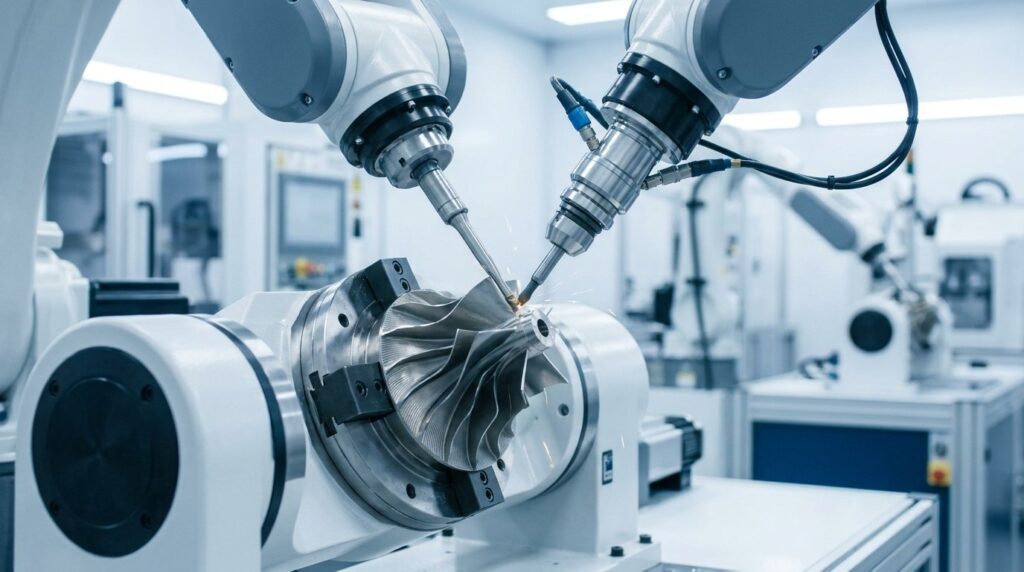
In aerospace manufacturing, turbine and compressor blades are among the most demanding components a finishing shop will ever see. As the core kinetic energy conversion components of jet engines and heavy-duty gas turbines, their surface quality directly influences the engine’s thrust-to-weight ratio, fuel efficiency, and flight safety. This article provides an in-depth analysis of the core challenge: deburring and precision polishing Titanium and Nickel-based Superalloy blades. We examine how automated robotic systems—equipped with active force control and Offline Programming (OLP) technologies—address the aerodynamic profile distortion and inconsistency risks of manual grinding, delivering stable micron-level precision.
Was ist eine Turbinenschaufel für die Luft- und Raumfahrt?
Aerospace turbine blades are installed in the compressor or turbine sections of jet engines. They operate under extreme physical environments: high-speed centrifugal forces of tens of thousands of RPMs, and gas temperatures that reach far beyond what most alloys can tolerate in the hot turbine section—where nickel-based superalloy blades dominate. In the cooler front compressor stages, titanium alloy blades are standard, and it is these titanium compressor blades, together with nickel-based turbine hardware, that set the agenda for finishing equipment.
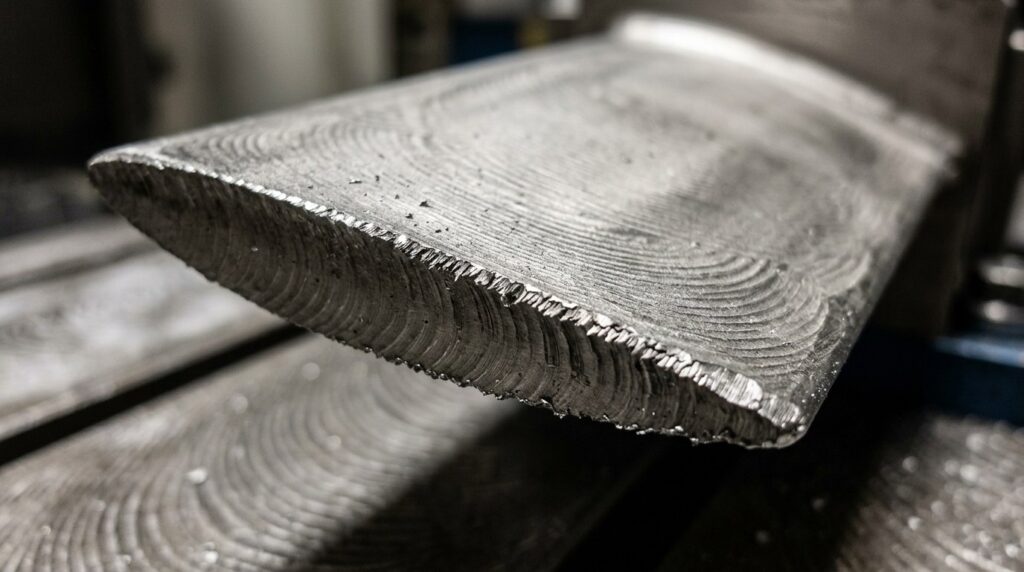
Anwendungsszenarien für die Herstellung von Turbinenschaufeln
Ob für Triebwerke von Verkehrsflugzeugen (wie die LEAP- oder Trent-Serie) oder für Hochleistungsgasturbinen in Kraftwerken, diese Schaufeln werden in der Regel aus extrem schwer zu bearbeitenden Titanlegierungen oder Superlegierungen auf Nickelbasis (wie Inconel oder Hastelloy) im Präzisionsfeinguss oder durch 5-Achsen-CNC-Bearbeitung hergestellt.
After primary machining, the blade surfaces are left with distinct microscopic tool marks. Furthermore, sharp flash and burrs are generated around the complex root/dovetail sections, as well as along the highly delicate Leading Edge (LE) and Trailing Edge (TE). If these surface defects are not removed through extremely precise polishing, they can cause stress concentrations and accelerate fatigue cracking, with potentially catastrophic consequences in flight.
Strukturelle Merkmale für Turbinenschaufeln
Die geometrische Struktur von Turbinenschaufeln stellt extreme Anforderungen an die Oberflächenbehandlung:
- Äußerst komplexe aerodynamische Oberflächen (Tragflächenprofil): The pressure and suction sides of the blade are 3D free-form surfaces shaped by rigorous fluid-dynamics design. Even a minute alteration to their shape can trigger airflow separation and reduce engine efficiency.
- Mikrometerdünne Kanten: Die Vorder- und Hinterkanten der Klinge sind hauchdünn (manchmal nur Bruchteile eines Millimeters). Der geringste Überschliff zerstört den perfekten “tränenförmigen” Querschnitt.
- Schwer zu bearbeitende Werkstoffe (Superlegierungen): Titanium and superalloys combine high strength with extremely poor thermal conductivity. They are highly susceptible to thermal burning or surface hardening layers during grinding.
Hauptmerkmale des Polierens von Turbinenschaufeln
Wesentliche Merkmale:
- Absolute Profiltreue: Der Entgratungs- und Polierprozess darf die ursprünglichen 3D-Abmessungen, die von der 5-Achsen-CNC erzeugt wurden, nicht verändern. Der Materialabtrag muss auf Mikron-Ebene streng kontrolliert werden.
- Hervorragende Oberflächenrauhigkeit: In der Regel sind Präzisionswerte von Ra 0,2 - 0,4 μm erforderlich, um den aerodynamischen Reibungswiderstand maximal zu reduzieren.
- Konsistente Druckeigenspannung: Der Polierprozess muss nicht nur die Oberfläche glätten, sondern auch die Entstehung von Mikrorissen vermeiden. Es wird häufig mit dem Kugelstrahlen kombiniert, um eine günstige Druckspannungsschicht zu erzeugen, die die Ermüdungsfestigkeit erhöht.
Technische Parameter für das Polieren von Klingen
| Artikel | Parameter Bereich | Anmerkungen |
| Entfernen von Graten und Werkzeugspuren | Feinkörnige Keramik/AlOx-Bänder | Erfordert spezielle Kühlmittelverbrauchsmaterialien für Titan |
| Präzisionspolitur für Tragflächen | Wollrad / Spec Vliesstoff | Wird mit Luft- und Raumfahrtpaste verwendet, um alle Mikrokratzer zu entfernen |
| Kontaktkraftkontrolle | 2N - 15N (Ultra-Hochfrequenz) | “Feather-touch”-Verschmelzung, die dünne Kanten absolut schützt |
| Endgültige Oberflächenrauhigkeit | Ra ≤ 0,4 μm | Finished to the OEM engine specification on the drawing |
| Konturentoleranzkontrolle | ± 0,01 mm | Verlassen sich auf 1000Hz-Kraftkontrolle auf Mikron-Ebene und 3D-Vision |
Warum müssen Klingen für die Luft- und Raumfahrt robotergestützt poliert werden?
Die fatalen Schwächen des konventionellen Handschleifens
In der Vergangenheit verließ man sich beim Polieren von Luft- und Raumfahrtklingen stark auf das “Gefühl” von Handwerksmeistern mit jahrzehntelanger Erfahrung. Angesichts der gnadenlosen Anforderungen an Ausbeute und Kapazität in der modernen Luft- und Raumfahrtindustrie ist das manuelle Schleifen jedoch nicht mehr tragbar:
| Schmerzpunkt | Spezifisches Problem | Auswirkungen |
| Steep “Over-Cut” Scrap Costs | Superalloy blades are high-value parts. Manual grinding easily cuts tens of microns too deep on the trailing edge. | Scrapping one blade can mean losing thousands of dollars, and manual yields are difficult to hold at a consistently high level. |
| Profil Konsistenz Katastrophen | Ein Triebwerk benötigt Hunderte von Schaufeln. Wenn sie von verschiedenen Mitarbeitern poliert werden, variiert das aerodynamische Profil jeder Schaufel leicht. | Führt zu schwerwiegenden dynamischen Auswuchtproblemen bei der Triebwerksmontage, die sich auf den Gesamtschub und den Kraftstoffverbrauch auswirken. |
| Thermische Verbrennung und messtechnische Veränderungen | Titan speichert Wärme schnell. Längeres manuelles Verweilen führt zu örtlich hoher Hitze und zerstört die Ermüdungseigenschaften. | Plant schwerwiegende, versteckte Sicherheitsrisiken für den Flugverkehr. |
Vorteile von Robotic Automation
Introducing a robotic precision deburring system equipped with micron-level active force control is a practical route for the aerospace engine supply chain to achieve stable quality control and fully traceable delivery. If you are new to the underlying technology, our primer on what robotic deburring actually does is a good starting point:
| Vergleich Dimension | Manuelles Schleifen | Robotisches Polieren | Verbesserung |
| Profil-Treue | Hoher Fehler, ändert leicht die Aerodynamik | Milligramm-genaues Schneiden, konstante Kraft | Consistent contour accuracy across the blade set |
| Kontrolle der Schrottrate | Ein Ausrutscher der Hand verursacht einen Schrott | Intelligente Nachgiebigkeit und Antikollisionsüberwachung | Eliminates human over-cutting; scrap from grinding errors drops sharply |
| Rückverfolgbarkeit von Daten | Keine gespeicherten Daten | Protokolliert Kraft und Koordinaten eines jeden Schnitts | Process data supports AS9100 audit requirements |
| Effizienz bei der Bearbeitung | Langsame, stark begrenzte Leistung | Hochgeschwindigkeits-Zusammenarbeit zwischen mehreren Stationen | Substantially higher capacity for high-volume deliveries |
Wesentliche Vorteile:
- Aktive nachgiebige Kraftkontrolle auf Mikron-Ebene: This is the anchor for aerospace blade machining and the core capability that separates force-controlled robotic polishing machines from position-only automation. The force control system monitors the contact force between the tool and the blade at 1000Hz. When the robot processes the razor-sharp and fragile trailing edge, it automatically drops the pressure to mere Newtons (N), brushing away micro-burrs without eating into the parent material—true “deburring without harming the profile.”
- Offline-Programmierung (OLP) & Digitale Zwillinge: Blade surfaces are highly complex. Engineers directly import high-precision 3D CAD models, and the software automatically recognizes the aerodynamic surfaces, generating Normal Vector polishing paths that conform to the geometry. This avoids the deviations inherent in manual teaching, keeping every step of the robot’s motion tied to the CAD model.
Automatisierter Arbeitsablauf beim Polieren von Turbinenschaufeln
Dieser Prozess nutzt die 8 zentrale Schritte um eine hochwertige Titan-Kompressorschaufel von einem “entgrateten Rohling” zu einer “hochpräzisen Oberfläche” zu bearbeiten.”
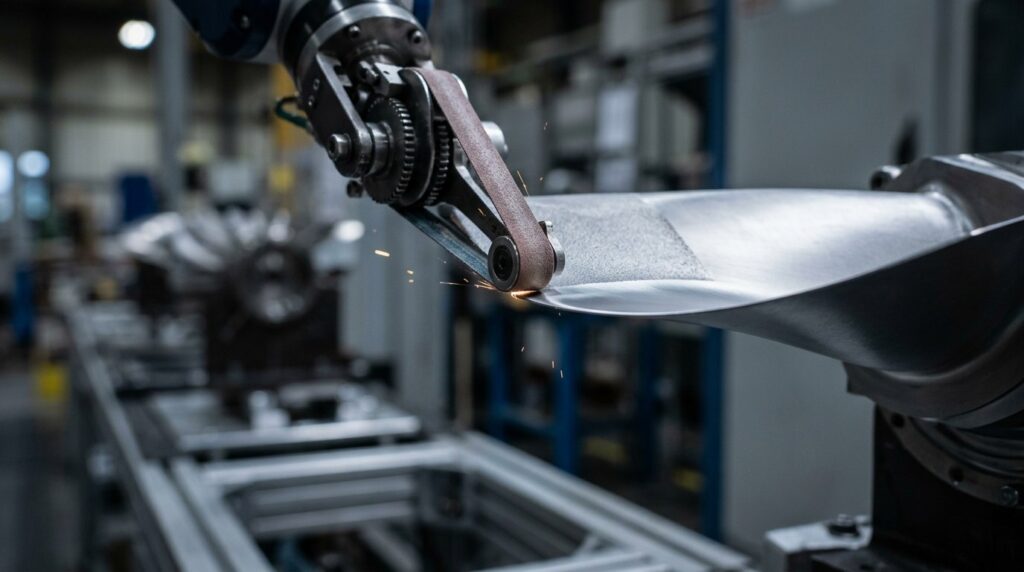
Robotisches Polieren und Entgraten von Turbinenschaufeln für die Luft- und Raumfahrt - Kompletter Prozessablauf
| Prozess | Prozess Name | Ausrüstung | Verbrauchsmaterial | Zeit | Präzision/Zweck |
| 01 | Spannungsfreie hochpräzise. Klemme | Pneumatische Soft/Freeze-Vorrichtung | - | 20s | Sorgt für Wiederholgenauigkeit ohne Spannverzug |
| 02 | Wurzelschwalbenschwanzentgratung | Roboter + Hochgeschwindigkeitsspindel | Mikro-Karbidfräser | 45s | Präzise gefräster Hartgrat aus der komplexen Tannenwurzel |
| 03 | CNC Mark Blending von Tragflächen | Roboter + konforme Bandschleifmaschine | Ultrafeines AlOx-Band | 120s | Folgt Aero-Kurven, um die beim 5-Achsen-Fräsen entstandenen Mikrowellen zu beseitigen |
| 04 | LE / TE Präzisionsblending | Roboter + Mikro-Bandschleifer | Kundenspezifisches Aero-Schleifmittel | 90s | Mit federleichter Kraft bleiben die tropfenförmigen Querschnitte erhalten |
| 05 | Präzisionspolitur für Tragflächen | Roboter + Polierscheibe aus Wolle | Aero-Grade Micro Paste | 150s | Elevates surface finish to Ra < 0.4μm, reducing aero drag |
| 06 | Kalte MMS-Kühlung | MQL-Sprühsystem | Aero-zertifiziertes Kühlmittel | Cont. | Strenge Kontrolle der Kontakttemperatur, verhindert Titanverbrennungen |
| 07 | Automatisierte Ultraschallwäsche | Multi-Tank-Ultraschallanlage | Zerstörungsfreies Lösungsmittel | 180s | Entfernt gründlich Schleifmittel und Metallrückstände aus den Poren |
| 08 | 3D-Blaulicht-Vollscan | Optischer 3D-Profil-Scanner | - | 60s | Generates full 3D deviation color maps for inspection records |
Roboterpolieren und Entgraten von Turbinenschaufeln für die Luft- und Raumfahrt - Prozessbeschreibungen
Schritt 1: Spannungsfreies Spannen
Zweck: Stabiles Greifen ohne Verformung.
Wichtige Punkte: Da die Klingen extrem dünn sind, führt eine herkömmliche harte mechanische Einspannung dazu, dass sich die Klinge selbst verbiegt. In der Regel werden maßgeschneiderte, weiche Polyurethan-Spannvorrichtungen verwendet, oder in den extremsten High-End-Anwendungen wird Freeze Gripping (mit flüssigem Stickstoff) eingesetzt, um eine absolut starre Fixierung ohne Belastung zu erreichen.
Schritt 2: Entgraten der Schwalbenschwanzwurzel
Zweck: Bereinigen Sie die komplexe “fir-tree”-Wurzel, die für die Montage auf der Turbinenplatte verwendet wird.
Wichtige Punkte: Leveraging the extreme 6-axis agility of the robot, it swaps to micro-tools to precisely dive into the complex gear-like grooves of the dovetail, clearing micro-flash without altering the critical assembly tolerances. Dovetail and fir-tree roots are among the most common geometries in industrial robotic deburring applications, and blade roots push the same tooling principles to their limit.
Schritt 3 & 4: Profilverschneidung und Kantenfinish
Zweck: Die zentrale Herausforderung. Entfernen Sie Werkzeugspuren und bewahren Sie dabei die aerodynamische Form.
Wichtige Punkte: This is where active force control matters most. Guided by OLP paths, the belt sander stays perpendicular (normal) to the free-form surface. The contact force drops automatically from 15N on the belly of the blade to under 2N the instant it reaches the razor-thin trailing edge.
Schritt 5: Präzisionspolieren der Schaufel
Zweck: Reduzieren Sie die Oberflächenrauheit, um die Ermüdungslebensdauer zu erhöhen.
Wichtige Punkte: Schaltet auf extrem weiche Wollräder um, die mit speziellen Poliermitteln gepaart sind. Es streicht sanft über die Oberfläche in Richtung des Luftstroms und beseitigt alle potenziellen mikroskopischen Spannungskonzentrationen.
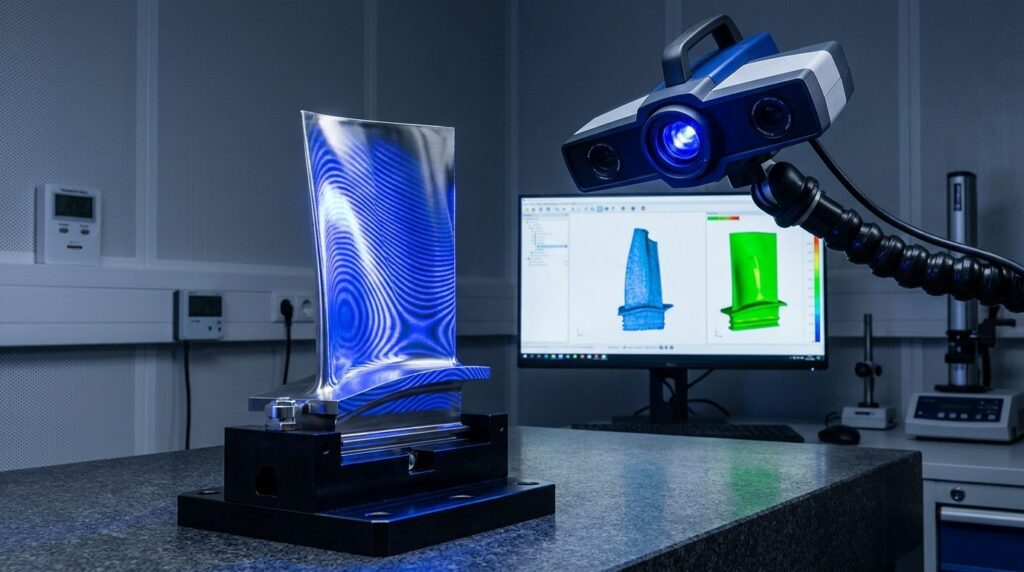
Schritt 8: 3D-Blaulicht-Vollscan
Zweck: Full 3D inspection of every blade.
Wichtige Punkte: Ein hochpräziser Blaulicht-Scanner erfasst Millionen von Oberflächenpunktwolken von der polierten Klinge und vergleicht sie mit dem ursprünglichen 3D-CAD-Modell. Jeder Über- oder Unterschnitt, der 0,01 mm überschreitet, löst einen roten Alarm auf der Abweichungsfarbkarte aus.
Herausforderungen und Lösungen bei der Bearbeitung
Herausforderung 1: Superlegierungen sind äußerst schwierig zu schneiden und brennen sofort
Problem:
- Superlegierungen auf Titan- und Nickelbasis (wie Inconel 718) werden speziell in Düsentriebwerken verwendet, da sie auch bei hohen Temperaturen eine extreme Festigkeit und Zähigkeit aufweisen.
- Das bedeutet, dass sie unglaublich schwer zu schleifen sind. Beim herkömmlichen Schleifen verschleißen die Schleifbänder leicht und werden sofort stumpf. Dabei entsteht eine enorme Reibungshitze, die die Oberfläche sofort verbrennt, oxidative Verfärbungen verursacht oder sogar die innere metallografische Struktur zerstört.
Lösung:
- Kaltschneidestrategie + MMS-Schmierung + Smart Wear Compensation.
- Das System arbeitet mit extrem niedrigen Vorschubgeschwindigkeiten und konstantem, leichtem Druck. Während des gesamten Prozesses sprüht ein Minimalmengenschmiersystem (MMS) präzise Flüssigkeit, um die Wärme sofort aus der Schneidzone abzuführen. Gleichzeitig erkennt das Kraftkontrollsystem die Abnutzung der Verschleißteile in Echtzeit und passt den Vorschub automatisch an, um sicherzustellen, dass jeder Schnitt in einem optimalen “kalten” Zustand bleibt.
- Ergebnis: The risk of thermal burning is effectively controlled, and metallographic and hardness testing of polished blade surfaces consistently confirms an undamaged structure.
Herausforderung 2: Die Zerbrechlichkeit von Vorder- und Hinterkanten im Mikrometerbereich
Problem:
- Die hintere Abgaskante einer Klinge ist oft weniger als 0,5 mm dick - unglaublich scharf und zerbrechlich.
- When grinding this area, applying even a few Newtons too much force, or if the robot path deviates by a mere 0.05mm, can directly flatten or snap the trailing edge—turning a blade worth thousands of dollars into scrap metal.
Lösung:
- Einführung einer hochfrequenten hybriden Kraft-/Positionssteuerungsarchitektur.
- Bei der Bearbeitung von Randzonen verlässt sich der Roboter nicht nur auf die präzisen Koordinaten (Position) der Offline-Programmierung, sondern räumt dem Kraftsensor ein “Übernahmerecht” höchster Priorität ein. In dem Moment, in dem der Sensor eine Mikrospitze im Widerstand feststellt (was bedeutet, dass er die empfindliche Kante berührt hat), führt das System automatisch eine “nachgebende” Schutzbewegung aus.
- Ergebnis: Reliable protection for ultra-thin edges. The ground leading and trailing edges maintain the design-mandated teardrop aerodynamic shapes, and over-cut scrap falls to a negligible level.
Application Scenario
Production Background
A typical deployment target for this type of cell is an aero-engine component supplier in Europe producing high-pressure compressor and turbine blades for commercial airliner engine programs. The finishing workshop is usually the bottleneck when blade output needs to scale up for a new engine generation.
Technische Herausforderungen
- Capacity expansion for a new generation of titanium alloy blades was being bottlenecked by the grinding workshop.
- Legacy manual grinding yields were unstable. Because titanium blades are high-value parts, scrap losses from manual over-cutting alone accumulated into a serious cost problem.
- The engine OEM required complete digital traceability of the manufacturing process for critical components, which traditional manual operations could not provide.
Die Lösung
| Artikel | Konfiguration |
| Werkstück | Aero-Engine Titan-Hochdruck-Kompressorschaufel |
| Material | Ti-6Al-4V Titanlegierung Schmieden |
| Ausrüstung | Hochsteifer 6-Achsen-Roboter + Kraftsteuerung Mikroschleifmaschine + MMS |
| Kerntechnik | 1000Hz Active Compliant Force Control + Blue Light 3D Scan Check |
| Prozess | OLP Path Gen -> Root Flash Mill -> Cold Force Blend -> Edge Micro-Finish |
| Zykluszeit | A few minutes for a comprehensive polish of a single complex blade |
Ergebnisse der Umsetzung
- Scrap Containment: Active force control plays the decisive role here. With the system in place, the scrap rate for high-pressure blades due to dimensional grinding errors typically falls from double digits to a low single-digit level, containing what used to be a major annual scrap cost.
- Consistent Profiles: Aerodynamic profile errors across the production batch concentrate within a narrow tolerance band, which improves dynamic balance consistency during final engine assembly.
- Digital Traceability: The system logs the pressure curves, RPM, and 3D coordinates during the grinding of every blade, automatically generating a digital process dossier. This documented evidence supports the audit requirements of the AS9100 aerospace quality system.
FAQ
F1: Kann das Roboterschleifsystem direkt mit den Daten unserer Koordinatenmessmaschine (KMG) verbunden werden?
A: Yes. This is the core of closed-loop control in high-end aerospace manufacturing. Our system can ingest data from CMMs or 3D blue light scanners. If inspection reveals that the allowance left by the preceding CNC batch is abnormally large, the grinding software automatically parses this deviation data and dynamically generates an “adaptive” grinding toolpath for precise remedial compensation—closing the loop between inspection and production.
F2: Wie verhindert das System angesichts der extremen Entflammbarkeit und Explosivität von Titanstaub Katastrophen?
A: The aerospace industry works to some of the strictest explosion-protection standards in manufacturing (ATEX/NFPA). Our aerospace-grade grinding cells are built accordingly: fully enclosed micro-negative pressure explosion-proof doors, a complete suite of Ex-rated motors and sensors, and a dedicated Water Wash titanium dust extraction system. The moment dust is generated, it is drawn into water and passivated, removing the conditions a titanium dust explosion requires.
F3: Wie lange dauert es vom Schreiben eines Schleifprogramms für ein neues Messer bis zum Beginn der Testproduktion?
A: Leveraging advanced Offline Programming (OLP) digital twin technology, you do not waste time teaching on the physical robot. Engineers import the blade’s 3D CAD and desired contact force parameters on a computer, and the software automatically generates collision-free paths. For an entirely new, complex blade, moving from programming to physical proof-of-concept polishing typically takes about one working day.
F4: Wie wird der Return on Investment (ROI) bei einer Investition in ein Robotersystem dieses Kalibers berechnet?
A: Calculating ROI in the aerospace sector is different from standard industries. You cannot simply calculate “how many workers’ wages were saved.” The core return lies in the scrap costs recovered. A single titanium blade can be worth thousands of dollars, so cutting the scrap rate by even a modest percentage—combined with the capacity increase—adds up quickly. Based on our Projektbewertung und Machbarkeitsnachweis, the payback period for these high-end systems is often shorter than buyers expect, with many projects recovering the investment within roughly a year.
Schlussfolgerung
The precision grinding and polishing of aerospace turbine blades represent one of the highest technical barriers in manufacturing. Adopting an automatisiertes Robotersystem mit aktiver Kraftkontrolle im Mikrometerbereich und OLP-Offline-Bahnplanung addresses the profile distortion, scrap losses, and thermal burning hazards caused by manual grinding. It navigates razor-thin leading/trailing edges and complex free-form surfaces under constant force, keeping every blade’s aerodynamic shape within specification. For aero-engine component suppliers, this is a practical route to easing capacity constraints, stabilizing yields, and building the traceability that aviation quality systems require.
If your manufacturing plant is battling low yields in superalloy blade grinding, heavy scrap losses from manual over-cutting, and strict dimensional consistency requirements, contact our aerospace automation expert team to obtain a dedicated micron-level grinding technical assessment and machine trial solution.